w sprzedaży
brak oficjalnego zdjęcia
Dane z kart katalogowych i stron producentów; mediana z modeli tej kategorii w bazie.
Roboty spawalniczew sprzedaży
IRB 2600-12/1.85
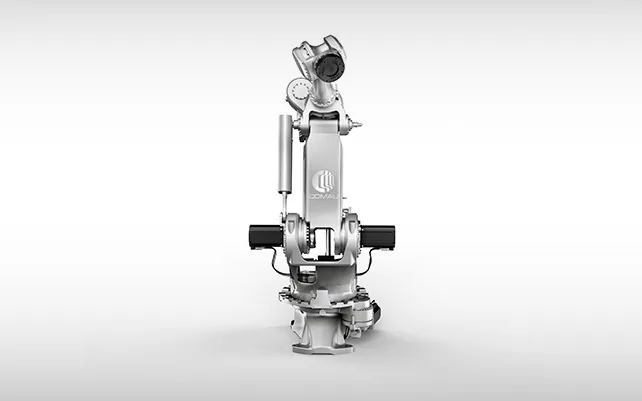
IRB 2600-12/1.85 (ABB) to 6-osiowy robot do spawania łukowego (udźwig 12 kg, zasięg 1850 mm). Przemysłowy robot spawalniczy z zastosowaniami i dostępnością w UE.
Komponenty systemu według producenta
Rysunek schematyczny. Klikalne są zespoły, dla których mamy potwierdzone dane tego modelu (dane producenta i opublikowane rozbiórki); elementy wyszarzone nie są potwierdzone.
-
- Zintegrowany przewód sprężonego powietrza do 8 bar do ramienia górnego
Źródło: library.e.abb.com - Wersja ochronna Foundry Plus 2 (opcja)
Źródło: library.e.abb.com
- Zintegrowany przewód sprężonego powietrza do 8 bar do ramienia górnego
-
- Sterownik OmniCore V250XT
Źródło: library.e.abb.com - Sterownik OmniCore V400XT
Źródło: library.e.abb.com - Standardowy sterownik IRC5
Źródło: library.e.abb.com - IRC5 Panel Mounted Controller
Źródło: library.e.abb.com
- Sterownik OmniCore V250XT
-
- Sterowanie ruchem TrueMove
Źródło: library.e.abb.com - Sterowanie ruchem QuickMove
Źródło: library.e.abb.com
- Sterowanie ruchem TrueMove
- 12kgUdźwig
- 6DOFSt. swobody
- 1 850mmZasięg
W skrócie
- Parametryudźwig 12 kg · st. swobody 6 DOF · zasięg 1 850 mm
- Statusw sprzedaży
- Dostępność w Polsceniepotwierdzona
Podsumowanie
- ProducentABB Robotics
- KategoriaRoboty spawalnicze
- Statusw sprzedaży
- Dostępność w PolsceBrak potwierdzonego dystrybutora w Polsce
ABB IRB 2600-12/1.85 łączy udźwig 12 kg z wydłużonym zasięgiem 1850 mm, dzięki czemu ten sześcioosiowy robot serii IRB 2600 obejmuje większą przestrzeń roboczą niż krótsze warianty o tej samej nośności. Jest to maszyna do spawania łukowego w procesach MIG-MAG i TIG, prowadząca palnik po ciągłych, równych spoinach na konstrukcjach metalowych.
Dłuższe ramię ułatwia dotarcie do głębiej położonych złączy oraz obsługę większych detali z jednego położenia robota. Powtarzalność 0,04 mm utrzymuje jakość spoin w produkcji powtarzalnej, a klasa ochrony IP67 pozwala pracować w zapylonym i wilgotnym otoczeniu spawalni. Robot jest obsługiwany przez sterownik OmniCore lub IRC5, co daje swobodę w doborze do linii.
Zestawienie średniego udźwigu i większego zasięgu czyni go dobrym wyborem do spawania ram, obudów i rozłożystych konstrukcji stalowych oraz aluminiowych w produkcji seryjnej. Dodatkowe dwieście milimetrów zasięgu bywa rozstrzygające przy spawaniu wysokich ścian zbiorników i ram od wewnątrz. To przemysłowy produkt ABB dostępny w Unii Europejskiej.
Dane techniczne
-
Stopnie swobody6na poziomie mediany kategorii (6, n=224)
-
Udźwig12 kg−40% względem mediany kategorii (20 kg, n=220)
-
Zasięg1 850 mm−10% względem mediany kategorii (2 050 mm, n=228)
- mediana kategoriiWyższa wartość nie zawsze oznacza lepszy robot — zależy od zastosowania.
Wymiary i masa
- Zasięg
- 1 850 mm
Ruch i manipulacja
- Stopnie swobody
- 6
- Udźwig
- 12 kg
Dodatkowe parametry
- Seria
- IRB 2600
- Rodzaj spawania
- spawanie łukowe
- Zastosowania wg producenta
- spawanie łukowe, Manipulacja, Obsługa maszyn, Montaż, cięcie
- Sterownik robota
- OmniCore
- Powtarzalność (± mm)
- 0,04
- Stopień ochrony (IP)
- IP67
- Sposób montażu
- podłoga, ściana, sufit (odwrócony), pod kątem
- Podstawa (mm)
- 676 x 511
- Oś J1 — zakres ruchu (°)
- ±180
- Oś J2 — zakres ruchu (°)
- -95 / +155
- Oś J3 — zakres ruchu (°)
- -180 / +75
- Oś J4 — zakres ruchu (°)
- ±400
- Oś J5 — zakres ruchu (°)
- ±120
- Oś J6 — zakres ruchu (°)
- ±400
- Oś J1 — prędkość maks. (°/s)
- 175
- Oś J2 — prędkość maks. (°/s)
- 175
- Oś J3 — prędkość maks. (°/s)
- 175
- Oś J4 — prędkość maks. (°/s)
- 360
- Oś J5 — prędkość maks. (°/s)
- 360
- Oś J6 — prędkość maks. (°/s)
- 500
- Dodatkowe obciążenie ramienia (kg)
- 10
- Średni pobór mocy (kW)
- 0,92
- Temperatura pracy (°C)
- 5–45
- Kraj pochodzenia
- Szwajcaria / Szwecja
Cena i dostępność w Polsce
brak danych
Sprzedawcy w Polsce
Brak potwierdzonego dystrybutora w Polsce
Zastosowania
Dla tego modelu nie mamy jeszcze udokumentowanych zastosowań — nie wpisujemy niczego bez źródła.
Porównanie
Porównywarka robotówPodobne modele
- w sprzedaży
- w sprzedaży
 w sprzedaży
- w sprzedaży
- w sprzedaży
Historia
brak danych
Źródła
Linki do sklepów mogą w przyszłości stać się partnerskie — szczegóły: Jak zarabiamy · Jak sprawdzamy