Dłonie robotyczne

Katalog dłoni robotycznych dla humanoidów, ramion i badań: palce, stopnie swobody, napęd, czujniki dotyku, interfejsy, masa i ceny. Ponad 140 modeli.

W katalogu: 142 modele od 88 producentów. Ceny od 1,2 tys. do 123 tys. PLN. Dostępnych w Polsce: 0.

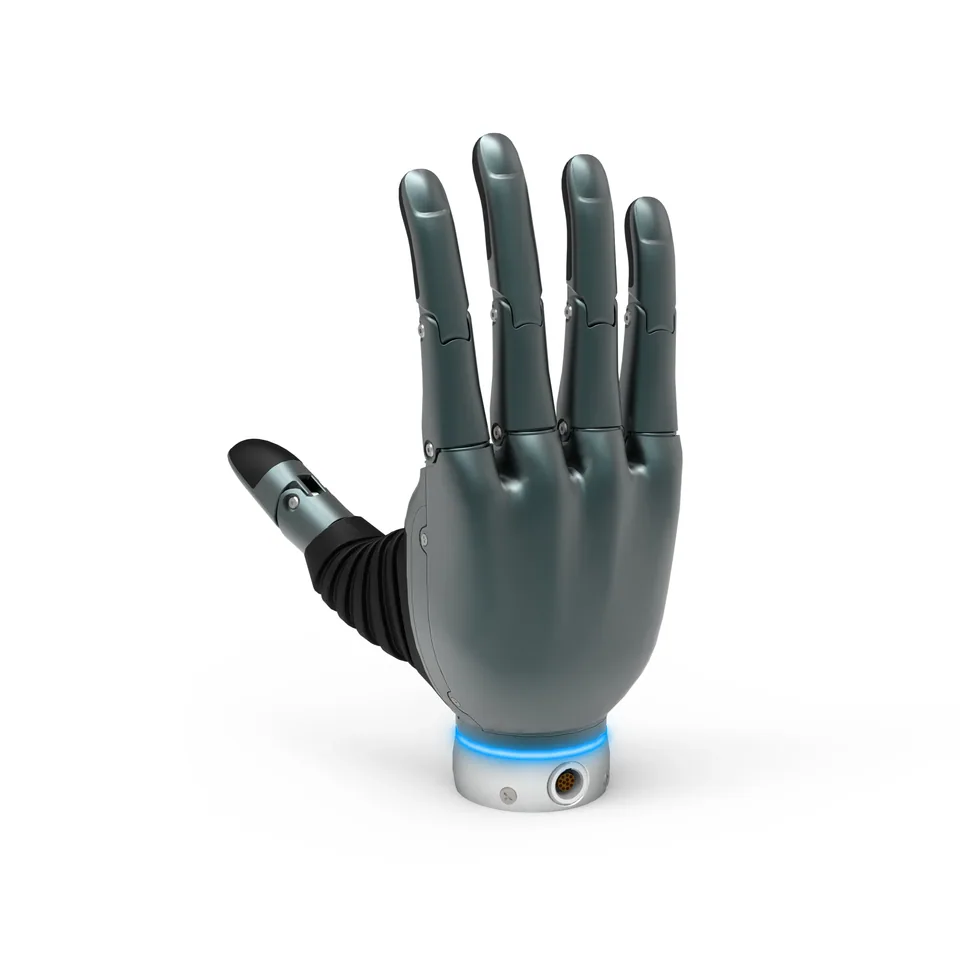
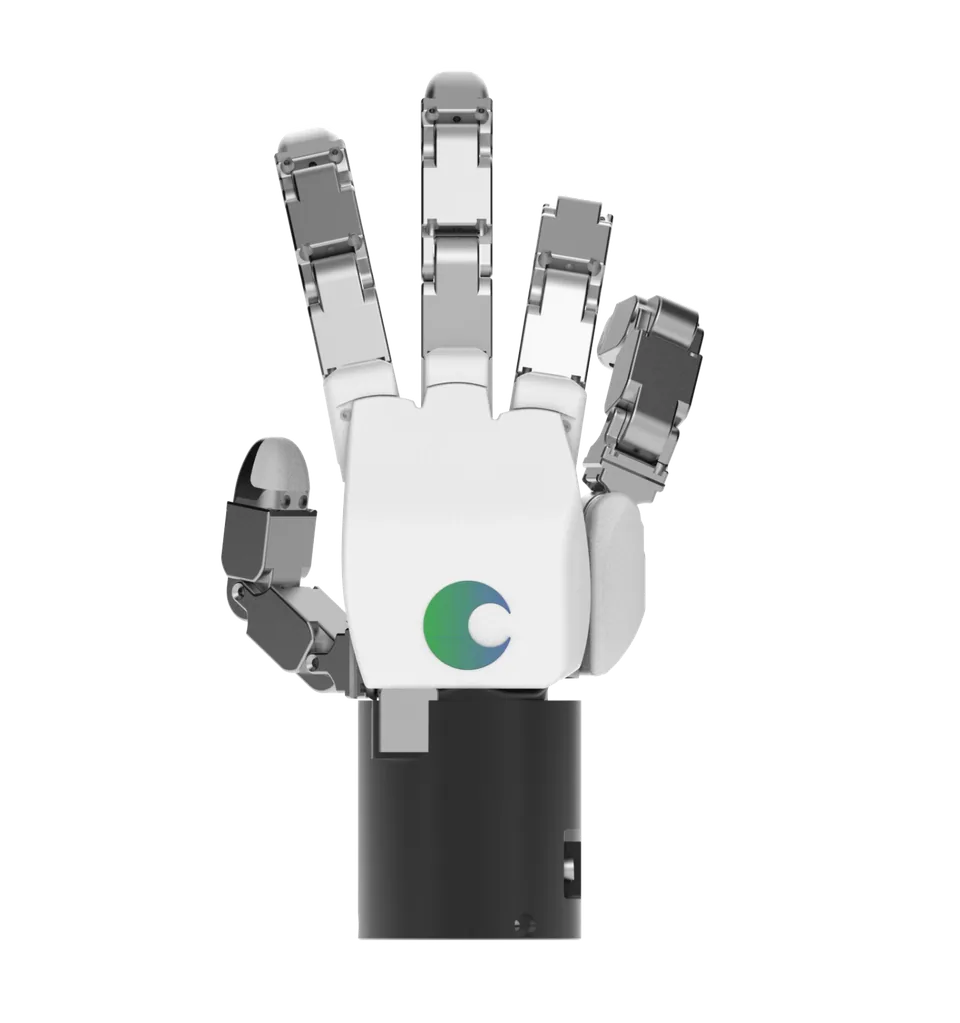
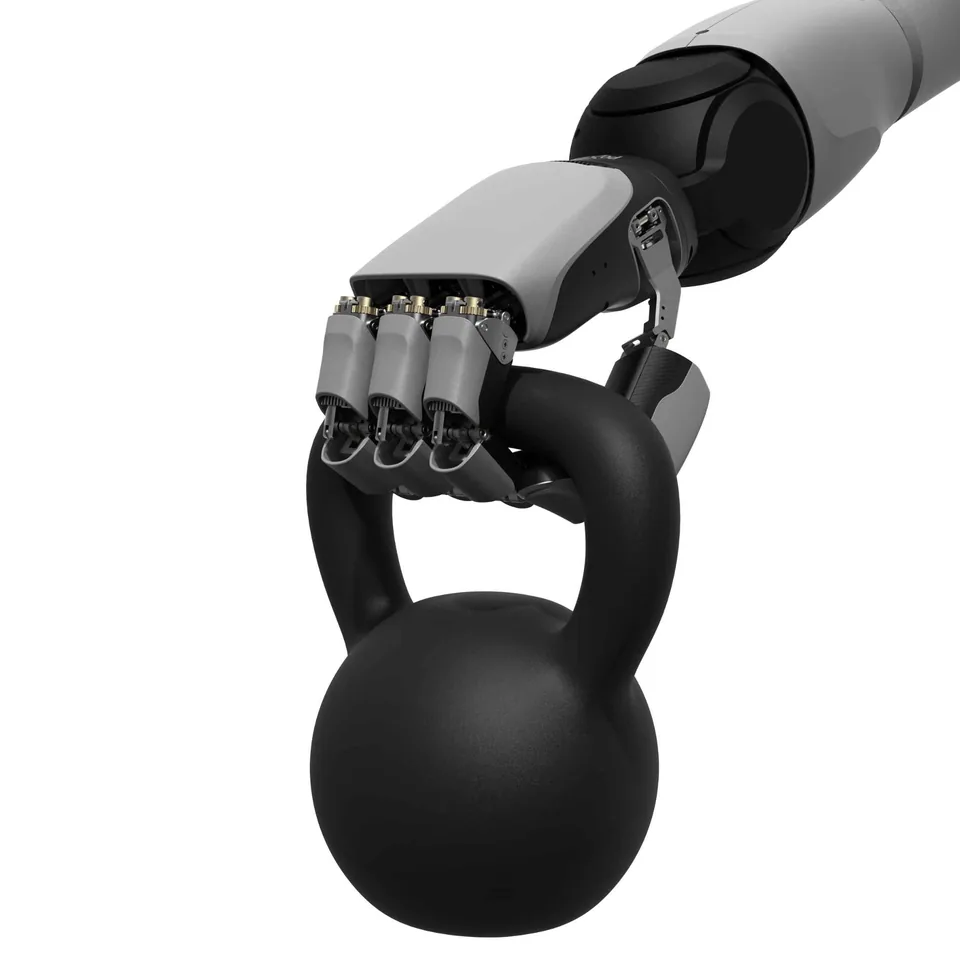
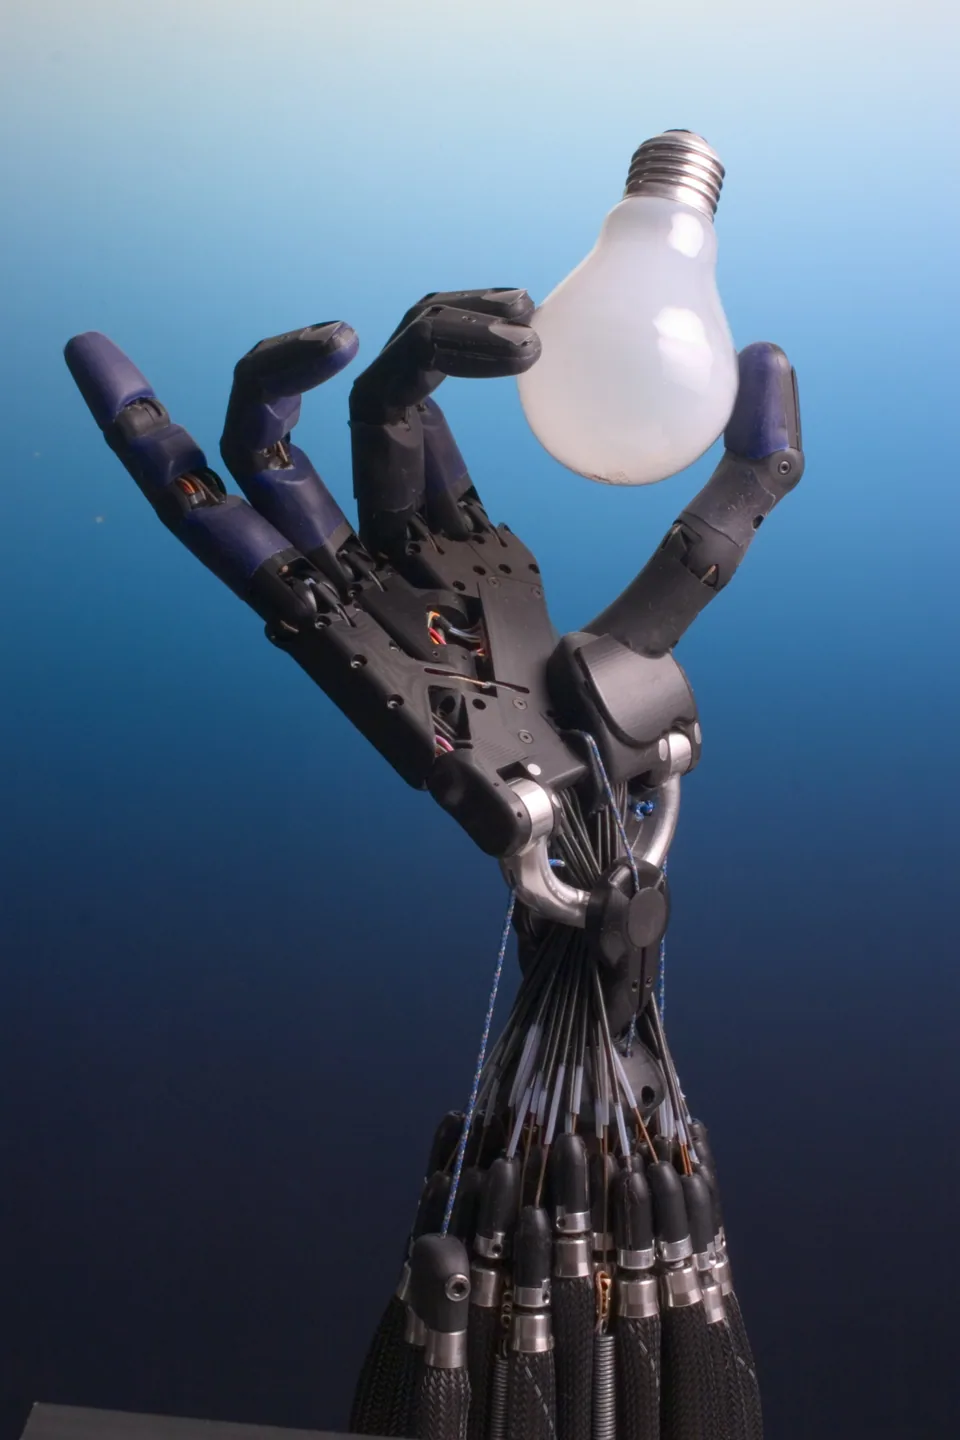
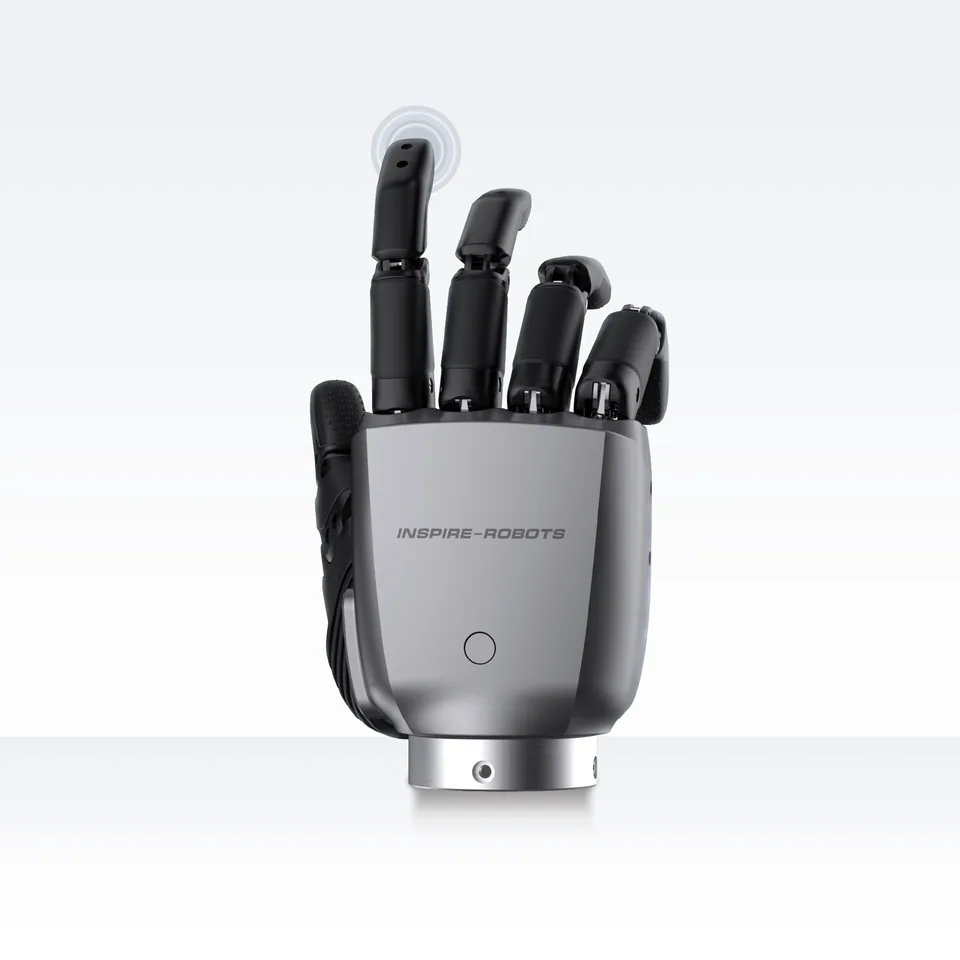
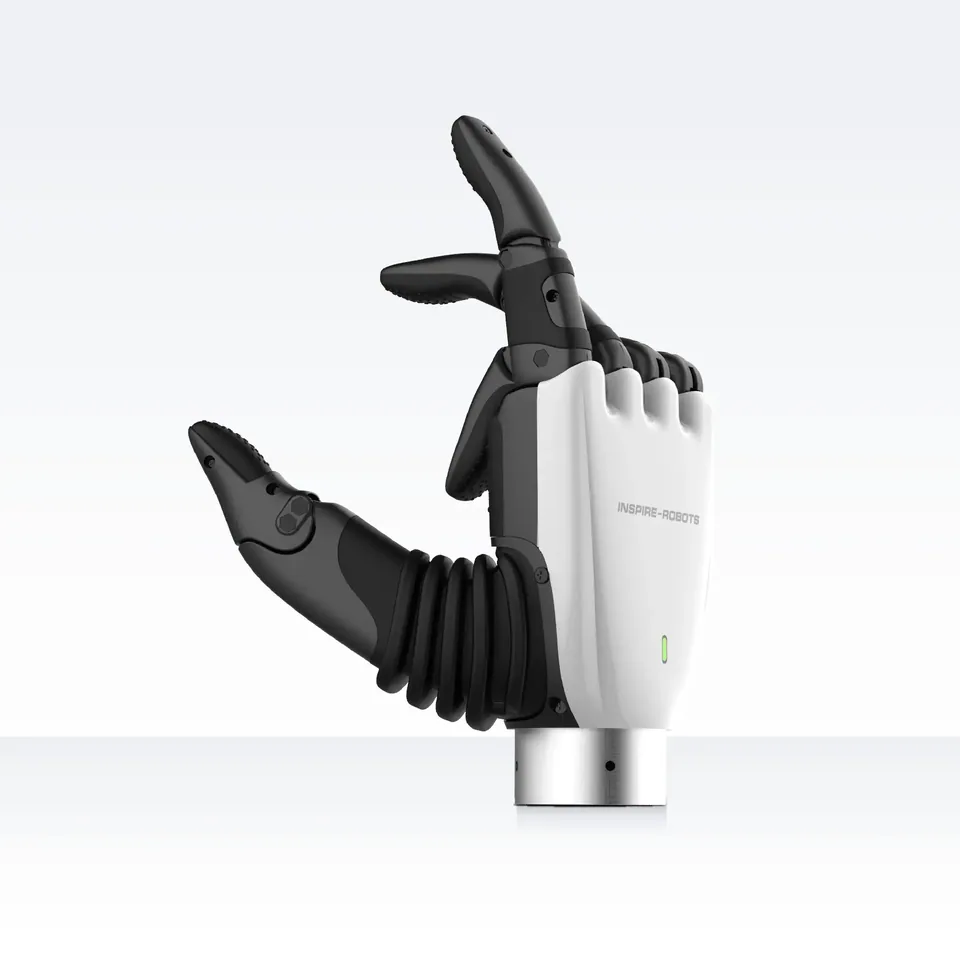
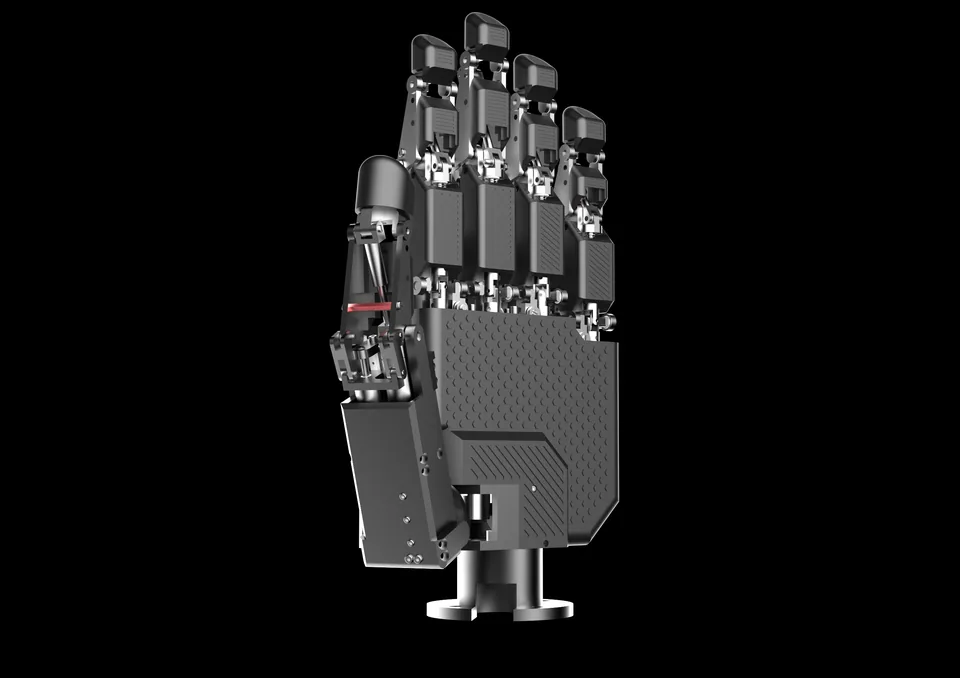
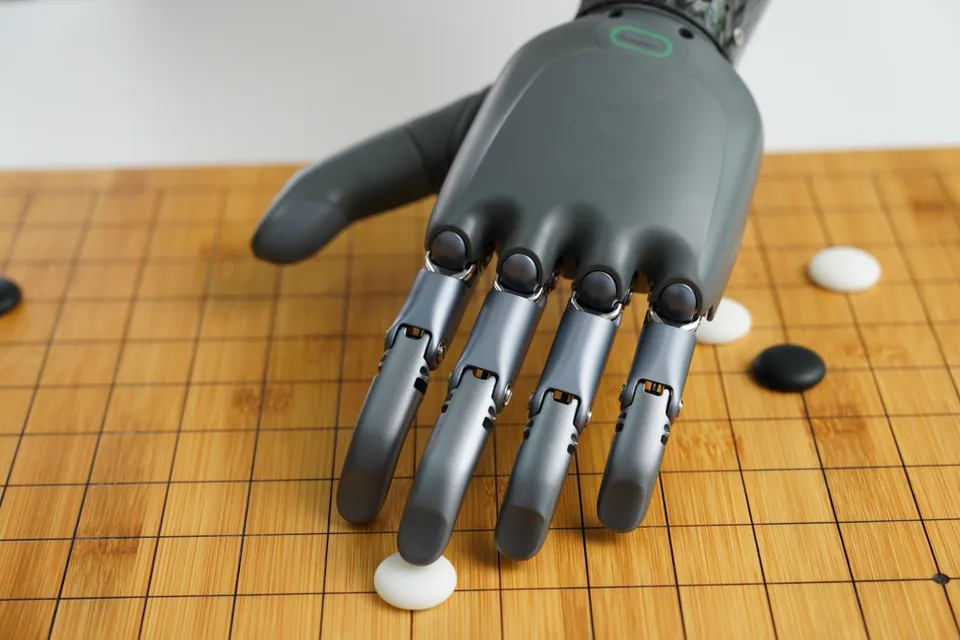
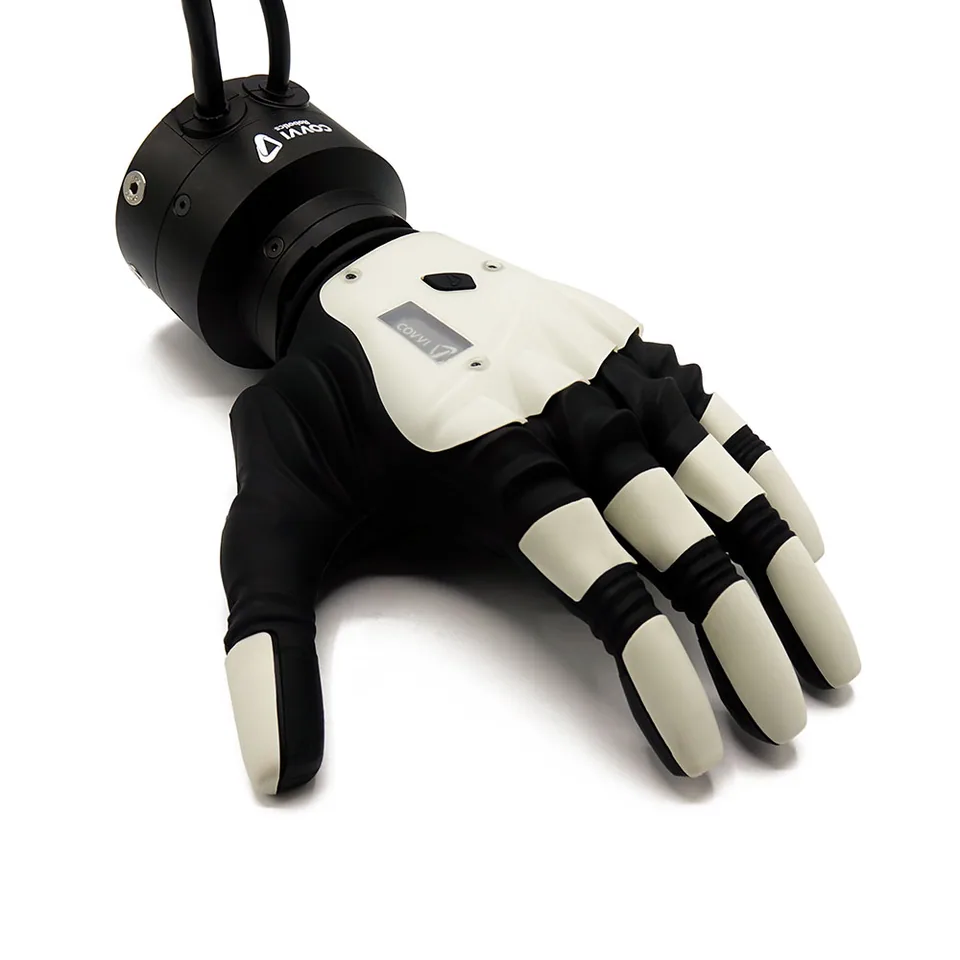
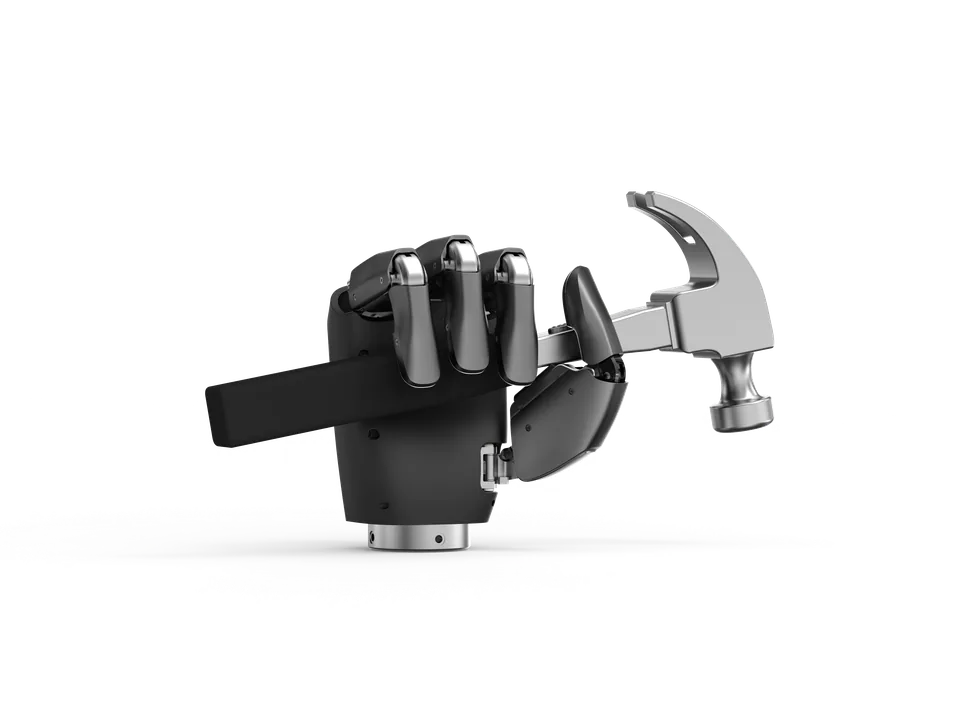
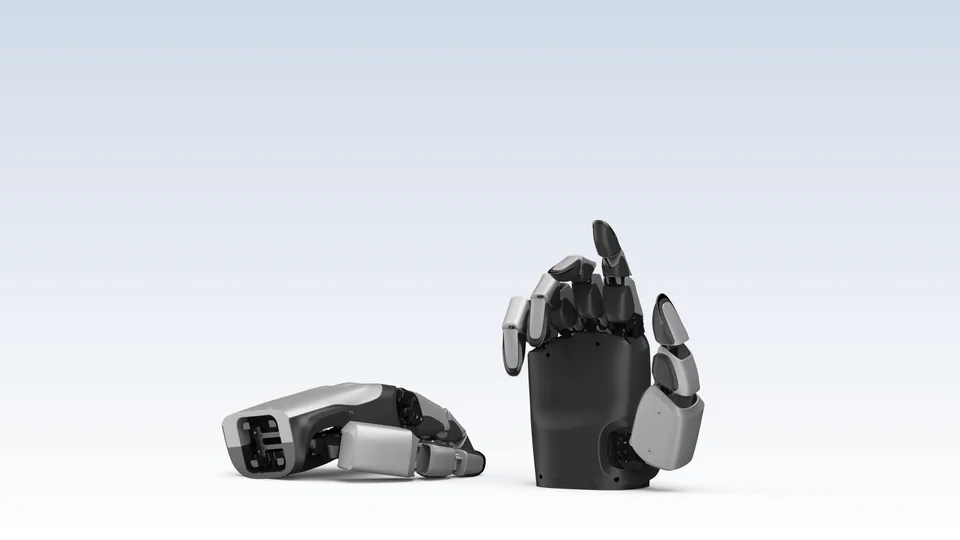
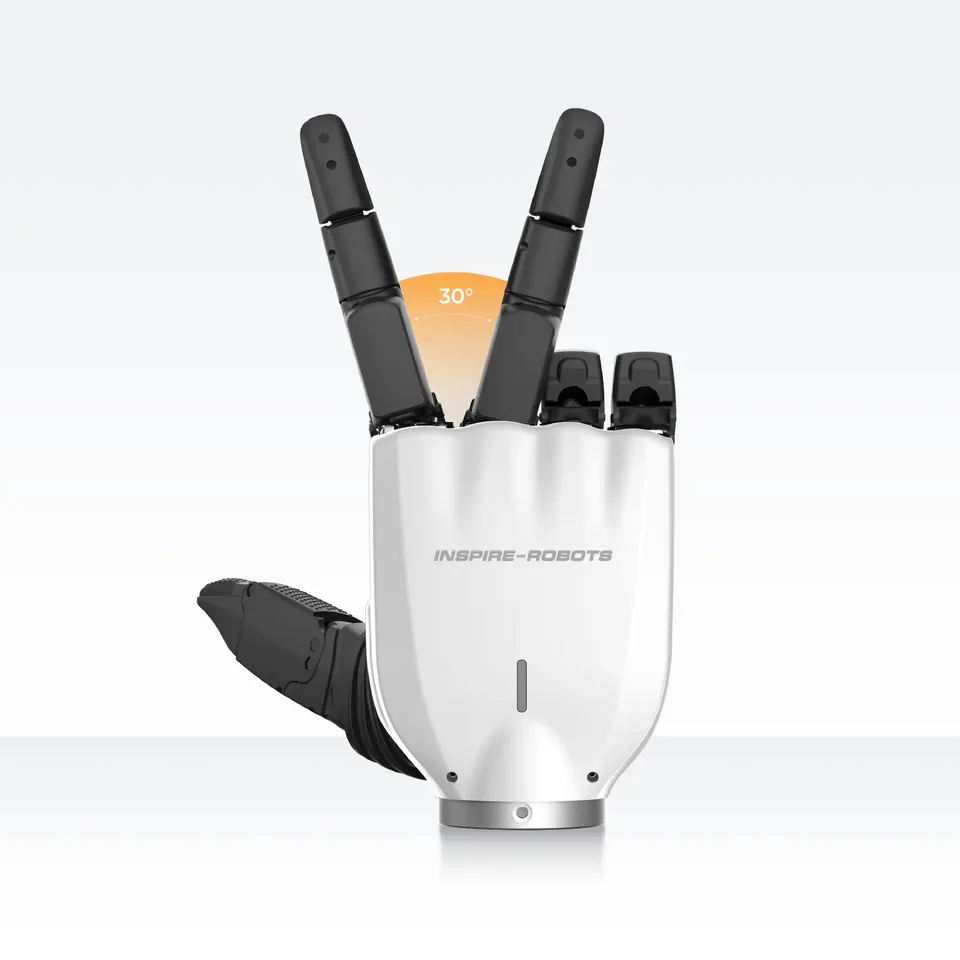
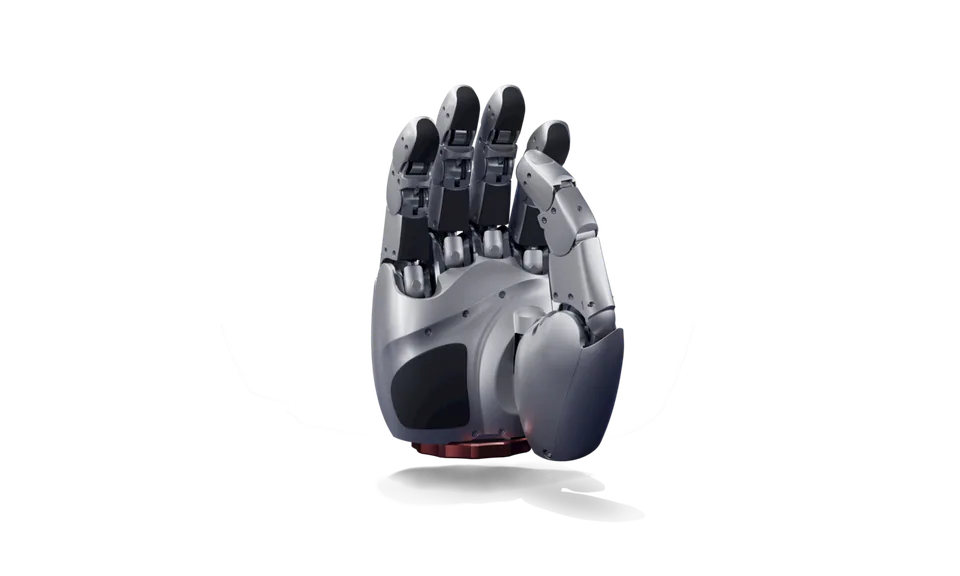
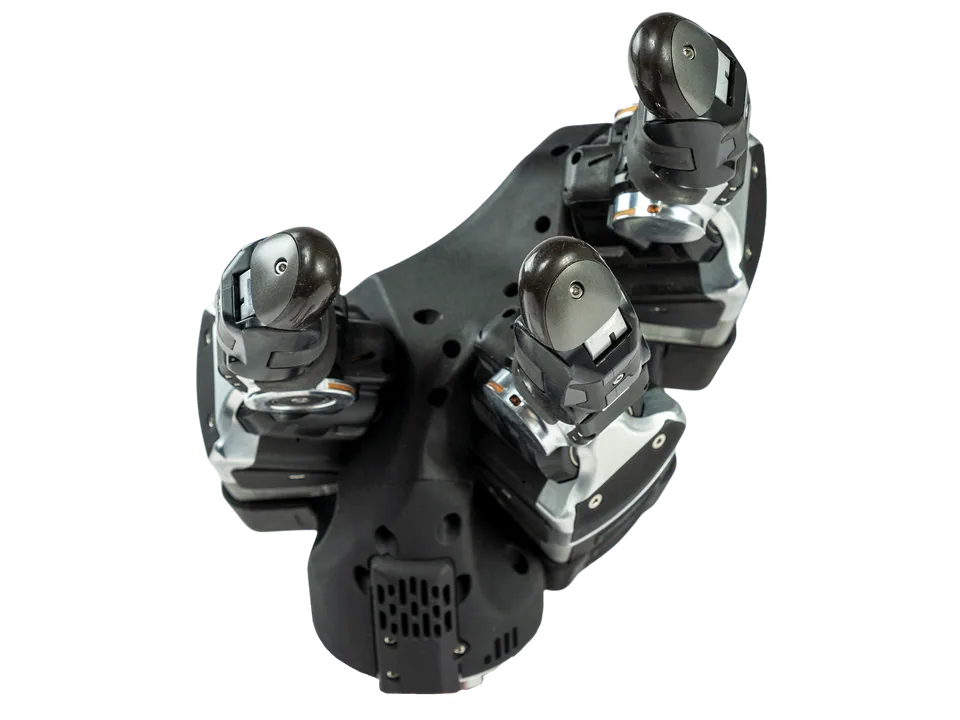
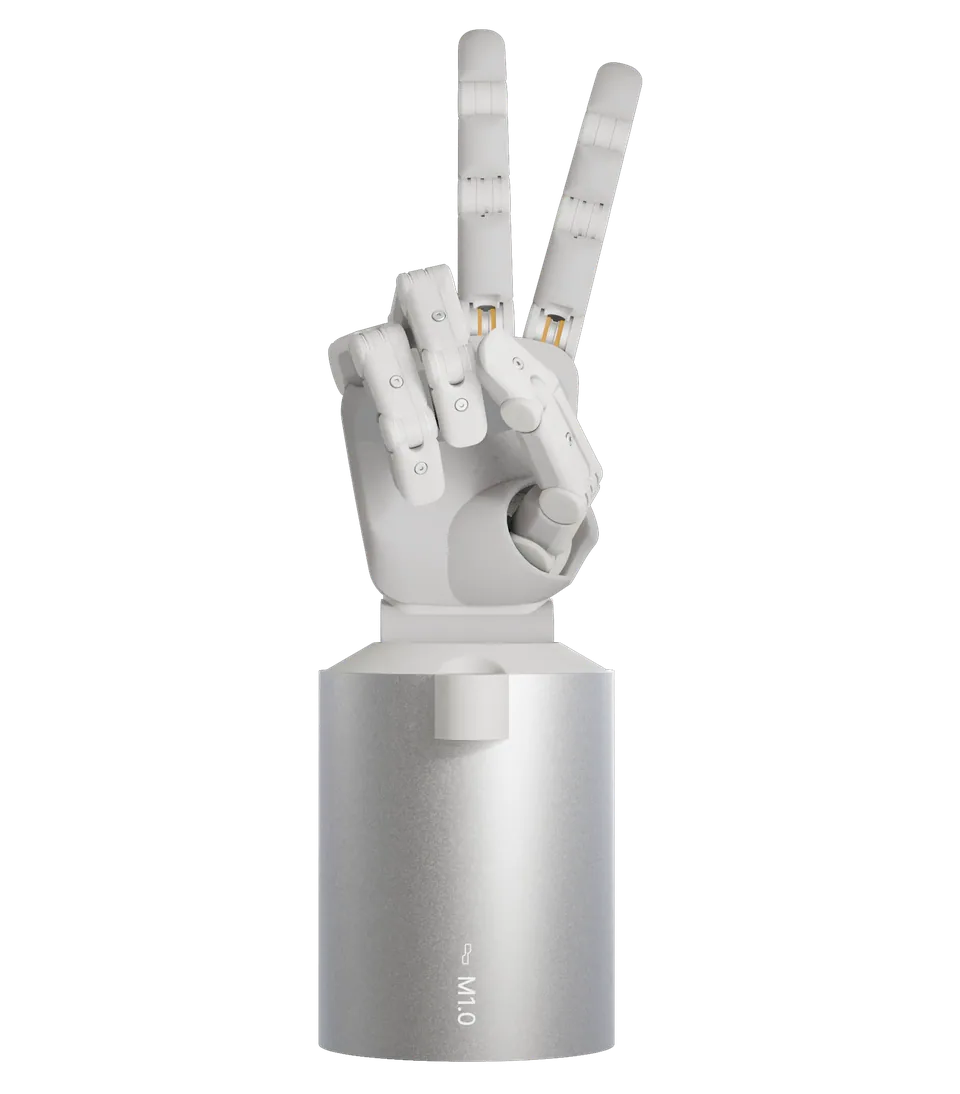
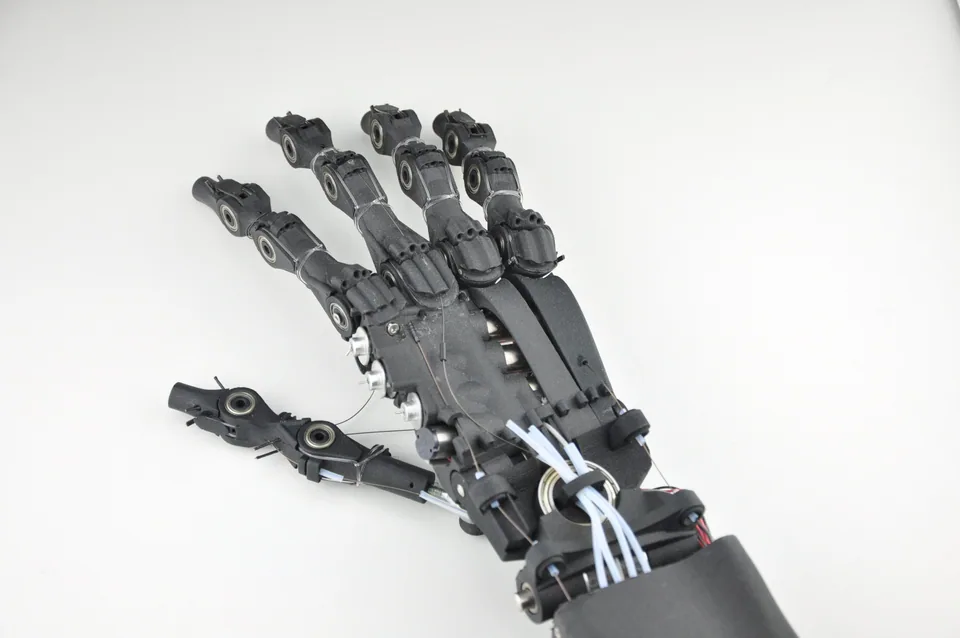
Zdjęcie: DH-Robotics, strona produktu (en.dh-robotics.com); Suzhou Botyard Intelligence Technology Co., Ltd., strona producenta (botyard.ai); Gesture Platforms, strona producenta (gestureplatforms.com)

W skrócie

  • Modele w serwisie142 (z ceną: 36)
  • Przedział cen1,2 tys. – 123 tys. PLN (36 modeli z ceną)
  • Modele u polskich sprzedawców0 z 142
  • Liczba producentów88
  • Stan28 września 2026

Najlepiej udokumentowany

DH116 Series

Seryjna dłoń Leadshine o 11 stopniach swobody, 545 g, 30 kg w chwycie hakowym, 50 N, CAN FD, w sklepie producenta za 2199 dolarów.

  • 0,55 kgwaga
  • 11 DOFst. swobody
  • 8 500*cena (PLN)
Zobacz model

Wyświetlono 142 z 142 modeli

  • DH116 Series
    w sprzedaży

    Leadshine (Leadshine Technology Co., Ltd.)
    DH116 Series

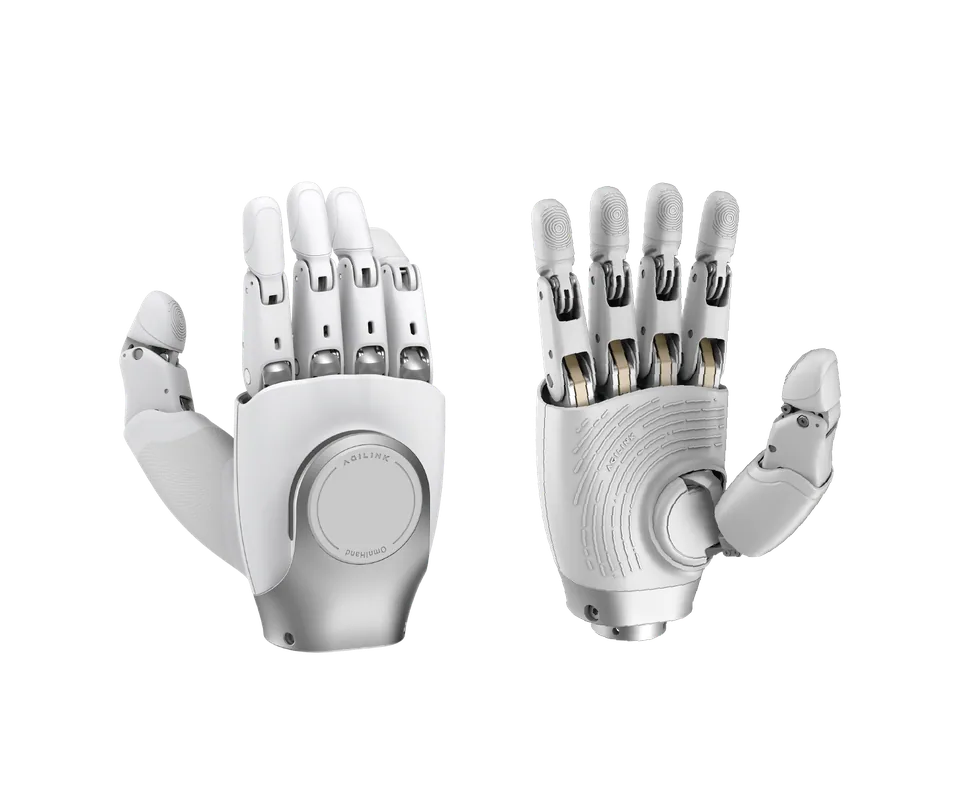
    Seryjna dłoń Leadshine o 11 stopniach swobody, 545 g, 30 kg w chwycie hakowym, 50 N, CAN FD, w sklepie producenta za 2199 dolarów.

    • 0,55 kgwaga
    • 11 DOFst. swobody
    • 8 500*cena (PLN)
  • OmniHand 3
    w sprzedaży

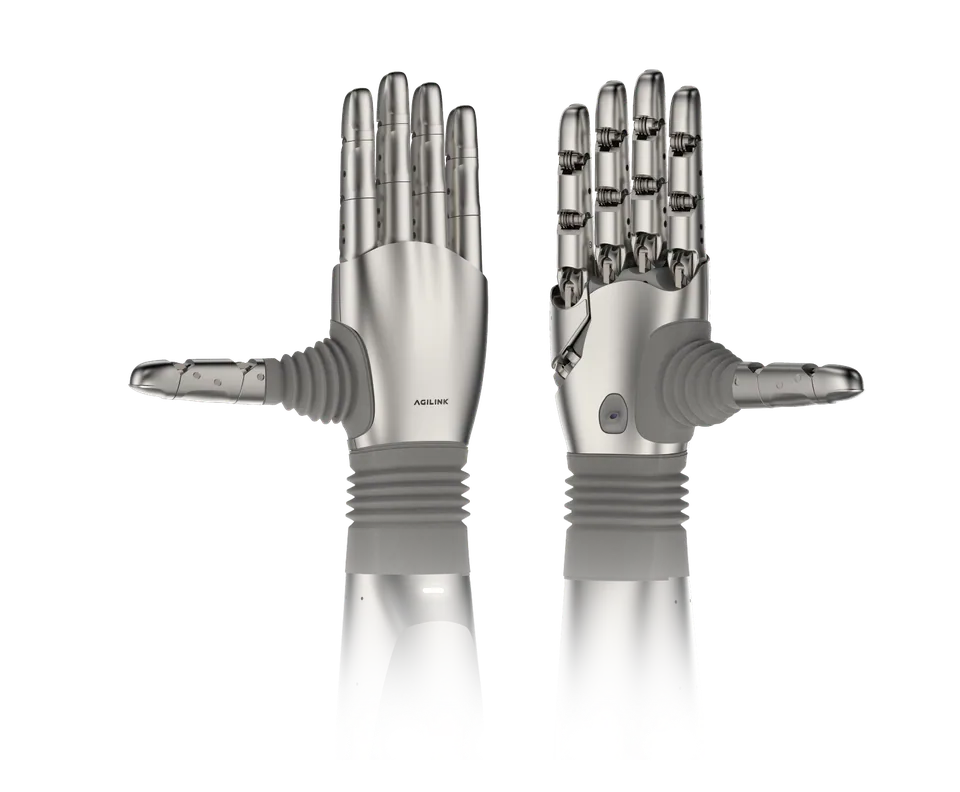
    AGILINK

    OmniHand 3

    Masowy model AGILINK z 2026 roku: 10 aktywnych stopni swobody, 510 g, udźwig 5 kg, ponad 300 punktów dotyku także na grzbiecie, ROS 2.

    • 0,51 kgwaga
    • 16 DOFst. swobody
    • 20 800*cena (PLN)
  • SVH 5-Finger-Hand
    w sprzedaży

    SCHUNK SE & Co. KG

    SVH 5-Finger-Hand

    Antropomorficzna dłoń z dziewięcioma serwonapędami i dwudziestoma osiami, elektroniką w nadgarstku i certyfikatem DGUV do pracy z ludźmi

    • 1,3 kgwaga
    • 20 DOFst. swobody
    • —cena
  • OmniHand (2025, O10)
    w sprzedaży

    AgiBot (Zhiyuan Robotics)

    OmniHand (2025, O10)

    Standardowa dłoń AgiBot z 2025 roku: 10 aktywnych i 6 biernych stopni swobody, 510 g, chwyt 5 kg, sterowanie CAN-FD i RS485.

    • 0,51 kgwaga
    • 16 DOFst. swobody
    • 19 400*cena (PLN)
  • OmniHand 3 Lite
    w sprzedaży

    AGILINK

    OmniHand 3 Lite

    Mała dłoń AGILINK dla humanoidów o połowie wzrostu: 350 g, 4 aktywne i 7 biernych stopni swobody, 7,5 N na opuszce, ROS 2.

    • 0,35 kgwaga
    • 11 DOFst. swobody
    • —cena
  • DG-5F (DG-5F-M)
    w sprzedaży

    Tesollo Inc.

    DG-5F (DG-5F-M)

    W pełni napędzana dłoń pięciopalczasta Tesollo z 20 siłownikami, masą 1763 g, chwytem do 20 kg oraz wtyczkami dla ramion UR i Techman.

    • 1,76 kgwaga
    • 20 DOFst. swobody
    • 67 800*cena (PLN)
  • DH-5-6
    w sprzedaży

    DH-Robotics (Shenzhen DH-Robotics Technology Co., Ltd.)

    DH-5-6

    Pięciopalczasta dłoń z sześcioma silnikami, 790 g, 10 kg w chwycie hakowym, 80 N siły, RS-485 Modbus, 5500 dolarów u dystrybutora.

    • 0,79 kgwaga
    • 11 DOFst. swobody
    • 21 300*cena (PLN)
  • DexH13 (GEN2)
    w sprzedaży

    PaXini Technology (帕西尼感知科技)

    DexH13 (GEN2)

    Czteropalczasta dłoń PaXini z 1140 jednostkami dotykowymi, kamerą w dłoni, 16 stopniami swobody i udźwigiem 5 kg, za 29 700 USD.

    • 16 DOFst. swobody
    • 5 kgudźwig
    • 115 100*cena (PLN)
  • Shadow Dexterous Hand
    w sprzedaży

    Shadow Robot Company

    Shadow Dexterous Hand

    Sehnowa dłoń humanoidalna z 24 przegubami, dwudziestoma silnikami w podstawie, ponad stu czujnikami i udźwigiem 4 kilogramów

    • 4,3 kgwaga
    • 20 DOFst. swobody
    • —cena
  • Allegro Hand V6 F
    w sprzedaży

    Wonik Robotics

    Allegro Hand V6 F

    Pierwsza pięciopalczasta dłoń Allegro: 20 aktywnych stopni swobody, 1150 g, do 15 kg, czujniki nacisku na całej dłoni, RS-485 i Ethernet.

    • 1,15 kgwaga
    • 20 DOFst. swobody
    • —cena
  • DexMano D22-PRO
    prototyp

    Suzhou Botyard Intelligence Technology Co., Ltd.

    DexMano D22-PRO

    Ścięgnowa dłoń z Suzhou znana jako Gaoshan S1: 22 przeguby, 18 aktywnych stopni swobody, 1,8 kg z przedramieniem, 100 N chwytu, EtherCAT.

    • 1,8 kgwaga
    • 22 DOFst. swobody
    • —cena
  • HW1
    prototyp

    Gesture Platforms

    HW1

    Dłoń z nadgarstkiem o 10 czynnych stopniach swobody na sterowniku ESP32-S3, 500 g, do 3 kg statycznie, finansowana społecznościowo.

    • 0,5 kgwaga
    • 10 DOFst. swobody
    • 3 300*cena (PLN)
  • CYBORG-HO2
    w sprzedaży

    Cyborg Robotics (Shenzhen Cyborg Robotics Co., Ltd. / 深圳赛博格机器人有限公司)

    CYBORG-HO2

    Ścięgnowa dłoń z Shenzhen do humanoidów w branżach wysokiego ryzyka: 6 silników, 16 stawów, 750 g, chwyt 50 N, RS485, CAN i EtherCAT.

    • 0,75 kgwaga
    • 16 DOFst. swobody
    • —cena
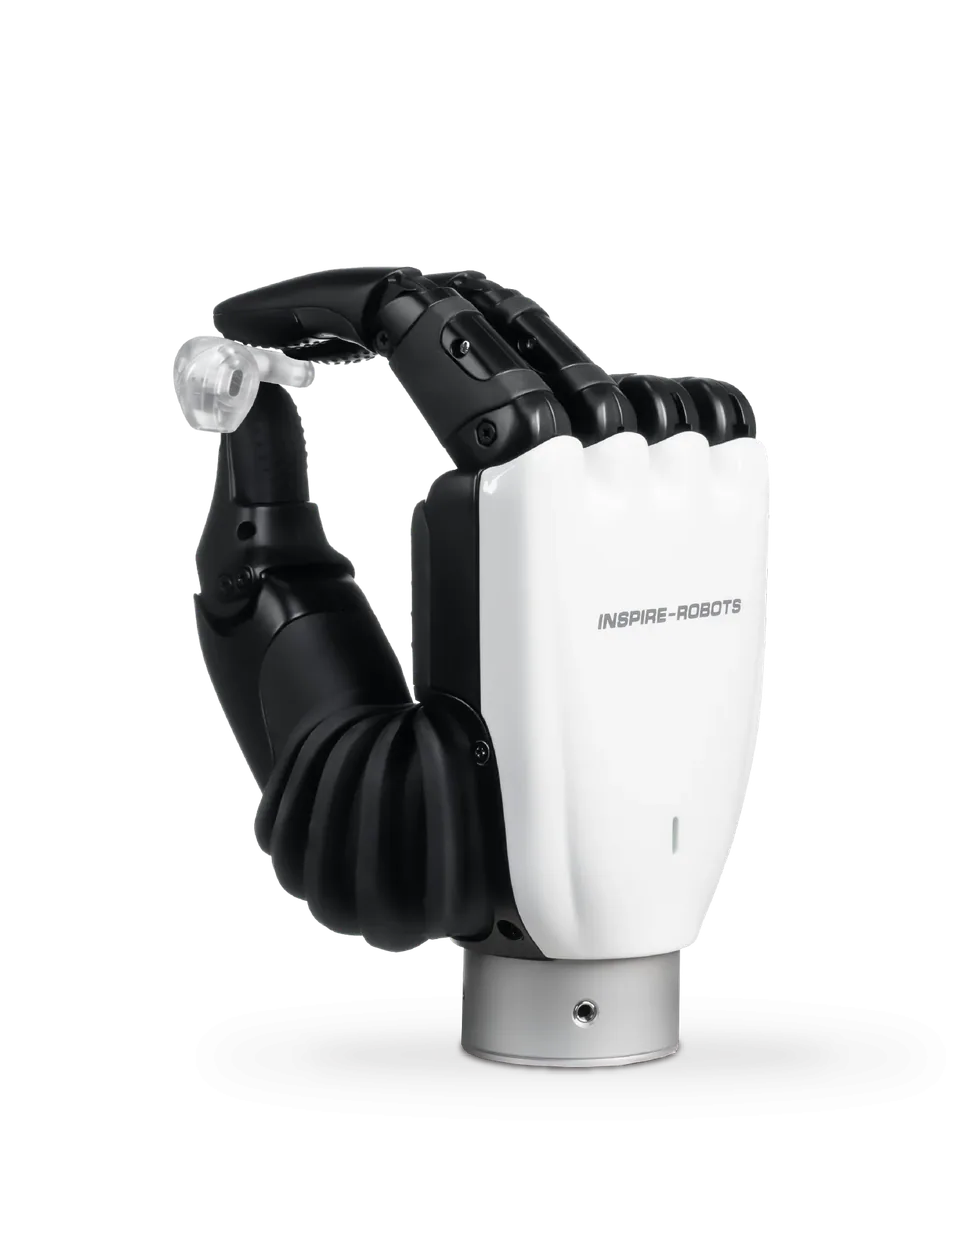
  • RH56F1
    w sprzedaży

    Beijing Inspire Robots Technology Co., Ltd.

    RH56F1

    Metalowa dłoń Inspire o 6 stopniach swobody, 630 g, statyczny udźwig 30 kg, 15 N na kciuku, opcjonalnie osiem czujników dotyku, EtherCAT.

    • 0,63 kgwaga
    • 6 DOFst. swobody
    • —cena
  • RH56H1
    w sprzedaży

    Beijing Inspire Robots Technology Co., Ltd.

    RH56H1

    Kompaktowa dłoń Inspire o 6 stopniach swobody, 470 g, komunikacja 1 kHz, 15 N na kciuku, 8 kg statycznie na palec, opcjonalny dotyk.

    • 0,47 kgwaga
    • 6 DOFst. swobody
    • —cena
  • TORCH HAND 1
    pilotaż

    TorchKernel Robotics (炬坤机器人)

    TORCH HAND 1

    Przemysłowa dłoń TorchKernel z 21 stopniami swobody, masą 1100 g, chwytem 110 N i udźwigiem do 40 kg, czujniki nacisku, CAN lub RS485.

    • 1,1 kgwaga
    • 21 DOFst. swobody
    • —cena
  • eHand-6
    w sprzedaży

    Hitbot Technology (Huiling Technology, Shenzhen)

    eHand-6

    Tania pięciopalczasta dłoń z sześcioma napędami, poniżej 800 g, udźwig 5 kg, 10 N na palcu, CAN FD i EtherCAT, 1650 dolarów u dystrybutora.

    • 6 DOFst. swobody
    • 5 kgudźwig
    • 6 400*cena (PLN)
  • Clone Hand
    prototyp

    Clone Robotics

    Clone Hand

    Mięśniowo-szkieletowa dłoń Clone Robotics z 36 wodnymi mięśniami Myofiber, 27 stopni swobody i 16 enkoderów, podstawa androida Clone Alpha.

    • 1 kgwaga
    • 27 DOFst. swobody
    • —cena
  • DLR-HIT Hand II
    platforma badawcza

    Niemieckie Centrum Lotnictwa i Kosmonautyki (DLR), Instytut Robotyki i Mechatroniki

    DLR-HIT Hand II

    Pięciopalczasta dłoń badawcza DLR i instytutu z Harbinu: 15 stopni swobody, około 1,5 kg, 10 N na opuszce, 360 stopni na sekundę.

    • 1,5 kgwaga
    • 15 DOFst. swobody
    • —cena
  • Intelligent Bionic Hand TD-RH-1
    w sprzedaży

    Avatar Robotics (ATAR Robot)

    Intelligent Bionic Hand TD-RH-1

    Przystępna dłoń z Zhengzhou z sześcioma serwomotorami FOC: 480 g, 205 mm, 10 N na opuszce, 12 V, RS485 lub CAN, wariant z Bluetooth.

    • 0,48 kgwaga
    • 6 DOFst. swobody
    • —cena
  • LEAP Hand
    platforma badawcza

    Carnegie Mellon University (Robotics Institute)

    LEAP Hand

    Otwarta czteropalczasta dłoń badawcza z Carnegie Mellon: 16 serw Dynamixel, części drukowane w 3D, około 2 000 USD w częściach.

    • 16 DOFst. swobody
    • —cena
  • MIDAS Hand
    platforma badawcza

    UCLA RoMeLa (Robotics and Mechanisms Laboratory, University of California, Los Angeles)

    MIDAS Hand

    Otwarta czteropalczasta dłoń badawcza UCLA z 13 napędami bezpośrednimi Dynamixel, 283 trójosiowymi elementami dotykowymi i masą 700 g.

    • 0,7 kgwaga
    • 16 DOFst. swobody
    • —cena
  • PL-WitHand
    w sprzedaży

    PL-Universe Robotics Technology (Suzhou) Co., Ltd. (普罗宇宙)

    PL-WitHand

    Hybrydowa dłoń ścięgnowo-dźwigniowa z Suzhou o 16 napędzanych stopniach swobody, masie 800 g, udźwigu 10 kg i integracji ROS 2.

    • 0,8 kgwaga
    • 20 DOFst. swobody
    • —cena
  • Prima 1
    w sprzedaży

    Xynova (曦诺未来)

    Prima 1

    Dłoń Xynova z 22 napędami bezpośrednimi bez luzu, pasmo 1 kHz, otwarcie w 0,08 s, do 20 kg, czujniki wizyjno-dotykowe w opuszkach.

    • 22 DOFst. swobody
    • 20 kgudźwig
    • —cena
  • R1
    w sprzedaży

    OceanTrix Robotics

    R1

    Metalowa dłoń OceanTrix z sześcioma stopniami swobody, udźwigiem 30 kg, siłą palca 30 N oraz opcjonalnymi 13 czujnikami dotyku.

    • 6 DOFst. swobody
    • 30 kgudźwig
    • —cena
  • RH56BFX
    w sprzedaży

    Beijing Inspire Robots Technology Co., Ltd.

    RH56BFX

    Lekka i szybka dłoń Inspire o 6 stopniach swobody, 540 g, zginanie palców 570 stopni na sekundę, RS-485, do interakcji z ludźmi.

    • 0,54 kgwaga
    • 6 DOFst. swobody
    • —cena
  • RH56DFX
    w sprzedaży

    Beijing Inspire Robots Technology Co., Ltd.

    RH56DFX

    Najpopularniejsza dłoń Inspire o 6 stopniach swobody i 12 przegubach, 540 g, 15 N na kciuku, RS-485, szeroko stosowana w humanoidach.

    • 0,54 kgwaga
    • 6 DOFst. swobody
    • —cena
  • RH56E2
    w sprzedaży

    Beijing Inspire Robots Technology Co., Ltd.

    RH56E2

    Przemysłowa odmiana RH56 od Inspire: 6 silników, 28 N na opuszce, udźwig około 15 kg, 790 g, RS485, CAN i Modbus TCP.

    • 0,79 kgwaga
    • 6 DOFst. swobody
    • —cena
  • RH6D
    w sprzedaży

    Seed Robotics

    RH6D

    Dziecięcych rozmiarów dłoń o masie 305 gramów z sześcioma inteligentnymi siłownikami i piętnastoma stopniami swobody dla małych humanoidów

    • 0,3 kgwaga
    • 15 DOFst. swobody
    • —cena
  • RH8D
    w sprzedaży

    Seed Robotics

    RH8D

    Dłoń rozmiaru dorosłego z ośmioma inteligentnymi siłownikami, dziewiętnastoma stopniami swobody i sferycznym nadgarstkiem, z Lizbony

    • 0,62 kgwaga
    • 19 DOFst. swobody
    • —cena
  • Shadow Dexterous Hand Lite
    w sprzedaży

    Shadow Robot Company

    Shadow Dexterous Hand Lite

    Trzy palce i kciuk z brytyjskiej rodziny Shadow: 13 stopni swobody, 13 silników w podstawie, 2,4 kg z przedramieniem, EtherCAT 1 kHz.

    • 2,4 kgwaga
    • 13 DOFst. swobody
    • —cena
  • qb SoftHand2 Research
    w sprzedaży

    qb robotics Srl

    qb SoftHand2 Research

    Miękka włoska dłoń z dziewiętnastoma samonaprawiającymi się przegubami, napędzana dwoma silnikami i dwiema synergiami chwytu

    • 0,94 kgwaga
    • 19 DOFst. swobody
    • —cena
  • COVVI Robotic Hand
    w sprzedaży

    COVVI Robotics

    COVVI Robotic Hand

    Robotyczna wersja protezy z Leeds: 6 siłowników, 1,03 kg, chwyt 213 N, obciążenie 10 kg, czujniki siły w opuszkach, Ethernet z ROS 2.

    • 1,03 kgwaga
    • 10 kgudźwig
    • —cena
  • DexH5 (GEN1)
    w sprzedaży

    PaXini Technology (帕西尼感知科技)

    DexH5 (GEN1)

    Czteropalczasta dłoń PaXini pierwszej generacji z 528 jednostkami dotykowymi, pięcioma aktywnymi stopniami swobody i udźwigiem 4 kg.

    • 9 DOFst. swobody
    • 4 kgudźwig
    • —cena
  • GMH18 (GEN3)
    w sprzedaży

    PaXini Technology (帕西尼感知科技)

    GMH18 (GEN3)

    Pięciopalczasta dłoń PaXini z 18 stopniami swobody, ponad tysiącem jednostek dotykowych, udźwigiem 20 kg i zasilaniem przez USB PD.

    • 18 DOFst. swobody
    • 20 kgudźwig
    • —cena
  • RH5DG2
    w sprzedaży

    Beijing Inspire Robots Technology Co., Ltd.

    RH5DG2

    Zręczna dłoń Inspire z 13 silnikami i 18 stawami: 1020 g bez nadgarstka, kciuk obracany o 110 stopni, EtherCAT z CAN-FD lub RS485, 18–60 V.

    • 1,02 kgwaga
    • 13 DOFst. swobody
    • —cena
  • Wave W02
    w sprzedaży

    Sharpa (Sharpa Pte Ltd)

    Wave W02

    Kompaktowa dłoń poniżej 750 gramów z 21 aktywnymi stopniami swobody, dotykiem w opuszkach, skórą elektroniczną i klasą IP54

    • 0,75 kgwaga
    • 21 DOFst. swobody
    • —cena
  • Agile Hand
    w sprzedaży

    Agile Robots SE

    Agile Hand

    Modułowa dłoń pięciopalczasta z Monachium: 21 przegubów, 16 stopni swobody, czujniki momentu w każdym przegubie, EtherCAT 1 kHz.

    • 1,5 kgwaga
    • 16 DOFst. swobody
    • —cena
  • DEX-EE
    w sprzedaży

    Shadow Robot Company

    DEX-EE

    Trójpalczasta dłoń badawcza opracowana z Google DeepMind do długich eksperymentów, z kamerami stereo w opuszkach i masą 4,1 kilograma

    • 4,1 kgwaga
    • 12 DOFst. swobody
    • —cena
  • Flex 2
    w sprzedaży

    Xynova (曦诺未来)

    Flex 2

    Hybrydowa dłoń Xynova ze ścięgnami i mikrosiłownikami, 23 stopnie swobody, 400 g, chwyt do 12 kg, regulacja siły 0,05 N, kamera.

    • 0,4 kgwaga
    • 23 DOFst. swobody
    • —cena
  • Michelangelo Hand (8E500)
    w sprzedaży

    Ottobock SE & Co. KGaA

    Michelangelo Hand (8E500)

    Proteza mioelektryczna Ottobock z napędzanym kciukiem, 7 pozycji chwytu, 70 N chwytu opozycyjnego, rozwarcie 120 mm, około 508 g.

    • 0,51 kgwaga
    • —cena
  • OmniHand 3 Ultra-T
    pilotaż

    AGILINK

    OmniHand 3 Ultra-T

    Ścięgnowa dłoń AGILINK w skali ludzkiej: 22 aktywne stopnie swobody plus trzyosiowy nadgarstek, 500 g, czucie dotyku na całej dłoni.

    • 0,5 kgwaga
    • 22 DOFst. swobody
    • —cena
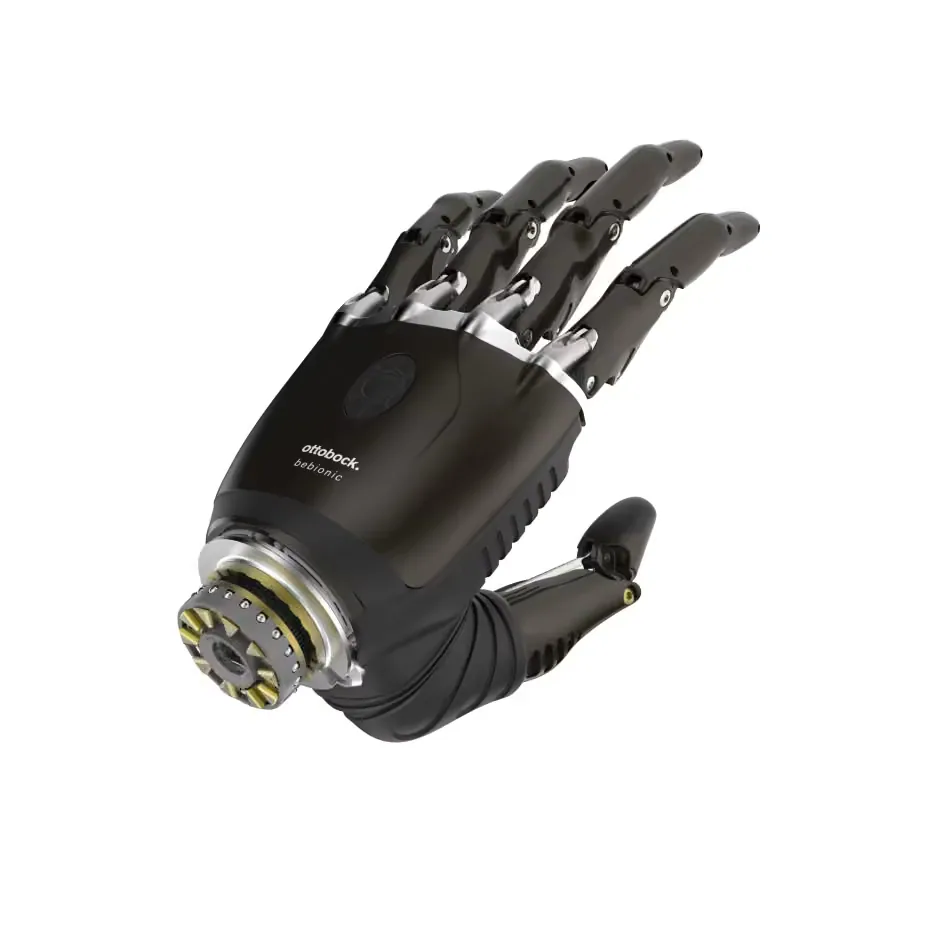
  • bebionic Hand EQD (8E70)
    w sprzedaży

    Ottobock SE & Co. KGaA

    bebionic Hand EQD (8E70)

    Mioelektryczna proteza Ottobock z silnikiem w każdym palcu, 14 wzorców chwytu, 36 N chwytu trójpunktowego, od 433 g, Bluetooth i Myo Plus.

    • 0,43 kgwaga
    • —cena
  • mimic hand M1
    w służbie

    mimic Robotics AG

    mimic hand M1

    Szwajcarska dłoń ścięgnowa z 15 napędzanymi przegubami, czujnikami ścinania w opuszkach i udźwigiem ponad 25 kg, tylko z systemem mimic.

    • 15 DOFst. swobody
    • 25 kgudźwig
    • —cena
  • Handroid
    platforma badawcza

    Handroid-Projekt (UNC Chapel Hill / Stanford University)

    Handroid

    Drukowany w 3D robot biurkowy z UNC i Stanforda o 27 stopniach swobody, który działa jako dłoń albo mały humanoid, licencja MIT.

    • 2,05 kgwaga
    • 27 DOFst. swobody
    • —cena
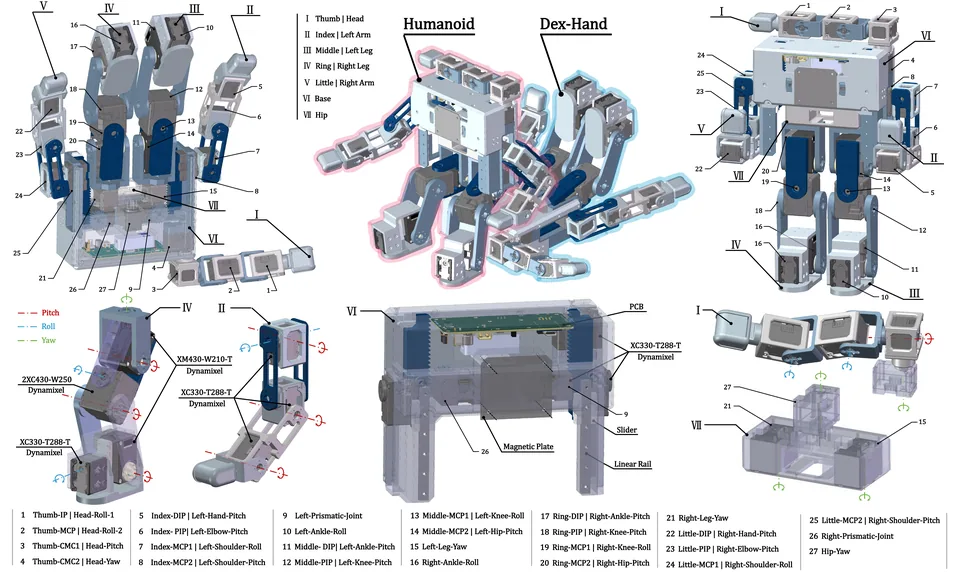
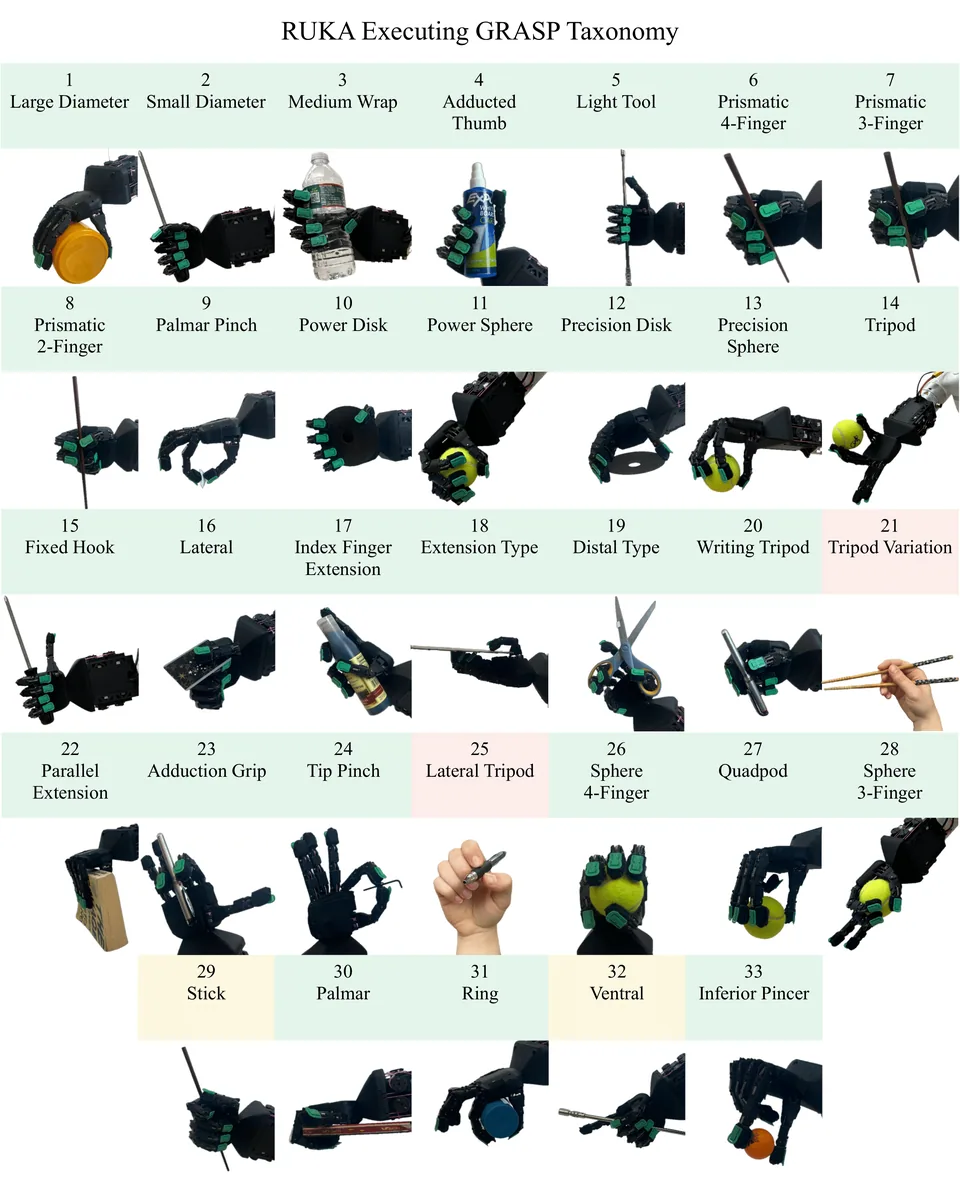
  • RUKA
    platforma badawcza

    New York University (NYU), Lerrel Pinto lab

    RUKA

    Otwarta ścięgnowa dłoń z Nowego Jorku z 15 stopniami swobody, bez czujników w przegubach, do zbudowania za mniej niż 1300 USD.

    • 15 DOFst. swobody
    • —cena
  • i-Limb Quantum
    w sprzedaży

    Össur hf.

    i-Limb Quantum

    Proteza mioelektryczna Össur z pięcioma zmotoryzowanymi palcami i obrotem kciuka, do 36 chwytów, od 472 g, zamknięcie w 0,8 s.

    • 0,54 kgwaga
    • 90 kgudźwig
    • —cena
  • RH5MK1
    prototyp

    Beijing Inspire Robots Technology Co., Ltd.

    RH5MK1

    Nowa dłoń Inspire z 22 niezależnie napędzanymi stopniami swobody, bez ścięgien, 5 Hz otwierania, czujniki dotyku 6D w opuszkach.

    • 22 DOFst. swobody
    • —cena
  • DexHand V2.3
    prototyp

    The Robot Studio

    DexHand V2.3

    Otwarta, drukowana w 3D dłoń ścięgnowa pracowni Roba Knighta; producent dokumentuje wersję 1.0 z 19 napędzanymi stopniami swobody.

    • —cena
  • ProHand 1.0
    w sprzedaży

    Proception Inc. (Proception AI)

    ProHand 1.0

    Ścięgnowa dłoń badawcza z Doliny Krzemowej o 22 stopniach swobody, 18 napędzanych, ze skórą dotykową o 96 jednostkach i nadgarstkiem.

    • 22 DOFst. swobody
    • —cena
  • Phoenix Hand (hydraulische Hand, a third-party aggregator: 3.2)
    prototyp

    Sanctuary AI (Sanctuary Cognitive Systems Corporation)

    Phoenix Hand

    Hydrauliczna dłoń z dwudziestoma jeden stopniami swobody dla humanoida Phoenix, prototyp niedostępny w sprzedaży osobno

    • 21 DOFst. swobody
    • —cena
  • w sprzedaży

    BrainCo

    Revo 2

    Lekka dłoń BrainCo z 2025 roku: 383 g, 6 aktywnych i 5 biernych stopni swobody, chwyt 50 N, wersje Basic, Pro i Touch.

    • 0,38 kgwaga
    • 11 DOFst. swobody
    • 19 500*cena (PLN)
  • w sprzedaży

    Alt-Bionics, Inc.

    Surge

    Sześciosilnikowa dłoń z Teksasu wywodząca się z protez: 540 g, udźwig 18 kg, samohamowne przekładnie, RS485, palce wymienne w pięć minut.

    • 0,54 kgwaga
    • 6 DOFst. swobody
    • 39 100*cena (PLN)
  • w sprzedaży

    PSYONIC, Inc.

    Ability Hand

    Bioniczna dłoń z sześcioma silnikami, trzydziestoma czujnikami siły i obudową IP64, sprzedawana jako proteza i końcówka robota

    • 0,47 kgwaga
    • 6 DOFst. swobody
    • —cena
  • w sprzedaży

    AgiBot (Zhiyuan Robotics)

    OmniHand Pro (2025)

    Mocniejsza dłoń AgiBot z 2025 roku: 12 silników, 19 stopni swobody, 35 kg udźwigu dłonią do góry, trójosiowe czujniki w opuszkach, CAN-FD.

    • 0,75 kgwaga
    • 19 DOFst. swobody
    • 49 200*cena (PLN)
  • w sprzedaży

    ETH Zürich Soft Robotics Lab (ORCA Hand)

    OrcaHand

    Otwarta dłoń ścięgnowa z ETH Zurych z 17 serwomechanizmami w wieży przedramienia, udźwigiem 10,5 kg i zestawem za 4500 USD.

    • 1,2 kgwaga
    • 17 DOFst. swobody
    • 17 400*cena (PLN)
  • pilotaż

    BionIT Labs S.r.l.

    Adam's Hand Plus - Robotics

    Robotyczna wersja włoskiej protezy: 3 siłowniki na 10 stopni swobody, chwyt 70 N, 45 kg statycznie, IP67, RS-485, CAN i Ethernet z ROS 2.

    • 0,6 kgwaga
    • 10 DOFst. swobody
    • —cena
  • w sprzedaży

    Qingdao Choho Industrial Co., Ltd.

    CHOHO Hand (臻手)

    Pierwsza dłoń napędzana mikrołańcuchami rolkowymi: 7 silników na 17 stopni swobody, 715 g, 30 N na opuszce, EtherCAT i CAN.

    • 0,71 kgwaga
    • 17 DOFst. swobody
    • 62 300*cena (PLN)
  • w sprzedaży

    Leadshine (Leadshine Technology Co., Ltd.)
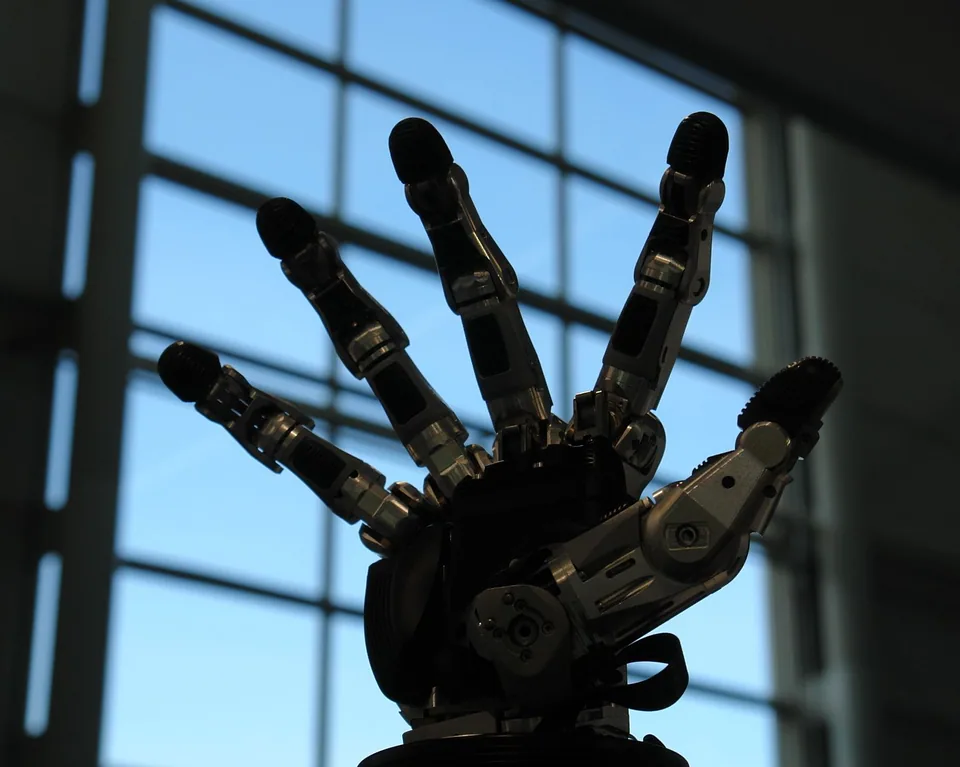
    DH116S Series

    Mini dłoń Leadshine dla małych humanoidów: 11 stopni swobody, 379 g, 26 mm grubości, 15 kg w chwycie hakowym, 2299 dolarów w sklepie.

    • 0,38 kgwaga
    • 11 DOFst. swobody
    • 8 900*cena (PLN)
  • w sprzedaży

    Leadshine (Leadshine Technology Co., Ltd.)
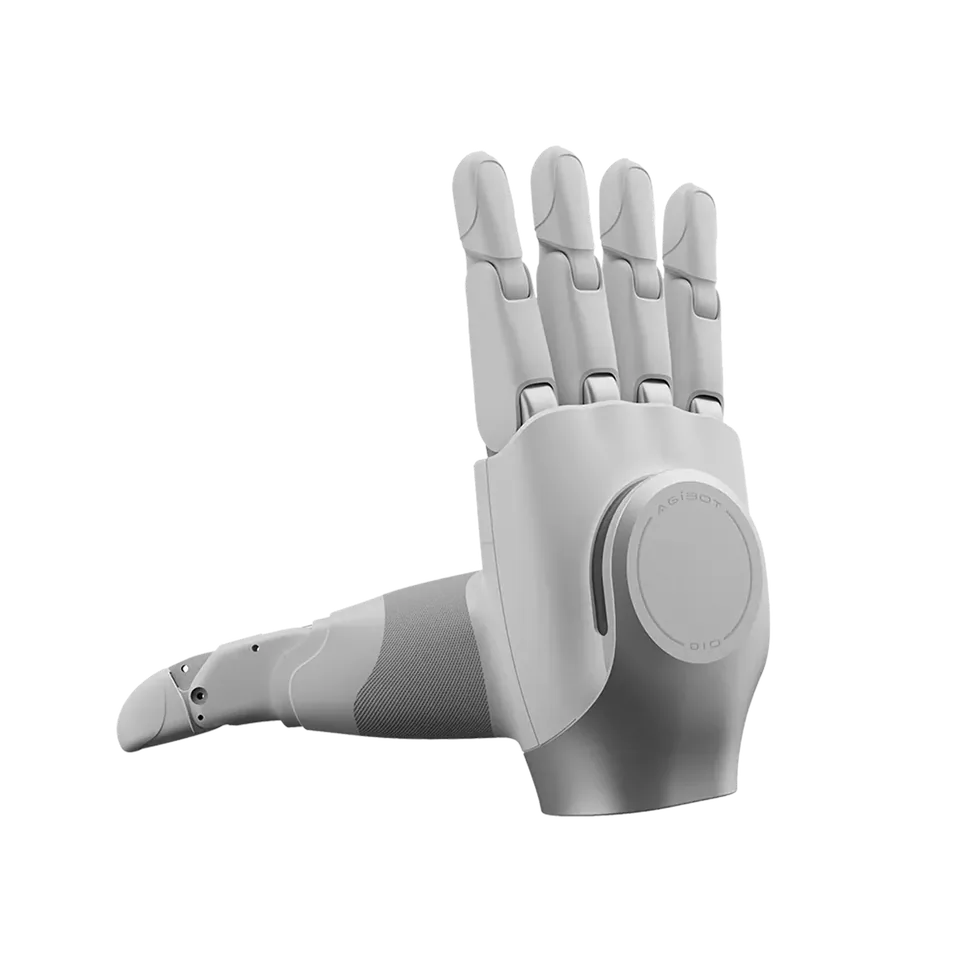
    DH2116 Series

    Flagowa dłoń Leadshine o 21 stopniach swobody, 16 czynnych, 850 g, 94 N siły chwytu, CAN FD 5 Mbit/s, 12 999 dolarów w sklepie producenta.

    • 0,85 kgwaga
    • 21 DOFst. swobody
    • 50 400*cena (PLN)
  • w sprzedaży

    ROBOTIS

    HX5-D20

    Dłoń z dwudziestoma serwonapędami DYNAMIXEL osadzonymi bezpośrednio w przegubach, czujnikami dotyku w opuszkach i udźwigiem 15 kilogramów

    • 0,97 kgwaga
    • 20 DOFst. swobody
    • 25 400*cena (PLN)
  • w sprzedaży

    AGILINK

    OmniHand 3 Ultra-M

    Flagowa dłoń AGILINK z silnikiem w każdym przegubie: 21 aktywnych stopni swobody, 630 g, cykl 0,3 s, optyczne czujniki dotyku w opuszkach.

    • 0,63 kgwaga
    • 21 DOFst. swobody
    • 93 000*cena (PLN)
  • w sprzedaży

    BrainCo

    Revo 1

    Pierwsza dłoń BrainCo wywodząca się z protezy: 6 silników na 10 stawów, 540 g, chwyt 50 N, obciążenie 30 kg, RS485 i CAN, wariant Touch.

    • 0,54 kgwaga
    • 10 DOFst. swobody
    • 36 800*cena (PLN)
  • w sprzedaży

    Curious Robotics Inc.

    CR Hand

    Tania drukowana dłoń z Japonii: 6 serw na 13 sprężynowanych stawów, 326 g, USB przez Pololu Maestro, kołnierz do ramion UR i Techman.

    • 0,33 kgwaga
    • 6 DOFst. swobody
    • 5 800*cena (PLN)
  • w sprzedaży

    Unitree Robotics

    Dex3-1

    Trójpalczasta dłoń Unitree ze sterowaniem siłą, 7 przegubów, 33 czujniki nacisku, 710 g, USB 1000 Hz, od 6000 USD według RobotShop.

    • 0,71 kgwaga
    • 7 DOFst. swobody
    • 23 300*cena (PLN)
  • w sprzedaży

    Ruiyan Intelligent Control (Shenzhen Ruiyan Zhineng Kongzhi Co., Ltd.)

    RY-H2

    Tania sześciosilnikowa dłoń o masie 0,6 kilograma, sile chwytu 140 niutonów i udźwigu 10 kilogramów, z opcjonalnym dotykiem

    • 0,6 kgwaga
    • 6 DOFst. swobody
    • 9 700*cena (PLN)
  • w sprzedaży

    Sharpa (Sharpa Pte Ltd)

    SharpaWave (Wave W01)

    Dłoń ludzkiej wielkości z 22 modułami siłowników, udźwigiem 40 kilogramów i tablicami dotykowymi 240 na 240 punktów w opuszkach

    • 1,3 kgwaga
    • 22 DOFst. swobody
    • —cena
  • wycofany

    WUJI Tech (Wuji Technology)

    WUJI Hand

    Pierwsza dłoń WUJI z 20 napędami bezpośrednimi, 580 g, 15 N na opuszce, chwyt statyczny 10 kg, USB-C 1000 Hz; dokumentacja archiwalna.

    • 0,58 kgwaga
    • 20 DOFst. swobody
    • —cena
  • w sprzedaży

    Open Droids

    DH116

    Pięciopalczasta dłoń z sześcioma silnikami momentowymi, masą 490 g, obciążeniem hakowym 30 kg i EtherCAT, w przedsprzedaży od 3100 USD.

    • 0,49 kgwaga
    • 11 DOFst. swobody
    • 12 000*cena (PLN)
  • w sprzedaży

    Unitree Robotics

    Dex2/5

    Najlżejsza dłoń Unitree o masie 365 g, dwa silniki poruszają 10 przegubów, udźwig 1,5 kg, RS485 1000 Hz, dla humanoidów G1 i R1.

    • 0,36 kgwaga
    • 10 DOFst. swobody
    • —cena
  • w sprzedaży

    Unitree Robotics

    Dex5-1

    Pełnowymiarowa dłoń Unitree z 20 stopniami swobody, 94 czujnikami nacisku, masą 1100 g i udźwigiem do 4,5 kg, USB 1000 Hz, dla H2 i G1.

    • 1,1 kgwaga
    • 20 DOFst. swobody
    • —cena
  • w sprzedaży

    Unitree Robotics

    Dex5-S

    Dłoń Unitree z 22 odwracalnymi napędami bezpośrednimi, 620 g, udźwig 2 kg szczytowo, gigabitowy Ethernet 1000 Hz, od 6350 USD u producenta.

    • 0,62 kgwaga
    • 22 DOFst. swobody
    • 24 600*cena (PLN)
  • w sprzedaży

    DexRobot (DEXROBOT CO., LTD.)

    DexHand021

    Linkowa dłoń pięciopalczasta o 19 stopniach swobody, masa 1 kg, udźwig 5 kg, 23 czujniki łącznie z dotykiem i zbliżeniem, CAN FD.

    • 1 kgwaga
    • 19 DOFst. swobody
    • —cena
  • w sprzedaży

    CASBOT (北京中科慧灵机器人技术有限公司)

    Handle L1

    Lekka dłoń CASBOT z Pekinu: 600 g, 6 aktywnych i 5 biernych stopni swobody, ponad 25 kg udźwigu na płasko, RS485, CAN-FD i EtherCAT.

    • 0,6 kgwaga
    • 11 DOFst. swobody
    • —cena
  • w sprzedaży

    LinkerBot (灵心巧手)

    Linker Hand L30

    Ścięgnowa dłoń pięciopalczasta LinkerBot z 21 przegubami i masą 1,4 kg, sprzedawana przez pośredników za około 20 000 USD.

    • 1,4 kgwaga
    • 21 DOFst. swobody
    • 108 000*cena (PLN)
  • w sprzedaży

    Sarcomere Dynamics Inc.

    ARTUS Lite

    Dwudziestoprzegubowa dłoń z Alberty o masie 1,1 kilograma, udźwigu 5 kilogramów i komunikacji CAN, szeregowej lub WiFi

    • 1,1 kgwaga
    • 20 DOFst. swobody
    • —cena
  • w sprzedaży

    Pollen Robotics (part of Hugging Face)

    Amazing Hand

    Drukowana otwarta dłoń Pollen Robotics z ośmioma serwomechanizmami Feetech w dłoni, masą 400 g i kosztem części poniżej 200 EUR.

    • 0,4 kgwaga
    • 8 DOFst. swobody
    • —cena
  • w sprzedaży

    Ti5ROBOT (Axion Motion Technologies (Suzhou) Co., Ltd.)

    Cool Hand (TH-RH-1)

    Bioniczna dłoń Ti5ROBOT z sześcioma siłownikami, masą 480 g i długością 205 mm, 10 N na palec, RS485 lub Bluetooth, 2945 USD w sklepie.

    • 0,48 kgwaga
    • 6 DOFst. swobody
    • 11 400*cena (PLN)
  • w sprzedaży

    Tesollo Inc.

    DG-5F-S

    Lekka dłoń pięciopalczasta Tesollo o masie 880 g z 20 napędami bezpośrednimi, regulacją 500 Hz i chwytem obejmującym do 12 kg.

    • 0,88 kgwaga
    • 20 DOFst. swobody
    • —cena
  • w sprzedaży

    Prensilia S.r.l.

    IH2 Azzurra

    Włoska dłoń badawcza z pięcioma silnikami w dłoni, 11 stopniami swobody, masą 640 g i chwytem cylindrycznym 35 N.

    • 0,64 kgwaga
    • 11 DOFst. swobody
    • —cena
  • w sprzedaży

    LinkerBot (灵心巧手)

    Linker Hand L30 Pro

    Szybka ścięgnowa dłoń LinkerBot z 21 przegubami, matrycą dotykową w opuszkach, udźwigiem 15 kg i pełnym cyklem w 0,2 s.

    • 1,2 kgwaga
    • 21 DOFst. swobody
    • —cena
  • w sprzedaży

    LinkerBot (灵心巧手)

    Linker Hand O6

    Lekka dłoń LinkerBot o masie 360 g z sześcioma silnikami w dłoni, udźwigiem 50 kg i złączami CAN, RS-485 oraz EtherCAT.

    • 0,36 kgwaga
    • 11 DOFst. swobody
    • —cena
  • w sprzedaży

    Magiclab (Magic Atom Robotics Technology / Magiclab Robotics Technology Wuxi Co., Ltd.)

    MagicHand S01

    Pięciopalczasta dłoń MagicLab o 11 stopniach swobody i masie 580 g, z pięcioma czujnikami nacisku i udźwigiem 5 kg, produkowana seryjnie.

    • 0,58 kgwaga
    • 11 DOFst. swobody
    • —cena
  • w sprzedaży

    Ruiyan Intelligent Control (Shenzhen Ruiyan Zhineng Kongzhi Co., Ltd.)

    RY-H1

    Dłoń z Shenzhen o szesnastu aktywnych stopniach swobody i dwudziestu jeden przegubach, udźwigu 5 kilogramów oraz magistrali CAN FD

    • 0,87 kgwaga
    • 16 DOFst. swobody
    • 62 000*cena (PLN)
  • w sprzedaży

    BrainCo

    Revo 3

    Dłoń BrainCo z kwietnia 2026 roku z napędem bezpośrednim w każdym z 21 przegubów, 500 Hz, 33 rodzaje chwytów, warianty U21, U21T i U21VT.

    • 21 DOFst. swobody
    • 122 700*cena (PLN)
  • w sprzedaży

    WUJI Tech (Wuji Technology)

    WUJI Hand 2

    Druga generacja dłoni WUJI z 20 odwracalnymi napędami bezpośrednimi, 800 g z miękką powłoką, Ethernet 1000 Hz, 14 600 USD u sprzedawcy.

    • 0,8 kgwaga
    • 20 DOFst. swobody
    • 56 600*cena (PLN)
  • w sprzedaży

    ROBOTERA (Beijing Xingdong Jiyuan Corporation)

    XHAND1 Pro

    W pełni aktuowana dłoń z dwudziestoma jeden stopniami swobody, osiemnastoma polami dotyku i czujnikiem zbliżeniowym

    • 0,88 kgwaga
    • 21 DOFst. swobody
    • 116 300*cena (PLN)
  • w sprzedaży

    TetherIANajniższa cena

    Aero Hand Open

    Otwarta dłoń ścięgnowa TetherIA o masie 389 g, 7 napędów na 16 przegubów, sterownik ESP32 z ROS 2, zestaw za 314 USD według GitHub.

    • 0,39 kgwaga
    • 16 DOFst. swobody
    • 1 200*cena (PLN)
  • w sprzedaży

    Open Bionics Ltd.

    Hero RGD

    Wodoodporna proteza mioelektryczna z Bristolu z pięcioma silnikami, siłą chwytu 80 N, zamknięciem w 0,4 s i masą 576 g.

    • 0,58 kgwaga
    • 34,9 kgudźwig
    • —cena
  • w sprzedaży

    LinkerBot (灵心巧手)

    Linker Hand L20

    Dźwigniowa dłoń Linkerbot o 21 stopniach swobody, 16 czynnych, około 1200 g, 20 kg obciążenia, 100 N chwytu, CAN i RS-485, 24 do 48 V.

    • 1,2 kgwaga
    • 21 DOFst. swobody
    • —cena
  • w sprzedaży

    LinkerBot (灵心巧手)

    Linker Hand L6

    Podstawowa dłoń Linkerbot o 11 stopniach swobody, 607 g, 28 kg obciążenia, 50 N chwytu, zamknięcie w 0,35 s, CAN i RS-485 przy 24 V.

    • 0,61 kgwaga
    • 11 DOFst. swobody
    • —cena
  • w sprzedaży

    LinkerBot (灵心巧手)

    Linker Hand O30

    Flagowa dłoń Linkerbot z 20 bezpośrednio napędzanymi stopniami swobody, 730 g, 30 kg obciążenia, 70 N chwytu, CAN FD 500 Hz, 24 do 48 V.

    • 0,73 kgwaga
    • 20 DOFst. swobody
    • —cena
  • w sprzedaży

    ROBOTERA (Beijing Xingdong Jiyuan Corporation)

    XHAND1 Lite

    Lekka dłoń o masie 730 gramów z sześcioma silnikami, jedenastoma stopniami swobody i komunikacją EtherCAT oraz RS-485

    • 0,73 kgwaga
    • 6 DOFst. swobody
    • 23 300*cena (PLN)
  • w sprzedaży

    RobotGarage (Vittorio Lumare)

    YEAH (Yeah Hand, ex Rebelia)

    Otwarta dłoń ścięgnowa z Włoch, 5 serwomechanizmów na 15 przegubów, unosi do 8 kg, licencja CERN-OHL-S, 912 USD według sklepu Tindie.

    • 15 DOFst. swobody
    • 8 kgudźwig
    • 3 500*cena (PLN)
  • w sprzedaży

    VEICHI

    YZ-T6

    Dłoń ścięgnowa VEICHI z 6 stopniami swobody na 11 przegubów, 590 g, udźwig 500 g, RS485, 24 V, 2500 USD według sklepu AIFITLAB.

    • 0,59 kgwaga
    • 6 DOFst. swobody
    • 9 700*cena (PLN)
  • w sprzedaży

    Wonik Robotics

    Allegro Hand V4

    Czteropalczasta dłoń badawcza Wonik z 16 silnikami prądu stałego, 1,08 kg, udźwig 5 kg, sterowanie momentem przez CAN 333 Hz.

    • 1,08 kgwaga
    • 16 DOFst. swobody
    • —cena
  • w sprzedaży

    Wonik Robotics

    Allegro Hand V5 Plus

    Czteropalczasta dłoń Wonik z 16 przegubami o regulacji prądowej, 1024 g, udźwig 15 kg i dookólne czujniki nacisku w opuszkach, CAN 500 Hz.

    • 1,02 kgwaga
    • 16 DOFst. swobody
    • —cena
  • platforma badawcza

    University of Illinois Urbana-Champaign (UIUC)

    CRAFT Hand

    Otwarta dłoń ścięgnowa z UIUC z 15 serwomechanizmami Dynamixel, 20 stopniami swobody, masą 800 g i kosztem części poniżej 600 USD.

    • 0,8 kgwaga
    • 20 DOFst. swobody
    • —cena
  • w sprzedaży

    Tesollo Inc.

    DG-4F

    Czteropalczasta dłoń przemysłowa Tesollo z 18 niezależnie sterowanymi przegubami, masą 1494 g i chwytem obejmującym do 20 kg.

    • 1,49 kgwaga
    • 18 DOFst. swobody
    • —cena
  • w sprzedaży

    DexRobot (DEXROBOT CO., LTD.)

    DexHand021 S

    Trzypalczasty chwytak o 8 stopniach swobody, 600 g, udźwig 2,5 kg znamionowo i 5 kg maksymalnie, kamera 5 MP w dłoni, CAN FD lub RS-485.

    • 0,6 kgwaga
    • 8 DOFst. swobody
    • —cena
  • w sprzedaży

    Stella Robot (Shenzhen Xingji Guangnian Technology Co., Ltd.)

    Gaia Hand 20

    Modułowa dłoń o dwudziestu stopniach swobody z wymiennymi modułami przegubowymi, masą 790 gramów i udźwigiem 15 kilogramów

    • 0,79 kgwaga
    • 20 DOFst. swobody
    • —cena
  • platforma badawcza

    MMLab, The University of Hong Kong (HKU)

    MM-Hand 1.0

    Otwarta dłoń z Hongkongu z 21 niezależnie napędzanymi przegubami, zdalnymi silnikami, 15 czujnikami dotyku i dwiema kamerami w dłoni.

    • 0,35 kgwaga
    • 21 DOFst. swobody
    • —cena
  • w sprzedaży

    Prensilia S.r.l.

    Mia Hand (Mk2)

    Lekka dłoń Prensilia z trzema silnikami, czterema stopniami swobody i chwytem 70 N, jako proteza, chwytak lub platforma badawcza.

    • 0,5 kgwaga
    • 4 DOFst. swobody
    • —cena
  • w sprzedaży

    ETH Zürich Soft Robotics Lab (ORCA Hand)

    OrcaHand Touch

    Otwarta dłoń ścięgnowa z ETH Zurych ze skórą dotykową o 351 elementach Halla, 17 przegubami i masą 1,25 kg, od 6100 USD.

    • 1,25 kgwaga
    • 17 DOFst. swobody
    • 23 600*cena (PLN)
  • w sprzedaży

    OceanTrix Robotics

    R2

    Kompaktowa dłoń OceanTrix z sześcioma stopniami swobody, udźwigiem 20 kg, EtherCAT i zasilaniem od 12 do 64 V, tańsza od modelu R1.

    • 6 DOFst. swobody
    • 20 kgudźwig
    • —cena
  • w sprzedaży

    OYMotion Technology (傲意科技)

    ROHand (ROH-AP001)

    Pięciopalczasta dłoń OYMotion o sześciu aktywnych stopniach swobody, masie 640 g, czujnikach siły na palcach i w dłoni oraz pakietach ROS.

    • 0,64 kgwaga
    • 6 DOFst. swobody
    • —cena
  • w sprzedaży

    Sharpa (Sharpa Pte Ltd)

    Wave W01 SE

    Tańsza edycja dłoni Wave W01 z tymi samymi 22 stopniami swobody, udźwigiem 24 kilogramów i tablicami dotyku 60 na 60 punktów

    • 22 DOFst. swobody
    • 24 kgudźwig
    • —cena
  • w sprzedaży

    X Square Robot (自变量机器人科技(深圳)有限公司)

    ArtiXon

    Bioniczna dłoń X Square Robot z 20 stopniami swobody i 15 siłownikami, poniżej 1 kg, udźwig do 5 kg, czujniki siły w opuszkach.

    • 20 DOFst. swobody
    • 5 kgudźwig
    • —cena
  • prototyp

    Festo SE & Co. KG

    BionicSoftHand 2.0

    Pneumatyczna miękka dłoń Festo z 11 stopniami swobody, 1295 g, do 4 kg udźwigu i 113 czujnikami w rękawicy, demonstrator z 2020 roku.

    • 1,29 kgwaga
    • 11 DOFst. swobody
    • —cena
  • w sprzedaży

    Vizum / ViHero

    VH-HA-18T2

    Pięciopalczasta dłoń Vizum z 16 stopniami swobody, napędem silnikowo-dźwigniowym, 780 g, 12 N na palec, CAN FD, 5280 USD w sklepie.

    • 0,78 kgwaga
    • 16 DOFst. swobody
    • 20 500*cena (PLN)
  • w sprzedaży

    ROBOTERA (Beijing Xingdong Jiyuan Corporation)

    XHAND1

    Dłoń z dwunastoma silnikowymi modułami przegubowymi i tablicami dotykowymi w opuszkach, utrzymująca ponad 24 kilogramy

    • 12 DOFst. swobody
    • 24 kgudźwig
    • 65 900*cena (PLN)
  • w służbie

    WIRobotics

    ALLEX Hand

    Dłoń humanoida ALLEX z 15 stopniami swobody, około 700 g, 40 N na opuszce, ponad 30 kg w chwycie hakowym i czuciem bez czujników.

    • 0,7 kgwaga
    • 15 DOFst. swobody
    • —cena
  • platforma badawcza

    ByteDance Seed

    ByteDexter (V2)

    Badawcza dłoń ByteDance Seed o 21 stopniach swobody z silnikami w śródręczu, dźwigniami i czuciem dotyku na pięciu opuszkach.

    • 21 DOFst. swobody
    • —cena
  • prototyp

    Honda Motor Co.Nowość

    Honda Multi-fingered Hand

    Badawcza dłoń Hondy z 16 czynnymi przegubami, 50 N na opuszce, 288 kanałami dotyku i czujnikami siły, pokazana na awatarze w 2026 roku.

    • 16 DOFst. swobody
    • —cena
  • prototyp

    PsiBot (Shanghai PsiBot Technology Co., Ltd. / 上海灵初智能科技有限公司)

    Psi H1

    Szanghajska dłoń o 21 stopniach swobody i masie 1,1 kg według broszury, której nazwa na stronie producenta oznacza rękawicę.

    • 1,1 kgwaga
    • 21 DOFst. swobody
    • —cena
  • pilotaż

    TorchKernel Robotics (炬坤机器人)

    TORCH HAND 2

    Lekka dłoń bioniczna TorchKernel o masie 480 g, 20 stopni swobody i 320 takseli dwutrybowych o rozdzielczości 0,01 N, EtherCAT lub UART.

    • 0,48 kgwaga
    • 20 DOFst. swobody
    • —cena
  • prototyp

    ZWHAND (Shenzhen Zhaowei Dexterous Hand Technology Co., Ltd.)

    ZWHAND B20

    Dłoń trzeciej generacji ZWHAND z dwudziestoma silnikami liniowymi w przegubach, około 600 gramów i 15 niutonów na opuszce

    • 0,6 kgwaga
    • 20 DOFst. swobody
    • —cena
  • prototyp

    AIDIN Robotics Inc.

    AIDIN-Hand Gen1

    Prototypowa dłoń koreańskiego producenta czujników: 15 silników, sześcioosiowy czujnik siły w każdej opuszce, udźwig 15 kg, TCP/IP.

    • 15 DOFst. swobody
    • 15 kgudźwig
    • —cena
  • pilotaż

    Leadshine (Leadshine Technology Co., Ltd.)
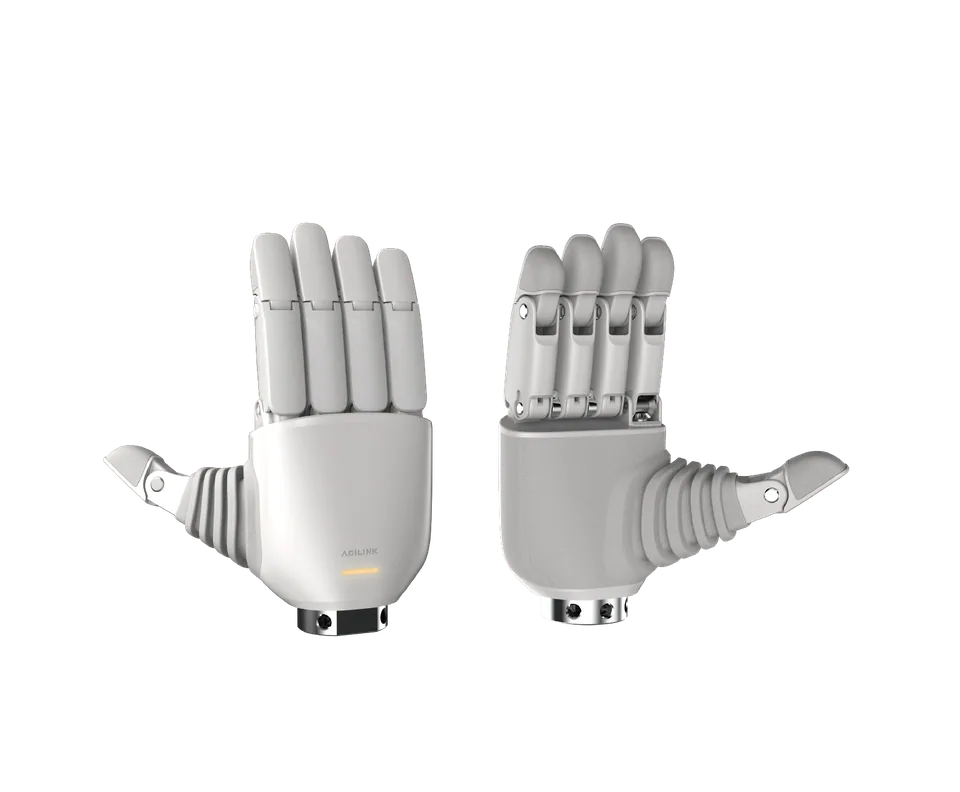
    DH2015

    Badawcza dłoń Leadshine o 20 stopniach swobody, 15 czynnych, z macierzą dotykową 508 punktów i EtherCAT, w fazie pilotażowej od 2025 roku.

    • 20 DOFst. swobody
    • —cena
  • w służbie

    Yuequan Bionics (月泉仿生, Beijing Daqi Yuequan Bionic Technology Co., Ltd.)

    X-Hand M1 (信手)

    Sztywna dłoń przemysłowa Yuequan z 11 stopniami swobody, 530 jednostkami dotykowymi i chwytem hakowym do 50 kg, trwałość miliona cykli.

    • 11 DOFst. swobody
    • 50 kgudźwig
    • —cena
  • w służbie

    Yuequan Bionics (月泉仿生, Beijing Daqi Yuequan Bionic Technology Co., Ltd.)

    Y-Hand M2 (应手)

    Miękka dłoń Yuequan ze sztucznymi mięśniami i 38 stopniami swobody, chwyt 28,7 kg, zamknięcie w 0,2 s, skóra dotykowa na całej dłoni.

    • 38 DOFst. swobody
    • —cena
  • w sprzedaży

    ZWHAND (Shenzhen Zhaowei Dexterous Hand Technology Co., Ltd.)

    ZWHAND B06

    Sześcioprzegubowa dłoń z mechanizmem dźwigniowym o masie około 400 gramów i udźwigu 5 kilogramów, główny model ZWHAND

    • 0,4 kgwaga
    • 6 DOFst. swobody
    • —cena
  • prototyp

    Sanctuary AI (Sanctuary Cognitive Systems Corporation)

    Sanctuary AI Hydraulic Hand

    Hydrauliczna dłoń Sanctuary AI z 17 stopniami swobody i czujnikami dotyku, sterowana uczeniem ze wzmocnieniem, dla humanoida Phoenix.

    • 17 DOFst. swobody
    • —cena
  • pilotaż

    Tacta Systems Inc.

    Tacta Hand

    Przemysłowa dłoń pięciopalczasta z 15 stopniami swobody, napędem płynowym Fluidic Tendon i czujnikami dotyku MEMS w opuszkach.

    • 15 DOFst. swobody
    • —cena
  • prototyp

    ZWHAND (Shenzhen Zhaowei Dexterous Hand Technology Co., Ltd.)

    ZWHAND A17

    Dłoń z siedemnastoma aktywnymi przegubami na mikronapędach liniowych i elektroniczną skórą, pokazana na targach CES 2026 jako Workhorse A17

    • 17 DOFst. swobody
    • —cena
  • prototyp

    Dexcel Robotics (Yuansheng Intelligent Robotics)

    Apex Hand

    Pięciopalczasta dłoń o 21 stopniach swobody z elektroniczną skórą o dziesiątkach tysięcy punktów, prototyp z Shenzhen z 2025 roku.

    • 21 DOFst. swobody
    • 30 kgudźwig
    • —cena
  • prototyp

    Kyber Labs

    Kyber Labs Hand

    Prototyp pięciopalczastej dłoni z Brooklynu o 20 stopniach swobody, napędzany sztucznymi włóknami mięśniowymi bez przekładni, cofalny.

    • 20 DOFst. swobody
    • —cena
  • pilotaż

    Mand.ro Co., Ltd.

    Mark 7

    Modułowa proteza z Korei, w której każdy palec ma własny bezszczotkowy mikrosilnik 10 mm, przekładnię i czujnik Halla.

    • 5 DOFst. swobody
    • —cena
  • prototyp

    Stella Robot (Shenzhen Xingji Guangnian Technology Co., Ltd.)

    Pantheon Hand 20

    Sehnowa dłoń o dwudziestu stopniach swobody z napędem poza dłonią, masie własnej 290 gramów i deklarowanej sile chwytu 500 niutonów

    • 0,29 kgwaga
    • 20 DOFst. swobody
    • —cena
  • prototyp

    Joyson Electronics (Ningbo Joyson Electronic Corp.)

    TeleHand Pro P20

    Pierwsza dłoń dostawcy motoryzacyjnego Joyson: 20 stopni swobody w rozmiarze ludzkiej ręki, bezramowe siłowniki i elektroniczna skóra 3D.

    • 20 DOFst. swobody
    • —cena
  • pilotaż

    Changingtek Robotics Technology (Suzhou) Co., Ltd.

    X2

    Ścięgnowa dłoń z Jiangsu ogłoszona w lutym 2026 roku, która sama przestawia się z lewej na prawą; chwyt 50 N, regulacja siły co 0,1 N.

    • —cena
  • platforma badawcza

    IRIM Lab, Korea University of Technology and Education (KoreaTech)

    FLLEX Hand

    Koreańska dłoń badawcza z 15 stopniami swobody i palcami smarowanymi cieczą bez łożysk, podnosi ponad 4 kg opuszką, nagroda ICRA 2020.

    • 15 DOFst. swobody
    • —cena
  • prototyp

    Daxo Robotics

    Muscle V0

    Miękki prototyp dłoni ze 108 sztucznymi mięśniami, po 20 na palec, pokazany w 2025 roku przez amerykańską firmę Daxo Robotics.

    • —cena
  • w sprzedaży

    ETH Zürich Soft Robotics Lab (ORCA Hand)

    OrcaHand Lite

    Uproszczona odmiana otwartej dłoni ścięgnowej z ETH Zurych, wybieralna w sklepie ROBOTIS, bez opublikowanych parametrów technicznych.

    • —cena
  • w sprzedaży

    Daimon Robotics (Daimon (Shenzhen) Robotics Technology Co., Ltd.)

    DM-Hand1

    Pięciopalczasta dłoń z kamerowymi czujnikami dotyku w każdej opuszce, pokazana w 2025 roku, dostępna u dystrybutorów na zamówienie.

    • —cena
  • prototyp

    Allonic Inc.

    Allonic Hand MK2

    Prototypowa dłoń ścięgnowa z Budapesztu, w której ścięgna, krążki i szkielet powstają w jednym przebiegu trójwymiarowego splatania.

    • —cena
  • prototyp

    Magiclab (Magic Atom Robotics Technology / Magiclab Robotics Technology Wuxi Co., Ltd.)

    MagicHand H01

    Nowa dłoń MagicLab pokazana w kwietniu 2026 roku dla humanoida MagicBot X1, na razie bez opublikowanej specyfikacji technicznej.

    • —cena
  • w sprzedaży

    Ruiyan Intelligent Control (Shenzhen Ruiyan Zhineng Kongzhi Co., Ltd.)

    RY-H5

    Dłoń pięciopalczasta serii RY-H do cięższych zadań, wymieniona przez producenta jedynie z nazwy i zdjęcia, bez danych technicznych

    • —cena
  • w sprzedaży

    Ruiyan Intelligent Control (Shenzhen Ruiyan Zhineng Kongzhi Co., Ltd.)

    RY-H6

    Kompaktowa dłoń pięciopalczasta serii RY-H dla małych humanoidów, dotąd pokazana przez producenta tylko nazwą i zdjęciem

    • —cena
  • prototyp

    Rochu Robotics (Rochu Robot / Soft Robotics Gripper)

    Rochu Hand (biomimetische Hand)

    Miękka dłoń biomimetyczna przypisywana chińskiemu producentowi chwytaków Rochu, której strony producenta nie potwierdzają żadnymi danymi

    • —cena
  • prototyp

    LX Robotics Limited

    FlexHand V1

    Miękka dłoń ze strukturą kratową i napędem linkowym od młodej firmy z Hongkongu, prototyp bez opublikowanych parametrów technicznych.

    • —cena
  • prototyp

    Didrei Robotic (Didier Vancon)

    UM1-Evo

    Biomechaniczny prototyp dłoni z przedramieniem, budowany samodzielnie przez wynalazcę z Francji, jeszcze bez opublikowanych danych.

    • —cena

Przewodnik

Dłonie robotyczne stały się w 2026 roku osobnym segmentem rynku robotyki. Producenci humanoidów rzadko budują dłonie samodzielnie: kupują je od wyspecjalizowanych firm, a te same modele trafiają do ramion współpracujących, laboratoriów i teleoperacji. W tej kategorii zbieramy dłonie jako obiekty katalogowe: liczba palców, stopnie swobody, liczba napędów, zasada napędu, czujniki dotyku, interfejsy, masa, udźwig i cena ze źródłem. Każdy wpis ma kartę z danymi producenta i odsyłaczami do robotów, z którymi dłoń współpracuje.

Co znajdziesz w katalogu

Katalog obejmuje ponad 140 modeli od blisko 90 producentów. Największą grupę stanowią dłonie pięciopalczaste dla humanoidów z Chin, Korei Południowej i Stanów Zjednoczonych: Inspire Robotics z serią RH56, LinkerBot z rodziną Linker Hand, AGILINK ze spółki AgiBot, Unitree z dłońmi Dex, Sharpa, ZWHAND, PaXini i Robotera. Druga grupa to dłonie badawcze i otwarte projekty: Shadow Dexterous Hand, Allegro Hand firmy Wonik Robotics, LEAP Hand z Carnegie Mellon, OrcaHand z ETH Zurich czy Amazing Hand firmy Pollen Robotics. Trzecia grupa to dłonie protetyczne z napędem elektrycznym, które producenci oferują również do zastosowań robotycznych: Ability Hand firmy PSYONIC, bebionic i Michelangelo firmy Ottobock, i-Limb firmy Össur, Hero RGD firmy Open Bionics. Osobno opisujemy dłonie europejskie: SCHUNK SVH, Festo BionicSoftHand, qb SoftHand2 i włoskie modele Prensilia.

Jak czytać dane techniczne

Najważniejsze liczby to stopnie swobody i liczba napędów. Dłoń z 20 stopniami swobody i 20 silnikami porusza każdym stawem niezależnie; dłoń z 20 stopniami swobody i 6 silnikami ma stawy sprzężone, co obniża cenę i masę, ale ogranicza zakres chwytów. Zwracamy uwagę na miejsce napędów: silniki w dłoni dają zwartą budowę, silniki w przedramieniu z cięgnami pozwalają zbudować lżejszą i silniejszą dłoń, ale wymagają miejsca w ramieniu robota. Udźwig i siła chwytu są podawane przez producentów w różnych warunkach, dlatego przy każdej wartości wskazujemy źródło, a rozbieżności opisujemy w uwagach. Masę podajemy w kilogramach bez przedramienia, chyba że producent podaje inaczej.

Interfejsy i zgodność

Dłonie dla humanoidów komunikują się najczęściej przez EtherCAT, CAN lub RS-485, a tańsze modele przez USB. Producenci publikują pakiety ROS 2 i SDK w językach C++ i Python; przy modelach badawczych często dostępne są pliki CAD i oprogramowanie na licencjach otwartych. W karcie modelu podajemy deklarowaną zgodność z robotami, na przykład z serią Unitree G1 i H1, oraz napięcie zasilania, które decyduje o tym, czy dłoń da się zasilić z magistrali robota.

Dla kogo jest ta kategoria

Dla zespołów badawczych i uczelni, które wybierają platformę do manipulacji; dla integratorów, którzy dobierają dłoń do humanoida lub ramienia współpracującego; dla firm protetycznych i rehabilitacyjnych, które porównują dłonie bioniczne; dla kupujących, którzy chcą sprawdzić, co naprawdę zawiera oferta. Dane pochodzą z kart katalogowych, dokumentacji i publikacji producentów; wartości, których producent nie publikuje, pozostają puste zamiast szacowane. Modele, dla których nie udało się zebrać co najmniej sześciu parametrów technicznych, są widoczne dopiero po uzupełnieniu danych.

Najczęściej zadawane pytania

Czym różni się dłoń robotyczna od chwytaka?

Chwytak przemysłowy ma zwykle dwa lub trzy palce i jeden napęd: otwiera się i zamyka. Dłoń robotyczna naśladuje ludzką rękę: ma cztery lub pięć palców, od 6 do ponad 20 stopni swobody i osobne napędy palców, dzięki czemu może chwytać przedmioty o różnych kształtach, obracać je w palcach i obsługiwać narzędzia zaprojektowane dla ludzi.

Co oznacza liczba stopni swobody (DOF) w dłoni?

Stopnie swobody to liczba niezależnych ruchów stawów. Ludzka dłoń ma ich około 27. Dłonie katalogowe mają od 6 (proste dłonie protetyczne i tanie modele dla humanoidów) do 20 i więcej (dłonie badawcze z napędem ścięgnowym). Ważna jest też liczba napędów: dłoń z 20 stopniami swobody i 6 silnikami porusza wieloma stawami wspólnie, a nie każdym osobno.

Ile kosztuje dłoń robotyczna?

Najtańsze dłonie z otwartą dokumentacją i proste modele dla małych humanoidów kosztują kilkaset dolarów. Typowe dłonie dla humanoidów z czujnikami dotyku mieszczą się w przedziale od kilku do kilkunastu tysięcy dolarów za sztukę. Dłonie badawcze z pełną sensoryką i hydrauliką przekraczają 50 tysięcy dolarów. W katalogu podajemy tylko ceny potwierdzone w sklepach lub przez producentów, z datą.

Do jakich robotów pasują dłonie z katalogu?

Większość producentów oferuje adaptery do popularnych humanoidów (Unitree G1 i H1, Booster, AgiBot) oraz ramion współpracujących (UR, Franka, xArm). Przy każdym modelu podajemy, do jakich robotów producent deklaruje zgodność, interfejs elektryczny (EtherCAT, CAN, RS-485, USB) oraz napięcie zasilania.

Czy dłonie robotyczne mają czujniki dotyku?

Coraz częściej tak. Czujniki taktylne w opuszkach lub na całej dłoni mierzą nacisk i poślizg, co pozwala chwytać delikatne przedmioty. Przy każdym modelu podajemy, czy producent deklaruje sensorykę dotykową i jakiego rodzaju; dla wielu tańszych modeli jest ona opcją dodatkową.