w sprzedaży
Dłonie robotycznew sprzedaży
Allegro Hand V6 F
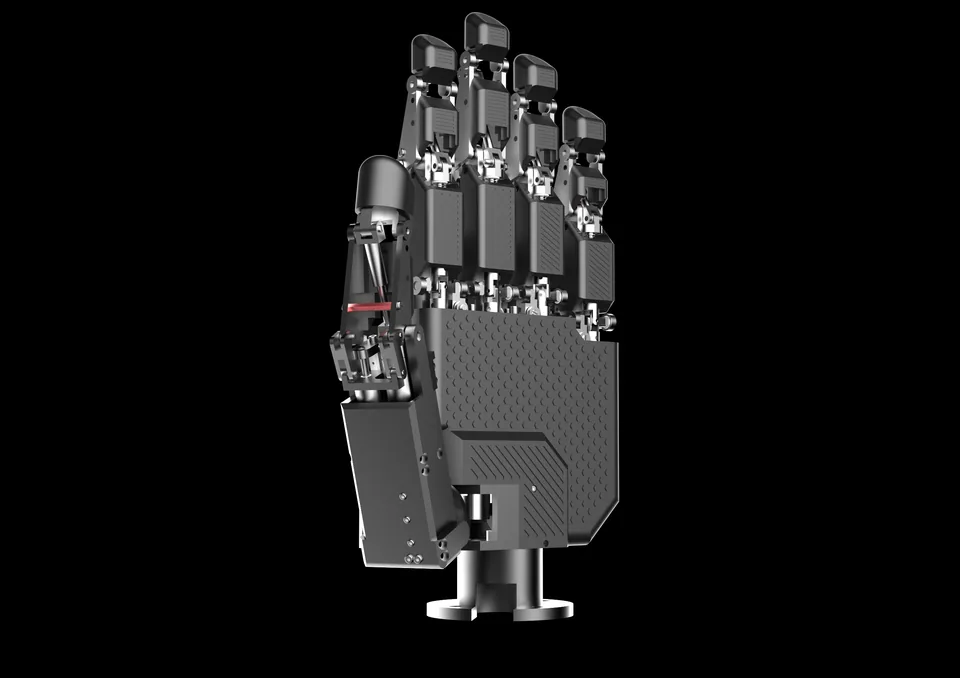
Pierwsza pięciopalczasta dłoń Allegro: 20 aktywnych stopni swobody, 1150 g, do 15 kg, czujniki nacisku na całej dłoni, RS-485 i Ethernet.
- 1,15kgWaga
- 20DOFSt. swobody
- 15kgUdźwig
W skrócie
- Parametrywaga 1,15 kg · st. swobody 20 DOF · udźwig 15 kg
- Statusw sprzedaży
- Dostępność w Polsceniepotwierdzona
Podsumowanie
- ProducentWonik Robotics
- KategoriaDłonie robotyczne
- Statusw sprzedaży
- Dostępność w PolsceBrak potwierdzonego dystrybutora w Polsce
We wrześniu 2026 roku Wonik Robotics wprowadziło Allegro Hand V6 F, pierwszą pięciopalczastą dłoń w rodzinie Allegro. Dłoń ma 20 aktywnych stopni swobody, każdy z własnym silnikiem prądu stałego i przekładnią 288,35:1, waży 1150 g i według producenta przenosi do 15 kg.
Czujniki ciśnienia pokrywają nie tylko opuszki, lecz także przeguby palców i dłoń, mierząc w zakresie od 260 do 1260 hPa z dokładnością 1 kPa; opuszki mają dodatkowo kolorowe wskaźniki świetlne sygnalizujące kontakt. Sterowanie działa w trybie prądowym, czyli momentowym, albo pozycyjnym, z regulacją sztywności oraz kompensacją tarcia i temperatury.
Moment trzymania wynosi 0,92 Nm, znamionowy 0,23 Nm; zasilanie 24 V, 5 A, 120 W, praca od 0 do 60 stopni. W odróżnieniu od starszych modeli z magistralą CAN, V6 F komunikuje się przez RS-485 i Ethernet z protokołami Modbus RTU i TCP. Według producenta dłoń jest o ponad 20 procent mniejsza od poprzednika. Zapowiedziano wariant V6 V z czuciem wizyjno-dotykowym. Sprzedawcy podają cenę na zapytanie.
W porównaniu z DG-5F-S, również koreańską i również z 20 stopniami swobody, V6 F jest cięższa, ale ma czujniki nacisku w standardzie.
Dane techniczne
Dane z kart katalogowych i stron producentów; mediana z modeli tej kategorii w bazie.
-
Waga1,15 kg+64% względem mediany kategorii (0,7 kg, n=98)
-
Stopnie swobody20+25% względem mediany kategorii (16, n=125)
-
Udźwig15 kgna poziomie mediany kategorii (15 kg, n=83)
- mediana kategoriiWyższa wartość nie zawsze oznacza lepszy robot — zależy od zastosowania.
Wymiary i masa
- Waga
- 1,15 kg
Ruch i manipulacja
- Stopnie swobody
- 20
- Udźwig
- 15 kg
Elektronika i AI
- Napęd
- 20 silników prądu stałego, po jednym na przegub, przekładnia 288,35:1
- Sensory
- czujniki ciśnienia na opuszkach, przegubach i dłoni, 260 do 1260 hPa, wskaźniki świetlne
Dodatkowe parametry
- Typ konstrukcji
- dłoń pięciopalczasta
- Interfejsy
- RS-485, Ethernet; Modbus RTU i TCP
- Liczba palców
- 5
- Przeciwstawny kciuk
- tak
- Liczba napędów (aktuatorów)
- 20
- Czujniki dotyku
- tak
- Napięcie zasilania (V)
- 24
- Open source
- nie
- Kraj pochodzenia
- KR
Cena i dostępność w Polsce
brak danych
Sprzedawcy w Polsce
Brak potwierdzonego dystrybutora w Polsce
Zastosowania
Typowe zastosowania
Grupa docelowa
Porównanie
Porównywarka robotówPodobne modele
- w sprzedaży
 pilotaż
- w sprzedaży
- w sprzedaży
- prototyp
PsiBot (Shanghai PsiBot Technology Co., Ltd. / 上海灵初智能科技有限公司)
Psi H1
- 1,1 kgwaga
- 21 DOFst. swobody
- —cena
Historia
Początek sprzedaży
Prezentacja modelu
Źródła
Autora, źródło i licencję zdjęcia podajemy w podpisie. Linki do sklepów mogą w przyszłości stać się partnerskie — szczegóły: Jak zarabiamy · Jak sprawdzamy