pilotaż
Dłonie robotycznepilotaż
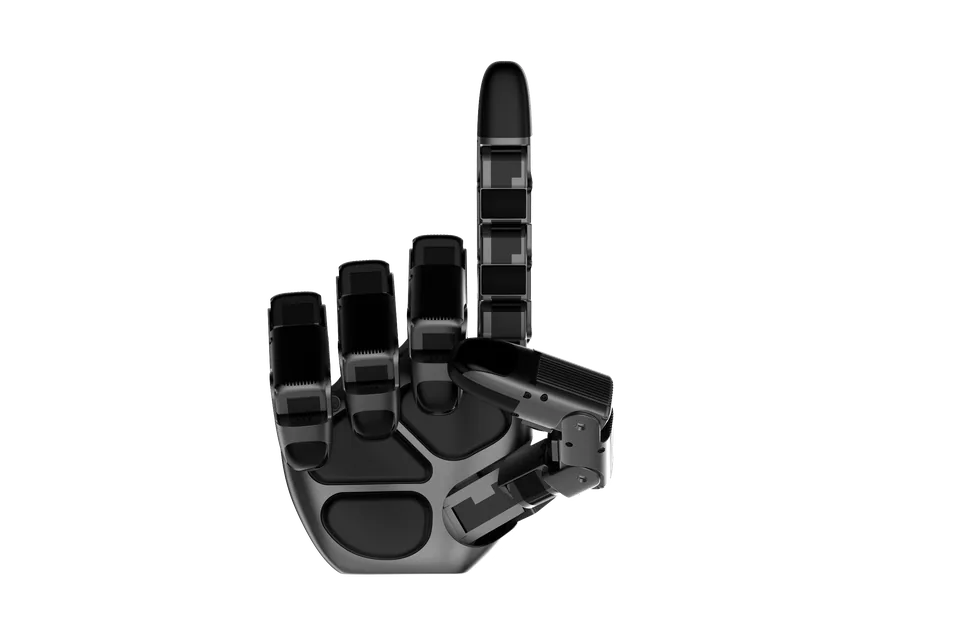
TORCH HAND 1
Przemysłowa dłoń TorchKernel z 21 stopniami swobody, masą 1100 g, chwytem 110 N i udźwigiem do 40 kg, czujniki nacisku, CAN lub RS485.
- 1,1kgWaga
- 21DOFSt. swobody
- 40kgUdźwig
W skrócie
- Parametrywaga 1,1 kg · st. swobody 21 DOF · udźwig 40 kg
- Statuspilotaż
- Dostępność w Polsceniepotwierdzona
Podsumowanie
- ProducentTorchKernel Robotics (炬坤机器人)
- KategoriaDłonie robotyczne
- Statuspilotaż
- Dostępność w PolsceBrak potwierdzonego dystrybutora w Polsce
TORCH HAND 1 to przemysłowa dłoń pięciopalczasta start-upu TorchKernel z Hangzhou, założonego przez Donga Huixu z laboratorium chwytania Uniwersytetu Zhejiang. Ma 21 stopni swobody, z czego 16 aktywnych i 5 biernych, przy 16 siłownikach w dłoni. Napęd to własne silniki kubkowe w układzie hybrydowym: quasi-bezpośrednim, śrubowym i z przekładnią dźwigniową.
Dłoń waży 1100 g, jest zasilana napięciem 24 V, pobiera poniżej 300 mA w spoczynku i do 6 A pod obciążeniem. Siła chwytu statycznego wynosi 110 N, siła opuszki 33 N, a udźwig 20 kg nominalnie i 40 kg maksymalnie; powtarzalność to plus minus 0,02 mm. Kciuk mierzy 167 mm, palec środkowy 128 mm, wskazujący i serdeczny 113 mm, mały 102 mm.
Dotyk zapewniają piezorezystancyjne czujniki nacisku w opuszkach i na dłoni. Komunikacja przez CAN lub RS485, do tego pakiet SDK i model URDF. Prasa z Hangzhou podała we wrześniu 2026 roku masę 1300 g, odmienną od strony produktu, oraz plan produkcji małoseryjnej od końca 2026 roku; stąd status pilotażowy. Ceny nie podano, cena na zapytanie.
Siostrzany model TORCH HAND 2 jest o ponad połowę lżejszy i nastawiony na czucie dotyku.
Dane techniczne
Dane z kart katalogowych i stron producentów; mediana z modeli tej kategorii w bazie.
-
Waga1,1 kg+57% względem mediany kategorii (0,7 kg, n=98)
-
Stopnie swobody21+31% względem mediany kategorii (16, n=125)
-
Udźwig40 kg+167% względem mediany kategorii (15 kg, n=83)
- mediana kategoriiWyższa wartość nie zawsze oznacza lepszy robot — zależy od zastosowania.
Wymiary i masa
- Waga
- 1,1 kg
Ruch i manipulacja
- Stopnie swobody
- 21
- Udźwig
- 40 kg
Elektronika i AI
- Napęd
- 16 własnych silników kubkowych w dłoni, układ hybrydowy ze śrubą i dźwignią
- Sensory
- piezorezystancyjne czujniki nacisku w opuszkach i na dłoni
Dodatkowe parametry
- Typ konstrukcji
- dłoń pięciopalczasta
- Interfejsy
- CAN lub RS485, SDK, URDF
- Liczba palców
- 5
- Przeciwstawny kciuk
- tak
- Liczba napędów (aktuatorów)
- 16
- Siła chwytu (N)
- 110
- Siła palca (N)
- 33
- Czujniki dotyku
- tak
- Napięcie zasilania (V)
- 24
- Open source
- nie
- Kraj pochodzenia
- CN
Cena i dostępność w Polsce
brak danych
Sprzedawcy w Polsce
Brak potwierdzonego dystrybutora w Polsce
Zastosowania
Typowe zastosowania
Grupa docelowa
Porównanie
Porównywarka robotówPodobne modele
- w sprzedaży
- w sprzedaży
- prototyp
PsiBot (Shanghai PsiBot Technology Co., Ltd. / 上海灵初智能科技有限公司)
Psi H1
- 1,1 kgwaga
- 21 DOFst. swobody
- —cena
- w sprzedaży
 w sprzedaży
Historia
brak danych
Źródła
Autora, źródło i licencję zdjęcia podajemy w podpisie. Linki do sklepów mogą w przyszłości stać się partnerskie — szczegóły: Jak zarabiamy · Jak sprawdzamy