pilotaż
Dane z kart katalogowych i stron producentów; mediana z modeli tej kategorii w bazie.
Dwudziestoprzegubowa dłoń z Alberty o masie 1,1 kilograma, udźwigu 5 kilogramów i komunikacji CAN, szeregowej lub WiFi
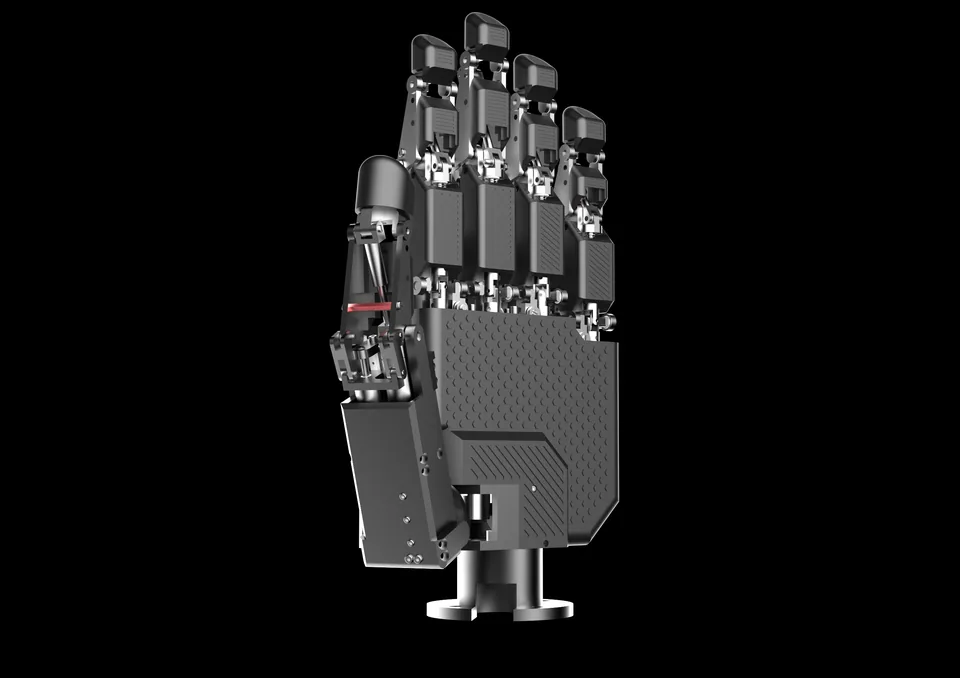
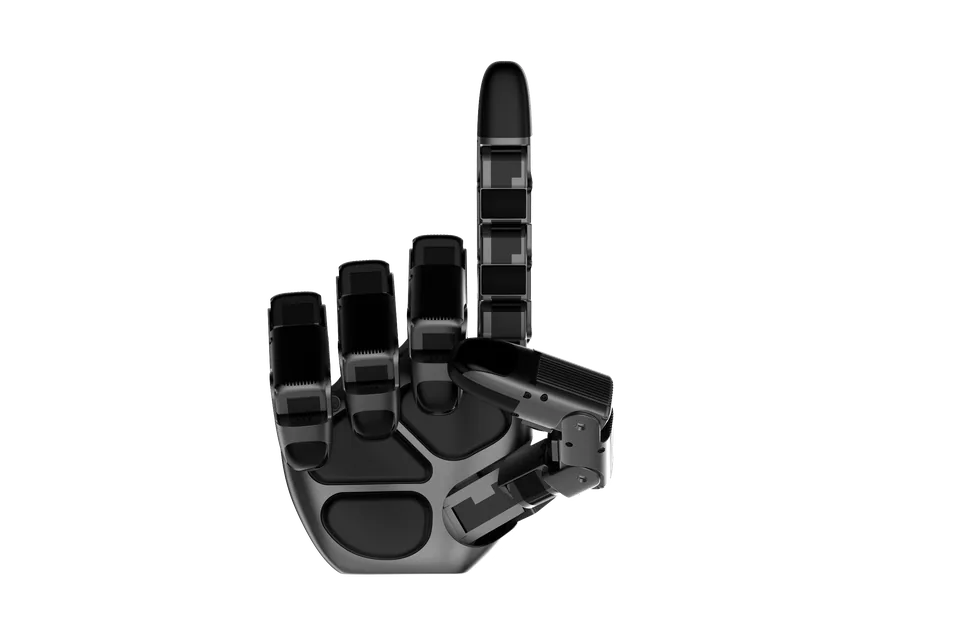
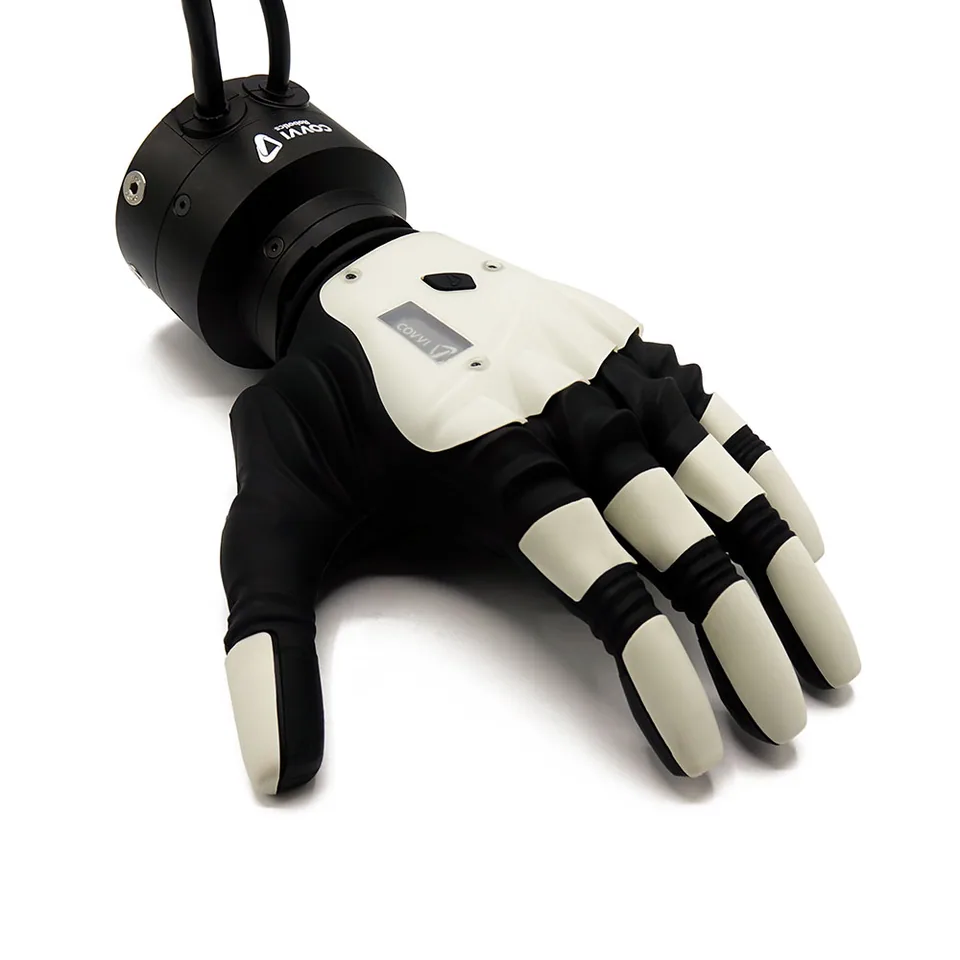
ARTUS Lite kanadyjskiej firmy Sarcomere Dynamics z prowincji Alberta zadebiutowała w marcu 2024 roku na targach w Hanowerze jako wejściowy model producenta. Dłoń ma dwadzieścia przegubów, z czego szesnaście napędzanych niezależnie i cztery sprzężone; siłowniki przegubowe siedzą w każdym palcu, bez ścięgien prowadzonych z przedramienia.
Konstrukcja łączy włókno węglowe, aluminium i silikon, waży 1,1 kilograma i pobiera do 120 watów przy 12 woltach. Udźwig wynosi 5 kilogramów, a na zapytanie producent oferuje wersje do 10–15 kilogramów. Opuszka palca naciska z siłą 1,5 kilograma, czyli około 14,7 niutona. Otwarcie i zamknięcie przebiega z częstotliwością 0,6 herca.
Każdy palec mierzy pozycję przegubów i siłę wewnętrznie; czujników dotyku na powierzchni nie ma. Komunikacja odbywa się przez CAN, złącze szeregowe albo WiFi, montaż przez kołnierz ISO 9409-1-50-4-M6 pasujący do typowych ramion współpracujących, a programowanie przez bibliotekę ArtusAPI w Pythonie. Cena na zapytanie. Pierwszym prototypem firmy była proteza dłoni opracowana na uniwersytecie UBC.
W porównaniu z SVH 5-Finger-Hand, również dwudziestoprzegubową, ARTUS Lite ma więcej niezależnych napędów i niższą masę.
brak danych
Brak potwierdzonego dystrybutora w Polsce
PsiBot (Shanghai PsiBot Technology Co., Ltd. / 上海灵初智能科技有限公司)
Prezentacja modelu
Linki do sklepów mogą w przyszłości stać się partnerskie — szczegóły: Jak zarabiamy · Jak sprawdzamy