w sprzedaży
brak oficjalnego zdjęcia
Dane z kart katalogowych i stron producentów; mediana z modeli tej kategorii w bazie.
Dłonie robotyczneprototyp
Psi H1
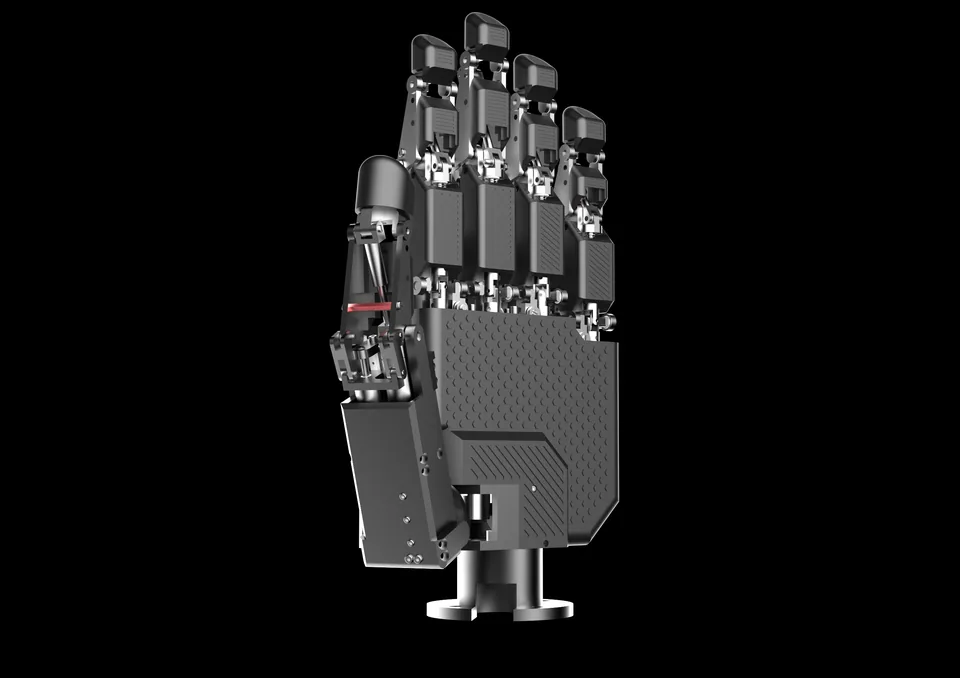
Szanghajska dłoń o 21 stopniach swobody i masie 1,1 kg według broszury, której nazwa na stronie producenta oznacza rękawicę.
- 1,1kgWaga
- 21DOFSt. swobody
- 5kgUdźwig
W skrócie
- Parametrywaga 1,1 kg · st. swobody 21 DOF · udźwig 5 kg
- Statusprototyp
- Dostępność w Polsceniepotwierdzona
Podsumowanie
- ProducentPsiBot (Shanghai PsiBot Technology Co., Ltd. / 上海灵初智能科技有限公司)
- KategoriaDłonie robotyczne
- Statusprototyp
- Dostępność w PolsceBrak potwierdzonego dystrybutora w Polsce
Psi H1 to wpis wymagający ostrożności: na stronie szanghajskiej firmy PsiBot pod tą nazwą opisano rękawicę do teleoperacji (poniżej 240 g, opóźnienie poniżej 3 ms, sterowanie dłońmi od 2 do 21 stopni swobody), a nie dłoń.
Według broszury dłoń ma dwadzieścia jeden stopni swobody, z czego szesnaście napędzanych silnikami przez przekładnie sprzęgające i układy dźwigniowe, masę 1,1 kg, obciążenie dynamiczne 5 kg i statyczne 20 kg oraz powtarzalność ±0,3 mm. Zasilanie to 24 V przy około 0,35 A w spoczynku i około 5 A maksymalnie.
Na opuszkach siedzą trójosiowe czujniki siły, w dłoni czujnik nacisku; regulacja obejmuje położenie, prędkość i moment, a siłę zwraca pętla prądowa i czujniki dotyku. Integracja: Linux z ROS i ROS 2, zestaw programistyczny C++ i Python, modele URDF i USD do MuJoCo, Isaac Lab i Isaac Gym. Liczby palców broszura nie podaje. Dłoń jest przeznaczona do humanoidów i teleoperacji; cena na zapytanie.
Inną chińską dłonią o 21 przegubach jest ścięgnowa Linker Hand L30 Pro.
Dane techniczne
-
Waga1,1 kg+57% względem mediany kategorii (0,7 kg, n=98)
-
Stopnie swobody21+31% względem mediany kategorii (16, n=125)
-
Udźwig5 kg−67% względem mediany kategorii (15 kg, n=83)
- mediana kategoriiWyższa wartość nie zawsze oznacza lepszy robot — zależy od zastosowania.
Wymiary i masa
- Waga
- 1,1 kg
Ruch i manipulacja
- Stopnie swobody
- 21
- Udźwig
- 5 kg
Elektronika i AI
- Napęd
- silniki w dłoni, przekładnie sprzęgające i układy dźwigniowe
- Sensory
- trójosiowe czujniki siły w opuszkach, czujnik nacisku w dłoni
Dodatkowe parametry
- Typ konstrukcji
- dłoń wielopalczasta
- Interfejsy
- Linux, ROS/ROS 2, SDK C++/Python; URDF, USD
- Liczba napędów (aktuatorów)
- 16
- Czujniki dotyku
- tak
- Napięcie zasilania (V)
- 24
- Open source
- nie
- Kraj pochodzenia
- CN
Cena i dostępność w Polsce
brak danych
Sprzedawcy w Polsce
Brak potwierdzonego dystrybutora w Polsce
Zastosowania
Typowe zastosowania
Grupa docelowa
Porównanie
Porównywarka robotówPodobne modele
 prototyp
- w sprzedaży
 pilotaż
- w sprzedaży
- w sprzedaży
Historia
brak danych
Źródła
Linki do sklepów mogą w przyszłości stać się partnerskie — szczegóły: Jak zarabiamy · Jak sprawdzamy