w sprzedaży
brak oficjalnego zdjęcia
Dane z kart katalogowych i stron producentów; mediana z modeli tej kategorii w bazie.
Dłonie robotycznew sprzedaży
Linker Hand L30 Pro
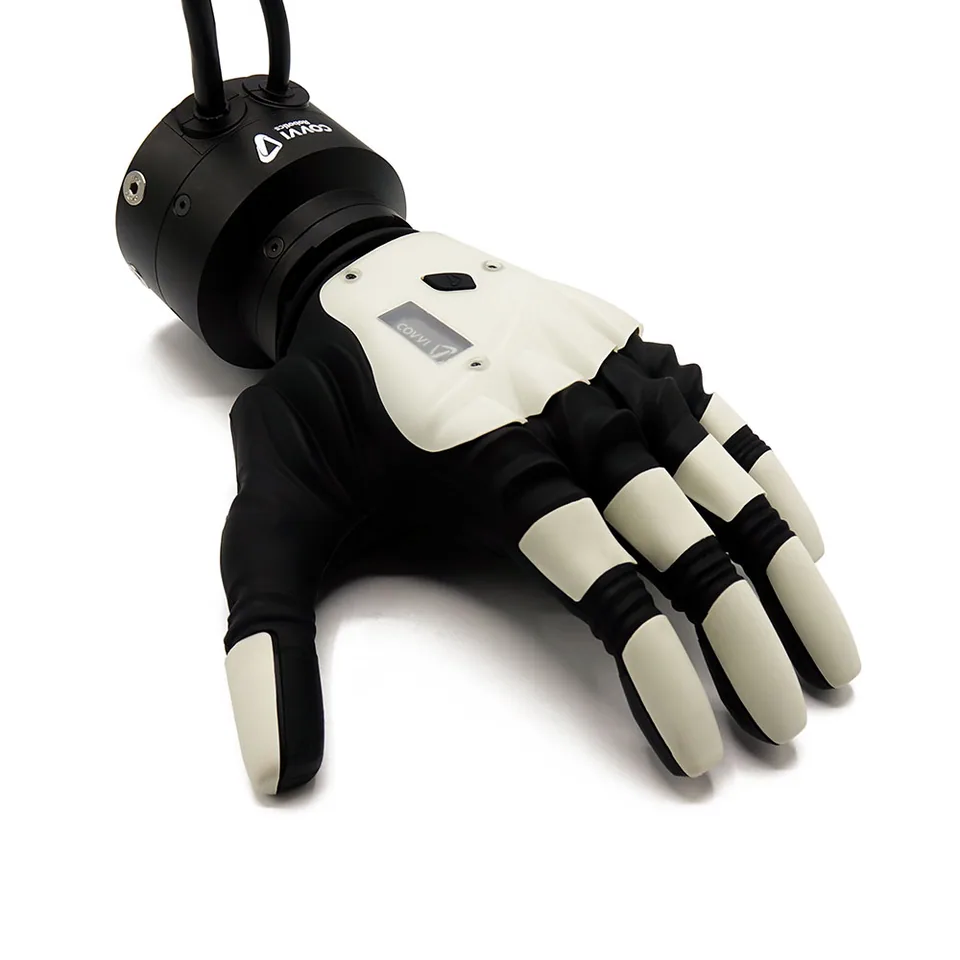
Szybka ścięgnowa dłoń LinkerBot z 21 przegubami, matrycą dotykową w opuszkach, udźwigiem 15 kg i pełnym cyklem w 0,2 s.
- 1,2kgWaga
- 21DOFSt. swobody
- 15kgUdźwig
W skrócie
- Parametrywaga 1,2 kg · st. swobody 21 DOF · udźwig 15 kg
- Statusw sprzedaży
- Dostępność w Polsceniepotwierdzona
Podsumowanie
- ProducentLinkerBot (灵心巧手)
- KategoriaDłonie robotyczne
- Statusw sprzedaży
- Dostępność w PolsceBrak potwierdzonego dystrybutora w Polsce
Linker Hand L30 Pro zastąpiła na stronie producenta wcześniejszą Linker Hand L30 i jest obecnie najbardziej rozbudowaną dłonią LinkerBot. Zachowano układ dwudziestu jeden przegubów, z których siedemnaście jest napędzanych przez silniki w przedramieniu za pośrednictwem ścięgien, a cztery pozostają bierne.
Masa wynosi około 1,2 kg według producenta, udźwig 15 kg, siła chwytu 39 N; palec osiąga 9 N, kciuk 6,5 N. Największą zmianą jest szybkość: pełne otwarcie i zamknięcie zajmuje 0,2 s, a zgięcie palca osiąga 6,34 rad/s. Każda opuszka ma matrycę czujników dotykowych z funkcją rozpoznawania przedmiotów, a przeguby mierzą enkodery o wysokiej rozdzielczości.
Komunikacja odbywa się wyłącznie przez CAN FD z częstotliwością 900 Hz, zasilanie 24 V przy poborze 0,16 A w spoczynku i maksymalnie 2,7 A. Regulacja pozycyjna zapewnia powtarzalność ±0,2 mm. Dłoń jest adresowana do zespołów budujących humanoidy oraz do laboratoriów. Producent nie publikuje cennika; cena na zapytanie.
Dane techniczne
-
Waga1,2 kg+71% względem mediany kategorii (0,7 kg, n=98)
-
Stopnie swobody21+31% względem mediany kategorii (16, n=125)
-
Udźwig15 kgna poziomie mediany kategorii (15 kg, n=83)
- mediana kategoriiWyższa wartość nie zawsze oznacza lepszy robot — zależy od zastosowania.
Wymiary i masa
- Waga
- 1,2 kg
Ruch i manipulacja
- Stopnie swobody
- 21
- Udźwig
- 15 kg
Elektronika i AI
- Napęd
- ścięgna, 17 silników w przedramieniu
- Sensory
- matryce dotykowe w opuszkach z rozpoznawaniem przedmiotów, enkodery wysokiej rozdzielczości
Dodatkowe parametry
- Typ konstrukcji
- dłoń pięciopalczasta
- Interfejsy
- CAN FD (900 Hz)
- Liczba palców
- 5
- Przeciwstawny kciuk
- tak
- Liczba napędów (aktuatorów)
- 17
- Siła chwytu (N)
- 39
- Siła palca (N)
- 9
- Czujniki dotyku
- tak
- Napięcie zasilania (V)
- 24
- Open source
- nie
- Kraj pochodzenia
- CN
Cena i dostępność w Polsce
brak danych
Sprzedawcy w Polsce
Brak potwierdzonego dystrybutora w Polsce
Zastosowania
Typowe zastosowania
Grupa docelowa
Porównanie
Porównywarka robotówPodobne modele
- w sprzedaży
- prototyp
PsiBot (Shanghai PsiBot Technology Co., Ltd. / 上海灵初智能科技有限公司)
Psi H1
- 1,1 kgwaga
- 21 DOFst. swobody
- —cena
- w sprzedaży
- w sprzedaży
 w sprzedaży
Historia
brak danych
Źródła
Linki do sklepów mogą w przyszłości stać się partnerskie — szczegóły: Jak zarabiamy · Jak sprawdzamy