w sprzedaży
brak oficjalnego zdjęcia
Dane z kart katalogowych i stron producentów; mediana z modeli tej kategorii w bazie.
Dłonie robotycznew sprzedaży
Linker Hand L20
Dźwigniowa dłoń Linkerbot o 21 stopniach swobody, 16 czynnych, około 1200 g, 20 kg obciążenia, 100 N chwytu, CAN i RS-485, 24 do 48 V.
- 1,2kgWaga
- 21DOFSt. swobody
- 20kgUdźwig
W skrócie
- Parametrywaga 1,2 kg · st. swobody 21 DOF · udźwig 20 kg
- Statusw sprzedaży
- Dostępność w Polsceniepotwierdzona
Podsumowanie
- ProducentLinkerBot (灵心巧手)
- KategoriaDłonie robotyczne
- Statusw sprzedaży
- Dostępność w PolsceBrak potwierdzonego dystrybutora w Polsce
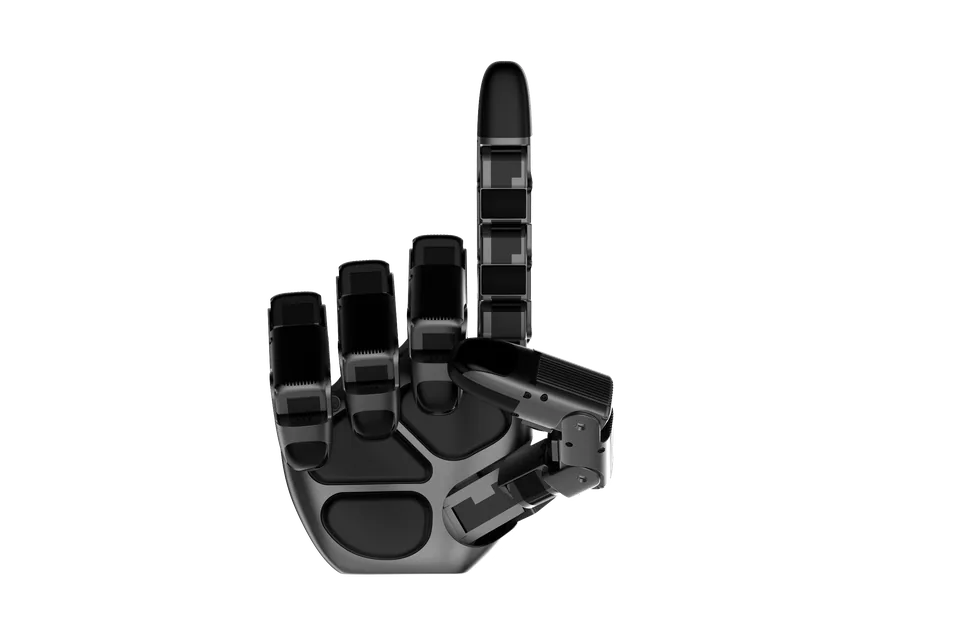
Linker Hand L20 pekińskiej firmy Linkerbot stawia na siłę: pięć palców ściska z siłą 100 N, każdy z czterech palców daje 20 N, kciuk 15 N, a maksymalne obciążenie wynosi 20 kg. Dłoń ma 21 stopni swobody, z czego 16 czynnych i 5 biernych, napędzanych własnym modułem przegubowym producenta z przeniesieniem przez dźwignie; waży około 1200 g. Cztery palce zginają się z prędkością 3,5 rad/s, czyli około 200 stopni na sekundę, kciuk 1,52 rad/s, a powtarzalność wynosi 0,2 mm.
Czujników dotyku nie ma. Komunikacja odbywa się przez CAN lub RS-485, zasilanie od 24 do 48 V przy poborze 0,3, 0,4 i 1,8 A. Producent zastrzega, że parametry różnią się w zależności od konfiguracji i wersji; odchudzona odmiana L20 Lite ma 10 czynnych i 10 biernych stopni swobody, 800 g, 25 kg obciążenia i 80 N chwytu. Cena na zapytanie. Zastosowania to humanoidy i badania.
Taki sam podział na 16 czynnych i 5 biernych przegubów ma DH2116 Series, a lżejsze rodzeństwo to Linker Hand L6 i w pełni czynna Linker Hand O30.
Dane techniczne
-
Waga1,2 kg+71% względem mediany kategorii (0,7 kg, n=98)
-
Stopnie swobody21+31% względem mediany kategorii (16, n=125)
-
Udźwig20 kg+33% względem mediany kategorii (15 kg, n=83)
- mediana kategoriiWyższa wartość nie zawsze oznacza lepszy robot — zależy od zastosowania.
Wymiary i masa
- Waga
- 1,2 kg
Ruch i manipulacja
- Stopnie swobody
- 21
- Udźwig
- 20 kg
Elektronika i AI
- Napęd
- własny moduł przegubowy, dźwignie, 21 stopni swobody (16 czynnych, 5 biernych)
Dodatkowe parametry
- Typ konstrukcji
- dłoń pięciopalczasta
- Interfejsy
- CAN, RS-485, 24 do 48 V
- Liczba palców
- 5
- Przeciwstawny kciuk
- tak
- Liczba napędów (aktuatorów)
- 16
- Siła chwytu (N)
- 100
- Siła palca (N)
- 20
- Czujniki dotyku
- nie
- Napięcie zasilania (V)
- 24
- Open source
- nie
- Kraj pochodzenia
- CN
Cena i dostępność w Polsce
brak danych
Sprzedawcy w Polsce
Brak potwierdzonego dystrybutora w Polsce
Zastosowania
Typowe zastosowania
Grupa docelowa
Porównanie
Porównywarka robotówPodobne modele
- w sprzedaży
- w sprzedaży
- w sprzedaży
 w sprzedaży
- prototyp
Historia
brak danych
Źródła
Linki do sklepów mogą w przyszłości stać się partnerskie — szczegóły: Jak zarabiamy · Jak sprawdzamy