brak oficjalnego zdjęcia
Gabaryty i kluczowe parametry
Gabaryty i kluczowe parametry: Linker Hand O6Udźwig: 50 kg, mediana kategorii 15 kg. Waga: 0,36 kg, mediana kategorii 0,7 kg.Parametry na tle mediany kategoriiUdźwig50 kgmediana kategorii: 15 kg (n=83)Waga0,36 kgmediana kategorii: 0,7 kg (n=98)

Dane z kart katalogowych i stron producentów; mediana z modeli tej kategorii w bazie.

Dłonie robotycznew sprzedaży

Linker Hand O6

Lekka dłoń LinkerBot o masie 360 g z sześcioma silnikami w dłoni, udźwigiem 50 kg i złączami CAN, RS-485 oraz EtherCAT.

Cena od

brak publicznej ceny
Brak potwierdzonego dystrybutora w Polsce
  • 0,36kgWaga
  • 11DOFSt. swobody
  • 50kgUdźwig

W skrócie

  • Parametrywaga 0,36 kg · st. swobody 11 DOF · udźwig 50 kg
  • Statusw sprzedaży
  • Dostępność w Polsceniepotwierdzona

Podsumowanie

Najlżejszym modelem w rodzinie LinkerBot jest Linker Hand O6: dłoń pięciopalczasta o masie zaledwie 360 g, w której sześć silników umieszczonych bezpośrednio w dłoni porusza przez układ dźwigniowy jedenaście przegubów (sześć aktywnych, pięć biernych).

Mimo niewielkiej masy producent deklaruje udźwig 50 kg oraz siłę chwytu 70 N, przy sile pojedynczego palca 25 N i kciuka 20 N. Palce zginają się z prędkością 1,30 rad/s, a kciuk obraca się z prędkością 1,36 rad/s; powtarzalność pozycjonowania jest lepsza niż ±0,20 mm. Czujnik dotykowy jest jedynie opcją, więc w wersji podstawowej dłoń pracuje bez informacji o nacisku.

Zestaw interfejsów jest szeroki: CAN, CAN FD, RS-485 oraz EtherCAT, zasilanie od 24 do 48 V. Do konfiguracji służy program graficzny na Windows i Ubuntu. Dłoń jest oferowana w siedmiu wariantach kolorystycznych i trafia do humanoidów, przemysłu oraz laboratoriów. W porównaniu ze ścięgnową Linker Hand L30 Pro ma mniej przegubów, ale nie wymaga miejsca na silniki w przedramieniu.

Producent nie publikuje cennika, cena na zapytanie.

Dane techniczne

Źródła: 1

  • Waga0,36 kg
    −49% względem mediany kategorii (0,7 kg, n=98)
  • Stopnie swobody11
    −31% względem mediany kategorii (16, n=125)
  • Udźwig50 kg
    +233% względem mediany kategorii (15 kg, n=83)
  • mediana kategoriiWyższa wartość nie zawsze oznacza lepszy robot — zależy od zastosowania.

Wymiary i masa

Waga
0,36 kg

Ruch i manipulacja

Stopnie swobody
11
Udźwig
50 kg

Elektronika i AI

Napęd
6 silników w dłoni, układ dźwigniowy
Sensory
czujnik dotykowy opcjonalnie

Dodatkowe parametry

Typ konstrukcji
dłoń pięciopalczasta
Interfejsy
CAN, CAN FD, RS-485, EtherCAT
Liczba palców
5
Przeciwstawny kciuk
tak
Liczba napędów (aktuatorów)
6
Siła chwytu (N)
70
Siła palca (N)
25
Czujniki dotyku
tak
Napięcie zasilania (V)
24
Open source
nie
Kraj pochodzenia
CN

Karta katalogowa (PDF)

Cena i dostępność w Polsce

brak danych

Sprzedawcy w Polsce

Brak potwierdzonego dystrybutora w Polsce

Zastosowania

Typowe zastosowania

  • humanoidy, przemysł, badania

Grupa docelowa

  • integratorzy humanoidów, przemysł, laboratoria

Porównanie

Porównywarka robotów

Podobne modele

  • prototyp

    Stella Robot (Shenzhen Xingji Guangnian Technology Co., Ltd.)
    Pantheon Hand 20

    Sehnowa dłoń o dwudziestu stopniach swobody z napędem poza dłonią, masie własnej 290 gramów i deklarowanej sile chwytu 500 niutonów

    • 0,29 kgwaga
    • 20 DOFst. swobody
    • —cena
  • w sprzedaży

    Unitree Robotics

    Dex2/5

    Najlżejsza dłoń Unitree o masie 365 g, dwa silniki poruszają 10 przegubów, udźwig 1,5 kg, RS485 1000 Hz, dla humanoidów G1 i R1.

    • 0,36 kgwaga
    • 10 DOFst. swobody
    • —cena
  • OmniHand 3 Lite
    w sprzedaży

    AGILINK

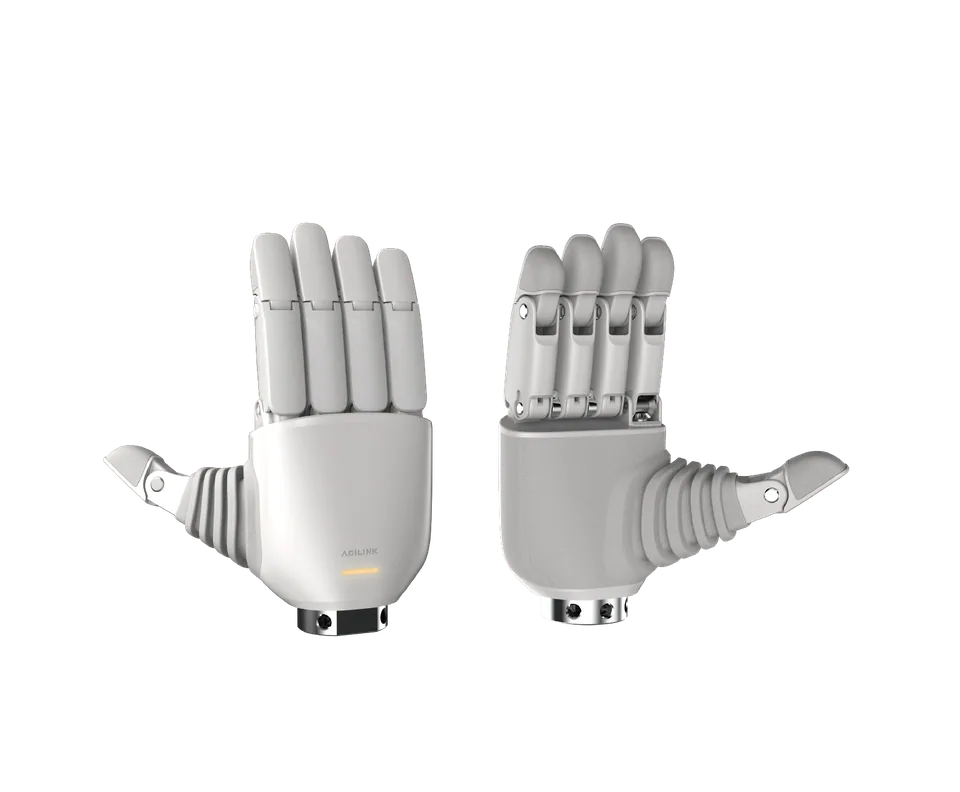
    OmniHand 3 Lite

    Mała dłoń AGILINK dla humanoidów o połowie wzrostu: 350 g, 4 aktywne i 7 biernych stopni swobody, 7,5 N na opuszce, ROS 2.

    • 0,35 kgwaga
    • 11 DOFst. swobody
    • —cena
  • w sprzedaży

    Pollen Robotics (part of Hugging Face)

    Amazing Hand

    Drukowana otwarta dłoń Pollen Robotics z ośmioma serwomechanizmami Feetech w dłoni, masą 400 g i kosztem części poniżej 200 EUR.

    • 0,4 kgwaga
    • 8 DOFst. swobody
    • —cena
  • Flex 2
    w sprzedaży

    Xynova (曦诺未来)

    Flex 2

    Hybrydowa dłoń Xynova ze ścięgnami i mikrosiłownikami, 23 stopnie swobody, 400 g, chwyt do 12 kg, regulacja siły 0,05 N, kamera.

    • 0,4 kgwaga
    • 23 DOFst. swobody
    • —cena
  • w sprzedaży

    ZWHAND (Shenzhen Zhaowei Dexterous Hand Technology Co., Ltd.)

    ZWHAND B06

    Sześcioprzegubowa dłoń z mechanizmem dźwigniowym o masie około 400 gramów i udźwigu 5 kilogramów, główny model ZWHAND

    • 0,4 kgwaga
    • 6 DOFst. swobody
    • —cena

Historia

brak danych

Źródła

  1. linkerbot.cn

Linki do sklepów mogą w przyszłości stać się partnerskie — szczegóły: Jak zarabiamy · Jak sprawdzamy