w sprzedaży
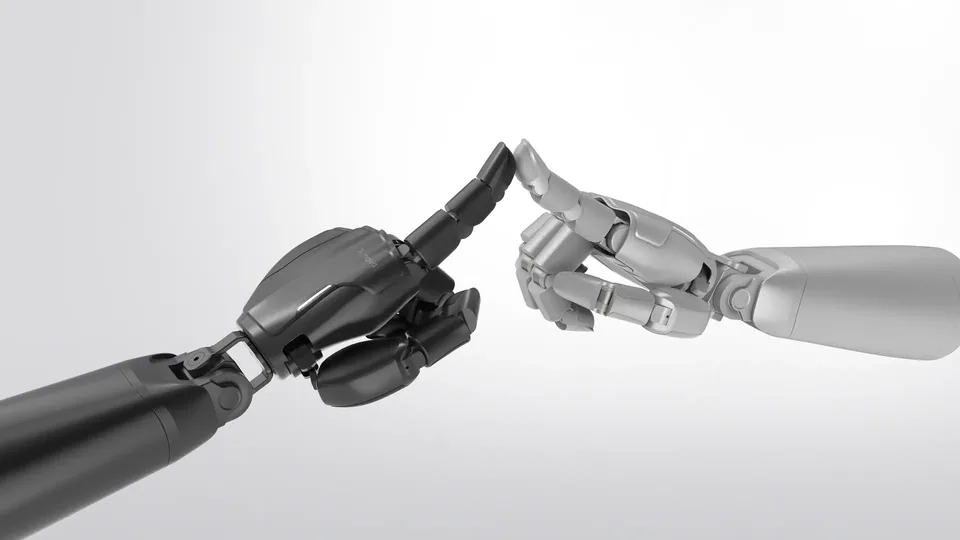
Hybrydowa dłoń Xynova ze ścięgnami i mikrosiłownikami, 23 stopnie swobody, 400 g, chwyt do 12 kg, regulacja siły 0,05 N, kamera.
Flex 2 to dłoń start-upu Xynova z Hangzhou, założonego w 2024 roku przez Alexa Xia, pokazana na konferencji ICRA w maju 2026 roku. Jej napęd jest hybrydowy: ścięgna współpracują z mikrosiłownikami liniowymi o napędzie bezpośrednim, co dało 23 stopnie swobody przy masie samej dłoni 400 g. Liczby siłowników producent nie podaje.
Udźwig w chwycie jedną ręką wynosi 12 kg szczytowo i 4 kg w pracy ciągłej, a dłoń zaciska pięść dwa razy na sekundę. Powtarzalność to plus minus 0,1 mm, a regulacja siły sięga 0,05 N; w teście Kapandjiego dłoń uzyskała pełną punktację. Percepcja jest wielomodalna: czujniki dotyku, propriocepcja oraz kamera w nadgarstku. Interfejsów i napięcia zasilania strona produktu nie wymienia.
Poprzednik Flex 1 miał 25 stopni swobody, 380 g i 30 kg udźwigu. Producent zapowiada moc produkcyjną 10 000 dłoni rocznie do końca 2026 roku w fabryce o powierzchni 5400 metrów kwadratowych. Ceny nie opublikowano, cena na zapytanie.
Drugą linią tego producenta jest w pełni bezpośrednio napędzana Prima 1; wśród innych hybryd ścięgnowo-silnikowych podobne cele ma ArtiXon.
Dane z kart katalogowych i stron producentów; mediana z modeli tej kategorii w bazie.
brak danych
Brak potwierdzonego dystrybutora w Polsce
ZWHAND (Shenzhen Zhaowei Dexterous Hand Technology Co., Ltd.)
Leadshine (Leadshine Technology Co., Ltd.)
Prezentacja modelu
Autora, źródło i licencję zdjęcia podajemy w podpisie. Linki do sklepów mogą w przyszłości stać się partnerskie — szczegóły: Jak zarabiamy · Jak sprawdzamy