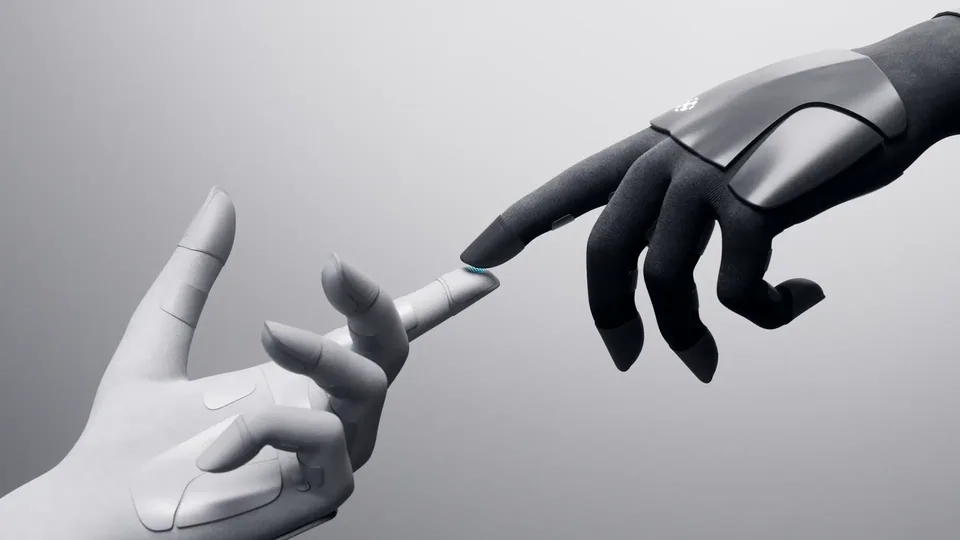
w sprzedaży
Dłoń Xynova z 22 napędami bezpośrednimi bez luzu, pasmo 1 kHz, otwarcie w 0,08 s, do 20 kg, czujniki wizyjno-dotykowe w opuszkach.
Prima 1 zadebiutowała na Światowej Konferencji Robotów w Pekinie w sierpniu 2026 roku jako druga linia Xynova, tym razem bez ścięgien. Każdy z 22 przegubów ma własny napęd bezpośredni, więc dłoń pracuje bez luzu, a moment potrzebny do poruszenia jej z zewnątrz wynosi tylko 0,04 Nm.
Pasmo regulacji sięga 1 kHz, regulacja siły działa od 0,5 N, powtarzalność wynosi 0,5 mm, a sterowanie siłą i położeniem jest natywne. Dłoń o długości 190 mm otwiera się i zamyka w 0,08 s, unosi do 20 kg, a cztery palce razem wywierają 15 N. Opuszki wszystkich pięciu palców mają czujniki wizyjno-dotykowe.
Masy, interfejsów ani napięcia zasilania producent nie podaje; liczba 22 siłowników wynika z deklaracji pełnego napędu bezpośredniego w każdym przegubie. Strona produktu ma przycisk zamówienia, ale bez ceny, cena na zapytanie. Prima 1 celuje w przemysł i badania; w tej samej klasie napędu bezpośredniego Dex5-S ma również 22 osie i znaną cenę, a WUJI Hand 2 20 osi.
Najbliższą krewną w ofercie Xynova jest hybrydowa Flex 2.
Dane z kart katalogowych i stron producentów; mediana z modeli tej kategorii w bazie.
brak danych
Brak potwierdzonego dystrybutora w Polsce
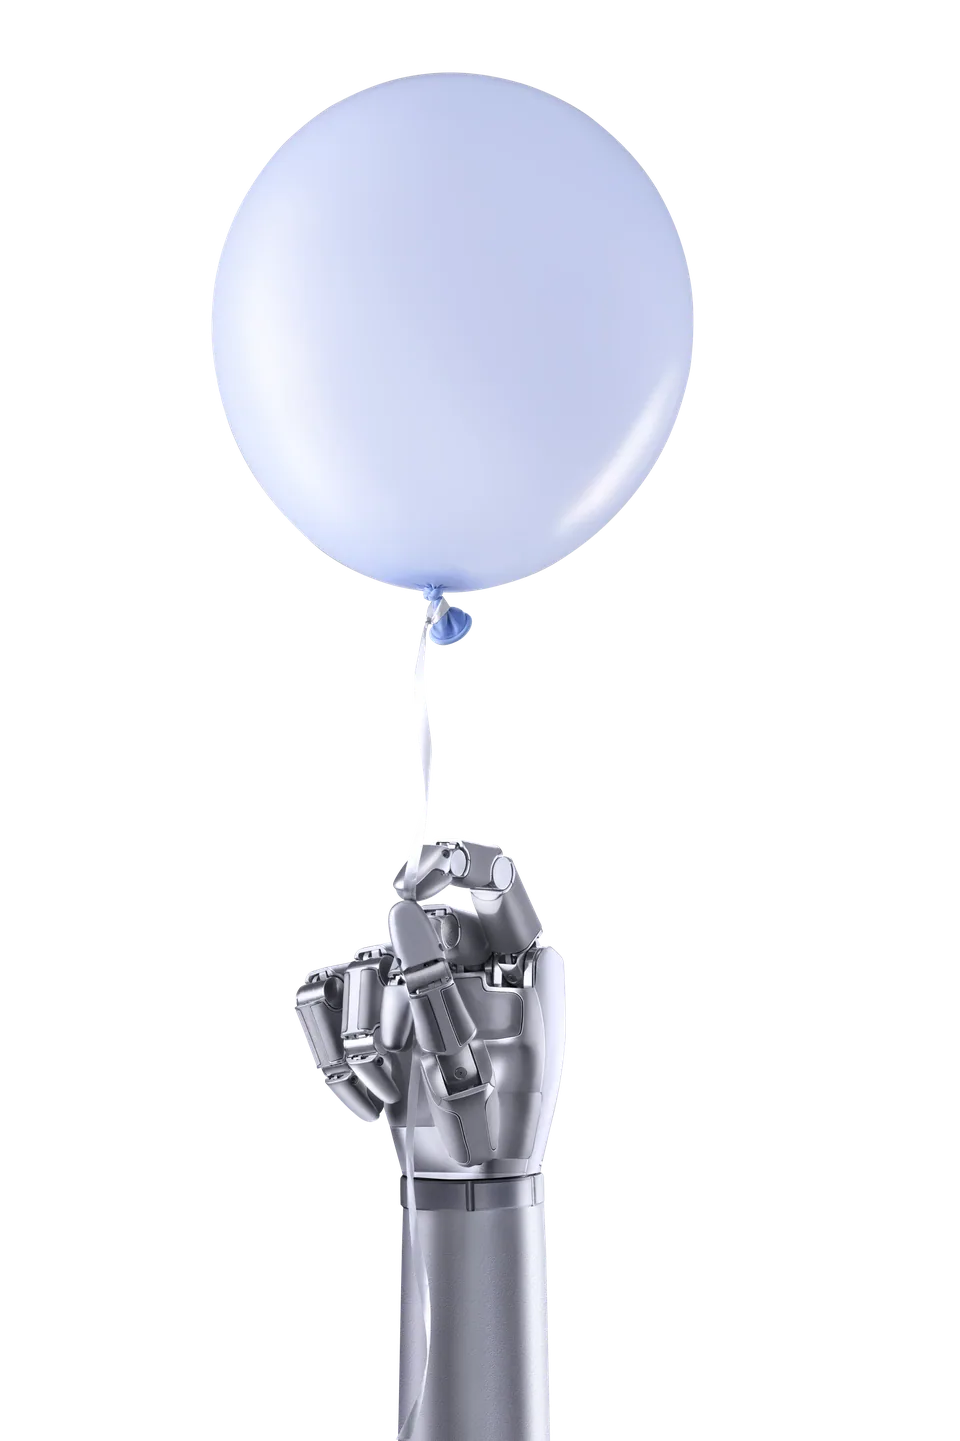
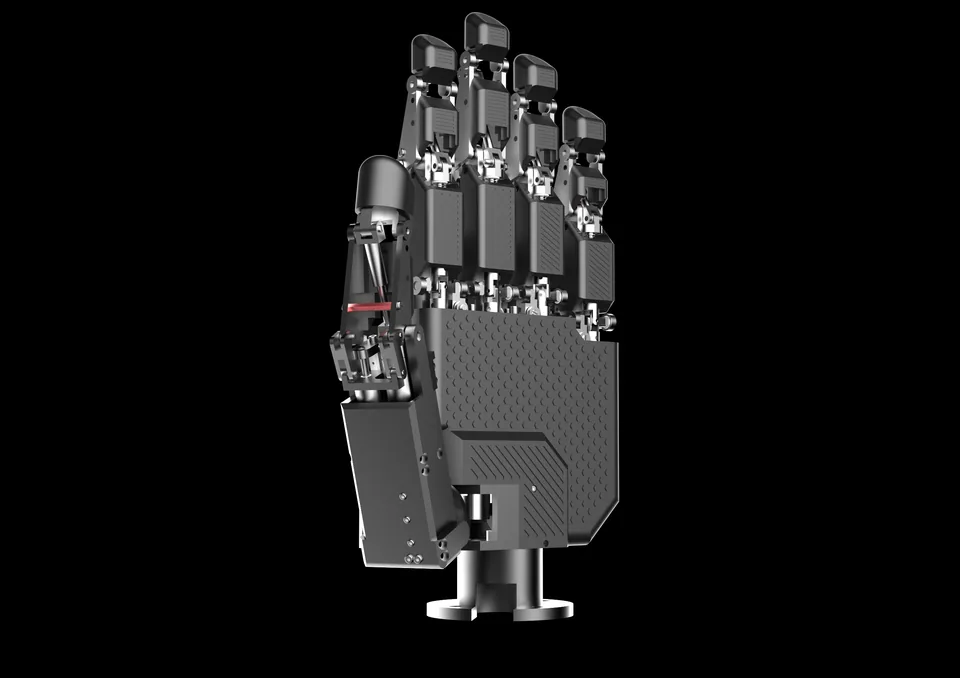
Prezentacja modelu
Autora, źródło i licencję zdjęcia podajemy w podpisie. Linki do sklepów mogą w przyszłości stać się partnerskie — szczegóły: Jak zarabiamy · Jak sprawdzamy