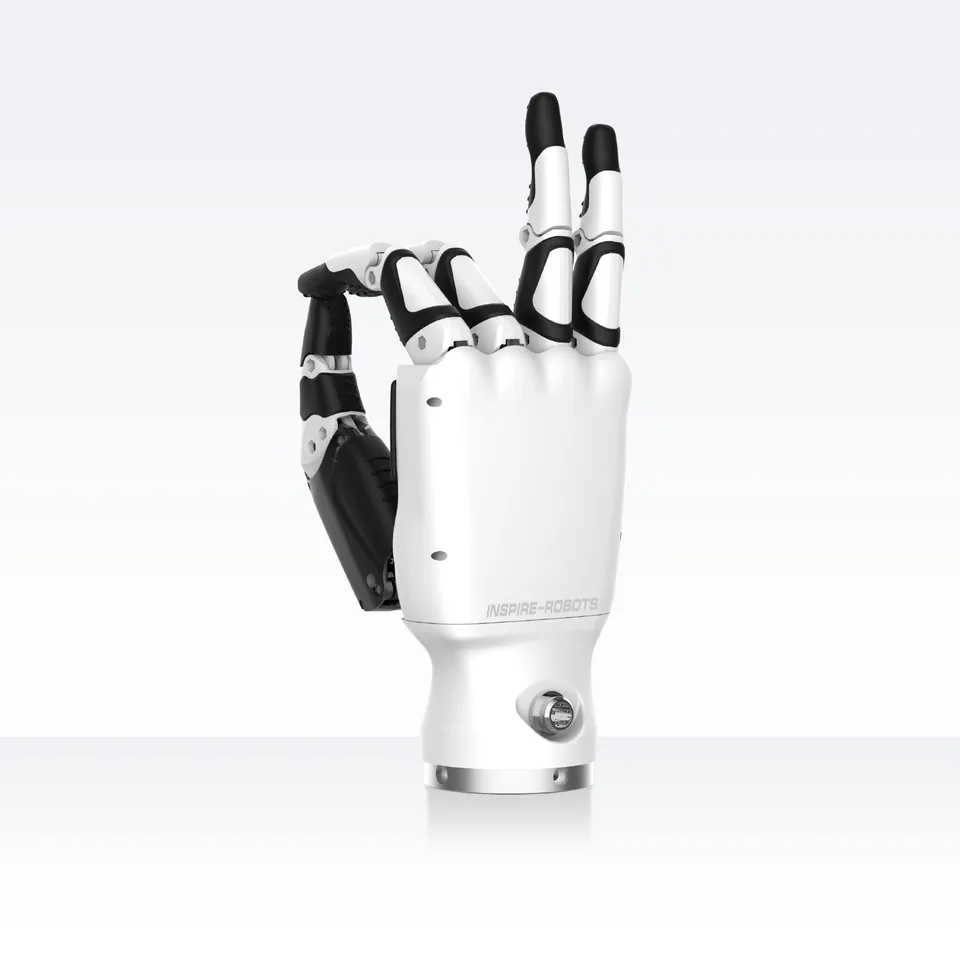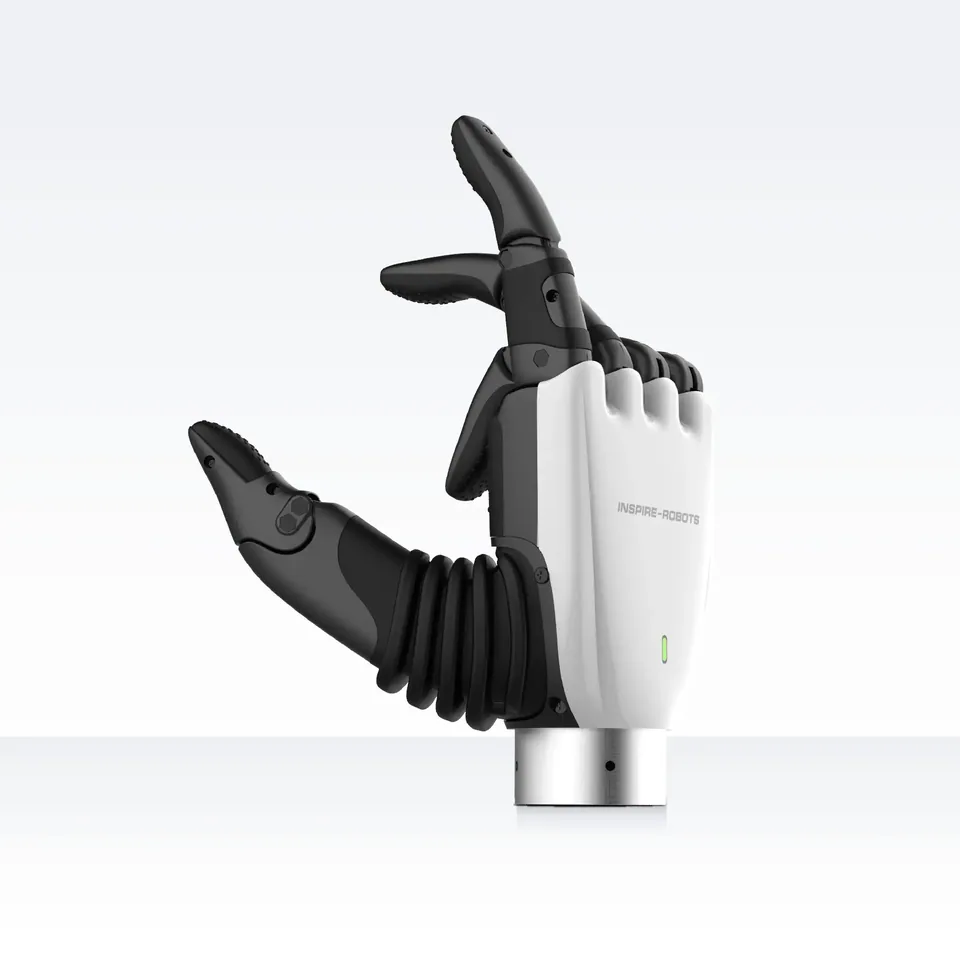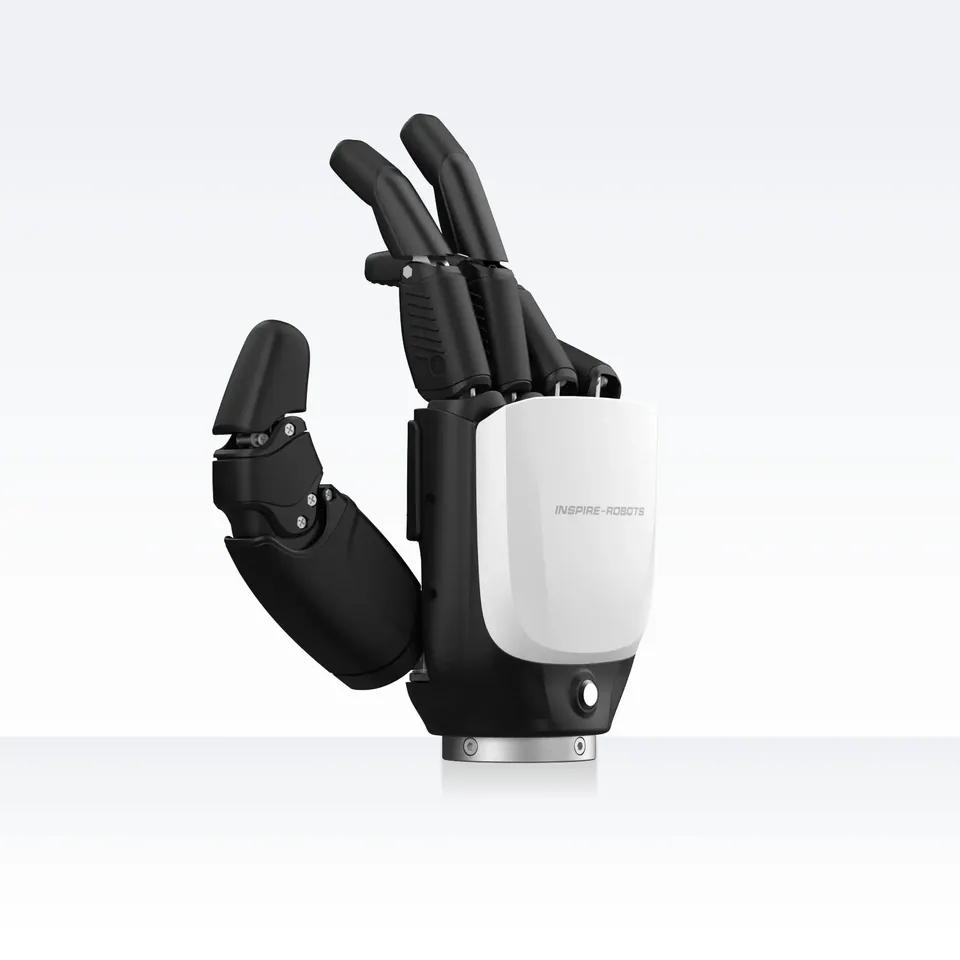
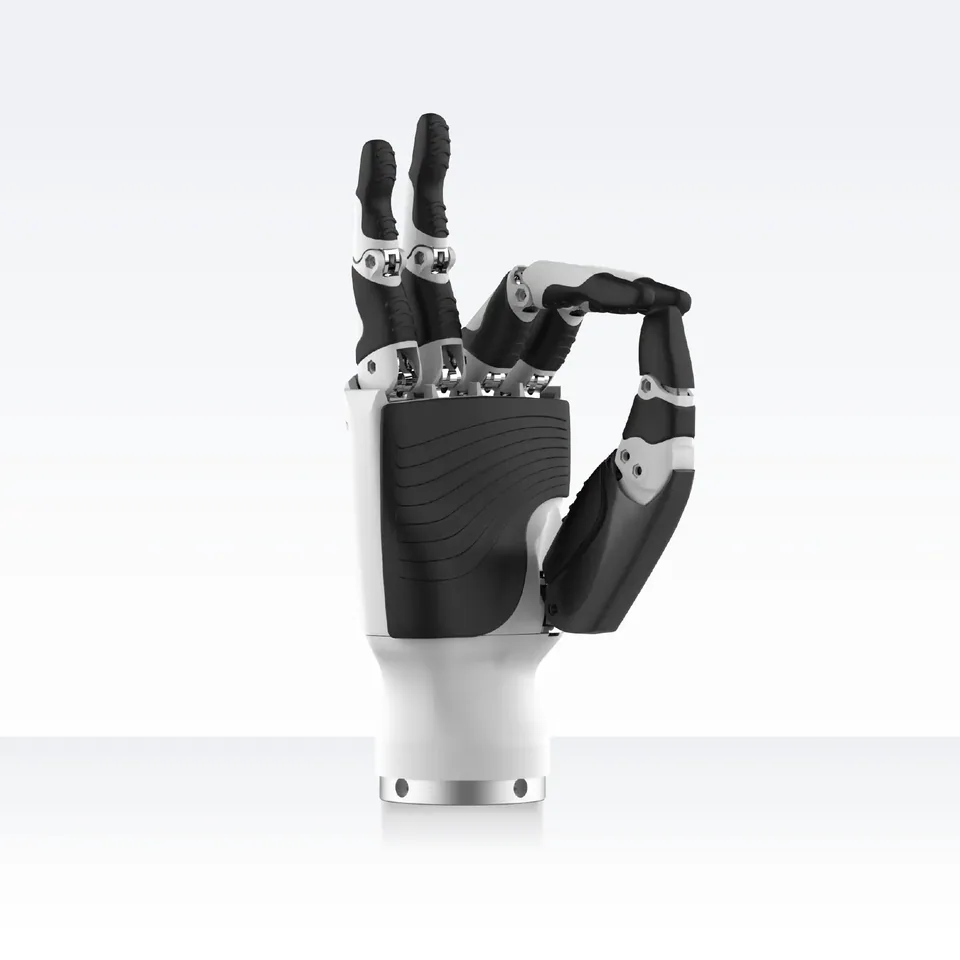
Zdjęcie: Beijing Inspire Robots Technology Co., Ltd., strona produktu (en.inspire-robots.com)
Dłonie robotycznew sprzedaży

RH5DG2

Zręczna dłoń Inspire z 13 silnikami i 18 stawami: 1020 g bez nadgarstka, kciuk obracany o 110 stopni, EtherCAT z CAN-FD lub RS485, 18–60 V.

Cena od

brak publicznej ceny
Brak potwierdzonego dystrybutora w Polsce
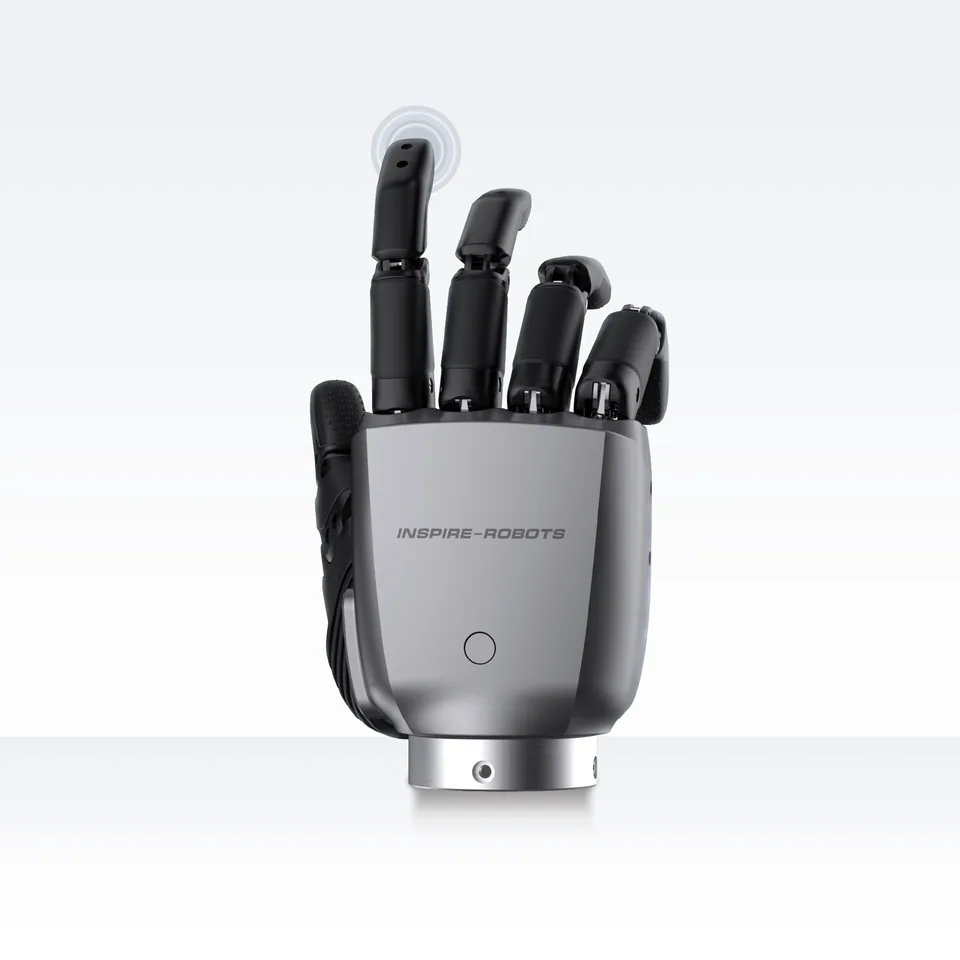
  • 1,02kgWaga
  • 13DOFSt. swobody

W skrócie

  • Parametrywaga 1,02 kg · st. swobody 13 DOF
  • Statusw sprzedaży
  • Dostępność w Polsceniepotwierdzona

Podsumowanie

Trzynaście aktywnych stopni swobody i osiemnaście ruchomych stawów odróżniają RH5DG2 od sześciostopniowych dłoni serii RH56 tego samego producenta, Inspire Robots z Pekinu. Trzynaście silników w dłoni pozwala obracać kciuk w zakresie 65–175 stopni i odchylać palec wskazujący oraz środkowy na boki o 15 stopni w każdą stronę, co umożliwia chwyty niedostępne dla prostszych konstrukcji.

Za tę zręczność płaci się masą: dłoń bez nadgarstka waży 1020 g z tolerancją 15 g. Siła na opuszce wynosi co najmniej 10 N, na kciuku co najmniej 20 N, a największy nacisk opuszki producent określa na 8 kg, czego nie należy mylić z udźwigiem całej dłoni, bo tego Inspire nie podaje. Zamknięcie trwa najwyżej 0,8 s, powtarzalność to ±0,2 mm.

Czujniki siły mają rozdzielczość 0,1 N; w wariantach T1 dochodzi osiem czujników dotyku o zakresie 30 N i dokładności 5 % pełnej skali. Interfejsy zależą od wersji: EtherCAT z CAN-FD w odmianach dotykowych E4R/L-T1 i EtherCAT z RS485 w odmianach E2R/L-T1 bez czujników dotyku. Zasilanie wynosi 18–60 V; przy 24 V pobór to 310 mA w spoczynku i 7,5 A w szczycie.

Zastosowania obejmują humanoidy, badania i przemysł, chwyt jest regulowany siłowo. Cena wyłącznie na zapytanie. Dla kupujących szukających lżejszej dłoni o podobnej liczbie stopni swobody porównaniem może być OmniHand Pro.

Dane techniczne

Źródła: 2

Gabaryty i kluczowe parametry
Gabaryty i kluczowe parametry: RH5DG2Waga: 1,02 kg, mediana kategorii 0,7 kg. Stopnie swobody: 13 , mediana kategorii 16 .Parametry na tle mediany kategoriiWaga1,02 kgmediana kategorii: 0,7 kg (n=98)Stopnie swobody13mediana kategorii: 16 (n=125)

Dane z kart katalogowych i stron producentów; mediana z modeli tej kategorii w bazie.

  • Waga1,02 kg
    +46% względem mediany kategorii (0,7 kg, n=98)
  • Stopnie swobody13
    −19% względem mediany kategorii (16, n=125)
  • mediana kategoriiWyższa wartość nie zawsze oznacza lepszy robot — zależy od zastosowania.

Wymiary i masa

Waga
1,02 kg

Ruch i manipulacja

Stopnie swobody
13

Elektronika i AI

Napęd
13 silników w dłoni
Sensory
czujniki siły 0,1 N; 8 czujników dotyku (30 N) w wariantach T1

Dodatkowe parametry

Typ konstrukcji
dłoń pięciopalczasta o wielu stopniach swobody
Interfejsy
EtherCAT z CAN-FD (dotykowe) lub z RS485, 18–60 V
Liczba palców
5
Przeciwstawny kciuk
tak
Liczba napędów (aktuatorów)
13
Siła palca (N)
10
Czujniki dotyku
tak
Napięcie zasilania (V)
24
Open source
nie
Kraj pochodzenia
CN

Cena i dostępność w Polsce

brak danych

Sprzedawcy w Polsce

Brak potwierdzonego dystrybutora w Polsce
Zastosowania

Typowe zastosowania

  • humanoidy, badania, przemysł

Grupa docelowa

  • producenci humanoidów, laboratoria manipulacji, integratorzy przemysłowi

Porównanie

Porównywarka robotów

Podobne modele

  • RH56E2
    w sprzedaży

    Beijing Inspire Robots Technology Co., Ltd.

    RH56E2

    Przemysłowa odmiana RH56 od Inspire: 6 silników, 28 N na opuszce, udźwig około 15 kg, 790 g, RS485, CAN i Modbus TCP.

    • 0,79 kgwaga
    • 6 DOFst. swobody
    • —cena
  • w sprzedaży

    Tesollo Inc.

    DG-5F-S

    Lekka dłoń pięciopalczasta Tesollo o masie 880 g z 20 napędami bezpośrednimi, regulacją 500 Hz i chwytem obejmującym do 12 kg.

    • 0,88 kgwaga
    • 20 DOFst. swobody
    • —cena
  • RH56F1
    w sprzedaży

    Beijing Inspire Robots Technology Co., Ltd.

    RH56F1

    Metalowa dłoń Inspire o 6 stopniach swobody, 630 g, statyczny udźwig 30 kg, 15 N na kciuku, opcjonalnie osiem czujników dotyku, EtherCAT.

    • 0,63 kgwaga
    • 6 DOFst. swobody
    • —cena
  • RH56BFX
    w sprzedaży

    Beijing Inspire Robots Technology Co., Ltd.

    RH56BFX

    Lekka i szybka dłoń Inspire o 6 stopniach swobody, 540 g, zginanie palców 570 stopni na sekundę, RS-485, do interakcji z ludźmi.

    • 0,54 kgwaga
    • 6 DOFst. swobody
    • —cena
  • RH56DFX
    w sprzedaży

    Beijing Inspire Robots Technology Co., Ltd.

    RH56DFX

    Najpopularniejsza dłoń Inspire o 6 stopniach swobody i 12 przegubach, 540 g, 15 N na kciuku, RS-485, szeroko stosowana w humanoidach.

    • 0,54 kgwaga
    • 6 DOFst. swobody
    • —cena
  • RH56H1
    w sprzedaży

    Beijing Inspire Robots Technology Co., Ltd.

    RH56H1

    Kompaktowa dłoń Inspire o 6 stopniach swobody, 470 g, komunikacja 1 kHz, 15 N na kciuku, 8 kg statycznie na palec, opcjonalny dotyk.

    • 0,47 kgwaga
    • 6 DOFst. swobody
    • —cena

Historia

brak danych

Źródła

  1. en.inspire-robots.com
  2. en.inspire-robots.com

Autora, źródło i licencję zdjęcia podajemy w podpisie. Linki do sklepów mogą w przyszłości stać się partnerskie — szczegóły: Jak zarabiamy · Jak sprawdzamy