w sprzedaży
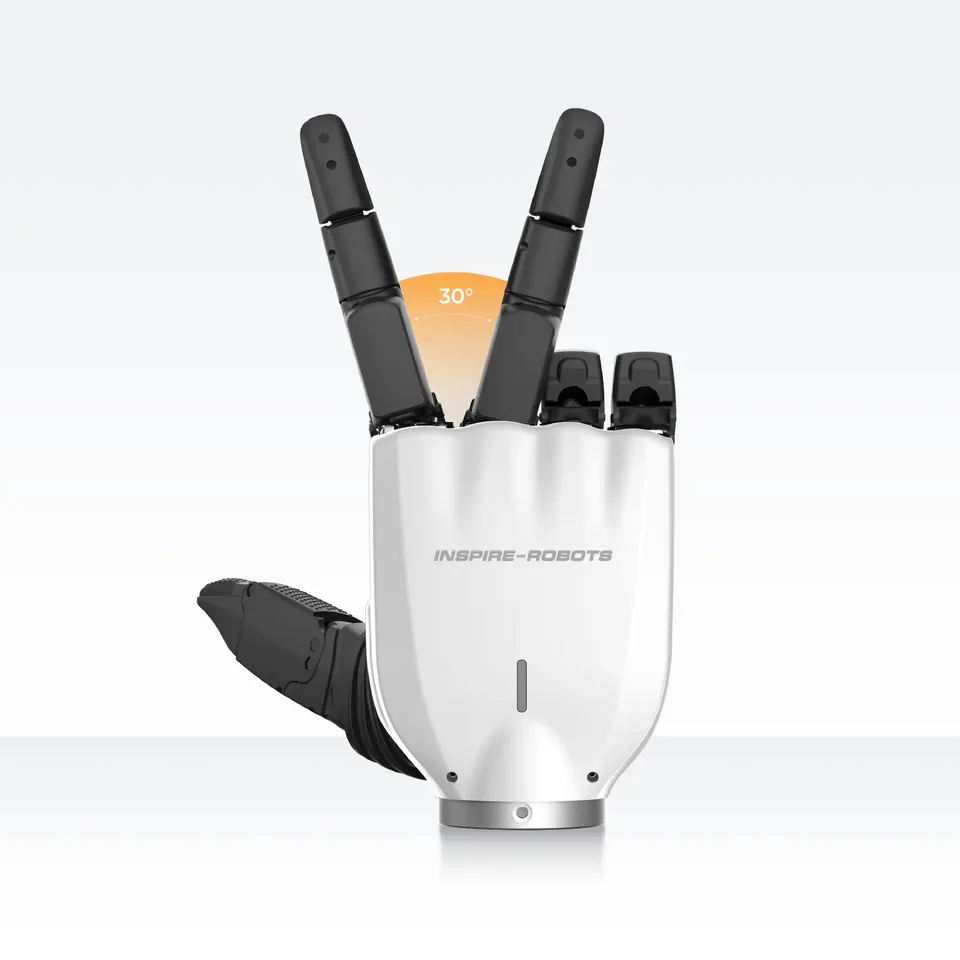
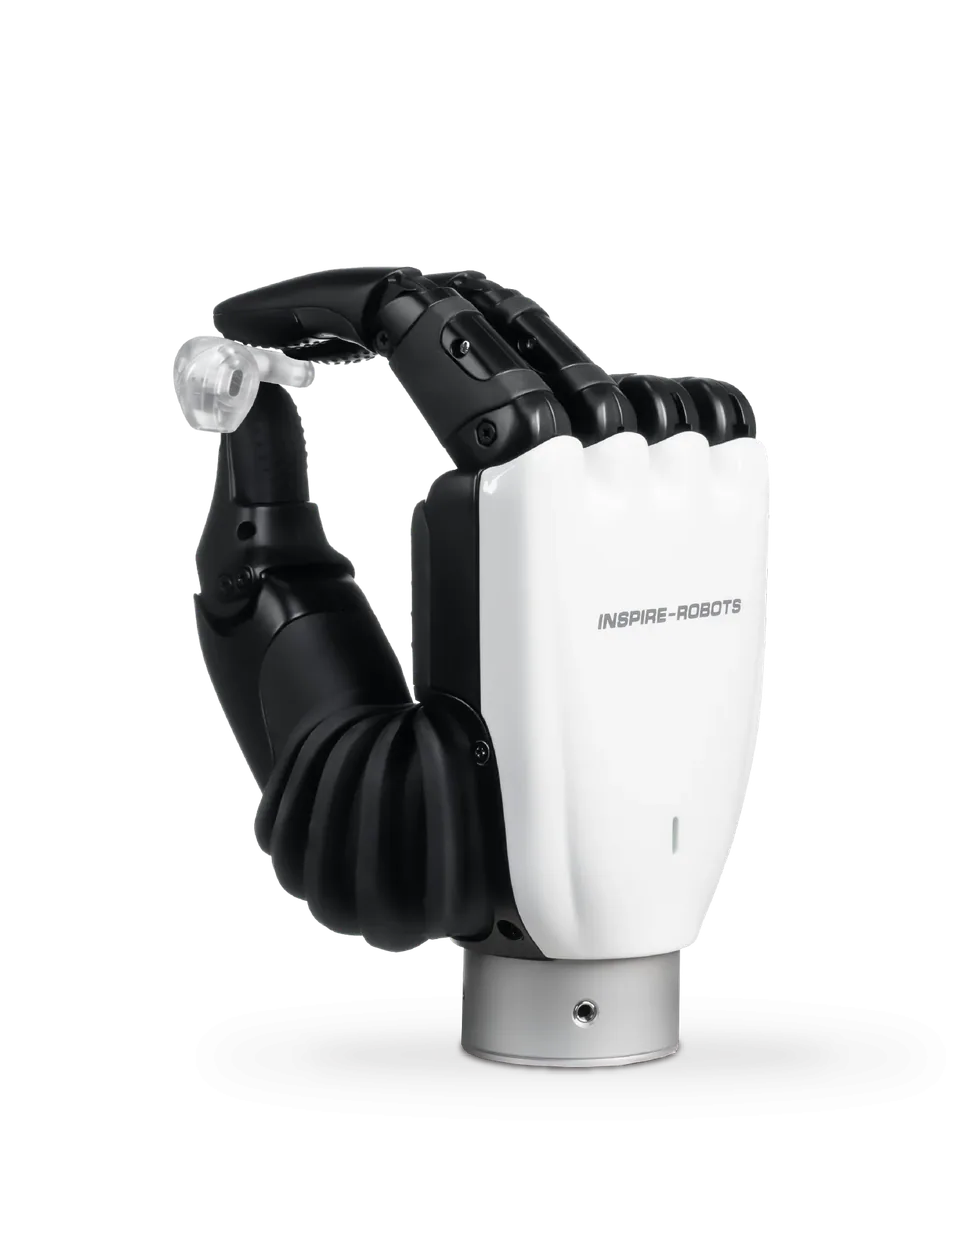
Najpopularniejsza dłoń Inspire o 6 stopniach swobody i 12 przegubach, 540 g, 15 N na kciuku, RS-485, szeroko stosowana w humanoidach.
RH56DFX to model, na którym Inspire Robots zbudowało swoją pozycję: producent z Pekinu podaje, że jego dłonie mają wiodącą skumulowaną liczbę sprzedanych sztuk. Pięć palców, 12 przegubów i 6 stopni swobody napędza sześć silników w dłoni, masa wynosi 540 g. Kciuk wywiera 15 N, pozostałe palce 10 N; siła wyjściowa kciuka to 1,5 kg, czterech palców 1 kg, przy czym producent nie podaje całkowitego udźwigu.
Palce zginają się z prędkością 260 stopni na sekundę, kciuk 70 stopni na sekundę. Bezwzględne czujniki położenia i czujniki siły o rozdzielczości 0,5 N dają stały odczyt chwytu, a po zaniku zasilania przeguby same się blokują. Komunikacja odbywa się przez RS-485, zasilanie od 12 do 48 V. Odmiana RH56DFXW z dwuosiowym nadgarstkiem waży 650 g. Ceny producent nie publikuje, obowiązuje zapytanie ofertowe.
Szybsza, lecz słabsza siostra to RH56BFX; wersja całkowicie metalowa z opcjonalnymi czujnikami dotyku nosi nazwę RH56F1. Dłoń jest popularnym wyborem przy wyposażaniu humanoidów i stanowisk badawczych.
Dane z kart katalogowych i stron producentów; mediana z modeli tej kategorii w bazie.
brak danych
Brak potwierdzonego dystrybutora w Polsce
brak danych
Autora, źródło i licencję zdjęcia podajemy w podpisie. Linki do sklepów mogą w przyszłości stać się partnerskie — szczegóły: Jak zarabiamy · Jak sprawdzamy