w sprzedaży
Przemysłowa odmiana RH56 od Inspire: 6 silników, 28 N na opuszce, udźwig około 15 kg, 790 g, RS485, CAN i Modbus TCP.
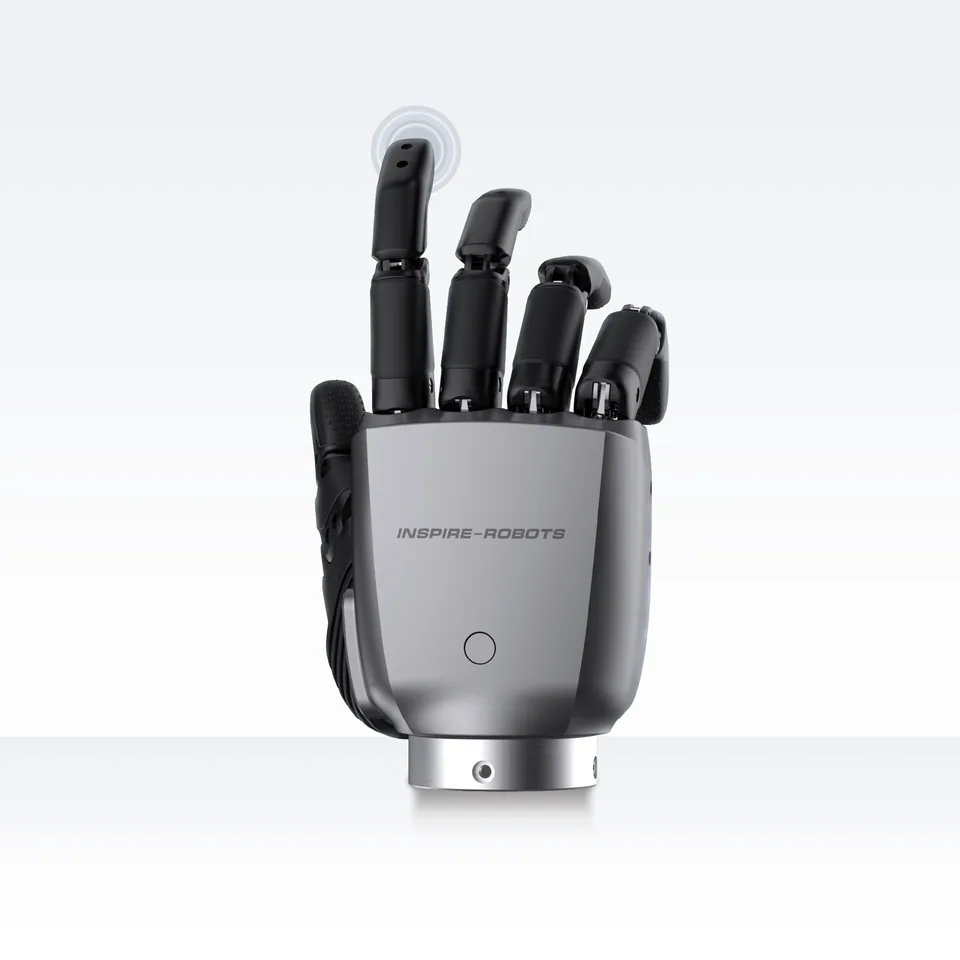
RH56E2 to przemysłowa, wzmocniona odmiana rodziny RH56 firmy Inspire Robots, przeznaczona do cięższych prac niż popularna inspire-rh56dfx. Zachowuje układ sześciu silników w dłoni, dwunastu stawów i sześciu stopni swobody, ale siła na opuszce rośnie do 28 N, na kciuku do 30 N, a udźwig według producenta do około 15 kg.
Dłoń zamyka się w 0,8 s, cztery palce poruszają się szybciej niż 200 stopni na sekundę, kciuk szybciej niż 130 stopni na sekundę, a jego obrót obejmuje zakres 75–170 stopni. Masa wynosi 790 g z czujnikami dotyku (z tolerancją 10 g) i 770 g bez nich.
Standardowe czujniki siły mają rozdzielczość 0,05 N; opcjonalnie dostępne są opuszki dotykowe T1 z 17 czujnikami rezystancyjnymi o zakresie 0–30 N albo T2 z pięcioma czujnikami pojemnościowymi o zakresie 0–20 N, więc czucie dotyku dotyczy tylko tych wariantów. Sterowanie siłą i pozycją odbywa się przez RS485, CAN lub Modbus TCP, co ułatwia podłączenie do sterowników przemysłowych.
Zasilanie 24 V z tolerancją 10 %, pobór 0,2–0,25 A w spoczynku i 4 A w szczycie. Wymiarów producent nie podaje. Zastosowania to przemysł, humanoidy i roboty usługowe; cena wyłącznie na zapytanie.
Dane z kart katalogowych i stron producentów; mediana z modeli tej kategorii w bazie.
brak danych
Brak potwierdzonego dystrybutora w Polsce
Stella Robot (Shenzhen Xingji Guangnian Technology Co., Ltd.)
brak danych
Autora, źródło i licencję zdjęcia podajemy w podpisie. Linki do sklepów mogą w przyszłości stać się partnerskie — szczegóły: Jak zarabiamy · Jak sprawdzamy