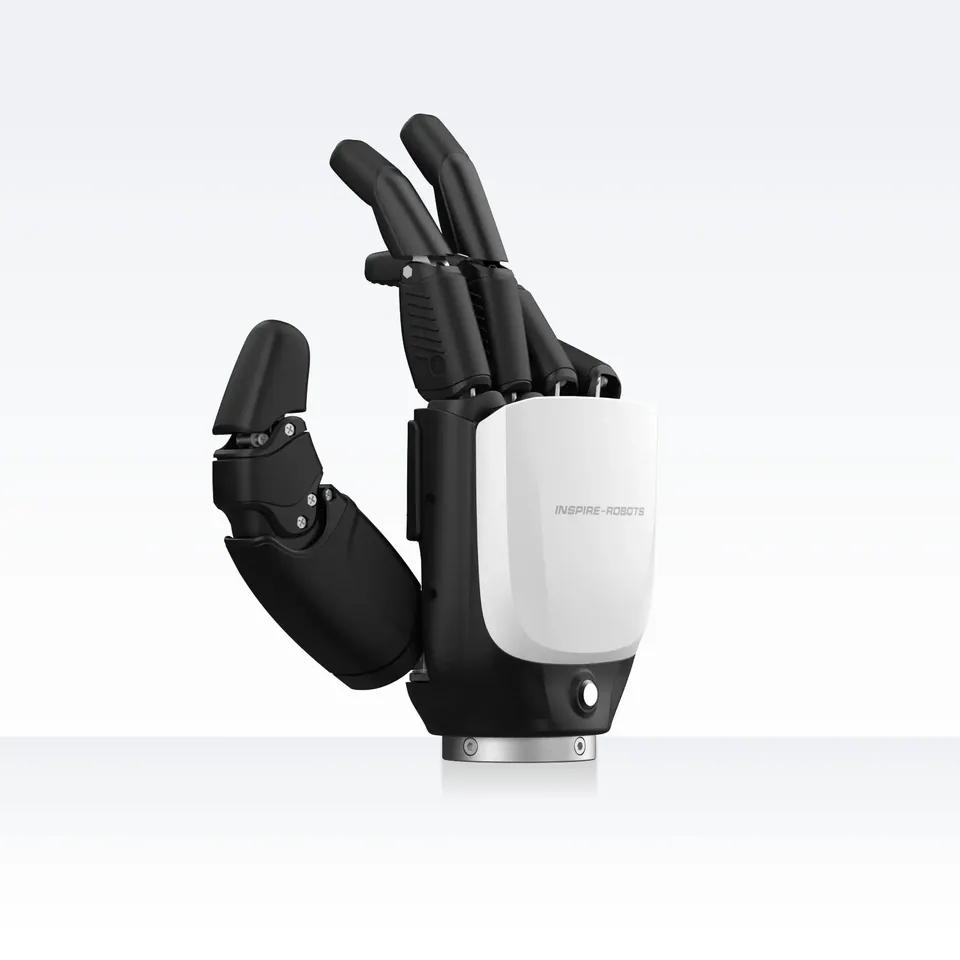
Zdjęcie: Cyborg Robotics, strona produktu (cyb-org.cn)
Dłonie robotycznew sprzedaży

CYBORG-HO2

Ścięgnowa dłoń z Shenzhen do humanoidów w branżach wysokiego ryzyka: 6 silników, 16 stawów, 750 g, chwyt 50 N, RS485, CAN i EtherCAT.

Cena od

brak publicznej ceny
Brak potwierdzonego dystrybutora w Polsce
  • 0,75kgWaga
  • 16DOFSt. swobody
  • 40kgUdźwig

W skrócie

  • Parametrywaga 0,75 kg · st. swobody 16 DOF · udźwig 40 kg
  • Statusw sprzedaży
  • Dostępność w Polsceniepotwierdzona

Podsumowanie

Shenzhen Cyborg Robotics projektuje roboty do branż wysokiego ryzyka, takich jak energetyka, gazownictwo i chemia, i wyposaża w dłoń CYBORG-HO2 własne humanoidy: kołowego W01 i dwunożnego R01. Dłoń ma napęd ścięgnowo-linkowy: sześć silników odpowiada za sześć aktywnych stopni swobody, a dziesięć dalszych przegubów jest niedoaktywowanych, co daje szesnaście stawów.

Waży 750 g i mierzy 248 mm długości przy szerokości nadgarstka 40 mm, szerokości dłoni 114 mm, najdłuższym palcu 104 mm i grubości 52 mm. Siła chwytu wynosi 50 N, siła na opuszce 10 N; udźwig producent podaje jako 40 kg na stronie produktu, podczas gdy jego strona główna mówi o 15 kg, więc kupujący powinien zapytać, jak mierzono obie wartości.

Dłoń ma wytrzymywać milion cykli i upadki z ponad metra, co odpowiada deklarowanemu przeznaczeniu do trudnych warunków. Zasilanie 12 V przy 170 mA w spoczynku, komunikacja RS485, CAN lub EtherCAT. O czujnikach dotyku producent nie informuje, a cena jest dostępna na zapytanie. Zastosowania to humanoidy i przemysł w środowiskach niebezpiecznych.

Podobny układ sześciu silników przy ścięgnowym przeniesieniu napędu spotyka się w X2, która jednak nie ma opublikowanych danych masowych.

Dane techniczne

Źródła: 2

Gabaryty i kluczowe parametry
Gabaryty i kluczowe parametry: CYBORG-HO2Udźwig: 40 kg, mediana kategorii 15 kg. Waga: 0,75 kg, mediana kategorii 0,7 kg.Parametry na tle mediany kategoriiUdźwig40 kgmediana kategorii: 15 kg (n=83)Waga0,75 kgmediana kategorii: 0,7 kg (n=98)

Dane z kart katalogowych i stron producentów; mediana z modeli tej kategorii w bazie.

  • Waga0,75 kg
    +7% względem mediany kategorii (0,7 kg, n=98)
  • Stopnie swobody16
    na poziomie mediany kategorii (16, n=125)
  • Udźwig40 kg
    +167% względem mediany kategorii (15 kg, n=83)
  • mediana kategoriiWyższa wartość nie zawsze oznacza lepszy robot — zależy od zastosowania.

Wymiary i masa

Waga
0,75 kg

Ruch i manipulacja

Stopnie swobody
16
Udźwig
40 kg

Elektronika i AI

Napęd
6 silników, ścięgna linkowe, 10 przegubów niedoaktywowanych

Dodatkowe parametry

Typ konstrukcji
dłoń pięciopalczasta z napędem ścięgnowo-linkowym
Interfejsy
RS485, CAN, EtherCAT, 12 V
Liczba palców
5
Przeciwstawny kciuk
tak
Liczba napędów (aktuatorów)
6
Siła chwytu (N)
50
Siła palca (N)
10
Długość (mm)
248
Napięcie zasilania (V)
12
Open source
nie
Kraj pochodzenia
CN
Kompatybilne roboty
CYBORG-W01, CYBORG-R01

Cena i dostępność w Polsce

brak danych

Sprzedawcy w Polsce

Brak potwierdzonego dystrybutora w Polsce

Zastosowania

Typowe zastosowania

  • humanoidy, przemysł w środowiskach wysokiego ryzyka

Grupa docelowa

  • operatorzy humanoidów w energetyce, gazownictwie i chemii

Porównanie

Porównywarka robotów

Podobne modele

  • RH56E2
    w sprzedaży

    Beijing Inspire Robots Technology Co., Ltd.

    RH56E2

    Przemysłowa odmiana RH56 od Inspire: 6 silników, 28 N na opuszce, udźwig około 15 kg, 790 g, RS485, CAN i Modbus TCP.

    • 0,79 kgwaga
    • 6 DOFst. swobody
    • —cena
  • w sprzedaży

    Stella Robot (Shenzhen Xingji Guangnian Technology Co., Ltd.)
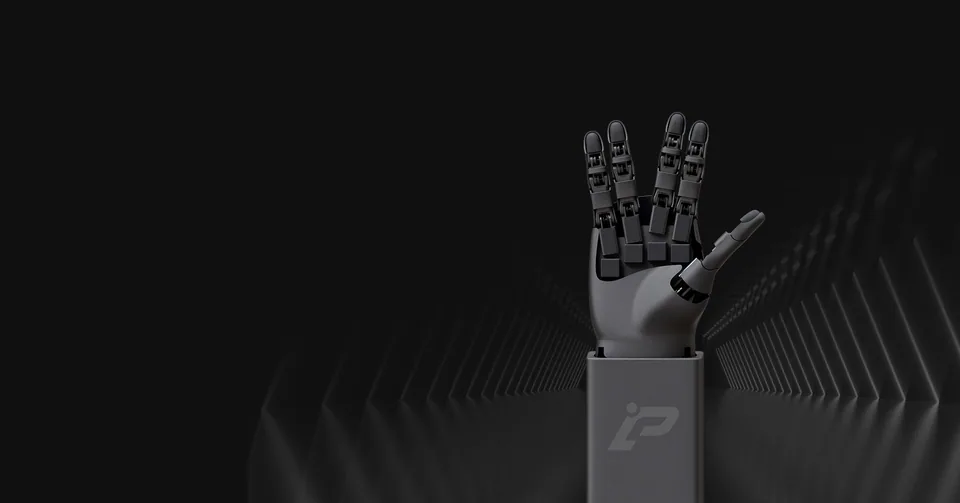
    Gaia Hand 20

    Modułowa dłoń o dwudziestu stopniach swobody z wymiennymi modułami przegubowymi, masą 790 gramów i udźwigiem 15 kilogramów

    • 0,79 kgwaga
    • 20 DOFst. swobody
    • —cena
  • platforma badawcza

    University of Illinois Urbana-Champaign (UIUC)

    CRAFT Hand

    Otwarta dłoń ścięgnowa z UIUC z 15 serwomechanizmami Dynamixel, 20 stopniami swobody, masą 800 g i kosztem części poniżej 600 USD.

    • 0,8 kgwaga
    • 20 DOFst. swobody
    • —cena
  • PL-WitHand
    w sprzedaży

    PL-Universe Robotics Technology (Suzhou) Co., Ltd. (普罗宇宙)

    PL-WitHand

    Hybrydowa dłoń ścięgnowo-dźwigniowa z Suzhou o 16 napędzanych stopniach swobody, masie 800 g, udźwigu 10 kg i integracji ROS 2.

    • 0,8 kgwaga
    • 20 DOFst. swobody
    • —cena
  • w sprzedaży

    LinkerBot (灵心巧手)

    Linker Hand O30

    Flagowa dłoń Linkerbot z 20 bezpośrednio napędzanymi stopniami swobody, 730 g, 30 kg obciążenia, 70 N chwytu, CAN FD 500 Hz, 24 do 48 V.

    • 0,73 kgwaga
    • 20 DOFst. swobody
    • —cena
  • w sprzedaży

    Qingdao Choho Industrial Co., Ltd.

    CHOHO Hand (臻手)

    Pierwsza dłoń napędzana mikrołańcuchami rolkowymi: 7 silników na 17 stopni swobody, 715 g, 30 N na opuszce, EtherCAT i CAN.

    • 0,71 kgwaga
    • 17 DOFst. swobody
    • 62 300*cena (PLN)

Historia

brak danych

Źródła

  1. cyb-org.cn
  2. cyb-org.cn

Autora, źródło i licencję zdjęcia podajemy w podpisie. Linki do sklepów mogą w przyszłości stać się partnerskie — szczegóły: Jak zarabiamy · Jak sprawdzamy