w sprzedaży
brak oficjalnego zdjęcia
Dane z kart katalogowych i stron producentów; mediana z modeli tej kategorii w bazie.
Dłonie robotycznew sprzedaży
ROHand (ROH-AP001)
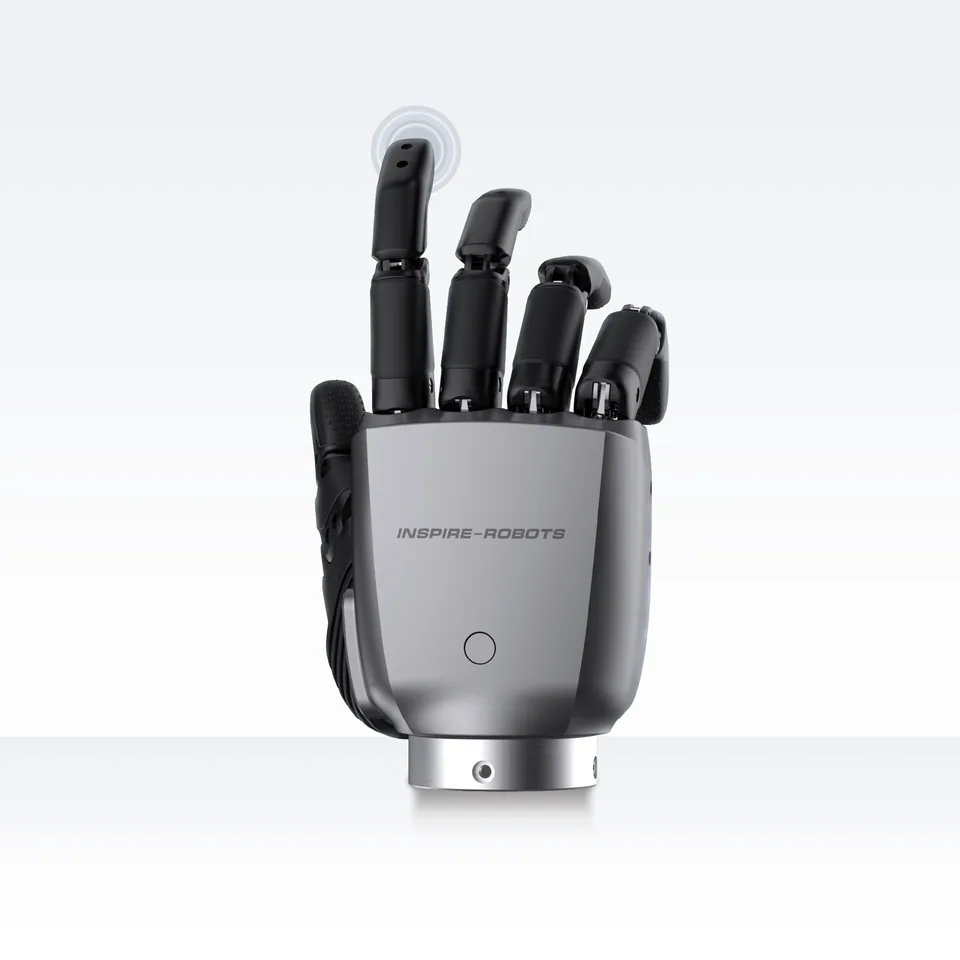
Pięciopalczasta dłoń OYMotion o sześciu aktywnych stopniach swobody, masie 640 g, czujnikach siły na palcach i w dłoni oraz pakietach ROS.
- 0,64kgWaga
- 6DOFSt. swobody
- 30kgUdźwig
W skrócie
- Parametrywaga 0,64 kg · st. swobody 6 DOF · udźwig 30 kg
- Statusw sprzedaży
- Dostępność w Polsceniepotwierdzona
Podsumowanie
- ProducentOYMotion Technology (傲意科技)
- KategoriaDłonie robotyczne
- Statusw sprzedaży
- Dostępność w PolsceBrak potwierdzonego dystrybutora w Polsce
ROHand w wersji ROH-AP001 to dłoń pięciopalczasta szanghajskiej firmy OYMotion, która wcześniej zdobyła doświadczenie na opaskach EMG. Sześć silników w dłoni napędza sześć aktywnych stopni swobody (sprzedawca liczy jedenaście przegubów).
Masa z nadgarstkiem wynosi 640 g z tolerancją 5 g. Siły producent rozdziela na aktywne i bierne: opuszka palca naciska z siłą 1,0 kgf (około 9,8 N), kciuk 0,5 kgf, natomiast zgięte cztery palce utrzymują biernie 30 kg, pojedynczy zgięty palec 10 kg, a wyprostowany 8 kg. Pełny ruch zgięcia i wyprostu trwa 0,7 s, tyle samo obrót kciuka.
Wyróżnikiem są czujniki siły na wszystkich palcach i w dłoni, mierzące od 0,1 do 25 N w siatce od 7 × 5 do 12 × 5 punktów z częstotliwością 150 Hz. Regulacja pozycyjna pracuje z częstotliwością 1000 Hz i powtarzalnością ±0,1 mm; dostępne są pakiety ROS i ROS 2 z modelem URDF. Komunikacja: RS-485, CAN lub Modbus-RTU. Zastosowania obejmują humanoidy, przemysł, protetykę i badania; cena na zapytanie.
Producent oferuje też nowszą ROH-AP003 (626 g, trójosiowe czujniki siły) i lżejszą ROH-LiteS001 (457 g). Podobną klasę reprezentuje RH56DFX.
Dane techniczne
-
Waga0,64 kg−9% względem mediany kategorii (0,7 kg, n=98)
-
Stopnie swobody6−62% względem mediany kategorii (16, n=125)
-
Udźwig30 kg+100% względem mediany kategorii (15 kg, n=83)
- mediana kategoriiWyższa wartość nie zawsze oznacza lepszy robot — zależy od zastosowania.
Wymiary i masa
- Waga
- 0,64 kg
Ruch i manipulacja
- Stopnie swobody
- 6
- Udźwig
- 30 kg
Elektronika i AI
- Napęd
- 6 silników w dłoni
- Sensory
- czujniki siły 0,1–25 N na palcach i w dłoni, 150 Hz
Dodatkowe parametry
- Typ konstrukcji
- dłoń pięciopalczasta
- Interfejsy
- RS-485, CAN, Modbus-RTU; pakiety ROS/ROS 2
- Liczba palców
- 5
- Przeciwstawny kciuk
- tak
- Liczba napędów (aktuatorów)
- 6
- Siła palca (N)
- 9,8
- Czujniki dotyku
- tak
- Open source
- nie
- Kraj pochodzenia
- CN
Cena i dostępność w Polsce
brak danych
Sprzedawcy w Polsce
Brak potwierdzonego dystrybutora w Polsce
Zastosowania
Typowe zastosowania
Grupa docelowa
Porównanie
Porównywarka robotówPodobne modele
 w sprzedaży
- w sprzedaży
 w sprzedaży
- w sprzedaży
- w sprzedaży
Historia
brak danych
Źródła
Linki do sklepów mogą w przyszłości stać się partnerskie — szczegóły: Jak zarabiamy · Jak sprawdzamy