w sprzedaży
Dane z kart katalogowych i stron producentów; mediana z modeli tej kategorii w bazie.
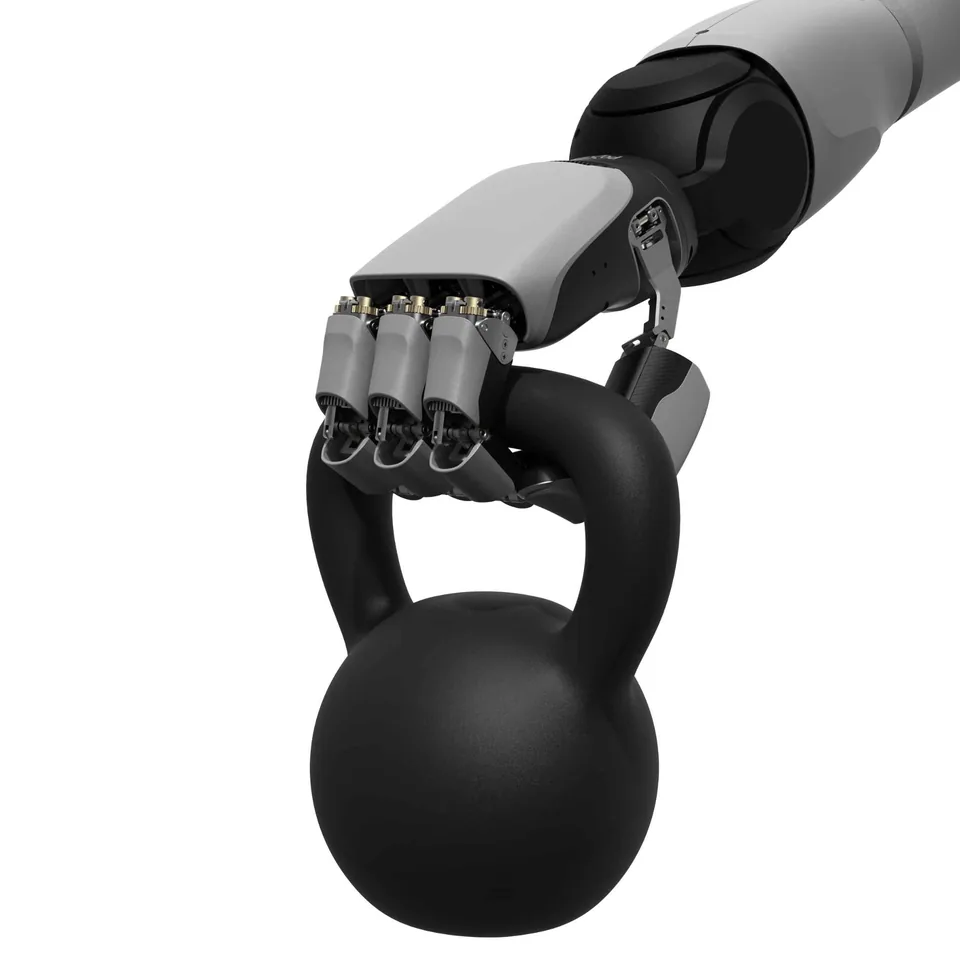
Flagowa dłoń AGILINK z silnikiem w każdym przegubie: 21 aktywnych stopni swobody, 630 g, cykl 0,3 s, optyczne czujniki dotyku w opuszkach.
Cena od
W OmniHand 3 Ultra-M każdy przegub ma własny silnik: według strony producenta AGILINK dłoń ma 21 aktywnych stopni swobody z napędem bezpośrednim i enkoderem w każdym siłowniku, choć sprzedawca podaje 20.
Mimo tak gęstego upakowania masa wynosi 630 g, a pełny cykl otwarcia i zamknięcia trwa 0,3 s. Dane o udźwigu różnią się między źródłami: sprzedawca Global Drone HQ mówi o 8 kg podnoszenia i 3 kg stabilnego chwytu, strona AGILINK o 5 kg; również wymiary podawane są jako 205 × 93 × 50 mm (AGILINK) albo 189,5 × 88,5 × 40 mm (sprzedawca), a powtarzalność jako ±0,1 lub ±0,2 mm.
Największą różnicą wobec tańszej OmniHand 3 jest czucie dotyku oparte na kamerach: w opuszkach pracują czujniki optyczne mierzące trójwymiarowy rozkład siły i sześciowymiarową wypadkową w zakresie 0–30 N z rozdzielczością 0,005 N i 0,04 mm, a w śródręczu trójwymiarowy czujnik dotyku o 300 punktach i rozdzielczości 0,1 N. Interfejsy to CAN-FD, Ethernet i RS485, do tego SDK w C++ i Pythonie, węzeł referencyjny ROS 2 oraz modele do symulatorów Isaac i MuJoCo.
Producent deklaruje walidację na 500 tysiącach cykli. Dłoń jest adresowana do badań, treningu ucieleśnionej sztucznej inteligencji i humanoidów. Global Drone HQ (październik 2026) przyjmuje przedsprzedaż po 23 999 USD za dłoń z dostawą od końca października 2026 roku.
Dane sprawdzone: · Źródła: 2
Brak potwierdzonego dystrybutora w Polsce
ROBOTERA (Beijing Xingdong Jiyuan Corporation)
ROBOTERA (Beijing Xingdong Jiyuan Corporation)
Prezentacja modelu
Początek sprzedaży
Linki do sklepów mogą w przyszłości stać się partnerskie — szczegóły: Jak zarabiamy · Jak sprawdzamy