prototyp
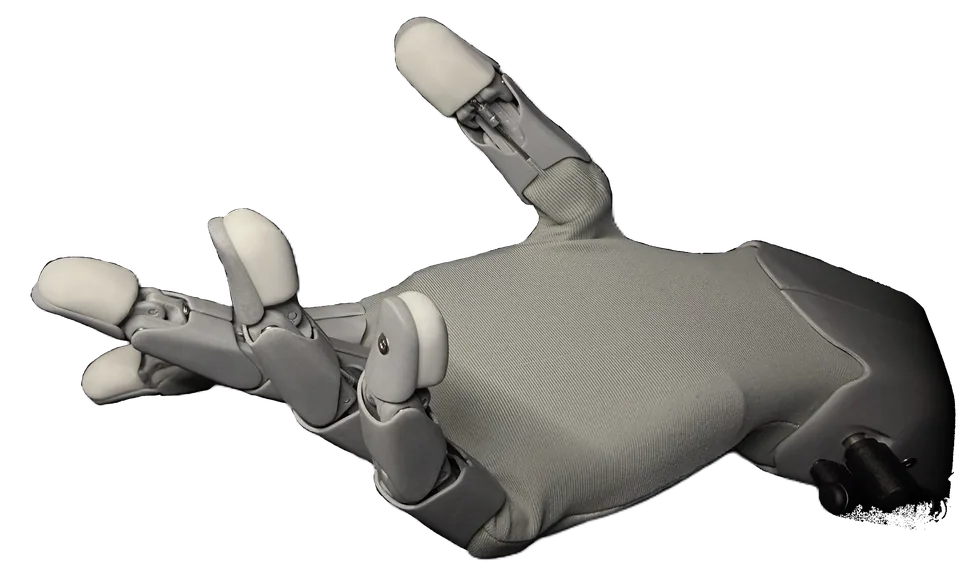
Ścięgnowa dłoń AGILINK w skali ludzkiej: 22 aktywne stopnie swobody plus trzyosiowy nadgarstek, 500 g, czucie dotyku na całej dłoni.
OmniHand 3 Ultra-T to druga flagowa konstrukcja AGILINK, tym razem z napędem ścięgnowym: siłowniki zamontowano z tyłu, poza dłonią, a ruch przenoszą ścięgna, dzięki czemu sama dłoń w skali 1:1 względem ludzkiej waży około 500 g, natomiast cały zespół z nadgarstkiem i blokiem napędowym ma według producenta około 1,7 kg.
Dłoń ma 22 aktywne stopnie swobody, a trzyosiowy nadgarstek dodaje kolejne trzy, więc cały moduł liczy 25. Czas cyklu wynosi 0,3 s, tak samo jak w bliźniaczej OmniHand 3 Ultra-M z napędem bezpośrednim. Czucie dotyku jest rozproszone po całej dłoni w postaci trójwymiarowych czujników o rozdzielczości 0,01 N, a w śródręczu umieszczono kamerę.
Sterowanie obejmuje tryby siłowy, pozycyjny, prędkościowy i hybrydowy, a komunikacja odbywa się przez CAN-FD oraz EtherCAT. Producent wskazuje zastosowania w badaniach, przemyśle i humanoidach. Status to faza pilotażowa: AGILINK prezentuje dłoń z kartą katalogową na swojej stronie, lecz sprzedawca Global Drone HQ zaznaczał w październiku 2026 roku, że produkt nie został jeszcze dopuszczony do sprzedaży.
Udźwigu, siły chwytu ani ceny producent nie podaje, dlatego obowiązuje cena na zapytanie.
Dane z kart katalogowych i stron producentów; mediana z modeli tej kategorii w bazie.
brak danych
Brak potwierdzonego dystrybutora w Polsce
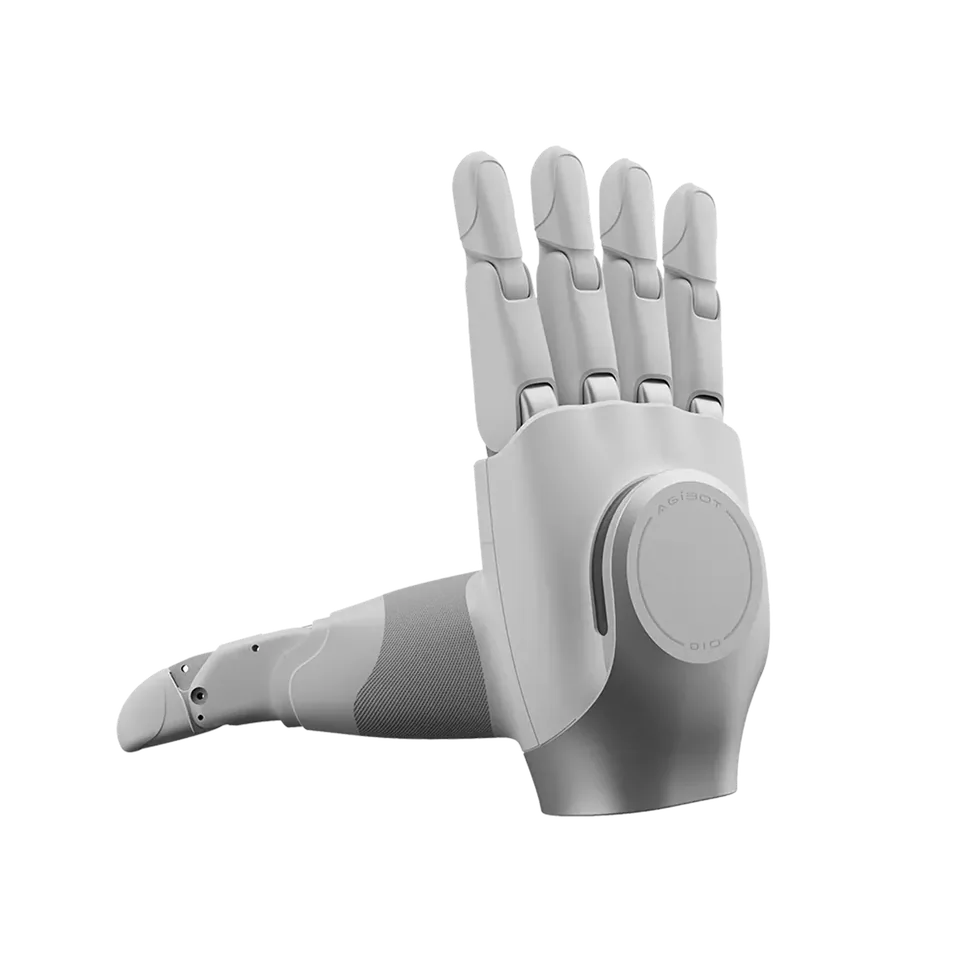
Prezentacja modelu
Autora, źródło i licencję zdjęcia podajemy w podpisie. Linki do sklepów mogą w przyszłości stać się partnerskie — szczegóły: Jak zarabiamy · Jak sprawdzamy