platforma badawcza
Dłonie robotycznew sprzedaży
OmniHand 3 Lite
Mała dłoń AGILINK dla humanoidów o połowie wzrostu: 350 g, 4 aktywne i 7 biernych stopni swobody, 7,5 N na opuszce, ROS 2.
- 0,35kgWaga
- 11DOFSt. swobody
- 1kgUdźwig
W skrócie
- Parametrywaga 0,35 kg · st. swobody 11 DOF · udźwig 1 kg
- Statusw sprzedaży
- Dostępność w Polsceniepotwierdzona
Podsumowanie
- ProducentAGILINK
- KategoriaDłonie robotyczne
- Statusw sprzedaży
- Dostępność w PolsceBrak potwierdzonego dystrybutora w Polsce
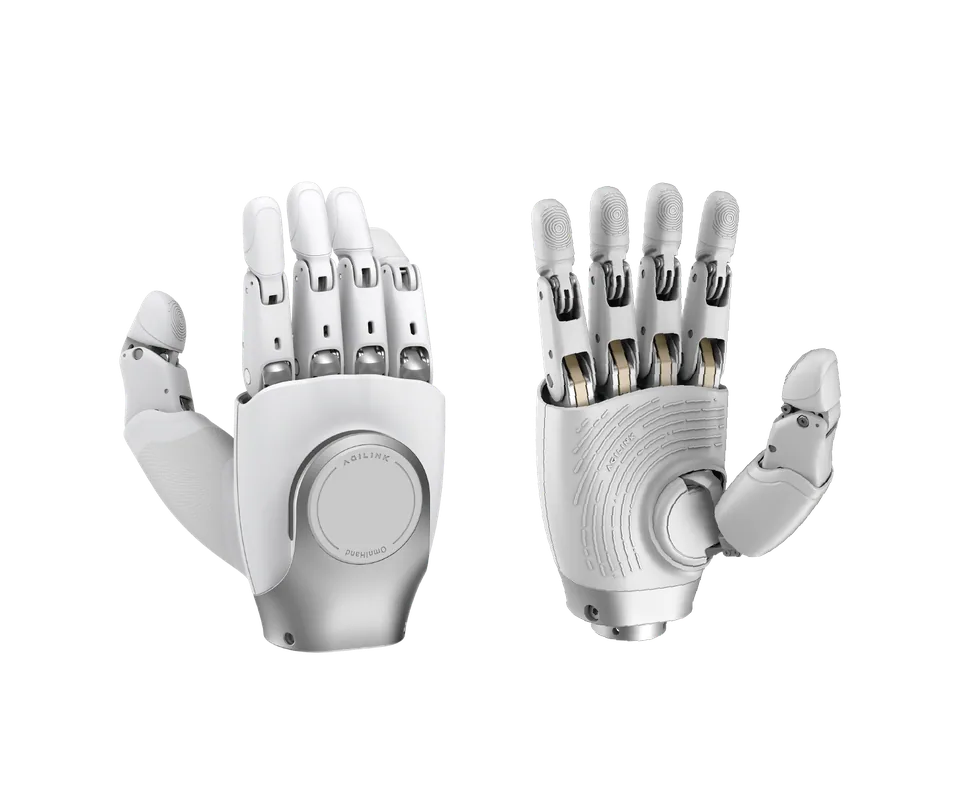
Wielkością przypomina mysz komputerową: OmniHand 3 Lite firmy AGILINK ma 140 × 70 × 32 mm i waży 350 g, dzięki czemu nadaje się do humanoidów o połowie ludzkiego wzrostu i do mobilnych manipulatorów, gdzie pełnowymiarowa OmniHand 3 byłaby za duża. Cztery silniki w dłoni napędzają cztery aktywne stopnie swobody, a siedem biernych uzupełnia ruch palców do 11 stopni łącznie.
Siła na opuszce wynosi 7,5 N, stabilny chwyt utrzymuje 1 kg, typowe otwarcie i zamknięcie trwa 0,5 s, a powtarzalność to ±0,5 mm. Ramę wykonano z metalu lotniczego i zalano jednoczęściową powłoką silikonową; producent deklaruje testy upadkowe i udarowe. Czujników dotyku nie ma, za to można dołożyć kamerę na nadgarstku.
Komunikacja obejmuje CAN-FD, RS485 i ROS 2, a producent udostępnia otwarty zestaw narzędzi programistycznych oraz zgodność z Dex-UMI, co ma ułatwić zbieranie danych do uczenia robotów. Wskazane zastosowania to małe humanoidy, mobilna manipulacja i dydaktyka.
Ceny AGILINK nie publikuje, więc obowiązuje cena na zapytanie; sprzedawca Global Drone HQ wymienia wprawdzie wersję OmniHand 3 Lite-S od 999 USD, ale nie wiadomo, czy to ten sam produkt, bo producent różnicy między Lite a Lite-S nie opisuje.
Dane techniczne
Dane z kart katalogowych i stron producentów; mediana z modeli tej kategorii w bazie.
-
Waga0,35 kg−50% względem mediany kategorii (0,7 kg, n=98)
-
Stopnie swobody11−31% względem mediany kategorii (16, n=125)
-
Udźwig1 kg−93% względem mediany kategorii (15 kg, n=83)
- mediana kategoriiWyższa wartość nie zawsze oznacza lepszy robot — zależy od zastosowania.
Wymiary i masa
- Waga
- 0,35 kg
Ruch i manipulacja
- Stopnie swobody
- 11
- Udźwig
- 1 kg
Elektronika i AI
- Napęd
- 4 silniki w dłoni, 7 biernych stopni swobody
- Sensory
- bez czujników dotyku; kamera na nadgarstku opcjonalnie
Dodatkowe parametry
- Typ konstrukcji
- mała dłoń pięciopalczasta
- Interfejsy
- CAN-FD, RS485, ROS 2, otwarty zestaw narzędzi
- Liczba palców
- 5
- Przeciwstawny kciuk
- tak
- Liczba napędów (aktuatorów)
- 4
- Siła palca (N)
- 7,5
- Długość (mm)
- 140
- Czujniki dotyku
- nie
- Open source
- nie
- Kraj pochodzenia
- CN
- Kompatybilne roboty
- Halbgrosse Humanoide, mobile Manipulatoren
Cena i dostępność w Polsce
brak danych
Sprzedawcy w Polsce
Brak potwierdzonego dystrybutora w Polsce
Zastosowania
Typowe zastosowania
Grupa docelowa
Porównanie
Porównywarka robotówPodobne modele
- w sprzedaży
- w sprzedaży
- w sprzedaży
 pilotaż
 w sprzedaży
Historia
Prezentacja modelu
Początek sprzedaży
Źródła
Autora, źródło i licencję zdjęcia podajemy w podpisie. Linki do sklepów mogą w przyszłości stać się partnerskie — szczegóły: Jak zarabiamy · Jak sprawdzamy