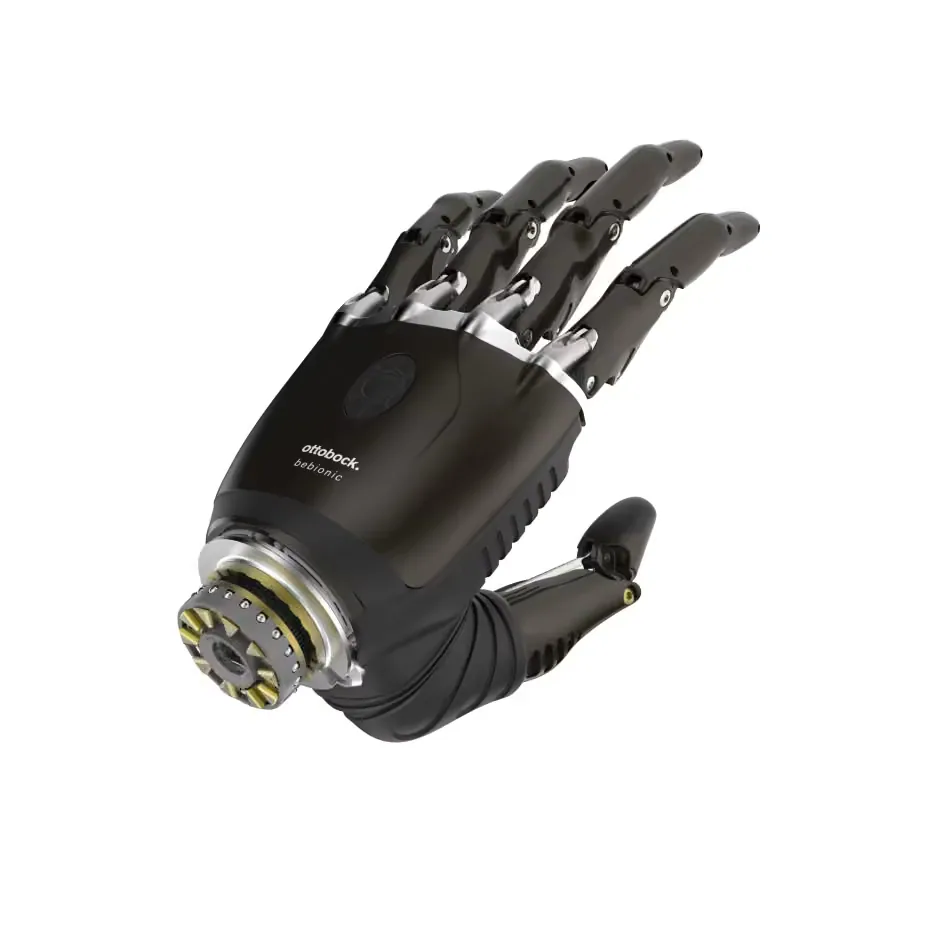
Zdjęcie: Ottobock SE & Co. KGaA, strona produktu (ottobock.com)
Dłonie robotycznew sprzedaży

Michelangelo Hand (8E500)

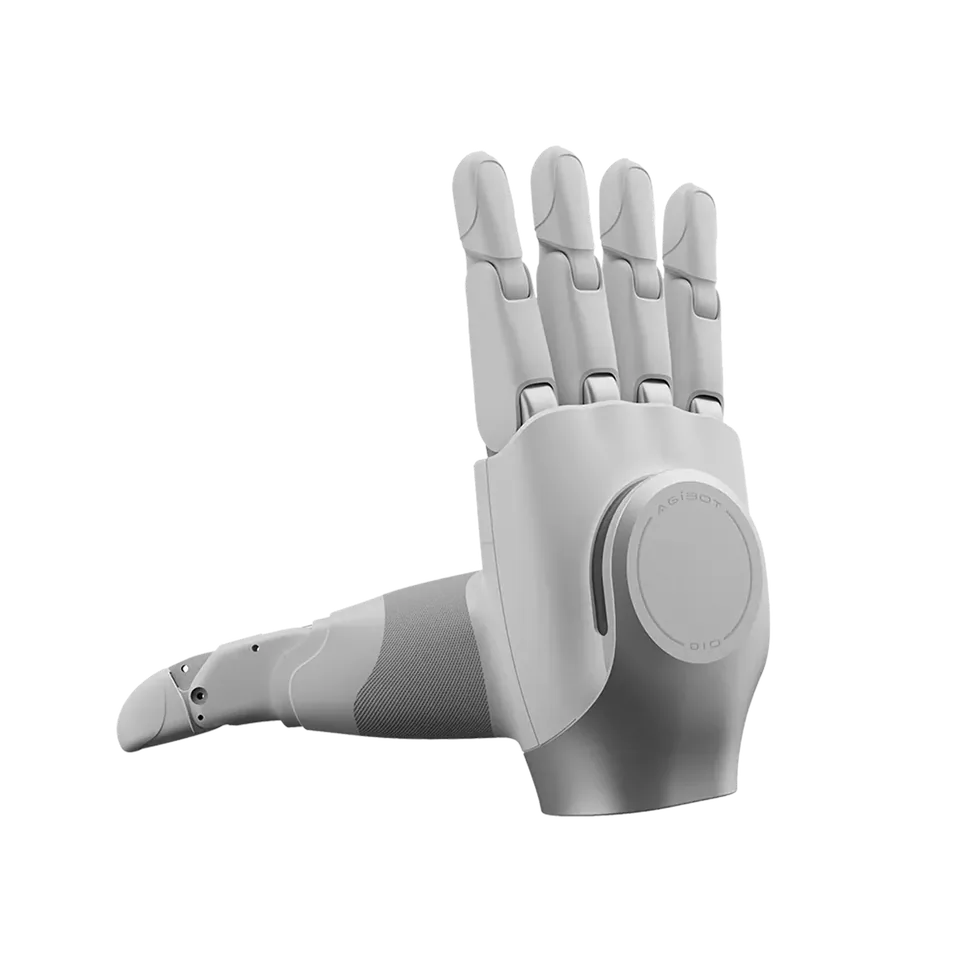
Proteza mioelektryczna Ottobock z napędzanym kciukiem, 7 pozycji chwytu, 70 N chwytu opozycyjnego, rozwarcie 120 mm, około 508 g.

Cena od

brak publicznej ceny
Brak potwierdzonego dystrybutora w Polsce
  • 0,51kgWaga

W skrócie

  • Parametrywaga 0,51 kg
  • Statusw sprzedaży
  • Dostępność w Polsceniepotwierdzona

Podsumowanie

Michelangelo Hand, numer 8E500, to druga proteza mioelektryczna Ottobock w katalogu, zbudowana inaczej niż bebionic: cztery palce są ruchome, a napędzany kciuk zapewnia opozycję, przy czym liczby silników producent nie podaje. Użytkownik ma do dyspozycji siedem pozycji chwytu. Siła chwytu opozycyjnego wynosi 70 N, w położeniu neutralnym 15 N, a w opisie funkcjonalnym pojawiają się też wartości 6 i 7 kg.

Rozwarcie dłoni to 4,72 cala, czyli 120 mm, prędkość chwytu około 325 mm na sekundę, a masa 1,12 funta, czyli około 508 g. Dłoń pracuje w systemie Axon-Bus z napięciem 11,1 V i współpracuje z nadgarstkiem AxonWrist, który oferuje zgięcie, wyprost i rotację. Rozmiar odpowiada dłoni 7 i trzy czwarte, zakres temperatur pracy od minus 10 do 60 stopni. Czujników dotyku proteza nie ma.

Sprzedaż tylko przez zakłady ortopedyczne, cena na zapytanie. W porównaniu z bebionic Hand EQD Michelangelo ma mniej wzorców chwytu, lecz niemal dwukrotnie większą siłę chwytu opozycyjnego; wśród dłoni robotów podobną siłę opuszki deklaruje ALLEX Hand.

Dane techniczne

Źródła: 1

Gabaryty i kluczowe parametry
Gabaryty i kluczowe parametry: Michelangelo Hand (8E500)Waga: 0,508 kg, mediana kategorii 0,7 kg.Parametry na tle mediany kategoriiWaga0,508 kgmediana kategorii: 0,7 kg (n=98)

Dane z kart katalogowych i stron producentów; mediana z modeli tej kategorii w bazie.

  • Waga0,51 kg
    −27% względem mediany kategorii (0,7 kg, n=98)
  • mediana kategoriiWyższa wartość nie zawsze oznacza lepszy robot — zależy od zastosowania.

Wymiary i masa

Waga
0,51 kg

Elektronika i AI

Napęd
silniki elektryczne w dłoni, napędzany kciuk, cztery ruchome palce

Dodatkowe parametry

Typ konstrukcji
proteza mioelektryczna, pięciopalczasta
Interfejsy
Axon-Bus, nadgarstek AxonWrist
Liczba palców
5
Przeciwstawny kciuk
tak
Siła chwytu (N)
70
Rozwarcie (mm)
120
Czujniki dotyku
nie
Napięcie zasilania (V)
11,1
Open source
nie
Kraj pochodzenia
DE

Karta katalogowa (PDF)

Cena i dostępność w Polsce

brak danych

Sprzedawcy w Polsce

Brak potwierdzonego dystrybutora w Polsce
Zastosowania

Typowe zastosowania

  • protetyka

Grupa docelowa

  • zakłady ortopedyczne, osoby po amputacji

Porównanie

Porównywarka robotów

Podobne modele

  • bebionic Hand EQD (8E70)
    w sprzedaży

    Ottobock SE & Co. KGaA

    bebionic Hand EQD (8E70)

    Mioelektryczna proteza Ottobock z silnikiem w każdym palcu, 14 wzorców chwytu, 36 N chwytu trójpunktowego, od 433 g, Bluetooth i Myo Plus.

    • 0,43 kgwaga
    • —cena
  • OmniHand 3
    w sprzedaży

    AGILINK

    OmniHand 3

    Masowy model AGILINK z 2026 roku: 10 aktywnych stopni swobody, 510 g, udźwig 5 kg, ponad 300 punktów dotyku także na grzbiecie, ROS 2.

    • 0,51 kgwaga
    • 16 DOFst. swobody
    • 20 800*cena (PLN)
  • OmniHand (2025, O10)
    w sprzedaży

    AgiBot (Zhiyuan Robotics)

    OmniHand (2025, O10)

    Standardowa dłoń AgiBot z 2025 roku: 10 aktywnych i 6 biernych stopni swobody, 510 g, chwyt 5 kg, sterowanie CAN-FD i RS485.

    • 0,51 kgwaga
    • 16 DOFst. swobody
    • 19 400*cena (PLN)
  • HW1
    prototyp

    Gesture Platforms

    HW1

    Dłoń z nadgarstkiem o 10 czynnych stopniach swobody na sterowniku ESP32-S3, 500 g, do 3 kg statycznie, finansowana społecznościowo.

    • 0,5 kgwaga
    • 10 DOFst. swobody
    • 3 300*cena (PLN)
  • w sprzedaży

    Prensilia S.r.l.

    Mia Hand (Mk2)

    Lekka dłoń Prensilia z trzema silnikami, czterema stopniami swobody i chwytem 70 N, jako proteza, chwytak lub platforma badawcza.

    • 0,5 kgwaga
    • 4 DOFst. swobody
    • —cena
  • OmniHand 3 Ultra-T
    pilotaż

    AGILINK

    OmniHand 3 Ultra-T

    Ścięgnowa dłoń AGILINK w skali ludzkiej: 22 aktywne stopnie swobody plus trzyosiowy nadgarstek, 500 g, czucie dotyku na całej dłoni.

    • 0,5 kgwaga
    • 22 DOFst. swobody
    • —cena

Historia

brak danych

Źródła

  1. ottobock.com

Autora, źródło i licencję zdjęcia podajemy w podpisie. Linki do sklepów mogą w przyszłości stać się partnerskie — szczegóły: Jak zarabiamy · Jak sprawdzamy