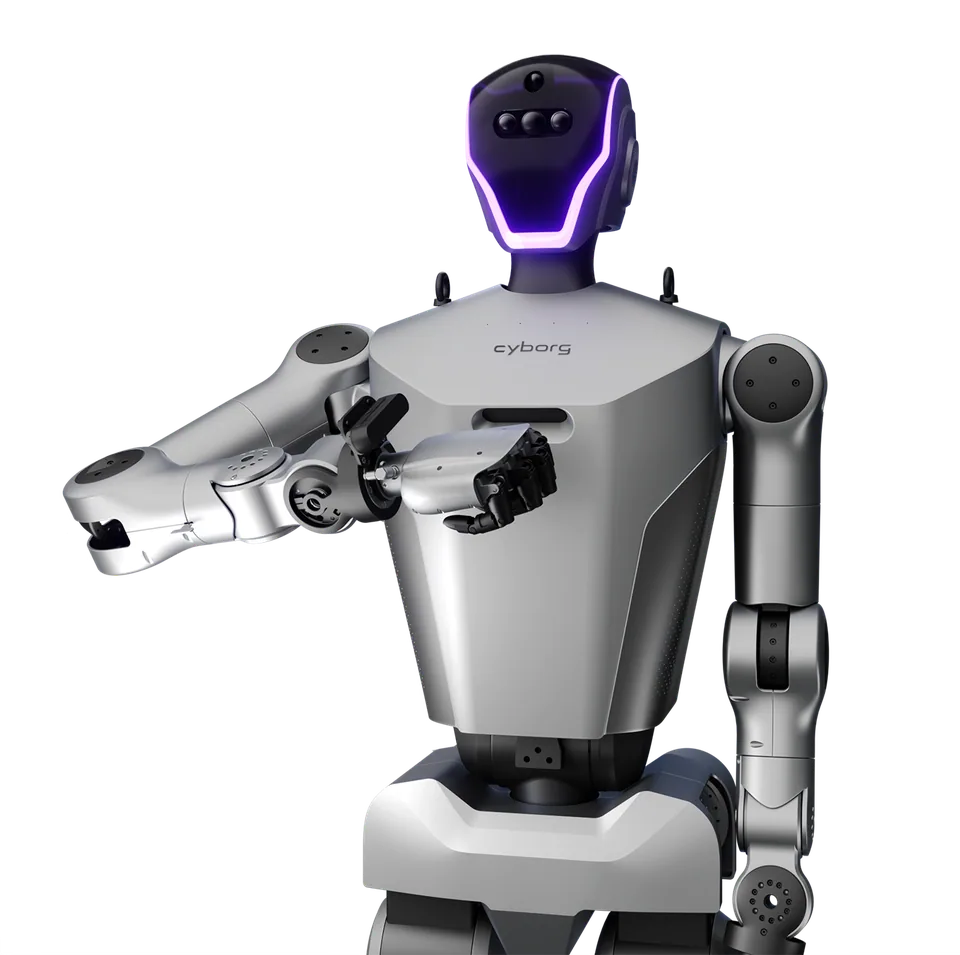
brak oficjalnego zdjęcia
Gabaryty i kluczowe parametry
Gabaryty i kluczowe parametry: CYBORG W01 (WO1, Rad-Humanoid)Porównanie wzrostu: człowiek 175 cm, CYBORG W01 (WO1, Rad-Humanoid) 160 cm (91% wzrostu człowieka). Udźwig: 15 kg, mediana kategorii 7 kg. Czas pracy: 5 h, mediana kategorii 4 h.175 cm160 cmCzłowiekRobotParametry na tle mediany kategoriiUdźwig15 kgmediana kategorii: 7 kg (n=166)Czas pracy5 hmediana kategorii: 4 h (n=135)

Dane z kart katalogowych i stron producentów; mediana z modeli tej kategorii w bazie.

Roboty humanoidalnew sprzedaży

CYBORG W01 (WO1, Rad-Humanoid)

Kołowy humanoid 160 cm i 170 kg z 53 stopniami swobody, dłońmi po 16 stopni, udźwigiem ponad 15 kg i 5 godzinami pracy.

Cena od

brak publicznej ceny
Brak potwierdzonego dystrybutora w Polsce
  • 160cmWysokość
  • 15kgUdźwig
  • 170kgWaga
  • 53DOFSt. swobody
  • 5hCzas pracy
  • 1m/sPrędkość

W skrócie

  • Parametrywysokość 160 cm · udźwig 15 kg · waga 170 kg
  • Statusw sprzedaży
  • Dostępność w Polsceniepotwierdzona

Podsumowanie

Tam, gdzie trzeba dźwigać więcej niż chodzić, Cyborg Robotics z Shenzhen proponuje W01: humanoidalny korpus na podwoziu kołowym o trzech stopniach swobody. Maszyna mierzy 710 x 585 x 1600 mm i waży 170 kg, a więc ponad dwa razy więcej niż dwunożny CYBORG R01 tej samej firmy.

Karta katalogowa wymienia 53 stopnie swobody (w opisie funkcji pojawia się liczba 50), z czego po 16 przypada na każdą pięciopalczastą dłoń własnej konstrukcji. Moduły przegubowe osiągają moment do 562 Nm. Każde ramię unosi 7,5 kg, a oba razem ponad 15 kg. Podwozie jedzie z prędkością 1 m/s, czyli 3,6 km/h, a jeden cykl pracy trwa według producenta 5 godzin; pojemności akumulatora nie podano.

Zestaw czujników jest szeroki: kamera monochromatyczna i RGB-D, kamera 3D, IMU, LiDAR, czujniki podczerwieni i ultradźwiękowe, czujnik siły w sześciu osiach oraz cztery mikrofony. Obliczenia prowadzi 12-rdzeniowy komputer o mocy 275 TOPS, a całością steruje system OMCI z własnym dużym modelem, według deklaracji producenta. Robot obsługuje teleoperację.

Przeznaczenie to inspekcja, sortowanie i ciężka manipulacja materiałami w strefach niebezpiecznych oraz praca magazynowa. Istnieje karta katalogowa, lecz dostępność nie została wprost potwierdzona, a producent nie podaje ceny, więc obowiązuje cena na zapytanie.

Dane techniczne

Źródła: 2

  • Wysokość160 cm
    −5% względem mediany kategorii (169 cm, n=220)
  • Waga170 kg
    +170% względem mediany kategorii (63 kg, n=192)
  • Stopnie swobody53
    +80% względem mediany kategorii (29,5, n=200)
  • Udźwig15 kg
    +114% względem mediany kategorii (7 kg, n=166)
  • Prędkość1 m/s
    −33% względem mediany kategorii (1,5 m/s, n=117)
  • Czas pracy5 h
    +25% względem mediany kategorii (4 h, n=135)
  • mediana kategoriiWyższa wartość nie zawsze oznacza lepszy robot — zależy od zastosowania.

Wymiary i masa

Wysokość
160 cm
Waga
170 kg

Ruch i manipulacja

Stopnie swobody
53
Stopnie swobody dłoni
16
Udźwig
15 kg
Prędkość
1 m/s

Zasilanie

Czas pracy
5 h

Elektronika i AI

Napęd
elektryczny, podwozie kołowe (3 stopnie swobody), moduły przegubowe do 562 Nm
Sensory
kamera mono i RGB-D, kamera 3D, IMU, LiDAR, podczerwień, ultradźwięki, czujnik siły 6 osi, 4 mikrofony

Dodatkowe parametry

Forma konstrukcji
humanoid kołowy
Liczba palców
5
Kraj pochodzenia
CN
Teleoperacja
tak
Open source
nie
Prędkość maks. (km/h)
3,6

Karta katalogowa (PDF)

Cena i dostępność w Polsce

brak danych

Sprzedawcy w Polsce

Brak potwierdzonego dystrybutora w Polsce

Zastosowania

Typowe zastosowania

  • inspekcja, sortowanie, ciężka manipulacja materiałami w strefach zagrożenia, magazyn

Grupa docelowa

  • przemysł

Porównanie

Porównywarka robotów

Podobne modele

  • CYBORG R01 (RO1, zweibeiniger Humanoid)
    w sprzedaży

    Cyborg Robotics (Shenzhen Cyborg Robotics Co., Ltd. / 深圳赛博格机器人有限公司)

    CYBORG R01

    Pełnowymiarowy dwunożny humanoid 180 cm z 62 stopniami swobody, dłońmi po 16 stopni, udźwigiem ponad 20 kg i wymianą akumulatora na gorąco.

    • 180 cmwysokość
    • 20 kgudźwig
    • —cena
  • w sprzedaży

    RealMan Robotics (RealMan Intelligent Technology (Beijing) Co., Ltd.)

    Dual-Arm Lift

    Mobilna platforma dwuramienna RealMan z kolumną o skoku 900 mm, zasięgiem pionowym do 2,4 m, ramionami po 5 kg i jazdą 1,5 m/s.

    • 178 cmwysokość
    • 5 kgudźwig
    • —cena
  • w sprzedaży

    Magiclab (Magic Atom Robotics Technology / Magiclab Robotics Technology Wuxi Co., Ltd.)

    MagicBot D1

    Przemysłowy humanoid kołowy Magiclab z podnoszonym tułowiem: 25 stopni swobody, 150 kg, dwa ramiona po 5 kg, dwa LiDAR-y, 4 godziny pracy.

    • 180 cmwysokość
    • 5 kgudźwig
    • —cena
  • w sprzedaży

    Tlibot (Sichuan Tianlian Robot Co., Ltd. / 四川天链机器人股份有限公司)

    Y1

    Mobilny robot dwuramienny Tlibot na składanej podstawie: 5 kg na ramię, skok 500 mm, do 1,5 m/s, LiDAR i Jetson Orin, do 150 kg.

    • 145 cmwysokość
    • 5 kgudźwig
    • —cena
  • pilotaż

    PsiBot (Shanghai PsiBot Technology Co., Ltd. / 上海灵初智能科技有限公司)

    Psi V1 (ψ-MobiDex)

    Wcześniejsza dwuręczna platforma kołowa PsiBot o regulowanej wysokości 130-180 cm, masie 150 kg i ponad 5 godzinach pracy.

    • 180 cmwysokość
    • 5 kgudźwig
    • —cena
  • pilotaż

    Pudu Robotics (Shenzhen Pudu Technology Co., Ltd.)

    PUDU D7

    Półhumanoid Pudu na podwoziu wszechkierunkowym: 175 cm, 140 kg, 23 stopnie swobody, udźwig 20 kg, prędkość 2 m/s i LiDAR-y z obu stron.

    • 175 cmwysokość
    • 20 kgudźwig
    • —cena

Historia

brak danych

Źródła

  1. cyb-org.cn
  2. cyb-org.cn

Linki do sklepów mogą w przyszłości stać się partnerskie — szczegóły: Jak zarabiamy · Jak sprawdzamy