W tym artykule
- Dlaczego karty katalogowe robotów trzeba czytać uważniej niż karty katalogowe elektroniki użytkowej
- 1. Moment obrotowy: peak vs continuous
- 2. Nośność: statyczna vs dynamiczna
- 3. Czas pracy baterii: pod obciążeniem vs na biegu jałowym
- 4. Skąd pochodzi liczba: producent czy źródło trzecie
- 5. Brakujące pola nie zawsze oznaczają gorszy produkt
- 6. Warianty tego samego modelu mogą mieć różne specyfikacje
- 7. Data pomiaru ma znaczenie
- Podsumowanie: pięć pytań przed porównaniem dwóch robotów
W skrócie
- Omawiane modeleAgility Digit, Agility Digit 5, Tesla Optimus Gen 3
- Omawiane modele dostępne w Polsce0 z 3
- Liczba źródeł3
- Czas czytania5 min
- Stan2 października 2026
Dlaczego karty katalogowe robotów trzeba czytać uważniej niż karty katalogowe elektroniki użytkowej
Rynek robotów humanoidalnych i przemysłowych rozwija się szybciej niż standaryzacja tego, jak producenci opisują swoje produkty. W przeciwieństwie do np. smartfonów, gdzie od dawna istnieją ugruntowane konwencje pomiaru (czas pracy baterii w standardowym teście, rozdzielczość aparatu w megapikselach), w robotyce ta sama nazwa parametru — „nośność”, „czas pracy”, „moment obrotowy” — może być mierzona na kilka różnych sposobów, w zależności od producenta. Poniżej siedem miejsc, w których najłatwiej o błędną interpretację, i konkretne przykłady z realnych kart katalogowych.
1. Moment obrotowy: peak vs continuous
Silniki elektryczne osiągają największy moment obrotowy blisko zerowej prędkości obrotowej, a moment ten spada wraz ze wzrostem prędkości — to podstawa fizyki napędów elektrycznych. Producenci robotów podają zwykle jedną liczbę „maksymalnego momentu obrotowego” danego przegubu, ale nie zawsze precyzują, czy to wartość szczytowa (peak), osiągana tylko przez ułamek sekundy zanim zadziała zabezpieczenie termiczne, czy wartość ciągła (continuous), którą napęd utrzyma bez przerwy. Unitree G1 podaje według Unitree maksymalny moment obrotowy stawu kolanowego jako „90 N·m” w wersji standardowej i „120 N·m” w wersji EDU — karta katalogowa nie precyzuje wprost, czy to wartość szczytowa czy ciągła, co jest typowym przykładem informacji wymagającej dodatkowego kontekstu, a nie przyjmowania liczby bezkrytycznie za pełny obraz wytrzymałości napędu. Zasadę działania samych mechanizmów napędowych, które generują te wartości, opisujemy w „Aktuatory w robotach humanoidalnych”.
2. Nośność: statyczna vs dynamiczna
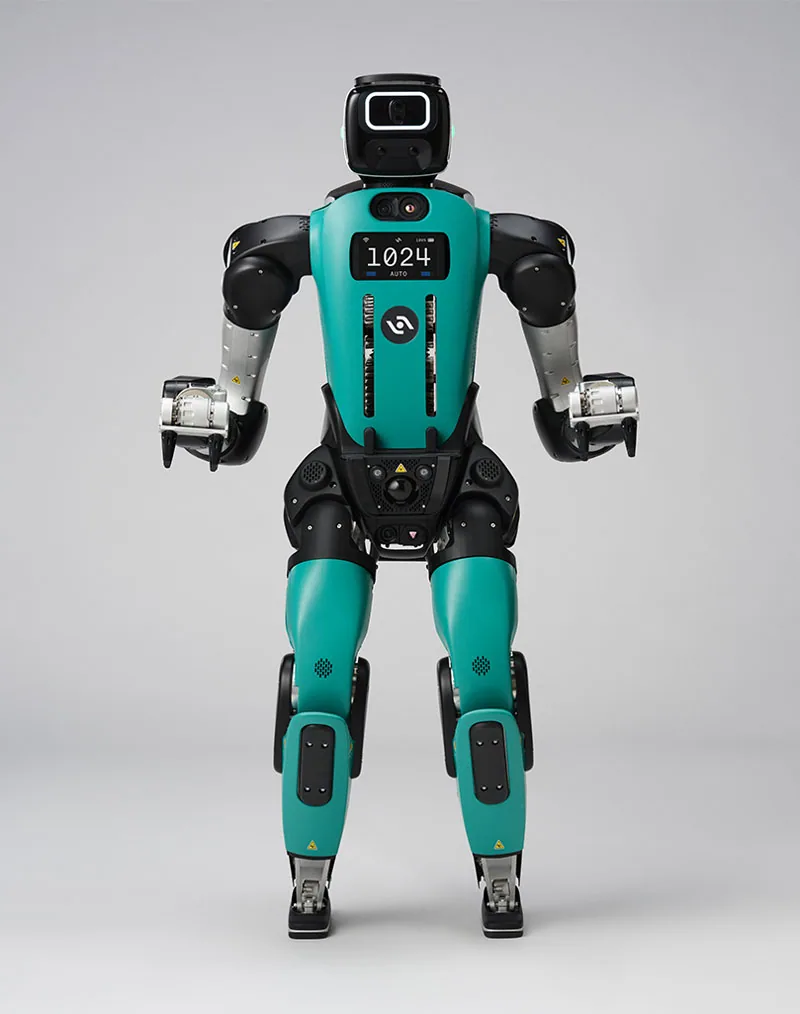
„Nośność” (payload) to jeden z najczęściej mylonych parametrów. Nośność statyczna oznacza, ile robot utrzyma w bezruchu — np. trzymając przedmiot nieruchomo w wyciągniętym ramieniu. Nośność dynamiczna dotyczy przenoszenia przedmiotu w ruchu, z przyspieszeniami, i zwykle jest niższa, bo dochodzą siły bezwładności działające na cały mechanizm. Dobrym przykładem różnic w praktyce jest linia produktów Agility Robotics: według The Robot Report Agility Digit ma deklarowaną nośność 35 funtów (ok. 15,9 kg), a zapowiedziana piąta generacja, Agility Digit 5, 50 funtów (ok. 22,7 kg) — wzrost o około 40%, przy przeprojektowanych nogach i ulepszonych akumulatorach. Zanim porówna się takie liczby między modelami różnych producentów, warto sprawdzić, czy obie dotyczą tego samego scenariusza pomiaru (chwyt w spoczynku czy przenoszenie w marszu), bo sam numer bez tego kontekstu można łatwo błędnie zinterpretować.
3. Czas pracy baterii: pod obciążeniem vs na biegu jałowym
Czas pracy na baterii to parametr silnie zależny od scenariusza testowego, a karty katalogowe rzadko go precyzują. Unitree G1 deklaruje według strony Unitree baterię 9000 mAh i czas pracy „około 2 godzin” — bez wskazania, czy to wartość dla robota stojącego, chodzącego z typową prędkością czy dźwigającego maksymalne obciążenie. Jeszcze bardziej pouczający jest przypadek Digit: według The Robot Report zapowiedziana wersja piąta (Agility Digit 5) ma pracować 90 minut i ładować się w 9 minut, co daje stosunek pracy do ładowania 10:1 (u Digit 4, Agility Digit, 2:1) i ma umożliwiać ponad 20 godzin pracy w ciągu doby. Krótszy czas pracy między ładowaniami jest więc kompensowany szybkim ładowaniem — to deklaracje producenta. Sam „czas pracy na baterii” wyrwany z kontekstu cyklu ładowania nie mówi więc nic o rzeczywistej dostępności robota w ciągu zmiany produkcyjnej — trzeba czytać oba parametry razem.
4. Skąd pochodzi liczba: producent czy źródło trzecie
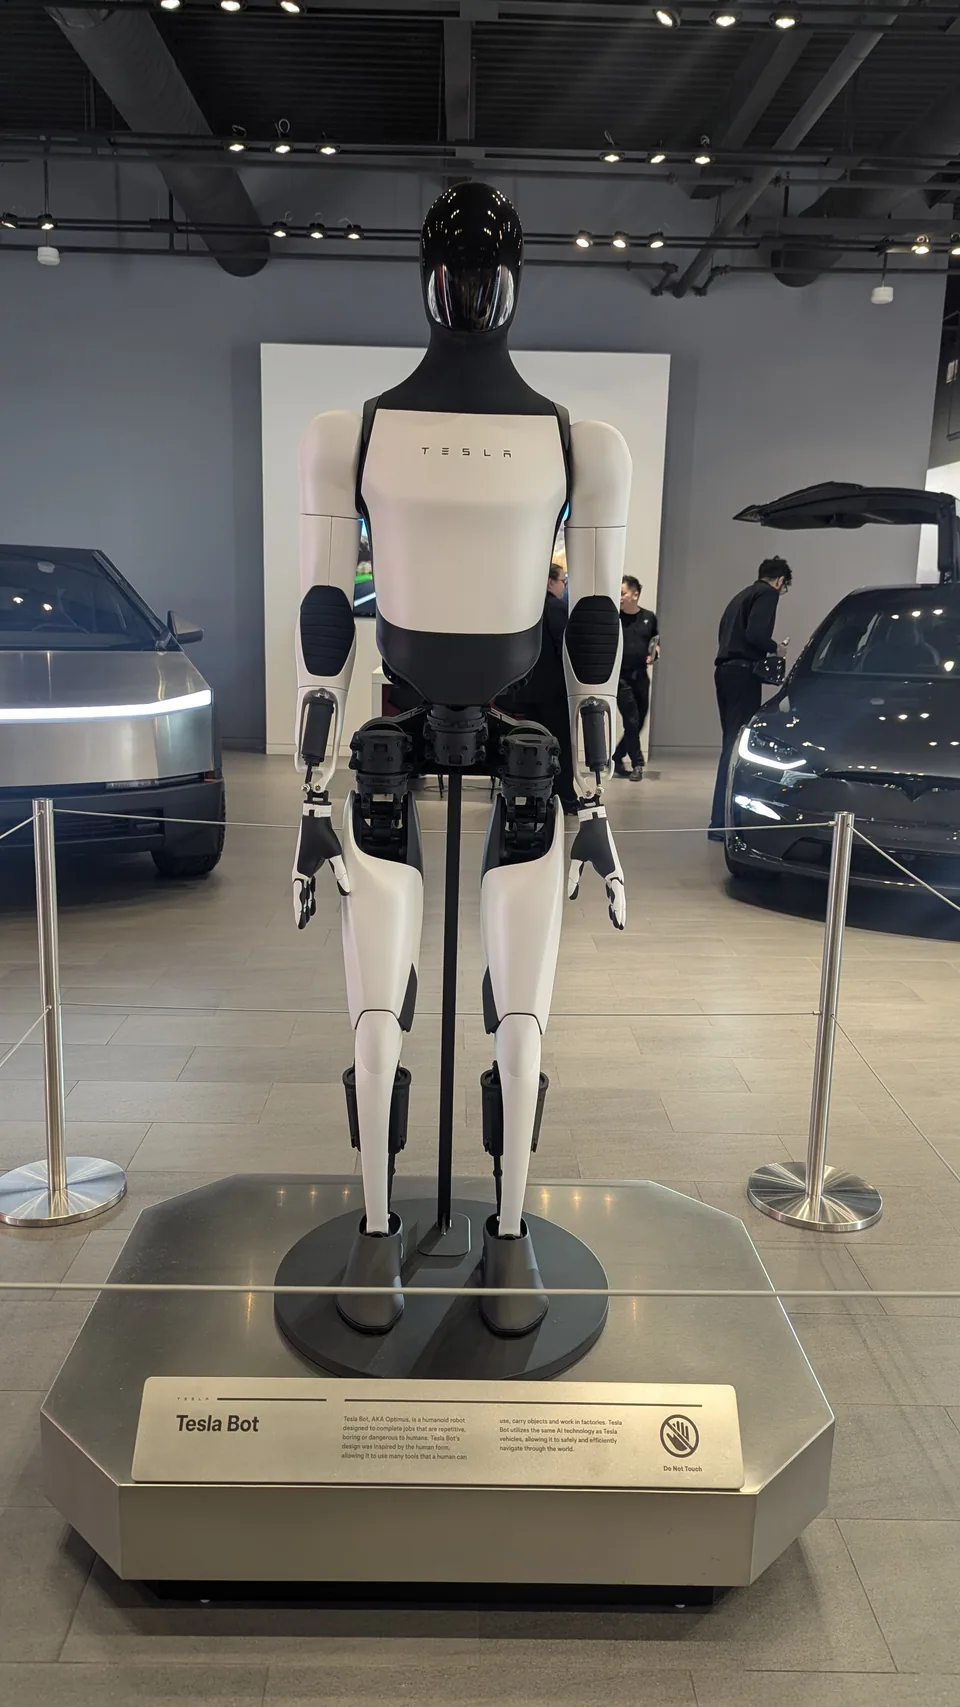
Nie każda liczba krążąca w internecie o danym robocie pochodzi od jego producenta. Dobrym przykładem jest Tesla Optimus Gen 3: dane takie jak wysokość (173 cm), masa (57 kg), 28 stopni swobody całego ciała, 22 DOF na dłoń czy nośność 20 kg pojawiają się w wielu serwisach branżowych, ale nie znaleźliśmy oficjalnej karty katalogowej Gen 3 w materiałach Tesli ani potwierdzenia tych liczb przez producenta. Pochodzą z serwisów trzecich (agregatorów i blogów branżowych), nie z materiału prasowego producenta, i powinny być traktowane jako szacunki, a nie potwierdzone specyfikacje, dopóki Tesla nie opublikuje własnych danych. To nie oznacza, że liczby są nieprawdziwe — oznacza tylko, że nie da się ich dziś zweryfikować u źródła, więc warto to wyraźnie odnotować przy każdym ich użyciu, zamiast prezentować je jako pewnik.
5. Brakujące pola nie zawsze oznaczają gorszy produkt
Kiedy karta katalogowa nie podaje jakiegoś parametru — np. dokładnej masy, prędkości marszu czy typu aktuatora — to najczęściej oznacza, że producent go nie opublikował, a nie że robot go „nie ma” albo że wartość jest zerowa. Traktowanie pustego pola jako ukrytej wady prowadzi do błędnych porównań. Lepszą praktyką jest jawne oznaczenie braku danych — dokładnie tak, jak podchodzimy do tego w naszym katalogu: tam, gdzie parametr nie jest potwierdzony żadnym źródłem, zamiast szacować, piszemy wprost, że danych brakuje.
6. Warianty tego samego modelu mogą mieć różne specyfikacje
Ten sam model bazowy bywa oferowany w kilku wariantach o wyraźnie różnych parametrach — co widać choćby przy porównaniu wersji standardowej i EDU (edukacyjnej/badawczej) robota Unitree G1: różnica w momencie obrotowym kolana (90 vs 120 N·m), w nośności ramienia (2 kg vs 3 kg) i w zakresie stopni swobody (23 vs 23–43, zależnie od opcjonalnego wyposażenia), a także w okresie gwarancji (8 vs 18 miesięcy, według Unitree) pokazuje, że sama nazwa modelu bez dopisku wariantu nie wystarcza do porównania specyfikacji. Więcej o tym, jak liczba stopni swobody wpływa na możliwości robota, w „Stopnie swobody (DOF) w robotach humanoidalnych”.
7. Data pomiaru ma znaczenie
Robotyka humanoidalna zmienia się z miesiąca na miesiąc — nowa generacja potrafi zastąpić poprzednią w ciągu roku, jak w przypadku kolejnych generacji Tesla Optimus czy Unitree G1/H1/H2. Karta katalogowa bez daty aktualizacji może opisywać już nieaktualną wersję produktu albo cenę sprzed kilku podwyżek czy obniżek. Dlatego na każdej stronie modelu w naszym katalogu roboty humanoidalne widoczna jest data ostatniej aktualizacji danych, a przy cenach — data, z której dana wartość pochodzi.
Podsumowanie: pięć pytań przed porównaniem dwóch robotów
Zanim porówna się dwa modele liczba do liczby, warto zadać sobie pięć pytań: czy moment obrotowy to wartość peak czy continuous; czy nośność to wartość statyczna czy dynamiczna; czy czas pracy baterii dotyczy typowego użycia czy pełnego obciążenia; czy liczba pochodzi od producenta czy z niezależnego źródła; oraz czy dotyczy aktualnie sprzedawanego wariantu, a nie starszej albo zapowiadanej wersji. Kontekst całej architektury robota, do której odnoszą się te parametry, wyjaśniamy w „Jak działa robot humanoidalny”.
Najczęściej zadawane pytania
Czym różni się moment obrotowy peak od momentu ciągłego?
Moment peak (szczytowy) to maksimum, jakie silnik osiągnie na bardzo krótki czas, zanim się przegrzeje lub zadziała zabezpieczenie. Moment ciągły (continuous) to wartość, którą napęd utrzyma bez przerwy przez dłuższy czas. Karty katalogowe czasem podają tylko jedną z tych wartości bez wyraźnego opisania, o którą chodzi.
Co oznacza nośność statyczna, a co dynamiczna?
Nośność statyczna to maksymalny ciężar, jaki robot utrzyma w bezruchu, np. trzymając przedmiot w wyciągniętej ręce. Nośność dynamiczna dotyczy przenoszenia, podnoszenia z przyspieszeniem albo pracy w ruchu — i zwykle jest niższa niż wartość statyczna, bo dochodzą siły bezwładności.
Dlaczego czas pracy baterii różni się od danych w karcie katalogowej?
Bo czas pracy mierzy się zwykle na biegu jałowym albo w typowym, lekkim scenariuszu testowym, a nie pod pełnym obciążeniem. Robot dźwigający maksymalny ładunek albo poruszający się z maksymalną prędkością zużyje baterię szybciej niż podano w uproszczonej specyfikacji.
Jak sprawdzić, czy dana liczba w karcie katalogowej jest wiarygodna?
Warto sprawdzić, czy pochodzi bezpośrednio ze strony producenta czy z serwisu trzeciego (blogu, agregatora), czy ma podaną datę pomiaru oraz czy da się ją zweryfikować w co najmniej jednym niezależnym źródle. Brak tych elementów nie musi oznaczać nieprawdy, ale jest sygnałem do ostrożności.
Źródła
Linki do materiałów, na których opiera się ten tekst. Zanim oprzesz decyzję na liczbie z artykułu, sprawdź ją w źródle.
O autorach
Z zawodu kierownik techniczny instalacji maszynowej (Chief Engineer, posiada patent). Prowadzi kilka specjalistycznych serwisów branżowych. Ustala zasady redakcyjne serwisu i odpowiada za nie; nie czyta każdej podstrony przed publikacją.
Teksty przygotowuje redakcja z użyciem narzędzi AI. Dane porównujemy z pierwotnymi źródłami próbkowo, a nie każdą stronę z osobna. Zasady opisujemy tutaj: Jak sprawdzamy · O nas