W tym artykule
W skrócie
- Omawiane modeleUnitree H1, Tesla Optimus Gen 3
- Ceny omawianych modeli439 000 PLN
- Omawiane modele dostępne w Polsce1 z 2
- Liczba źródeł6
- Czas czytania4 min
Dlaczego aktuator to jedna z najważniejszych (i najdroższych) decyzji projektowych
Aktuator to zespół silnika elektrycznego, przekładni (jeśli występuje), enkodera i elektroniki sterującej, który napędza pojedynczy przegub robota. To on decyduje, ile kilogramów robot podniesie, jak precyzyjnie postawi stopę i — coraz ważniejsze przy pracy obok ludzi — jak „miękko” zareaguje na niespodziewany kontakt. W robotach humanoidalnych, gdzie liczba napędzanych przegubów sięga kilkudziesięciu (zobacz „Stopnie swobody (DOF) w robotach humanoidalnych”), aktuatory należą zwykle do najdroższych pozycji w cenie całej maszyny.
Trzy rozwiązania konkurują dziś o miejsce w konstrukcjach humanoidów: przekładnie falowe (harmonic drive), śruby planetarne (planetary roller screw) oraz napędy quasi-bezpośrednie (quasi-direct drive, QDD). Żadne nie jest uniwersalnie „najlepsze” — każde jest kompromisem między masą, momentem obrotowym, precyzją, ceną i zachowaniem przy kontakcie.
Harmonic drive (przekładnia falowa)
Przekładnia falowa (strain wave gearing) to mechanizm oparty na trzech elementach: sztywnym generatorze fali o kształcie elipsy, elastycznej tulei zębatej (flexspline) odkształcanej przez ten generator do owalnego kształtu, oraz sztywnym kołem zębatym zewnętrznym (circular spline) z nieco większą liczbą zębów niż elastyczna tuleja. Ponieważ zazębienie zachodzi tylko w dwóch przeciwległych punktach elipsy, a liczba zębów różni się zwykle o dwa, różnica ta przekłada się na bardzo duże przełożenie mechaniczne — od 30:1 do 320:1 w jednym stopniu, jak podaje producent, firma Harmonic Drive.
Zalety: praktyczny brak luzu międzyzębnego (backlash), duża precyzja pozycjonowania, mała masa i objętość względem osiąganego przełożenia, współosiowość wejścia i wyjścia.
Wady: przy niskich obciążeniach przekładnia zachowuje się jak sprężyna skrętna („wind-up”), co komplikuje precyzyjne sterowanie siłą; produkcja elastycznej tulei wymaga wąskich tolerancji, co podnosi cenę.
Harmonic drive od dekad jest standardem w robotyce przemysłowej i kosmicznej — mechanizm tego typu napędzał m.in. koła łazika księżycowego Apollo 15 (przełożenie 80:1, Harmonic Drive). W humanoidach sprawdza się szczególnie w przegubach wymagających dużej precyzji przy umiarkowanym obciążeniu, np. w nadgarstku czy barku.
Śruby planetarne (planetary roller screw)
Śruba planetarna zamienia ruch obrotowy w ruch liniowy — podobnie jak śruba kulowa, ale zamiast kulek wykorzystuje kilka wałków (rolek) rozmieszczonych promieniowo wokół centralnego trzpienia gwintowanego, obracających się i jednocześnie krążących wokół niego jak satelity, analogicznie do przekładni planetarnej.
Zalety: wyższa nośność dynamiczna niż śruba kulowa o porównywalnych wymiarach, odporność na duże obciążenia udarowe, mała zajmowana przestrzeń i znacznie dłuższa żywotność — tak opisuje je m.in. producent siłowników Tolomatic.
Wady: cena — śruby planetarne są zwykle wyraźnie droższe niż porównywalna śruba kulowa ze względu na liczbę precyzyjnie wykonanych elementów tocznych (nie podajemy konkretnego mnożnika, bo nie znaleźliśmy wiarygodnego źródła pierwotnego).
W robotyce humanoidalnej ten typ napędu stosuje się w przegubach liniowych o dużym obciążeniu — typowo w biodrze i kolanie, gdzie robot musi wygenerować duże siły przy podnoszeniu ciężaru własnego ciała i utrzymywaniu równowagi, przy zachowaniu kompaktowych wymiarów.
Napęd bezpośredni i quasi-direct drive (QDD)
Napęd bezpośredni (direct drive) przekazuje moment obrotowy z silnika na wyjście bez żadnej przekładni pośredniej. Koncepcję ramienia robota z napędem bezpośrednim opisali w 1981 roku Haruhiko Asada i Takeo Kanade z Carnegie Mellon University (raport CMU): silniki momentowe z magnesami ziem rzadkich mają na tyle duży moment i małą masę, że człony ramienia można sprzęgnąć z wirnikami bez przekładni.
Zalety: płynne przenoszenie momentu obrotowego, praktycznie zerowy luz, mała bezwładność, szybka reakcja, a przede wszystkim — dobra „przepychalność” (backdrivability): z zewnątrz można poruszyć przegubem, a robot to wyczuje. To kluczowe przy pracy blisko człowieka i przy naturalnym, podatnym chodzie.
Wady: wymaga specjalnych silników o wysokim momencie przy niskich obrotach, jest bardziej podatny na zjawisko cogging (skokowe „zaczepianie się” momentu), a przy dużych obciążeniach silnik bez przekładni musi być fizycznie duży i ciężki.
Napęd quasi-direct drive to praktyczny kompromis: dodaje pojedynczy stopień przekładni o niskim przełożeniu (często planetarnej), żeby zwiększyć osiągalny moment obrotowy bez utraty większości zalet napędu bezpośredniego — zwłaszcza backdrivability i naturalnego wyczuwania siły kontaktu. To rozwiązanie chętnie stosowane w robotach czworonożnych i w nogach humanoidów, gdzie kontakt ze zmiennym podłożem wymaga szybkiej, „miękkiej” reakcji układu napędowego.
Ile to kosztuje w praktyce — przykład z rynku
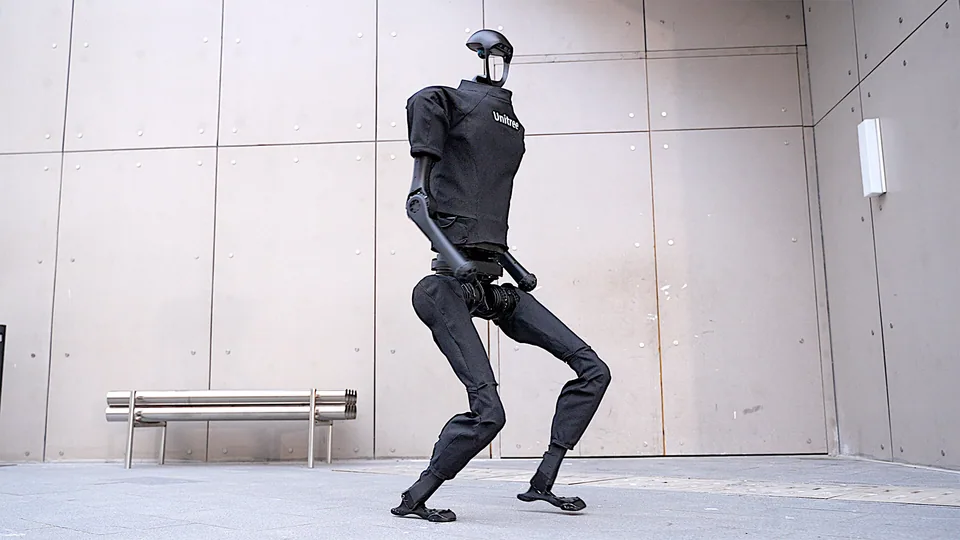
Konkretne liczby w kartach katalogowych pokazują, jak te wybory przekładają się na realne parametry. Unitree G1 deklaruje maksymalny moment obrotowy w stawie kolanowym na poziomie 90 N·m w wersji podstawowej i 120 N·m w wersji EDU (Unitree). Producent nie wyjaśnia przyczyny różnicy; możliwe, że to efekt innego zestawu aktuatorów, ale to nasze przypuszczenie. Po drugiej stronie skali cenowej stoi Unitree H1, którego cena w sklepie Unitree to 90 000 USD, choć strona wskazuje, że rzeczywista cena zależy od kontaktu ze sprzedażą (sklep Unitree).
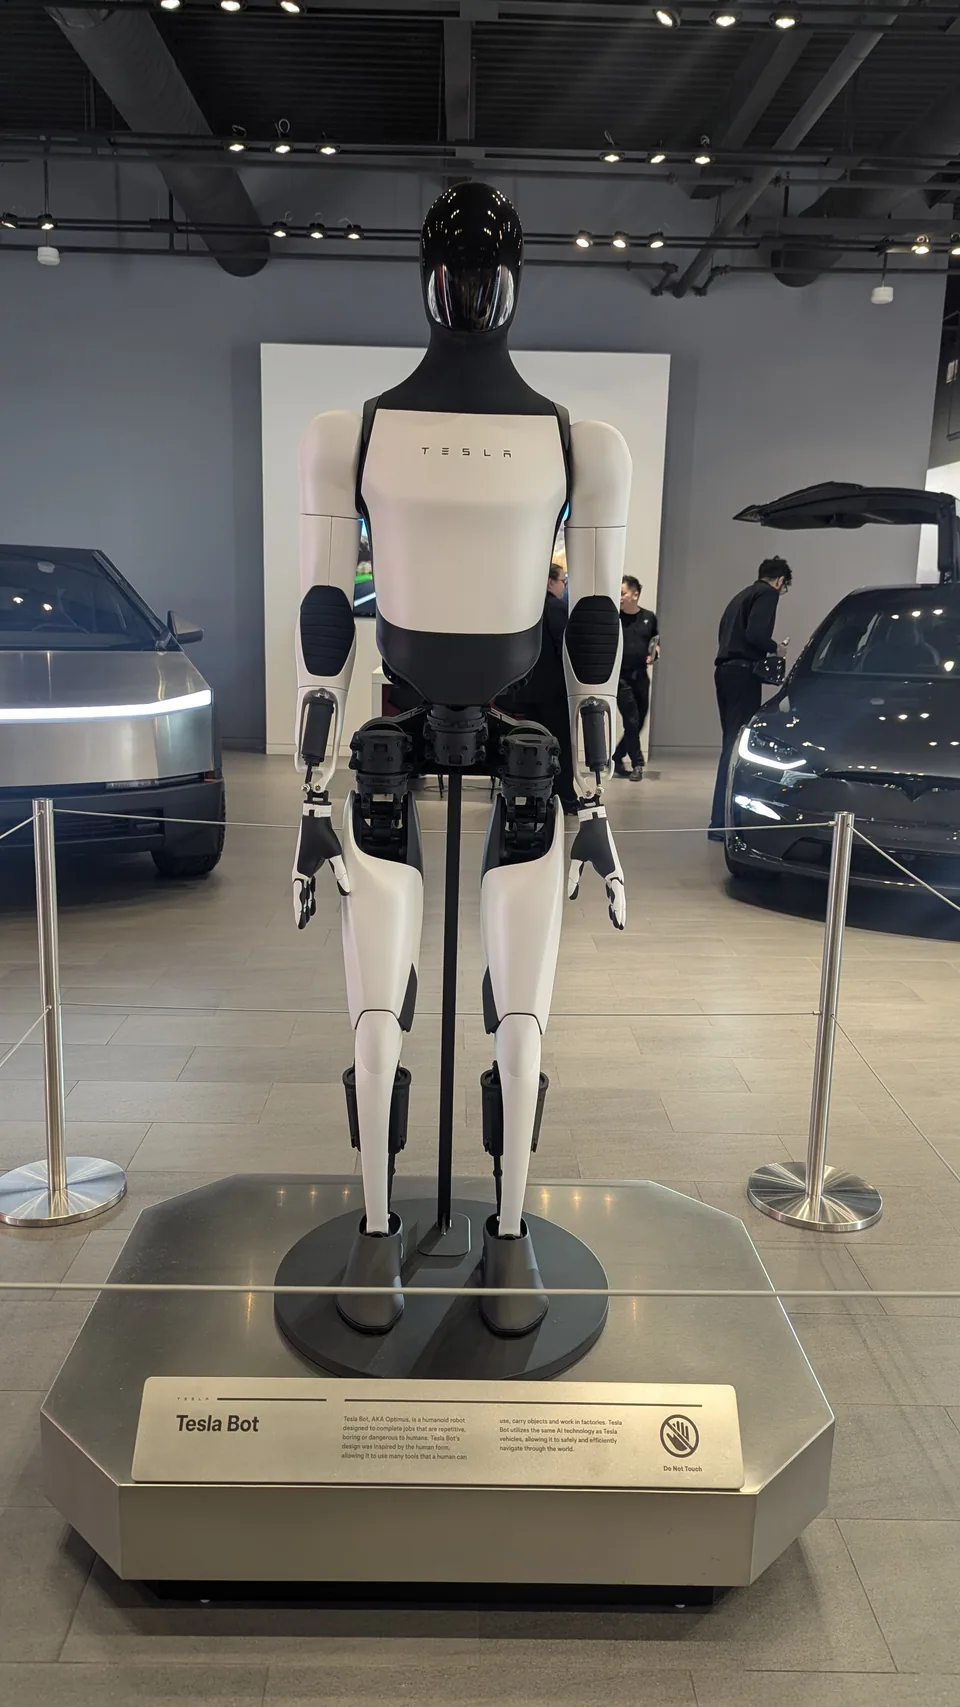
Model Tesla Optimus Gen 3 idzie w stronę maksymalnej liczby niezależnych napędów w dłoni — według doniesień opartych na wypowiedziach i materiałach Tesli (producent nie opublikował karty katalogowej Gen 3) napędy dłoni mają być umieszczone w przedramieniu i poruszać palcami za pomocą ścięgien, a sama dłoń ma mieć 22 stopnie swobody — to podejście bliższe biomechanice ludzkiej ręki (ścięgna napędzane zdalnie) niż klasycznym aktuatorom umieszczonym bezpośrednio w stawach palców.
Jak to wpływa na wybór robota
Przy porównywaniu modeli w kategorii „Roboty humanoidalne” warto pamiętać, że sam typ aktuatora rzadko jest podawany wprost w karcie katalogowej producenta — częściej trzeba go wywnioskować z kontekstu (moment obrotowy, masa, deklarowana podatność na kontakt) albo z niezależnych recenzji technicznych. Zanim zapłaci się za robota z myślą o konkretnym zastosowaniu — np. o pracy blisko ludzi na hali produkcyjnej — warto sprawdzić nie tylko sumaryczną liczbę DOF (patrz „Stopnie swobody (DOF) w robotach humanoidalnych”), ale też, czy producent w ogóle deklaruje bezpieczną, podatną reakcję na kontakt, bo to bezpośrednia konsekwencja wyboru typu napędu. Jak czytać resztę takiej karty katalogowej krok po kroku, opisujemy w „Jak czytać kartę katalogową robota”.
Najczęściej zadawane pytania
Czym różni się przekładnia harmonic drive od zwykłej przekładni zębatej?
Harmonic drive (przekładnia falowa) wykorzystuje odkształcaną elastyczną tuleję zębatą zamiast sztywnych kół zębatych. Według producenta, firmy Harmonic Drive, w jednym stopniu osiąga przełożenia od 30:1 do 320:1 przy zaledwie trzech elementach, praktycznie bez luzu (backlash), kosztem większej złożoności produkcji i wyższej ceny.
Co to jest quasi-direct drive (QDD)?
To napęd z minimalną przekładnią (zwykle niską, jednostopniową), który zachowuje dużą część właściwości napędu bezpośredniego — przede wszystkim możliwość 'przepychania' aktuatora z zewnątrz (backdrivability) i naturalne wyczuwanie kontaktu z otoczeniem — przy jednoczesnym zwiększeniu osiąganego momentu obrotowego względem czystego napędu bezpośredniego.
Dlaczego aktuatory należą do najdroższych elementów robota humanoidalnego?
Bo łączą wymagania, które trudno pogodzić: wysoki moment obrotowy przy małej masie, precyzję pozycjonowania, odporność na uderzenia i — coraz częściej — bezpieczne, podatne zachowanie przy kontakcie z człowiekiem. Spełnienie tych wymagań jednocześnie wymaga drogich materiałów, produkcji o wąskich tolerancjach i często silników z magnesami ziem rzadkich.
Czy tańsze roboty mają gorsze aktuatory?
Zwykle tak, ale nie zawsze wprost — tańszy model może celowo używać prostszych napędów w mniej obciążonych przegubach (np. w nadgarstku) i droższych tam, gdzie liczy się siła (np. w kolanie), co widać np. w różnicy momentu obrotowego między wariantami standard i EDU w Unitree G1.
Źródła
Linki do materiałów, na których opiera się ten tekst. Zanim oprzesz decyzję na liczbie z artykułu, sprawdź ją w źródle.
O autorach
Z zawodu kierownik techniczny instalacji maszynowej (Chief Engineer, posiada patent). Prowadzi kilka specjalistycznych serwisów branżowych. Ustala zasady redakcyjne serwisu i odpowiada za nie; nie czyta każdej podstrony przed publikacją.
Teksty przygotowuje redakcja z użyciem narzędzi AI. Dane porównujemy z pierwotnymi źródłami próbkowo, a nie każdą stronę z osobna. Zasady opisujemy tutaj: Jak sprawdzamy · O nas