W tym artykule
W skrócie
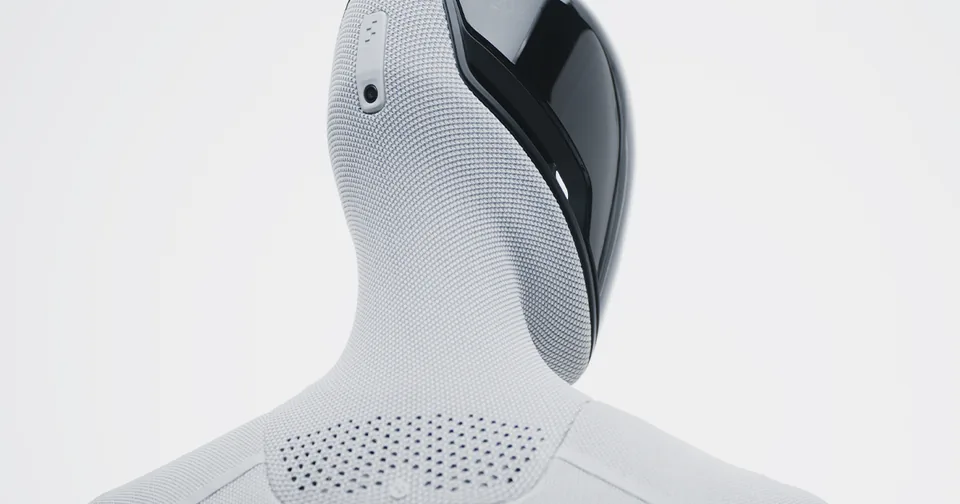
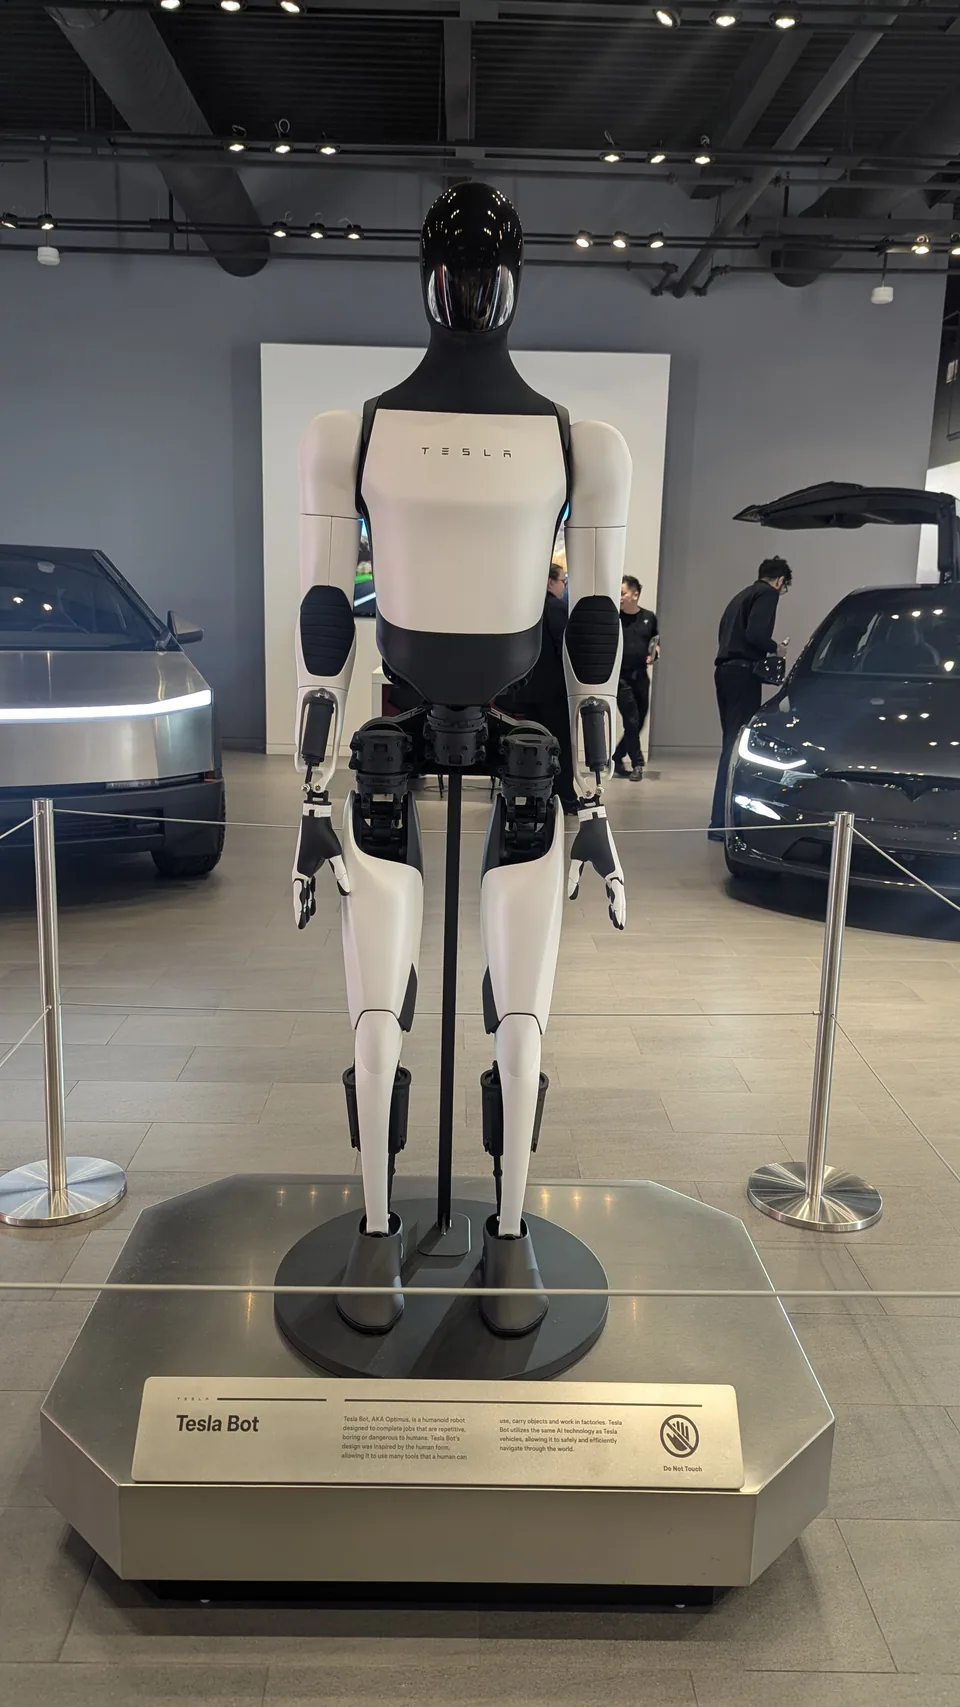
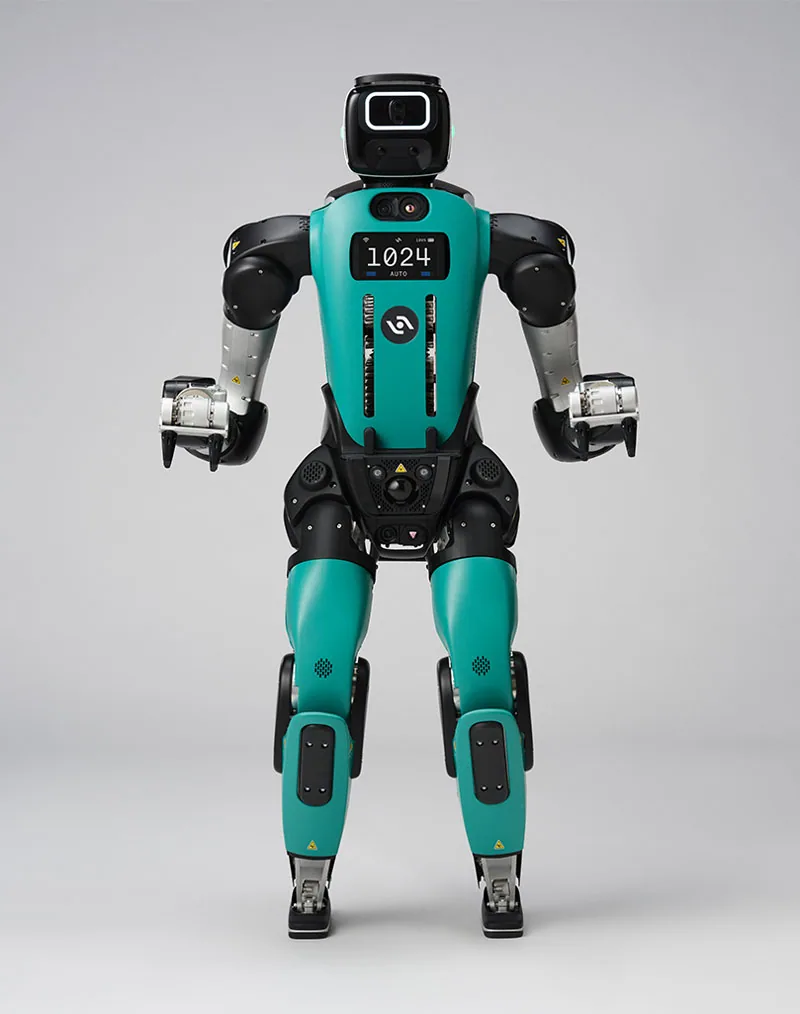
- Omawiane modeleFigure 03, Tesla Optimus Gen 3, Agility Digit
- Omawiane modele dostępne w Polsce0 z 3
- Liczba źródeł3
- Czas czytania5 min
- Stan2 października 2026
Stopień swobody — definicja bez żargonu
Stopień swobody (ang. degree of freedom, DOF) to liczba niezależnych sposobów, w jakie dany element może się poruszać. W mechanice klasycznej pojedyncze sztywne ciało w przestrzeni ma maksymalnie sześć stopni swobody: trzy translacyjne (przód-tył, lewo-prawo, góra-dół) i trzy rotacyjne (przechylenie, pochylenie, odchylenie). W robotyce w praktyce liczy się to prościej: każdy napędzany przegub obrotowy, który robot może poruszać niezależnie od innych, to zwykle jeden DOF.
Klasyczne ramię humanoidalne opisuje się jako łańcuch kinematyczny o 7 DOF: trzy osie obrotu w barku, jedna w łokciu i trzy w nadgarstku. To więcej niż teoretyczne minimum 6 DOF potrzebne do dowolnego ustawienia i orientacji dłoni w przestrzeni — nadmiarowy, siódmy stopień swobody nazywa się redundantnym i pozwala np. unikać przeszkody łokciem bez zmiany pozycji samej dłoni.
Dlaczego jeden robot ma 23 DOF, a inny 43
Liczba DOF całego robota to suma DOF wszystkich napędzanych przegubów: nóg, tułowia, ramion, karku i dłoni. Dobrym przykładem różnicy w ramach jednej linii produktowej jest Unitree G1: według producenta wersja standardowa ma 23 stopnie swobody (po 6 na nogę, 5 na ramię, 1 w talii), natomiast wersja EDU od 23 do 43 DOF — różnica bierze się z opcjonalnych dodatkowych 2 DOF w talii, opcjonalnych dwóch DOF w nadgarstku oraz opcjonalnych zręcznych dłoni (7 DOF na dłoń) (Unitree).
Inne modele idą jeszcze dalej w stronę górnej części ciała. Figure 03 ma w opisie Figure AI przeprojektowany system dłoni z kamerą w dłoni i czujnikami dotykowymi w opuszkach, a sterujący nim model Helix koordynuje 35-DOF przestrzeń akcji górnej połowy ciała, od pojedynczych palców po głowę i tułów (Figure AI — Helix); tej liczby nie przypisujemy tu wprost całemu robotowi ani liczbie DOF samych dłoni, bo producent nie podaje ich w zweryfikowanej specyfikacji. Dla modelu konkurencyjnego Tesla Optimus Gen 3 nie podajemy liczby DOF, bo Tesla nie opublikowała specyfikacji Gen 3; szczegóły w „Tesla Optimus”.
Wniosek: liczba DOF nie jest stałą cechą „robota humanoidalnego” jako kategorii, tylko konkretną decyzją projektową każdego modelu, często różną nawet między wariantami tego samego produktu (jak w G1 standard vs EDU).
DOF w dłoniach i palcach — dlaczego to osobna liczba
Karty katalogowe zwykle podają DOF całego ciała i DOF dłoni osobno, bo to dwa różne problemy inżynierskie. DOF nóg i tułowia odpowiadają głównie za chód, równowagę i zasięg ramienia. DOF dłoni odpowiadają za manipulację — a manipulacja jest tym, co odróżnia „robota, który potrafi chodzić” od „robota, który potrafi wykonać pracę”.
Prosty chwytak przemysłowy może mieć 1 DOF (otwórz/zamknij). Dłoń określana jako „dexterous” (zręczna) — z niezależnie sterowanymi palcami i kciukiem przeciwstawnym — wymaga według konstruktorów od kilku (np. 7 DOF w Dex3-1) do kilkunastu czy dwudziestu kilku DOF, żeby odwzorować chwyty precyzyjne (np. trzymanie długopisu) i chwyty siłowe (np. trzymanie narzędzia) tym samym mechanizmem. Więcej DOF w dłoni zazwyczaj oznacza też więcej miejsca na czujniki dotykowe przy każdym stawie palca, co dodatkowo podnosi koszt — temat ten łączy się bezpośrednio z doborem aktuatorów, opisanym w „Aktuatory w robotach humanoidalnych”.
Więcej DOF to nie zawsze lepiej
Warto oprzeć się pokusie traktowania DOF jako prostego rankingu „im więcej, tym lepszy robot”. Każdy dodatkowy stopień swobody to:
- dodatkowy silnik, przekładnia i enkoder — a więc dodatkowa masa, koszt i potencjalny punkt awarii,
- dodatkowy wymiar w przestrzeni sterowania, którym musi zarządzać oprogramowanie w czasie rzeczywistym (patrz: „Jak działa robot humanoidalny”),
- większe zapotrzebowanie na dane treningowe dla modeli sterujących ruchem, bo przestrzeń możliwych konfiguracji rośnie wykładniczo z liczbą DOF.
Dlatego robot zoptymalizowany pod konkretne, powtarzalne zadanie magazynowe — jak Agility Digit — może mieć mniej rozbudowaną dłoń niż robot projektowany pod ogólną manipulację domową, i wcale nie jest przez to gorszym produktem w swojej kategorii.
DOF a rodzaj wykonywanej pracy
Liczba DOF ma sens tylko w odniesieniu do zadania, do którego robot jest projektowany. Robot magazynowy, który przez cały dzień przenosi kartony z regału na paletę, potrzebuje przede wszystkim stabilnego chodu i wystarczającej siły chwytu — dodatkowe DOF w nadgarstku czy w poszczególnych palcach niewiele mu tu dają, za to podnoszą koszt zakupu i utrzymania floty. Z kolei robot mający pracować w gastronomii, opiece czy przy montażu drobnych elementów elektronicznych potrzebuje znacznie bardziej rozbudowanej dłoni, bo to właśnie precyzja chwytu, a nie sama mobilność, decyduje o przydatności do zadania. Dlatego przy wyborze robota do konkretnego zastosowania sensowniej jest pytać „ile DOF potrzeba do tego zadania”, niż szukać modelu z maksymalną liczbą DOF w ogóle.
Jak liczba DOF wpływa na trenowanie AI sterującej ruchem
Jest jeszcze jeden, mniej oczywisty powód, dla którego liczba DOF nie rośnie w nieskończoność razem z ambicjami producentów: każdy dodatkowy stopień swobody zwiększa wymiarowość przestrzeni, w której musi poruszać się model sterujący robotem. Modele wizyjno-językowo-akcyjne, takie jak opisywany w „Modele VLA: jak AI steruje robotami humanoidalnymi” Figure Helix, muszą wygenerować spójny, płynny sygnał sterujący jednocześnie dla wszystkich 35 DOF górnej połowy ciała, jak w Helix firmy Figure AI, w czasie rzeczywistym i bez kolizji między poszczególnymi ruchami. Im więcej niezależnych osi ruchu, tym więcej danych treningowych potrzeba, żeby model nauczył się bezpiecznych, naturalnych wzorców ruchu zamiast nieprzewidywalnych, gwałtownych korekt — a zbieranie takich danych (najczęściej metodą teleoperacji) jest czasochłonne i kosztowne niezależnie od tego, jak dobry jest sam model.
Jak czytać DOF w praktyce
Przy porównywaniu modeli w naszym katalogu roboty humanoidalne warto sprawdzić trzy rzeczy: (1) czy podana liczba DOF dotyczy całego ciała czy tylko górnej połowy — bo model skupiony na manipulacji stacjonarnej (jak niektóre roboty przemysłowe) może w ogóle nie liczyć nóg; (2) czy DOF dłoni jest podane osobno — jeśli nie, może to oznaczać prosty chwytak zamiast zręcznej dłoni; (3) czy liczba pochodzi z oficjalnej karty producenta czy z szacunków źródeł trzecich — jak w przypadku danych o Tesla Optimus Gen 3, które oznaczamy jako niepotwierdzone, dopóki producent nie opublikuje oficjalnej specyfikacji. Metodologię czytania takich danych rozwijamy w „Jak czytać kartę katalogową robota”.
Najczęściej zadawane pytania
Czym jest stopień swobody (DOF) w robocie?
To liczba niezależnych parametrów potrzebnych do pełnego opisania ruchu danego elementu — w praktyce, w robotyce, najczęściej liczba osi obrotu, które może samodzielnie poruszać dany napęd. Jeden napędzany przegub obrotowy to zwykle jeden stopień swobody.
Czy więcej DOF zawsze oznacza lepszego robota?
Nie wprost. Więcej DOF zwiększa zakres możliwych ruchów i naturalność chodu czy chwytu, ale podnosi też koszt, złożoność sterowania i liczbę elementów, które mogą się zepsuć. Liczy się dopasowanie do zadania, nie sama liczba.
Ile DOF ma typowa dłoń robota humanoidalnego?
Zależy od modelu — od kilku DOF w prostych chwytakach do kilkunastu-dwudziestu kilku w dłoniach określanych jako 'dexterous' (zręczne). Np. zręczna dłoń Dex3-1 oferowana z Unitree G1 EDU ma 7 DOF (do 2 dodatkowych w nadgarstku — Unitree). Figure AI podaje, że jego model Helix steruje 35-DOF przestrzenią akcji górnej połowy ciała, od pojedynczych palców po głowę i tułów (Figure AI); liczb dla Tesla Optimus Gen 3 Tesla oficjalnie nie opublikowała.
Dlaczego ludzka ręka ma więcej DOF niż większość robotów?
Ludzka dłoń ma zwykle liczona jako około 20+ stopni swobody plus dodatkowe stopnie w nadgarstku, a do tego mięśnie i ścięgna dające subtelną kontrolę siły w każdym stawie jednocześnie — odtworzenie tego mechanicznie w podobnych gabarytach i przy rozsądnej cenie pozostaje jednym z najtrudniejszych zadań inżynierii robotów humanoidalnych.
Źródła
Linki do materiałów, na których opiera się ten tekst. Zanim oprzesz decyzję na liczbie z artykułu, sprawdź ją w źródle.
O autorach
Z zawodu kierownik techniczny instalacji maszynowej (Chief Engineer, posiada patent). Prowadzi kilka specjalistycznych serwisów branżowych. Ustala zasady redakcyjne serwisu i odpowiada za nie; nie czyta każdej podstrony przed publikacją.
Teksty przygotowuje redakcja z użyciem narzędzi AI. Dane porównujemy z pierwotnymi źródłami próbkowo, a nie każdą stronę z osobna. Zasady opisujemy tutaj: Jak sprawdzamy · O nas