brak oficjalnego zdjęcia
Gabaryty i kluczowe parametry
Gabaryty i kluczowe parametry: Psi V1 (ψ-MobiDex)Porównanie wzrostu: człowiek 175 cm, Psi V1 (ψ-MobiDex) 180 cm (103% wzrostu człowieka). Udźwig: 5 kg, mediana kategorii 7 kg. Czas pracy: 5 h, mediana kategorii 4 h.175 cm180 cmCzłowiekRobotParametry na tle mediany kategoriiUdźwig5 kgmediana kategorii: 7 kg (n=166)Czas pracy5 hmediana kategorii: 4 h (n=135)

Dane z kart katalogowych i stron producentów; mediana z modeli tej kategorii w bazie.

Psi V1 (ψ-MobiDex)

Wcześniejsza dwuręczna platforma kołowa PsiBot o regulowanej wysokości 130-180 cm, masie 150 kg i ponad 5 godzinach pracy.

Cena od

brak publicznej ceny
Brak potwierdzonego dystrybutora w Polsce
  • 180cmWysokość
  • 5kgUdźwig
  • 150kgWaga
  • 20DOFSt. swobody
  • 5hCzas pracy

W skrócie

  • Parametrywysokość 180 cm · udźwig 5 kg · waga 150 kg
  • Statuspilotaż
  • Dostępność w Polsceniepotwierdzona

Podsumowanie

Platforma Psi V1, w podręczniku wystawowym producenta z 2026 roku prowadzona pod nazwą ψ-MobiDex, jest wcześniejszym dwuręcznym robotem kołowym firmy PsiBot. Uwaga na nazewnictwo: strona psibot.ai określa mianem PsiBot V1 nowszy model ψ-SynRobot, natomiast dane tej karty odpowiadają właśnie ψ-MobiDex.

Korpus ma regulowaną wysokość od 130 do 180 cm, waży około 150 kg i dysponuje 20 aktywnymi stopniami swobody. Udźwig wynosi 3 kg na jedno ramię i 5 kg oburącz, chwilowo do 10 kg; rozpiętość ramion to 700 mm. Pięciopalczaste dłonie ψ-SynHand występują w odmianie z 11 lub 21 stopniami swobody.

Trzy kamery RGB-D, pięć kamer szerokokątnych i sześcioosiowy czujnik siły i momentu na końcu ramienia zasilają danymi komputer NVIDIA Jetson AGX Orin z 64 GB pamięci (275 TOPS), na którym działają modele bazowe PSI (Psi R0 i R1 typu VLA). Robot obsługuje teleoperację, a czas pracy producent określa na ponad 5 godzin.

Według PsiBot platforma przepracowała ponad 5000 godzin stabilnej pracy, w tym w pilotażach logistycznych u klientów, dlatego status to pilotaż, choć sprzedaży seryjnej nie potwierdzono. Zadania to kompletacja, skanowanie, etykietowanie, montaż elektroniki użytkowej i obsługa narzędzi w logistyce oraz przemyśle. Nazw klientów producent nie publikuje, a cena jest dostępna wyłącznie na zapytanie.

Dane techniczne

Źródła: 2

  • Wysokość180 cm
    +7% względem mediany kategorii (169 cm, n=220)
  • Waga150 kg
    +138% względem mediany kategorii (63 kg, n=192)
  • Stopnie swobody20
    −32% względem mediany kategorii (29,5, n=200)
  • Udźwig5 kg
    −29% względem mediany kategorii (7 kg, n=166)
  • Czas pracy5 h
    +25% względem mediany kategorii (4 h, n=135)
  • mediana kategoriiWyższa wartość nie zawsze oznacza lepszy robot — zależy od zastosowania.

Wymiary i masa

Wysokość
180 cm
Waga
150 kg

Ruch i manipulacja

Stopnie swobody
20
Stopnie swobody dłoni
11
Udźwig
5 kg

Zasilanie

Czas pracy
5 h

Elektronika i AI

Napęd
elektryczny, korpus o regulowanej wysokości
Sensory
3 kamery RGB-D, 5 kamer szerokokątnych, sześcioosiowy czujnik siły i momentu na ramieniu

Dodatkowe parametry

Forma konstrukcji
humanoid kołowy
Liczba palców
5
Kraj pochodzenia
CN
Teleoperacja
tak
Open source
nie

Karta katalogowa (PDF)

Cena i dostępność w Polsce

brak danych

Sprzedawcy w Polsce

Brak potwierdzonego dystrybutora w Polsce

Zastosowania

Typowe zastosowania

  • kompletacja, skanowanie, etykietowanie, montaż 3C, praca narzędziami

Grupa docelowa

  • logistyka, przemysł

Porównanie

Porównywarka robotów

Podobne modele

  • prototyp

    PsiBot (Shanghai PsiBot Technology Co., Ltd. / 上海灵初智能科技有限公司)
    ψ-SynRobot

    Kołowy humanoid PsiBot z czterema kołami wszechkierunkowymi, ramionami po 5 kg, dłonią ψ-SynHand i ponad 8 godzinami pracy na ładowaniu.

    • 5 kgudźwig
    • 8 hczas pracy
    • —cena
  • Valkyrie (R5)
    prototyp

    NASA (Johnson Space Center Robotics)

    Valkyrie (R5)

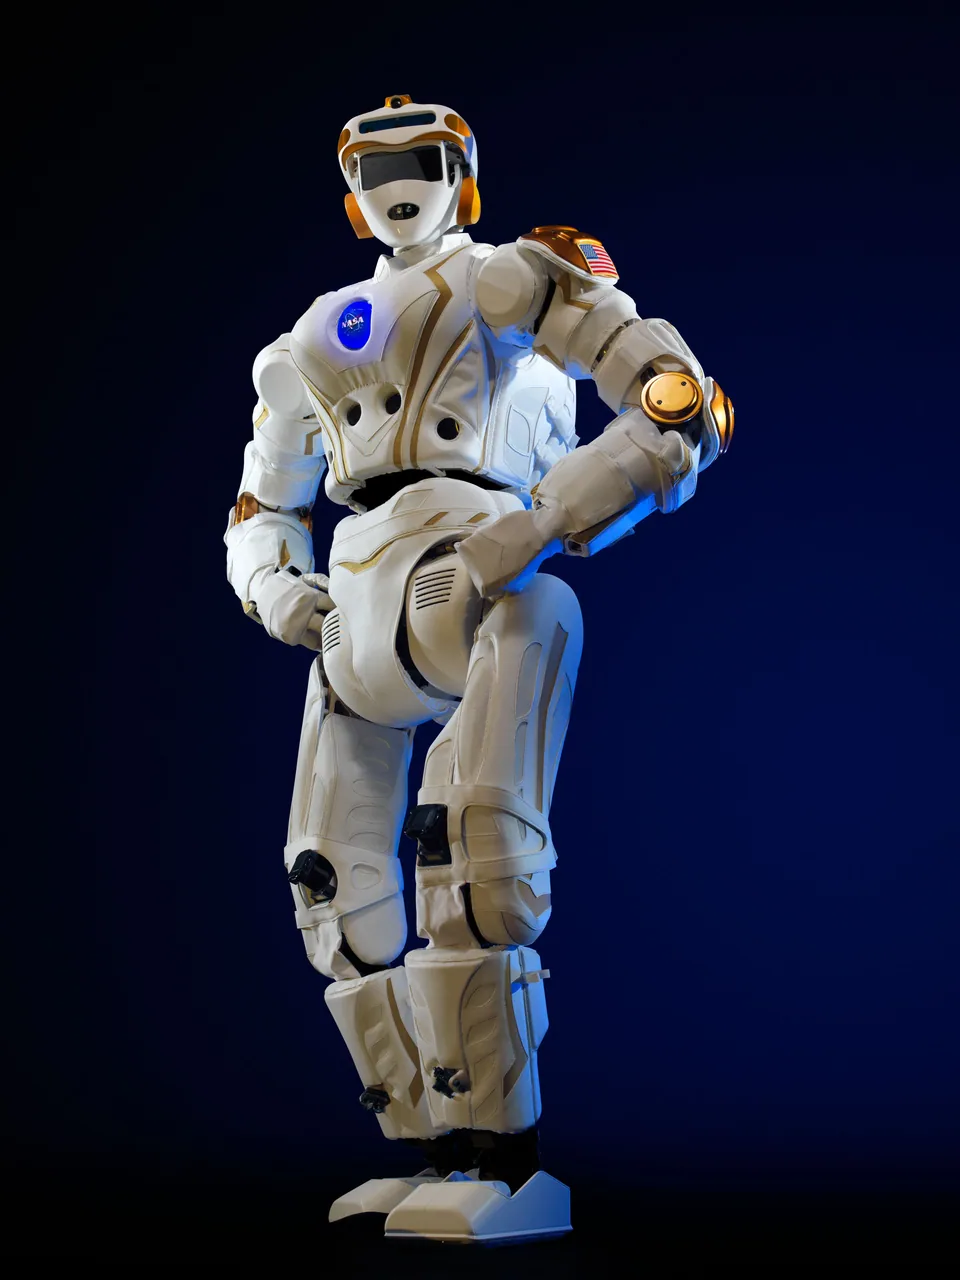
    Valkyrie (R5) to humanoidalny robot badawczy NASA z 2013 roku – 187 cm, 136 kg, 44 stopnie swobody, bez sprzedaży komercyjnej.

    • 187 cmwysokość
    • 136 kgwaga
    • —cena
  • w sprzedaży

    RealMan Robotics (RealMan Intelligent Technology (Beijing) Co., Ltd.)
    RealBot-01

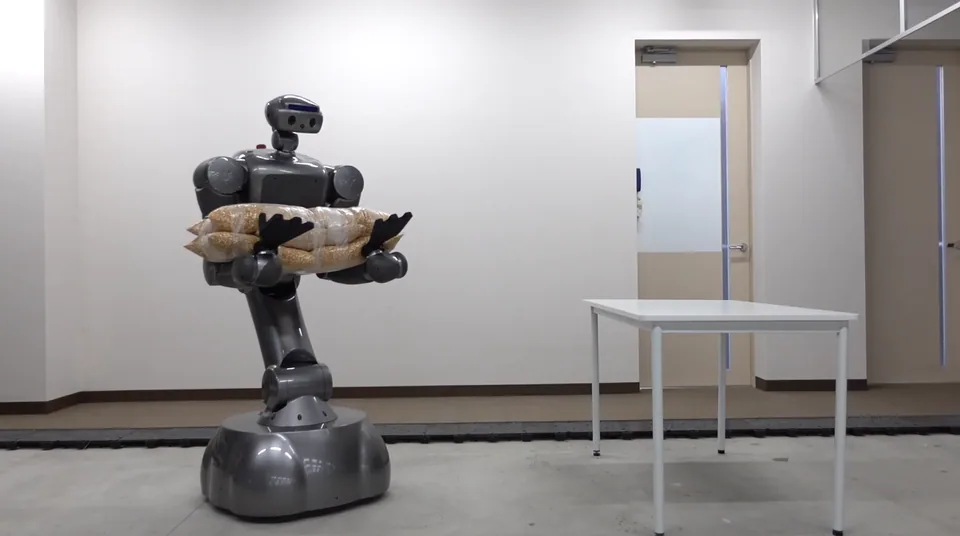
    Modułowy humanoid kołowy RealMan z rozłączanym podwoziem, 21 stopniami swobody, ramionami po 5 kg i pięcioma kamerami głębi.

    • 168 cmwysokość
    • 5 kgudźwig
    • —cena
  • w sprzedaży

    Unitree Robotics

    H2-D

    H2-D to kołowy humanoid Unitree z dwoma ramionami na kolumnie podnoszącej od 1,2 do 1,7 m, udźwig 7 kg na ramię.

    • 170 cmwysokość
    • 7 kgudźwig
    • —cena
  • w sprzedaży

    RealMan Robotics (RealMan Intelligent Technology (Beijing) Co., Ltd.)

    RealBot-L2

    Pełnowymiarowy humanoid kołowy RealMan z podnoszonym tułowiem o skoku 0,3 m, zasięgiem do 2,1 m, 17 stopniami swobody i 6 godzinami pracy.

    • 170 cmwysokość
    • 5 kgudźwig
    • —cena
  • Tokyo Robotics Torobo
    prototyp

    Tokyo Robotics Inc.

    Tokyo Robotics Torobo

    Torobo od Tokyo Robotics: badawczy humanoid z dwoma 7-osiowymi rękami na podstawie jezdnej, 161,5 cm/120 kg, używany m.in. przez RIKEN i Denso.

    • 161,5 cmwysokość
    • 7 kgudźwig
    • —cena

Historia

  1. Prezentacja modelu

Źródła

  1. worldrobotconference.com
  2. psibot.ai

Linki do sklepów mogą w przyszłości stać się partnerskie — szczegóły: Jak zarabiamy · Jak sprawdzamy