brak oficjalnego zdjęcia
Gabaryty i kluczowe parametry
Gabaryty i kluczowe parametry: HSR-ER-HR705Porównanie wzrostu: człowiek 175 cm, HSR-ER-HR705 170 cm (97% wzrostu człowieka). Udźwig: 10 kg, mediana kategorii 7 kg. Czas pracy: 6 h, mediana kategorii 4 h.175 cm170 cmCzłowiekRobotParametry na tle mediany kategoriiUdźwig10 kgmediana kategorii: 7 kg (n=166)Czas pracy6 hmediana kategorii: 4 h (n=135)

Dane z kart katalogowych i stron producentów; mediana z modeli tej kategorii w bazie.

Roboty humanoidalnew sprzedaży

HSR-ER-HR705

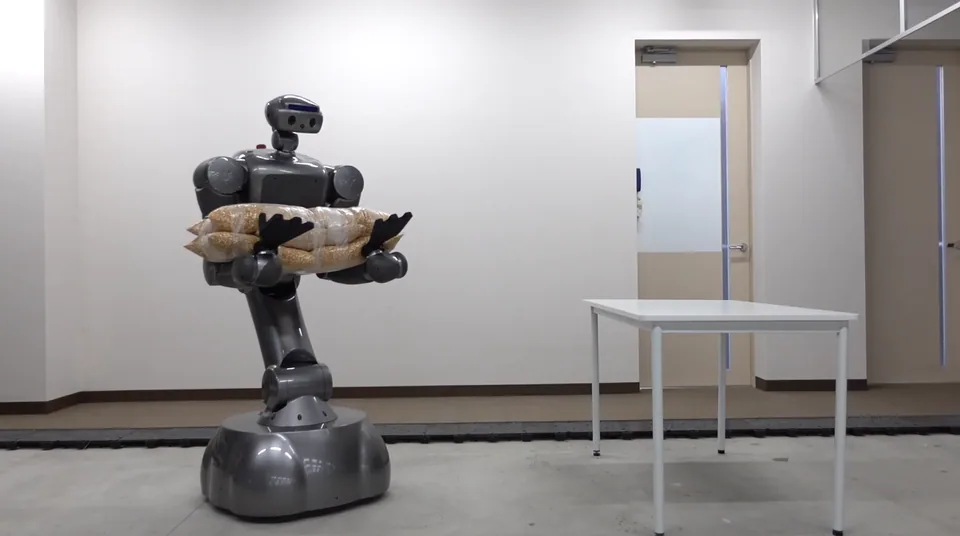
Kołowy humanoid przemysłowy Huashu, 170 cm i 200 kg, 23 stopnie swobody, udźwig 10 kg, powtarzalność ±0,05 mm, ponad sześć godzin pracy.

Cena od

brak publicznej ceny
Brak potwierdzonego dystrybutora w Polsce
  • 170cmWysokość
  • 10kgUdźwig
  • 200kgWaga
  • 23DOFSt. swobody
  • 6hCzas pracy
  • 1,2m/sPrędkość

W skrócie

  • Parametrywysokość 170 cm · udźwig 10 kg · waga 200 kg
  • Statusw sprzedaży
  • Dostępność w Polsceniepotwierdzona

Podsumowanie

Dwieście kilogramów masy własnej zdradza, że HSR-ER-HR705 jest maszyną przemysłową, a nie robotem pokazowym. Producent, Chongqing Huashu Robot, wytwarza roboty przemysłowe i własne serwonapędy, które napędzają również ten kołowy humanoid o wysokości 170 cm. Konstrukcja ma 23 stopnie swobody: dwa ramiona po siedem osi, dwa w głowie, jeden w talii, trzy w części nożnej i trzy w podwoziu.

Udźwig znamionowy wynosi 10 kg, po 5 kg na ramię, zasięg 738 mm, a powtarzalność ±0,05 mm, co odpowiada klasie robotów współpracujących. Wielokierunkowe podwozie o wymiarach 745×620×343 mm jedzie z prędkością 1,2 m/s i pokonuje nachylenia do 5°; końcówka ramienia porusza się z prędkością 1,5 m/s. Akumulator wystarcza na ponad sześć godzin, a szybkie ładowanie trwa najwyżej dwie godziny.

W standardzie są dwie kamery głębi i kamera szerokokątna, opcjonalnie kamery głębi na nadgarstkach; czujniki momentu w stawach zapewniają bezpieczną współpracę z ludźmi, a nawigacja korzysta z laserowego SLAM. Komunikacja odbywa się przez EtherCAT, Modbus i gniazda sieciowe; robot pracuje w temperaturze 0–45 °C i wilgotności 20–80 %.

Jako końcówki można wybrać chwytak dwupalczasty, przyssawkę lub dłoń pięciopalczastą. Przeznaczenie to chwytanie oburącz, transport i montaż w nieuporządkowanych halach produkcyjnych. Strona produktu udostępnia instrukcję serwisową i model 3D (stan z 1 września 2026) oraz formularz zapytania, dlatego status to sprzedaż; cena na zapytanie. Podobnie ciężką konstrukcję kołową oferuje JAKA Kargo.

Dane techniczne

Źródła: 2

  • Wysokość170 cm
    na poziomie mediany kategorii (169 cm, n=220)
  • Waga200 kg
    +217% względem mediany kategorii (63 kg, n=192)
  • Stopnie swobody23
    −22% względem mediany kategorii (29,5, n=200)
  • Udźwig10 kg
    +43% względem mediany kategorii (7 kg, n=166)
  • Prędkość1,2 m/s
    −20% względem mediany kategorii (1,5 m/s, n=117)
  • Czas pracy6 h
    +50% względem mediany kategorii (4 h, n=135)
  • mediana kategoriiWyższa wartość nie zawsze oznacza lepszy robot — zależy od zastosowania.

Wymiary i masa

Wysokość
170 cm
Waga
200 kg

Ruch i manipulacja

Stopnie swobody
23
Udźwig
10 kg
Prędkość
1,2 m/s

Zasilanie

Czas pracy
6 h

Elektronika i AI

Napęd
elektryczny, własne serwonapędy Huashu, podwozie wielokierunkowe, nachylenie do 5°
Sensory
dwie kamery głębi, kamera szerokokątna, opcjonalne kamery nadgarstkowe, czujniki momentu, laserowy SLAM

Dodatkowe parametry

Forma konstrukcji
humanoid kołowy przemysłowy
Kraj pochodzenia
CN
Prędkość maks. (km/h)
4,3
Czas ładowania (h)
2
Rodzaj dłoni
opcjonalnie chwytak dwupalczasty, przyssawka albo dłoń pięciopalczasta

Karta katalogowa (PDF)

Cena i dostępność w Polsce

brak danych

Sprzedawcy w Polsce

Brak potwierdzonego dystrybutora w Polsce

Zastosowania

Typowe zastosowania

  • chwytanie oburącz, transport i montaż w nieuporządkowanej produkcji; EtherCAT, Modbus

Grupa docelowa

  • przemysł

Porównanie

Porównywarka robotów

Podobne modele

  • w sprzedaży

    RealMan Robotics (RealMan Intelligent Technology (Beijing) Co., Ltd.)
    Dual-Arm Lift

    Mobilna platforma dwuramienna RealMan z kolumną o skoku 900 mm, zasięgiem pionowym do 2,4 m, ramionami po 5 kg i jazdą 1,5 m/s.

    • 178 cmwysokość
    • 5 kgudźwig
    • —cena
  • pilotaż

    PsiBot (Shanghai PsiBot Technology Co., Ltd. / 上海灵初智能科技有限公司)

    Psi V1 (ψ-MobiDex)

    Wcześniejsza dwuręczna platforma kołowa PsiBot o regulowanej wysokości 130-180 cm, masie 150 kg i ponad 5 godzinach pracy.

    • 180 cmwysokość
    • 5 kgudźwig
    • —cena
  • w sprzedaży

    RealMan Robotics (RealMan Intelligent Technology (Beijing) Co., Ltd.)

    RealBot-L2

    Pełnowymiarowy humanoid kołowy RealMan z podnoszonym tułowiem o skoku 0,3 m, zasięgiem do 2,1 m, 17 stopniami swobody i 6 godzinami pracy.

    • 170 cmwysokość
    • 5 kgudźwig
    • —cena
  • Tokyo Robotics Torobo
    prototyp

    Tokyo Robotics Inc.

    Tokyo Robotics Torobo

    Torobo od Tokyo Robotics: badawczy humanoid z dwoma 7-osiowymi rękami na podstawie jezdnej, 161,5 cm/120 kg, używany m.in. przez RIKEN i Denso.

    • 161,5 cmwysokość
    • 7 kgudźwig
    • —cena
  • w sprzedaży

    Magiclab (Magic Atom Robotics Technology / Magiclab Robotics Technology Wuxi Co., Ltd.)

    MagicBot D1

    Przemysłowy humanoid kołowy Magiclab z podnoszonym tułowiem: 25 stopni swobody, 150 kg, dwa ramiona po 5 kg, dwa LiDAR-y, 4 godziny pracy.

    • 180 cmwysokość
    • 5 kgudźwig
    • —cena
  • w sprzedaży

    Tlibot (Sichuan Tianlian Robot Co., Ltd. / 四川天链机器人股份有限公司)

    Y1

    Mobilny robot dwuramienny Tlibot na składanej podstawie: 5 kg na ramię, skok 500 mm, do 1,5 m/s, LiDAR i Jetson Orin, do 150 kg.

    • 145 cmwysokość
    • 5 kgudźwig
    • —cena

Historia

brak danych

Źródła

  1. hsrobotics.cn
  2. hsrobotics.cn

Linki do sklepów mogą w przyszłości stać się partnerskie — szczegóły: Jak zarabiamy · Jak sprawdzamy