prototyp
Dane z kart katalogowych i stron producentów; mediana z modeli tej kategorii w bazie.
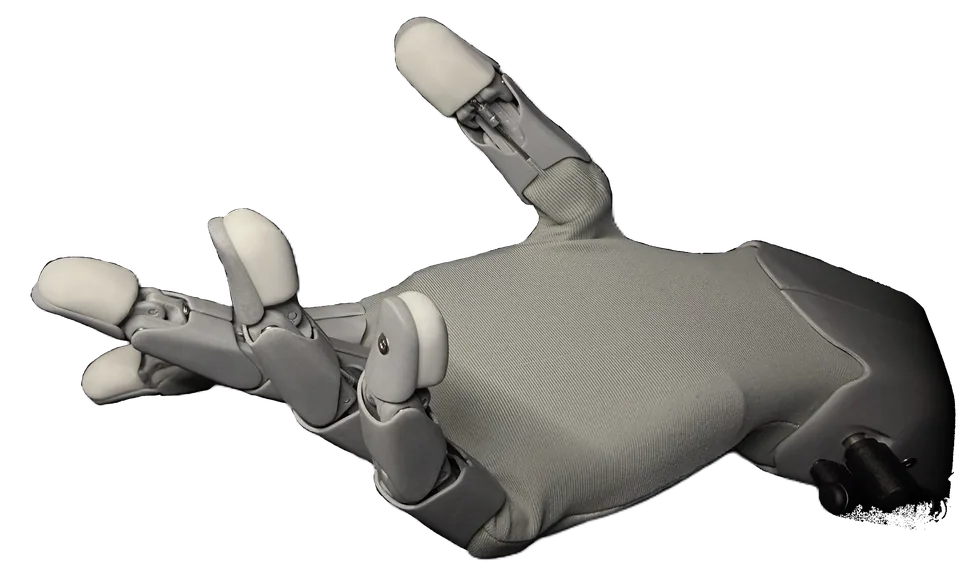
Otwarta dłoń ścięgnowa TetherIA o masie 389 g, 7 napędów na 16 przegubów, sterownik ESP32 z ROS 2, zestaw za 314 USD według GitHub.
Cena od
Aero Hand Open to otwarta konstrukcja amerykańskiej firmy TetherIA, pomyślana jako tani punkt wyjścia do badań nad chwytaniem i teleoperacją. Pięć palców ma 16 przegubów, ale poruszanych jest tylko 7 napędzanych stopni swobody: siedem serwomechanizmów magistralowych umieszczono poza palcami, a ruch przenoszą cięgna, co jest klasycznym rozwiązaniem ścięgnowym.
Dzięki temu dłoń waży zaledwie 389 g. W wersji podstawowej nie ma czujników dotyku, dostępne jest jedynie sprzężenie zwrotne z serwomechanizmów. Sterownikiem jest układ ESP32 z interfejsem szeregowym, a do tego producent dostarcza oprogramowanie układowe, pakiet w języku Python, obsługę ROS 2 i modele do symulacji.
Pliki projektowe udostępniono na licencji CC BY-NC-SA 4.0, oprogramowanie na licencji Apache-2.0, więc wolno je modyfikować, ale nie sprzedawać komercyjnie. Kompletny zestaw do samodzielnego montażu kosztuje 314 USD według dokumentacji projektu w serwisie GitHub, październik 2026. Udźwig ani siła chwytu nie są podane przez producenta.
Spośród innych otwartych dłoni w katalogu zbliżoną filozofię ma włoska YEAH z pięcioma serwomechanizmami, a CRAFT Hand oferuje więcej napędów za wyższą cenę części.
Dane sprawdzone: · Źródła: 1
Brak potwierdzonego dystrybutora w Polsce
RobotGarage (Vittorio Lumare)
Hitbot Technology (Huiling Technology, Shenzhen)
Leadshine (Leadshine Technology Co., Ltd.)
Leadshine (Leadshine Technology Co., Ltd.)
brak danych
Linki do sklepów mogą w przyszłości stać się partnerskie — szczegóły: Jak zarabiamy · Jak sprawdzamy