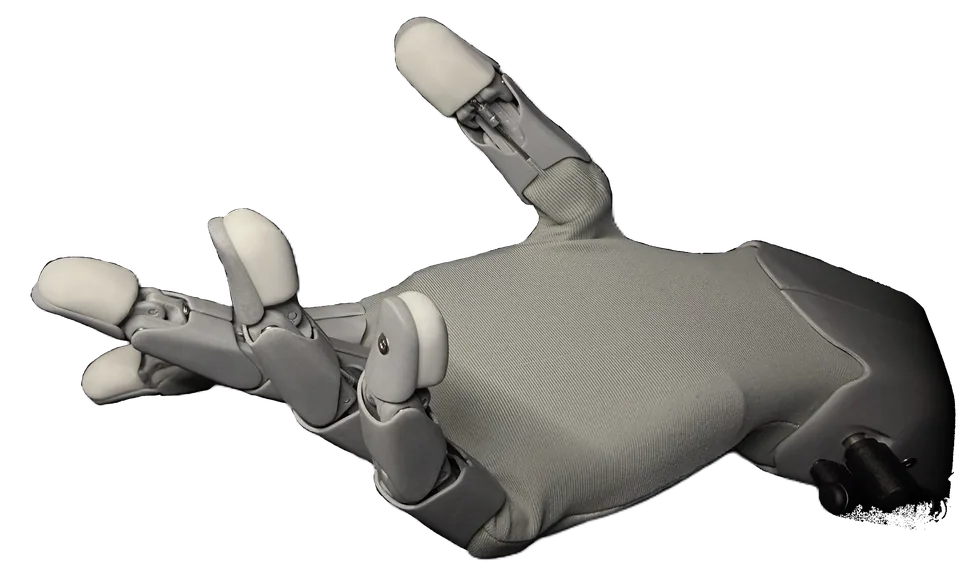
brak oficjalnego zdjęcia
Gabaryty i kluczowe parametry
Gabaryty i kluczowe parametry: YEAH (Yeah Hand, ex Rebelia)Udźwig: 8 kg, mediana kategorii 15 kg. Stopnie swobody: 15 , mediana kategorii 16 .Parametry na tle mediany kategoriiUdźwig8 kgmediana kategorii: 15 kg (n=83)Stopnie swobody15mediana kategorii: 16 (n=125)

Dane z kart katalogowych i stron producentów; mediana z modeli tej kategorii w bazie.

Dłonie robotycznew sprzedaży

YEAH (Yeah Hand, ex Rebelia)

Otwarta dłoń ścięgnowa z Włoch, 5 serwomechanizmów na 15 przegubów, unosi do 8 kg, licencja CERN-OHL-S, 912 USD według sklepu Tindie.

Cena od

ok. 3 500 PLN* przeliczono z 912 USD, kurs NBP 3,8762, stan na 01.10.2026
Brak potwierdzonego dystrybutora w Polsce
  • 15DOFSt. swobody
  • 8kgUdźwig

W skrócie

  • Cena orientacyjna (źródło zewnętrzne)ok. 3 500 PLN* (stan 21 października 2026)
  • Parametryst. swobody 15 DOF · udźwig 8 kg
  • Statusw sprzedaży
  • Dostępność w Polsceniepotwierdzona

Podsumowanie

YEAH, wcześniej Rebelia, to otwarta dłoń drukowana w 3D autorstwa Vittoria Lumare z pracowni RobotGarage w Krotone we Włoszech. Pięć palców ma 15 przegubów, a porusza je 5 serwomechanizmów magistralowych Waveshare ST3215-HS umieszczonych poza palcami i połączonych ścięgnami z żyłki wędkarskiej.

Pięć aktywnych stopni swobody rozdzielono tak: zginanie palca wskazującego, zginanie środkowego, wspólne zginanie serdecznego i małego, zginanie kciuka oraz obrót kciuka. Każdy serwomechanizm zwraca moment, co pozwala na chwyt adaptacyjny z programowaną granicą momentu 12 kg na centymetr; dostępne są też warianty serwomechanizmów 20 i 30 kg na centymetr.

Dłoń unosi do 8 kg, chwyt siłowy wynosi 5 kg, a chwyt szczypcowy 0,5 kg. Elementy drukowane są z ABS, TPU i PLA. Sterowanie odbywa się przez łącze szeregowe lub Bluetooth na sterowniku ESP32, istnieje także sterownik ROS. Sprzęt jest na licencji CERN-OHL-S-2.0, oprogramowanie na GPL-3.0, dokumentacja na CC BY-SA 4.0; poprzednik Rebelia V1 miał certyfikat OSHWA.

Według sklepu Tindie, październik 2026, złożona dłoń kosztuje 912 USD, zestaw podstawowy 217 USD, a pełny zestaw 399 USD. Masy producent nie podaje; wersja 2 jest w przygotowaniu. Podobną otwartą filozofię z siedmioma serwomechanizmami reprezentuje Aero Hand Open.

Dane techniczne

Dane sprawdzone: · Źródła: 2

  • Stopnie swobody15
    −6% względem mediany kategorii (16, n=125)
  • Udźwig8 kg
    −47% względem mediany kategorii (15 kg, n=83)
  • mediana kategoriiWyższa wartość nie zawsze oznacza lepszy robot — zależy od zastosowania.

Ruch i manipulacja

Stopnie swobody
15
Udźwig
8 kg

Elektronika i AI

Napęd
5 serwomechanizmów magistralowych Waveshare, ścięgna z żyłki
Sensory
pomiar momentu w każdym serwomechanizmie; bez czujników dotyku

Dodatkowe parametry

Typ konstrukcji
dłoń badawcza, otwarta konstrukcja
Interfejsy
szeregowy lub Bluetooth przez ESP32, sterownik ROS
Liczba palców
5
Przeciwstawny kciuk
tak
Liczba napędów (aktuatorów)
5
Czujniki dotyku
nie
Open source
tak
Licencja open source
sprzęt CERN-OHL-S-2.0, oprogramowanie GPL-3.0-or-later, dokumentacja CC BY-SA 4.0
Kraj pochodzenia
IT

Karta katalogowa (PDF)

Cena i dostępność w Polsce

ok. 3 500 PLN* przeliczono z 912 USD, kurs NBP 3,8762, stan na 01.10.2026 · Aktualizacja: 21 października 2026 · Źródło (tindie.com)

Sprzedawcy w Polsce

Brak potwierdzonego dystrybutora w Polsce

Zastosowania

Typowe zastosowania

  • badania i protetyka

Grupa docelowa

  • hobbyści, uczelnie, protetyka doświadczalna

Porównanie

Porównywarka robotów

Podobne modele

  • HW1
    prototyp

    Gesture Platforms

    HW1

    Dłoń z nadgarstkiem o 10 czynnych stopniach swobody na sterowniku ESP32-S3, 500 g, do 3 kg statycznie, finansowana społecznościowo.

    • 0,5 kgwaga
    • 10 DOFst. swobody
    • 3 300*cena (PLN)
  • w sprzedaży

    Curious Robotics Inc.

    CR Hand

    Tania drukowana dłoń z Japonii: 6 serw na 13 sprężynowanych stawów, 326 g, USB przez Pololu Maestro, kołnierz do ramion UR i Techman.

    • 0,33 kgwaga
    • 6 DOFst. swobody
    • 5 800*cena (PLN)
  • w sprzedaży

    TetherIA

    Aero Hand Open

    Otwarta dłoń ścięgnowa TetherIA o masie 389 g, 7 napędów na 16 przegubów, sterownik ESP32 z ROS 2, zestaw za 314 USD według GitHub.

    • 0,39 kgwaga
    • 16 DOFst. swobody
    • 1 200*cena (PLN)
  • eHand-6
    w sprzedaży

    Hitbot Technology (Huiling Technology, Shenzhen)
    eHand-6

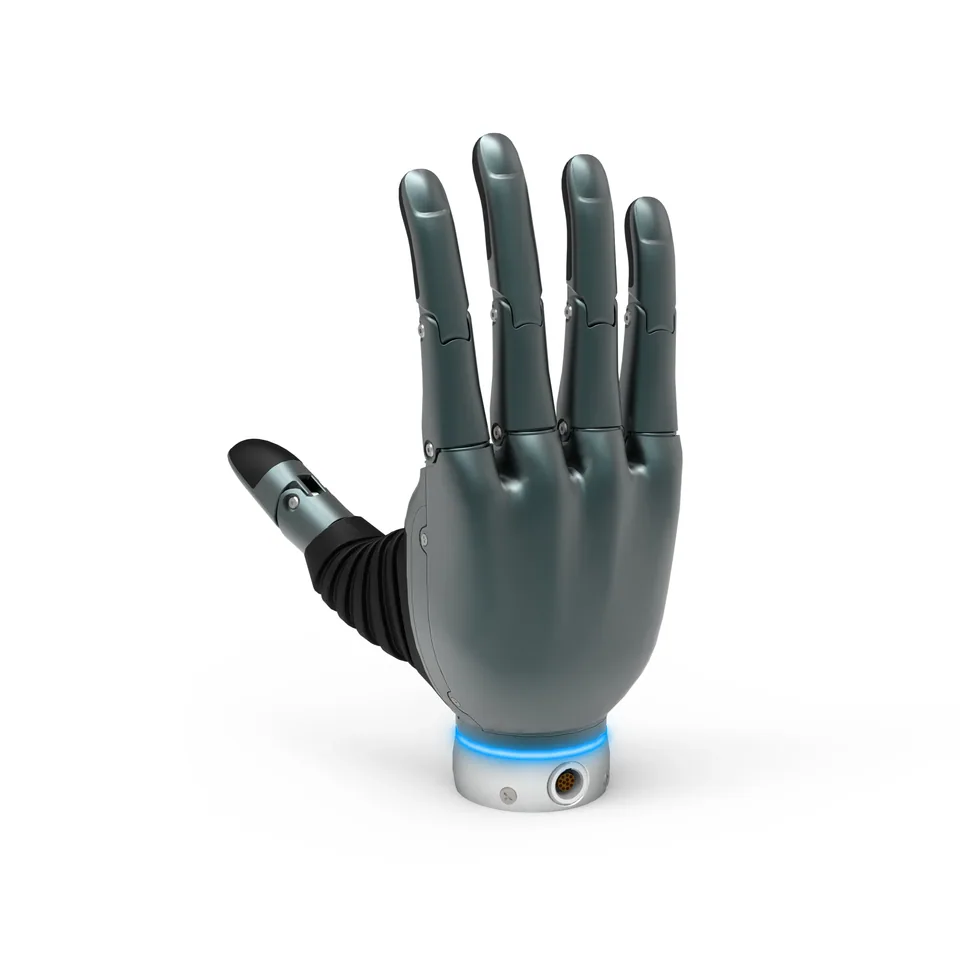
    Tania pięciopalczasta dłoń z sześcioma napędami, poniżej 800 g, udźwig 5 kg, 10 N na palcu, CAN FD i EtherCAT, 1650 dolarów u dystrybutora.

    • 6 DOFst. swobody
    • 5 kgudźwig
    • 6 400*cena (PLN)
  • DH116 Series
    w sprzedaży

    Leadshine (Leadshine Technology Co., Ltd.)

    DH116 Series

    Seryjna dłoń Leadshine o 11 stopniach swobody, 545 g, 30 kg w chwycie hakowym, 50 N, CAN FD, w sklepie producenta za 2199 dolarów.

    • 0,55 kgwaga
    • 11 DOFst. swobody
    • 8 500*cena (PLN)
  • w sprzedaży

    Leadshine (Leadshine Technology Co., Ltd.)

    DH116S Series

    Mini dłoń Leadshine dla małych humanoidów: 11 stopni swobody, 379 g, 26 mm grubości, 15 kg w chwycie hakowym, 2299 dolarów w sklepie.

    • 0,38 kgwaga
    • 11 DOFst. swobody
    • 8 900*cena (PLN)

Historia

brak danych

Źródła

  1. hackaday.io
  2. tindie.com

Linki do sklepów mogą w przyszłości stać się partnerskie — szczegóły: Jak zarabiamy · Jak sprawdzamy