pilotaż
Dłonie robotycznew służbie
mimic hand M1
Szwajcarska dłoń ścięgnowa z 15 napędzanymi przegubami, czujnikami ścinania w opuszkach i udźwigiem ponad 25 kg, tylko z systemem mimic.
- 15DOFSt. swobody
- 25kgUdźwig
W skrócie
- Parametryst. swobody 15 DOF · udźwig 25 kg
- Statusw służbie
- Dostępność w Polsceniepotwierdzona
Podsumowanie
- Producentmimic Robotics AG
- KategoriaDłonie robotyczne
- Statusw służbie
- Dostępność w PolsceBrak potwierdzonego dystrybutora w Polsce
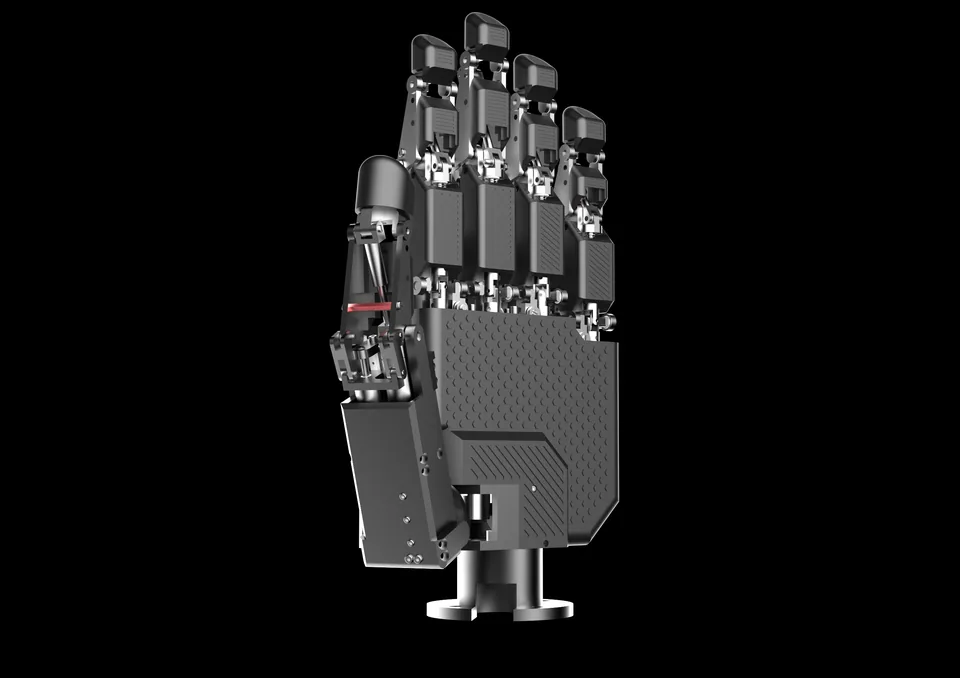
mimic hand M1 to szwajcarska dłoń ścięgnowa, którą firma mimic Robotics z Zurychu przedstawiła 16 lipca 2026 roku jako element własnego systemu sztucznej inteligencji dla robotów, a nie jako osobny produkt. Pięć palców ma dwadzieścia jeden przegubów: piętnaście napędzanych i sześć sprzężonych.
Silniki znajdują się w przedramieniu i ciągną ścięgna w obu kierunkach po prowadnicach rolkowych, co daje udźwig ponad 25 kg w chwycie siłowym i 25 N nacisku na opuszce. Zakresy ruchu obejmują 135 stopni zgięcia w stawie podstawowym, 55 stopni odwodzenia i 45 stopni przeprostu.
Czujniki w opuszkach mierzą siłę normalną, siłę ścinającą i kontakt wielopunktowy, a dodatkowo prąd silników pozwala szacować siły z dokładnością poniżej 0,1 N; zsynchronizowane kamery z migawką globalną uzupełniają obraz. Regulacja w pętli zamkniętej osiąga dokładność opuszki ±0,18 mm, moment wsteczny jest mniejszy niż 0,05 Nm, a chłodzenie powietrzem pozwala na pracę ciągłą.
Masy ani interfejsów producent nie podaje. Dłoń trafia do klientów przemysłowych i do teleoperacji wyłącznie razem z oprogramowaniem firmy, więc cena na zapytanie. Drugą zuryską konstrukcją ścięgnową w katalogu jest OrcaHand.
Dane techniczne
Dane z kart katalogowych i stron producentów; mediana z modeli tej kategorii w bazie.
-
Stopnie swobody15−6% względem mediany kategorii (16, n=125)
-
Udźwig25 kg+67% względem mediany kategorii (15 kg, n=83)
- mediana kategoriiWyższa wartość nie zawsze oznacza lepszy robot — zależy od zastosowania.
Ruch i manipulacja
- Stopnie swobody
- 15
- Udźwig
- 25 kg
Elektronika i AI
- Napęd
- ścięgna, silniki w przedramieniu, prowadnice rolkowe
- Sensory
- czujniki sił normalnych i ścinających w opuszkach, prąd silników, kamery z migawką globalną
Dodatkowe parametry
- Typ konstrukcji
- dłoń pięciopalczasta
- Liczba palców
- 5
- Przeciwstawny kciuk
- tak
- Siła palca (N)
- 25
- Czujniki dotyku
- tak
- Open source
- nie
- Kraj pochodzenia
- CH
Cena i dostępność w Polsce
brak danych
Sprzedawcy w Polsce
Brak potwierdzonego dystrybutora w Polsce
Zastosowania
Typowe zastosowania
Grupa docelowa
Porównanie
Porównywarka robotówPodobne modele
- prototyp
 w sprzedaży
 pilotaż
- w sprzedaży
 platforma badawcza
Niemieckie Centrum Lotnictwa i Kosmonautyki (DLR), Instytut Robotyki i Mechatroniki
DLR-HIT Hand II
- 1,5 kgwaga
- 15 DOFst. swobody
- —cena
Historia
Prezentacja modelu
Źródła
Autora, źródło i licencję zdjęcia podajemy w podpisie. Linki do sklepów mogą w przyszłości stać się partnerskie — szczegóły: Jak zarabiamy · Jak sprawdzamy