brak oficjalnego zdjęcia
Gabaryty i kluczowe parametry
Gabaryty i kluczowe parametry: OrcaHandUdźwig: 10,5 kg, mediana kategorii 15 kg. Waga: 1,2 kg, mediana kategorii 0,7 kg.Parametry na tle mediany kategoriiUdźwig10,5 kgmediana kategorii: 15 kg (n=83)Waga1,2 kgmediana kategorii: 0,7 kg (n=98)

Dane z kart katalogowych i stron producentów; mediana z modeli tej kategorii w bazie.

Dłonie robotycznew sprzedaży

OrcaHand

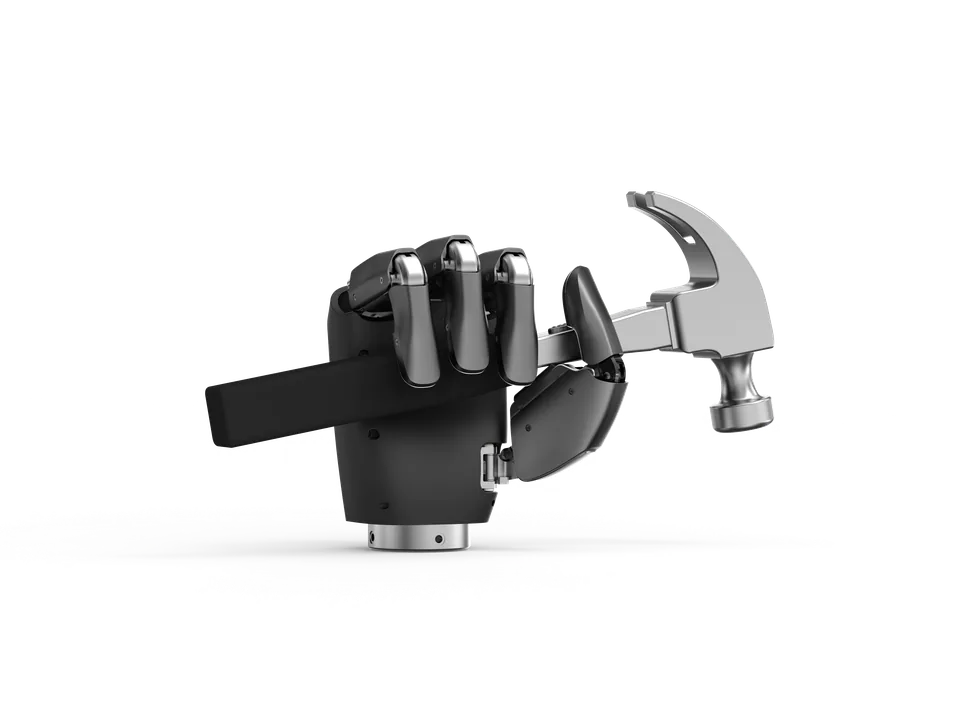
Otwarta dłoń ścięgnowa z ETH Zurych z 17 serwomechanizmami w wieży przedramienia, udźwigiem 10,5 kg i zestawem za 4500 USD.

Cena od

ok. 17 400 PLN* przeliczono z 4 500 USD, kurs NBP 3,8762, stan na 01.10.2026
Brak potwierdzonego dystrybutora w Polsce
  • 1,2kgWaga
  • 17DOFSt. swobody
  • 10,5kgUdźwig

W skrócie

  • Cena orientacyjna (źródło zewnętrzne)ok. 17 400 PLN* (stan 21 października 2026)
  • Parametrywaga 1,2 kg · st. swobody 17 DOF · udźwig 10,5 kg
  • Statusw sprzedaży
  • Dostępność w Polsceniepotwierdzona

Podsumowanie

OrcaHand to otwarta dłoń ścięgnowa opracowana w Laboratorium Robotyki Miękkiej ETH Zurych pod kierunkiem Roberta Katzschmanna, opisana w publikacji z kwietnia 2025 roku i pokazana na konferencji IROS 2025. Siedemnaście serwomechanizmów tworzy wieżę silników w przedramieniu: szesnaście ciągnie ścięgna pięciu palców, siedemnasty obraca nadgarstek przez pasek.

Do wyboru są serwomechanizmy Dynamixel (szesnaście po 0,92 Nm i jeden 1,9 Nm) albo siedemnaście Feetech STS3215. Dłoń waży około 1,2 kg; w publikacji wykazano udźwig 10,5 kg (103 N) czterema palcami i 2 kg (19,6 N) samym palcem wskazującym przy prądzie 600 mA. Na wszystkich pięciu opuszkach siedzą rezystory siłowe FSR, dodatkowo mierzony jest prąd silników; w zestawie sprzedażowym czujniki dotyku są opcją.

Oprogramowanie układowe orca_core zapewnia regulację pozycyjną z automatyczną kalibracją i napinaczem ścięgien, a dłoń przeszła 10 000 cykli bez awarii; montaż przez kołnierz ISO 9409-1. Oprogramowanie jest otwarte na permisywnej licencji, a dokumentacja sprzętu na licencji Creative Commons do użytku niekomercyjnego.

Według sklepu ROBOTIS America (październik 2026) zestaw z serwomechanizmami Dynamixel kosztuje 4500 USD, a części do samodzielnej budowy poniżej 2000 franków szwajcarskich. Warianty: OrcaHand Touch ze skórą dotykową i uproszczona OrcaHand Lite.

Dane techniczne

Dane sprawdzone: · Źródła: 4

  • Waga1,2 kg
    +71% względem mediany kategorii (0,7 kg, n=98)
  • Stopnie swobody17
    +6% względem mediany kategorii (16, n=125)
  • Udźwig10,5 kg
    −30% względem mediany kategorii (15 kg, n=83)
  • mediana kategoriiWyższa wartość nie zawsze oznacza lepszy robot — zależy od zastosowania.

Wymiary i masa

Waga
1,2 kg

Ruch i manipulacja

Stopnie swobody
17
Udźwig
10,5 kg

Elektronika i AI

Napęd
ścięgna, wieża 17 serwomechanizmów w przedramieniu, nadgarstek na pasku
Sensory
rezystory siłowe FSR na pięciu opuszkach, prąd silników; dotyk opcjonalny w zestawie

Dodatkowe parametry

Typ konstrukcji
dłoń pięciopalczasta
Interfejsy
magistrala serwomechanizmów Dynamixel lub Feetech (TTL), orca_core, kołnierz ISO 9409-1
Liczba palców
5
Przeciwstawny kciuk
tak
Liczba napędów (aktuatorów)
17
Siła chwytu (N)
103
Siła palca (N)
19,6
Czujniki dotyku
tak
Open source
tak
Licencja open source
MIT dla oprogramowania, Creative Commons niekomercyjna dla sprzętu
Kraj pochodzenia
CH

Karta katalogowa (PDF)

Cena i dostępność w Polsce

ok. 17 400 PLN* przeliczono z 4 500 USD, kurs NBP 3,8762, stan na 01.10.2026 · Aktualizacja: 21 października 2026 · Źródło (robotis.us)

Sprzedawcy w Polsce

Brak potwierdzonego dystrybutora w Polsce

Zastosowania

Typowe zastosowania

  • badania, teleoperacja

Grupa docelowa

  • laboratoria, zespoły teleoperacji

Porównanie

Porównywarka robotów

Podobne modele

  • prototyp

    Magiclab (Magic Atom Robotics Technology / Magiclab Robotics Technology Wuxi Co., Ltd.)

    MagicHand H01

    Nowa dłoń MagicLab pokazana w kwietniu 2026 roku dla humanoida MagicBot X1, na razie bez opublikowanej specyfikacji technicznej.

    • —cena
  • w służbie

    Yuequan Bionics (月泉仿生, Beijing Daqi Yuequan Bionic Technology Co., Ltd.)
    Y-Hand M2 (应手)

    Miękka dłoń Yuequan ze sztucznymi mięśniami i 38 stopniami swobody, chwyt 28,7 kg, zamknięcie w 0,2 s, skóra dotykowa na całej dłoni.

    • 38 DOFst. swobody
    • —cena
  • prototyp

    Rochu Robotics (Rochu Robot / Soft Robotics Gripper)

    Rochu Hand (biomimetische Hand)

    Miękka dłoń biomimetyczna przypisywana chińskiemu producentowi chwytaków Rochu, której strony producenta nie potwierdzają żadnymi danymi

    • —cena
  • DexH5 (GEN1)
    w sprzedaży

    PaXini Technology (帕西尼感知科技)

    DexH5 (GEN1)

    Czteropalczasta dłoń PaXini pierwszej generacji z 528 jednostkami dotykowymi, pięcioma aktywnymi stopniami swobody i udźwigiem 4 kg.

    • 9 DOFst. swobody
    • 4 kgudźwig
    • —cena
  • w sprzedaży

    ETH Zürich Soft Robotics Lab (ORCA Hand)

    OrcaHand Lite

    Uproszczona odmiana otwartej dłoni ścięgnowej z ETH Zurych, wybieralna w sklepie ROBOTIS, bez opublikowanych parametrów technicznych.

    • —cena
  • w sprzedaży

    VEICHI

    YZ-T6

    Dłoń ścięgnowa VEICHI z 6 stopniami swobody na 11 przegubów, 590 g, udźwig 500 g, RS485, 24 V, 2500 USD według sklepu AIFITLAB.

    • 0,59 kgwaga
    • 6 DOFst. swobody
    • 9 700*cena (PLN)

Historia

  1. Początek sprzedaży

  2. Prezentacja modelu

Źródła

  1. arxiv.org
  2. srl.ethz.ch
  3. robotis.us
  4. roboticscenter.ai

Linki do sklepów mogą w przyszłości stać się partnerskie — szczegóły: Jak zarabiamy · Jak sprawdzamy