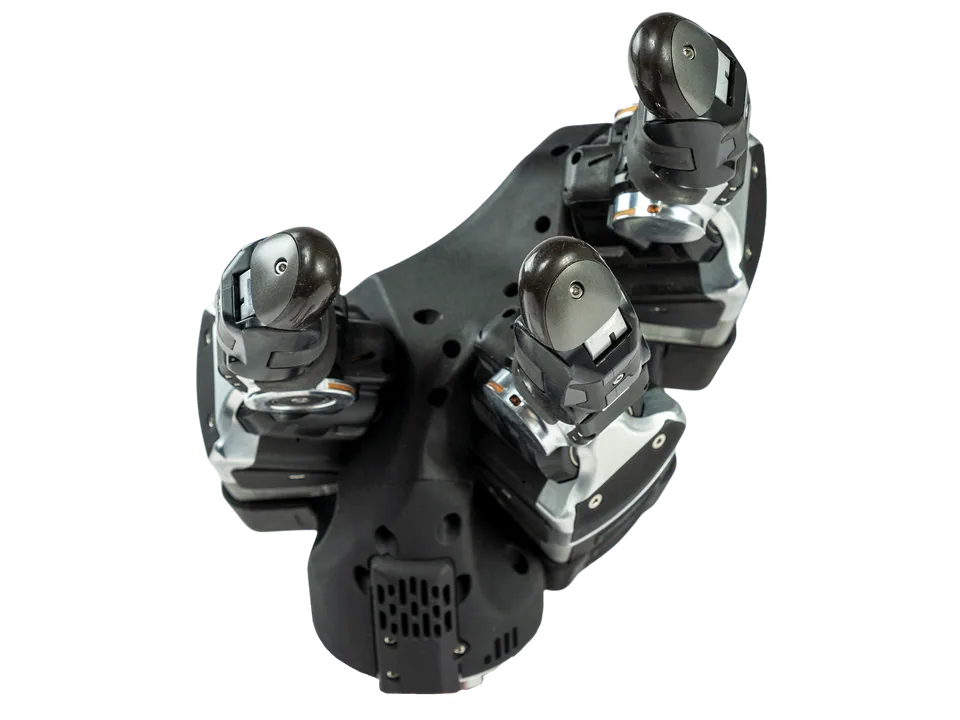
DH-5-6
Pięciopalczasta dłoń z sześcioma silnikami, 790 g, 10 kg w chwycie hakowym, 80 N siły, RS-485 Modbus, 5500 dolarów u dystrybutora.
Cena od
- 0,79kgWaga
- 11DOFSt. swobody
- 10kgUdźwig
W skrócie
- Cena orientacyjna (źródło zewnętrzne)ok. 21 300 PLN* (stan 21 października 2026)
- Parametrywaga 0,79 kg · st. swobody 11 DOF · udźwig 10 kg
- Statusw sprzedaży
- Dostępność w Polsceniepotwierdzona
Podsumowanie
- ProducentDH-Robotics (Shenzhen DH-Robotics Technology Co., Ltd.)
- KategoriaDłonie robotyczne
- Statusw sprzedaży
- Dostępność w PolsceBrak potwierdzonego dystrybutora w Polsce
Producent chwytaków DH-Robotics z Chin oferuje w DH-5-6 pięciopalczastą dłoń o sześciu czynnych i jedenastu łącznych stopniach swobody, napędzaną sześcioma silnikami umieszczonymi w dłoni. Przy masie 790 g dłoń utrzymuje w chwycie hakowym 10 kg, ściska pięcioma palcami z siłą 80 N, a pojedynczy palec daje 25 N; pełny cykl trwa 0,8 s, a trwałość przekracza milion cykli.
Standardowa wersja nie ma czujników dotyku, lecz producent oferuje opcjonalne wielopunktowe nakładki dotykowe o czasie reakcji poniżej 0,62 ms i zakresie do 2 MPa. Sterowanie odbywa się przez RS-485 w protokole Modbus RTU lub własnym, zasilanie 24 V. Amerykański dystrybutor Robotics Center podawał w październiku 2026 roku cenę 5500 dolarów przy czasie dostawy od czterech do sześciu tygodni.
Dłoń jest pomyślana dla humanoidów, przemysłu i badań. W tej samej klasie sześciu napędów plasują się tańsza eHand-6 oraz lżejsza RH56DFX, a kto potrzebuje więcej siły, znajdzie ją w DH116 Series.
Dane techniczne
Dane sprawdzone: · Źródła: 2
Dane z kart katalogowych i stron producentów; mediana z modeli tej kategorii w bazie.
-
Waga0,79 kg+13% względem mediany kategorii (0,7 kg, n=98)
-
Stopnie swobody11−31% względem mediany kategorii (16, n=125)
-
Udźwig10 kg−33% względem mediany kategorii (15 kg, n=83)
- mediana kategoriiWyższa wartość nie zawsze oznacza lepszy robot — zależy od zastosowania.
Wymiary i masa
- Waga
- 0,79 kg
Ruch i manipulacja
- Stopnie swobody
- 11
- Udźwig
- 10 kg
Elektronika i AI
- Napęd
- 6 silników w dłoni, 11 stopni swobody (6 czynnych)
- Sensory
- opcjonalne wielopunktowe nakładki dotykowe, reakcja poniżej 0,62 ms, do 2 MPa
Dodatkowe parametry
- Typ konstrukcji
- dłoń pięciopalczasta
- Interfejsy
- RS-485, Modbus RTU lub własny protokół, 24 V
- Liczba palców
- 5
- Przeciwstawny kciuk
- tak
- Liczba napędów (aktuatorów)
- 6
- Siła chwytu (N)
- 80
- Siła palca (N)
- 25
- Czujniki dotyku
- nie
- Napięcie zasilania (V)
- 24
- Open source
- nie
- Kraj pochodzenia
- CN
Cena i dostępność w Polsce
Sprzedawcy w Polsce
Brak potwierdzonego dystrybutora w Polsce
Zastosowania
Typowe zastosowania
Grupa docelowa
Porównanie
Porównywarka robotówPodobne modele
w sprzedaży
w sprzedaży- w służbie
Yuequan Bionics (月泉仿生, Beijing Daqi Yuequan Bionic Technology Co., Ltd.)
X-Hand M1 (信手)
- 11 DOFst. swobody
- 50 kgudźwig
- —cena
- w sprzedaży
- w sprzedaży
- w sprzedaży
Ti5ROBOT (Axion Motion Technologies (Suzhou) Co., Ltd.)
Cool Hand (TH-RH-1)
- 0,48 kgwaga
- 6 DOFst. swobody
- 11 400*cena (PLN)
Historia
brak danych
Źródła
Autora, źródło i licencję zdjęcia podajemy w podpisie. Linki do sklepów mogą w przyszłości stać się partnerskie — szczegóły: Jak zarabiamy · Jak sprawdzamy