w sprzedaży
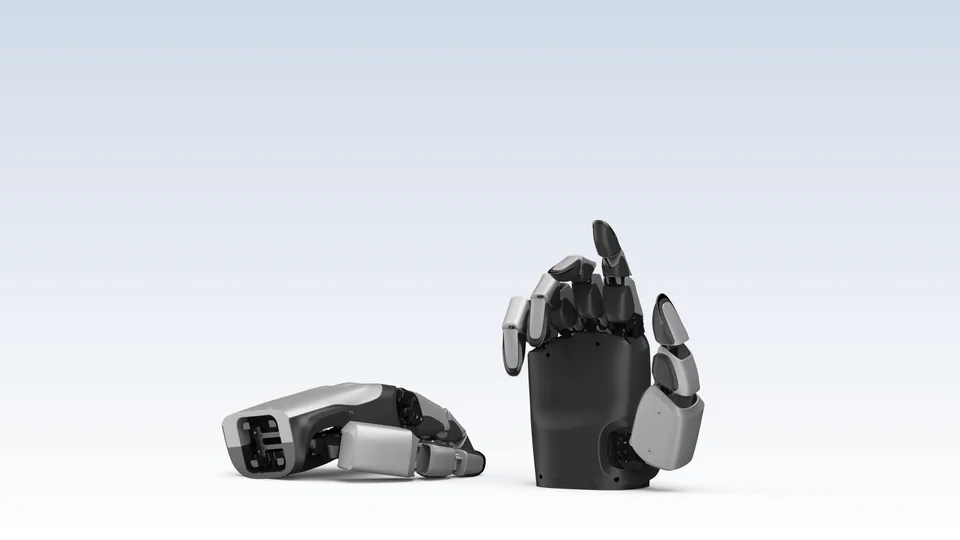
Czteropalczasta dłoń PaXini pierwszej generacji z 528 jednostkami dotykowymi, pięcioma aktywnymi stopniami swobody i udźwigiem 4 kg.
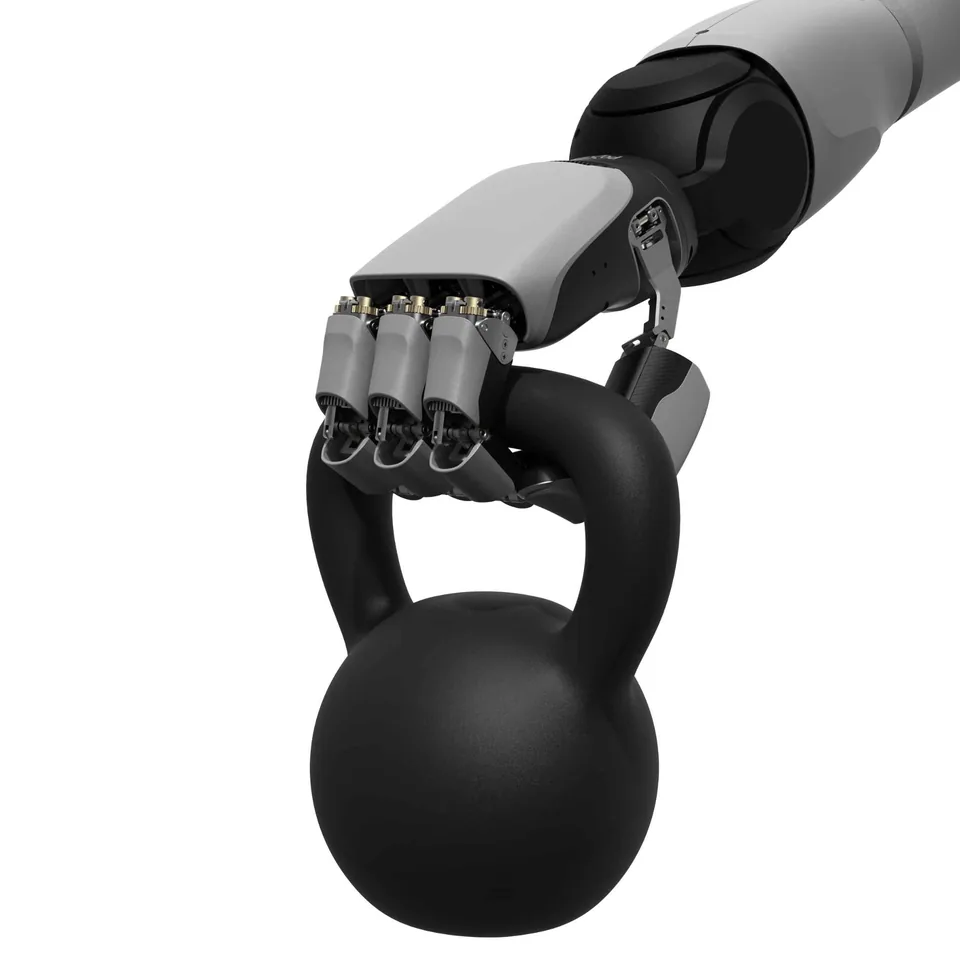
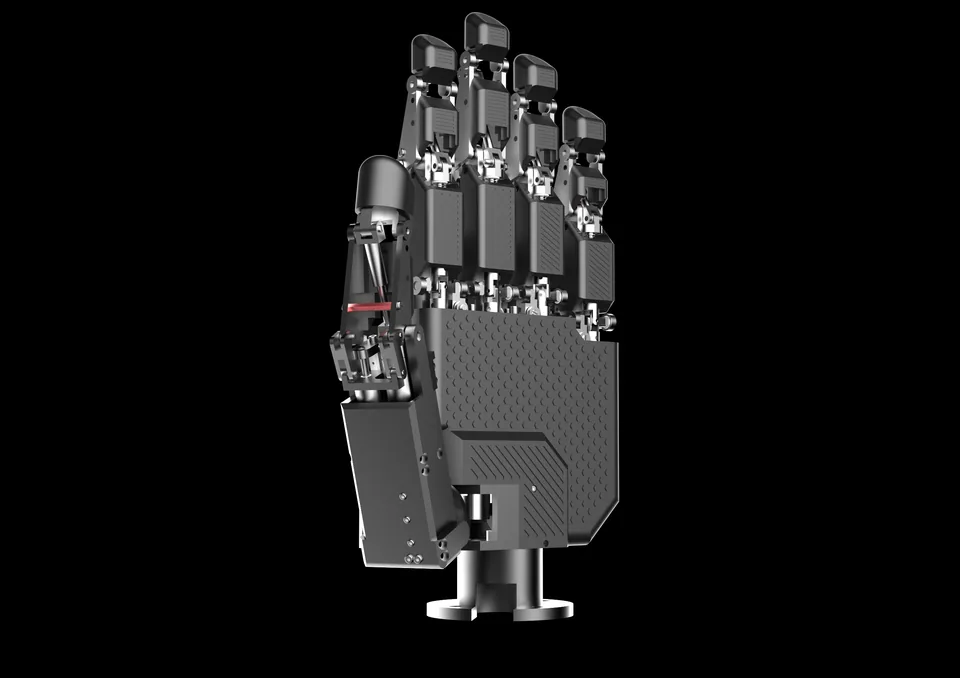
DexH5 otwiera rodzinę dłoni PaXini jako model pierwszej generacji i jest najprostszym z trzech. Cztery palce mają dziewięć stopni swobody, z których pięć jest aktywnych, napędzanych bezrdzeniowymi silnikami w dłoni. Udźwig wynosi 4 kg, maksymalna średnica chwytanego przedmiotu 10 cm, a pełne otwarcie lub zamknięcie trwa co najmniej sekundę.
Także tutaj dotyk jest główną cechą: 528 wielowymiarowych jednostek ITPU pokrywa palce, czyli mniej niż połowa tego, co ma DexH13, ale wciąż więcej niż w większości dłoni konkurencji. Program sterujący obsługuje trzy podstawowe czynności: chwytanie, chwyt szczypcowy i naciskanie. Komunikacja odbywa się przez EtherCAT lub Modbus. Masy, siły opuszki ani zasilania producent nie podaje.
Przeznaczenie to usługi, badania i przemysł. Na stronie produktu producent odsyła do własnego sklepu internetowego i do platformy AliExpress, lecz bez podanej kwoty, dlatego cena na zapytanie. Dla laboratoriów, które chcą sprawdzić sensorykę PaXini bez wydatku na model drugiej generacji, DexH5 jest naturalnym punktem wejścia; pełną pięciopalczastą wersją jest GMH18.
Dane z kart katalogowych i stron producentów; mediana z modeli tej kategorii w bazie.
brak danych
Brak potwierdzonego dystrybutora w Polsce
brak danych
Autora, źródło i licencję zdjęcia podajemy w podpisie. Linki do sklepów mogą w przyszłości stać się partnerskie — szczegóły: Jak zarabiamy · Jak sprawdzamy