w sprzedaży
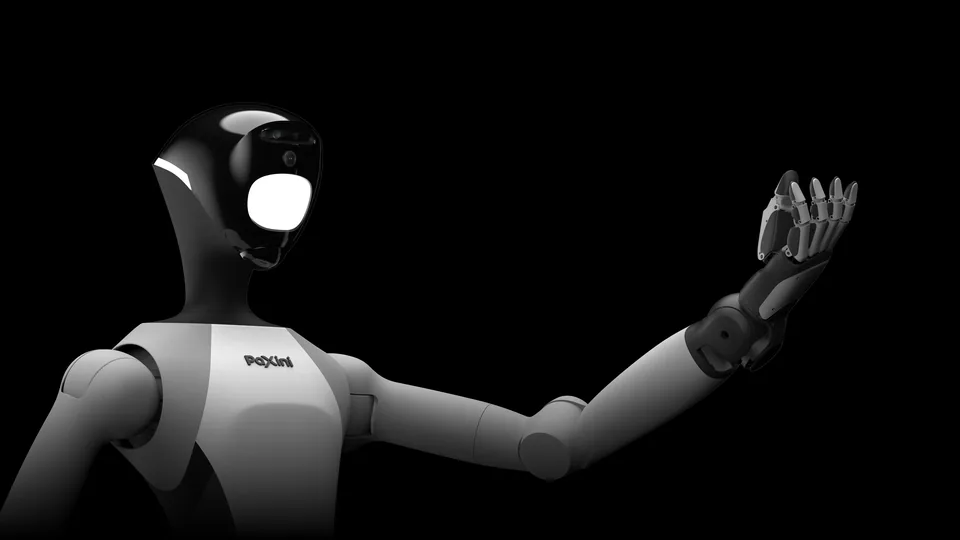
Humanoid dotykowy PaXini na podwoziu kołowym: 53 stopnie swobody, 2 280 czujników ITPU, 5 kg na ramię, do 1,86 m, 8 godzin pracy.
Cena od
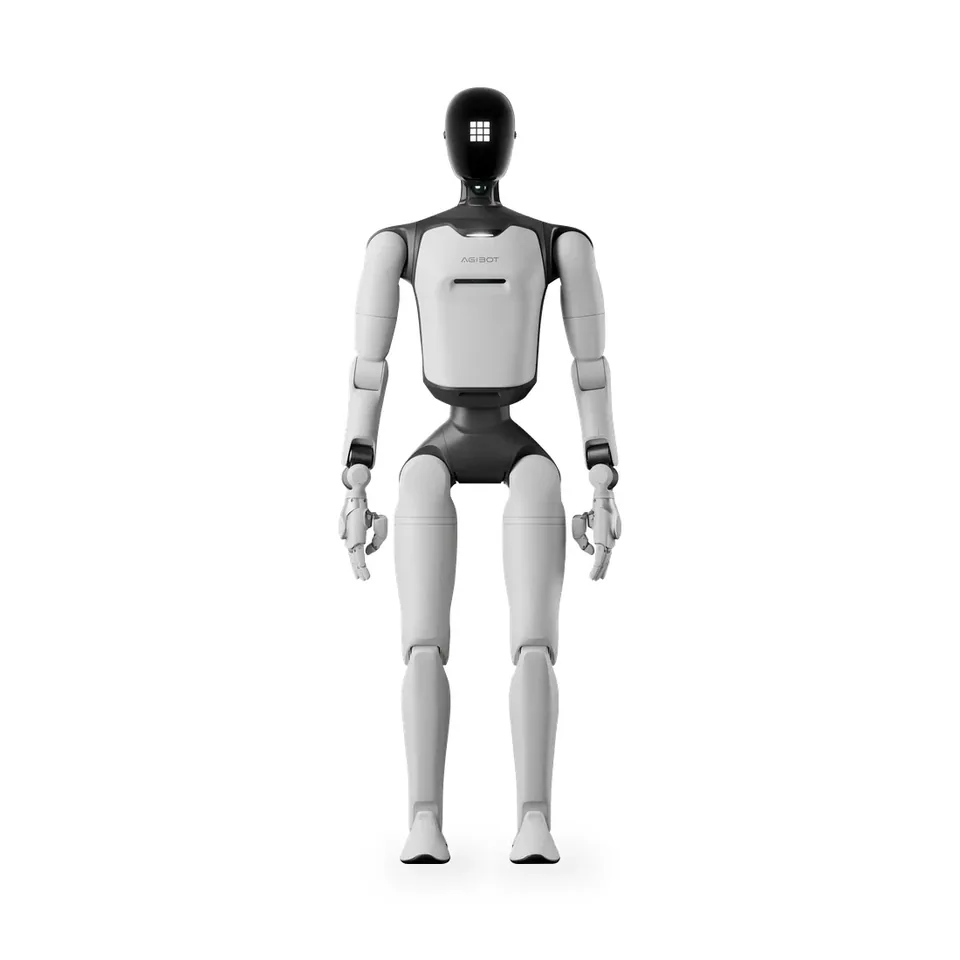
TORA-ONE to humanoid firmy PaXini Tech z Shenzhen, w którym najważniejszy jest zmysł dotyku. Producent, znany z wielowymiarowych czujników dotykowych, umieścił na robocie 2 280 jednostek czujnikowych ITPU o łącznie 6 840 kanałach, rozróżniających 15 modalności dotyku.
Robot stoi na podwoziu kołowym z nawigacją laserową SLAM; składana talia pozwala obniżyć go z 1,86 m do 1,46 m. Łącznie dysponuje 53 stopniami swobody: 21 w korpusie i po 16 w każdej czteropalczastej dłoni, z czego 13 jest aktywnych, a 3 bierne; palce napędzają silniki bezrdzeniowe. Każde ramię podnosi 5 kg przy zasięgu 96,5 cm i powtarzalności ±0,5 mm.
Do kamer należy pięć RGB (trzy w głowie, po jednej w dłoniach) i dwie RGBD (głowa i podwozie), uzupełnione LiDAR-em. Podwozie jedzie 0,6 m/s, pokonuje przeszkody 2 cm i nachylenie 7 stopni, obraca się z prędkością 0,4 rad/s. Akumulator 40 Ah wystarcza według producenta na 8 godzin, ładowanie trwa 6 godzin; masy nie podano.
Zastosowania to badania nad dotykiem, zbieranie danych do bazy OmniSharing i manipulacja. Producent odsyła do własnego sklepu i do sklepu na platformie AliExpress, ale kwoty nie podaje, dlatego cena na zapytanie. Siostrzany model TORA-DOUBLE ONE kierowany jest bardziej do przemysłu i logistyki.
Dane z kart katalogowych i stron producentów; mediana z modeli tej kategorii w bazie.
brak danych
Brak potwierdzonego dystrybutora w Polsce
brak danych
Autora, źródło i licencję zdjęcia podajemy w podpisie. Linki do sklepów mogą w przyszłości stać się partnerskie — szczegóły: Jak zarabiamy · Jak sprawdzamy