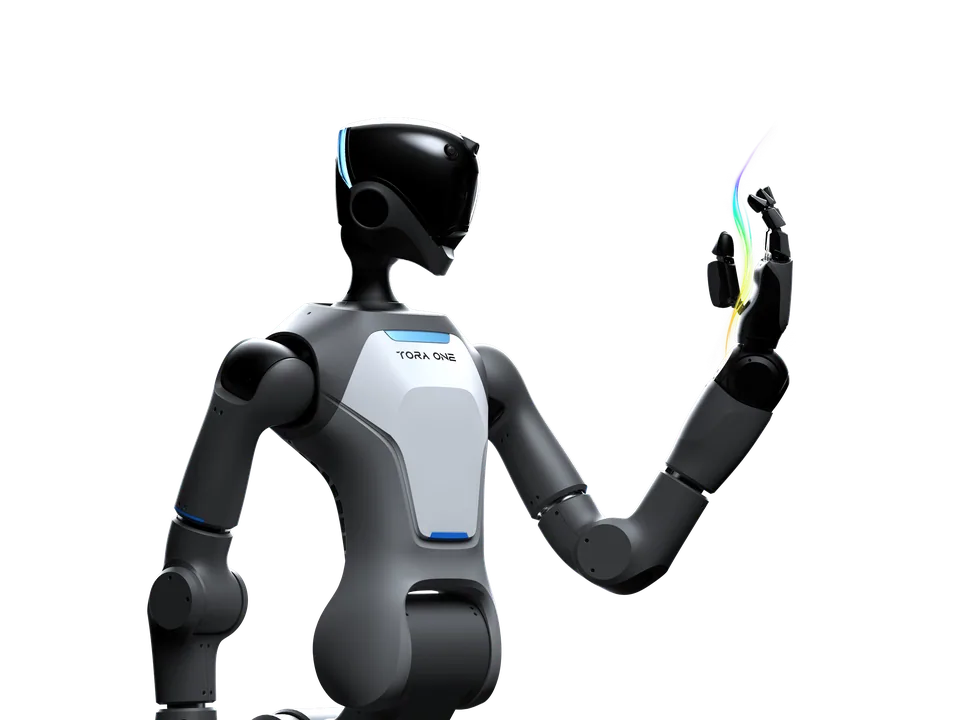
TORA-DOUBLE ONE
Kołowy humanoid z Shenzhen z taktylnymi dłońmi i modelem OmniVTLA, 60 kg, do 52 stopni swobody, 3 kg na ramię, około 8 godzin pracy.
Cena od
- 164cmWysokość
- 3kgUdźwig
- 60kgWaga
- 52DOFSt. swobody
- 8hCzas pracy
- 1,8m/sPrędkość
W skrócie
- Cena orientacyjna (źródło zewnętrzne)ok. 490 900 PLN* (stan 21 października 2026)
- Parametrywysokość 164 cm · udźwig 3 kg · waga 60 kg
- Statusw sprzedaży
- Dostępność w Polsceniepotwierdzona
Podsumowanie
- ProducentPaXini Technology (帕西尼感知科技)
- KategoriaRoboty humanoidalne
- Statusw sprzedaży
- Dostępność w PolsceBrak potwierdzonego dystrybutora w Polsce
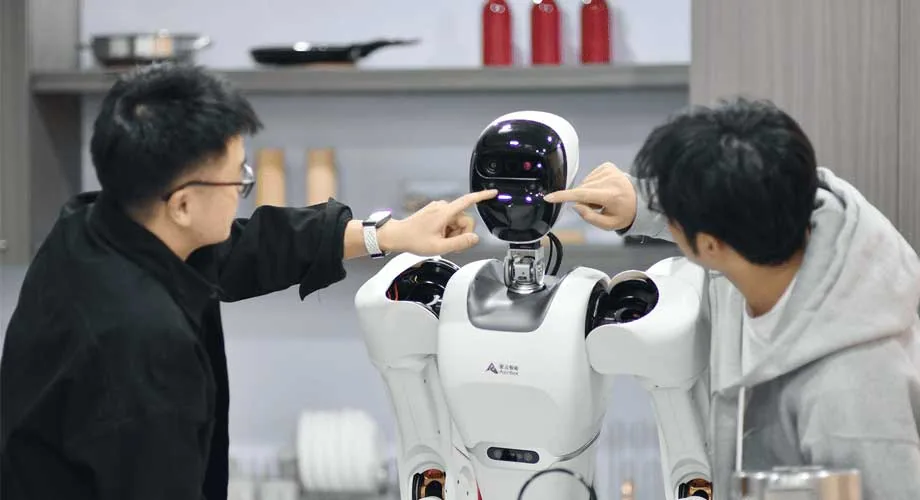
Firma PaXini Technology z Shenzhen zajmuje się przede wszystkim czujnikami dotyku, i to widać w jej humanoidzie TORA-DOUBLE ONE: pięciopalczaste dłonie mają wielowymiarowe czujniki taktylne, a system PX-Core łączy obraz z dotykiem, zasilając własny model OmniVTLA, który uczy się z widzenia, dotyku i języka. Robot jeździ na kołach i waży 60 kg netto.
Tułów o regulowanej wysokości sięga w wersji P od 128 do 164 cm, a wersja X z podwoziem do pokonywania progów od 133 do 169 cm, maksymalnie 172 cm; po złożeniu konstrukcja mieści się poniżej 60 cm.
Podwozie jest do wyboru dookólne z dwoma kołami skrętnymi albo terenowe z napędem na wszystkie koła, i rozpędza się do 1,8 m/s. Łączna liczba stopni swobody sięga 52 z dłońmi; same silniki korpusu to 20 (P) lub 22 (X). Ramiona o długości 844 mm przenoszą po 3 kg. Wymienny akumulator 47 Ah o energii 1214 Wh wystarcza na około 8 godzin. Komputerem jest NVIDIA Jetson AGX Orin z Ubuntu 22.04 i ROS 2.
Producent sprzedaje robota przez własny sklep i AliExpress, ale ceny nie podaje; sprzedawcy AIFitLab i Roboticscenter.ai wyceniali wersję P na 126 650 USD (stan 20 października 2026, dostępność na zamówienie). Model siostrzany to TORA-ONE.
Dane techniczne
Dane sprawdzone: · Źródła: 5
Dane z kart katalogowych i stron producentów; mediana z modeli tej kategorii w bazie.
-
Wysokość164 cmna poziomie mediany kategorii (169 cm, n=220)
-
Waga60 kgna poziomie mediany kategorii (63 kg, n=192)
-
Stopnie swobody52+76% względem mediany kategorii (29,5, n=200)
-
Udźwig3 kg−57% względem mediany kategorii (7 kg, n=166)
-
Prędkość1,8 m/s+20% względem mediany kategorii (1,5 m/s, n=117)
-
Bateria1 214 Wh+26% względem mediany kategorii (960 Wh, n=52)
-
Czas pracy8 h+100% względem mediany kategorii (4 h, n=135)
- mediana kategoriiWyższa wartość nie zawsze oznacza lepszy robot — zależy od zastosowania.
Wymiary i masa
- Wysokość
- 164 cm
- Waga
- 60 kg
Ruch i manipulacja
- Stopnie swobody
- 52
- Udźwig
- 3 kg
- Prędkość
- 1,8 m/s
Zasilanie
- Bateria
- 1 214 Wh
- Czas pracy
- 8 h
Elektronika i AI
- Napęd
- elektryczny; podwozie dookólne (dwa koła skrętne) lub terenowe (napęd na wszystkie koła); składany poniżej 60 cm
- Sensory
- wizyjno-taktylna podwójna modalność PX-Core, wielowymiarowe dłonie taktylne
- Jednostka obliczeniowa
- NVIDIA Jetson AGX Orin
Dodatkowe parametry
- Forma konstrukcji
- humanoid na kołach (tułów o regulowanej wysokości)
- Liczba palców
- 5
- Kraj pochodzenia
- CN
- Open source
- nie
Cena i dostępność w Polsce
Sprzedawcy w Polsce
Brak potwierdzonego dystrybutora w Polsce
Zastosowania
Typowe zastosowania
Grupa docelowa
Porównanie
Porównywarka robotówPodobne modele
w sprzedaży
w sprzedaży
w sprzedaży- prototyp
Robot Era (Beijing Xingdong Epoch Technology / Robotera)
Robotera STAR1
- 171 cmwysokość
- 20 kgudźwig
- 465 100*cena (PLN)
- w sprzedaży
w sprzedaży
Historia
brak danych
Źródła
Autora, źródło i licencję zdjęcia podajemy w podpisie. Linki do sklepów mogą w przyszłości stać się partnerskie — szczegóły: Jak zarabiamy · Jak sprawdzamy