w sprzedaży
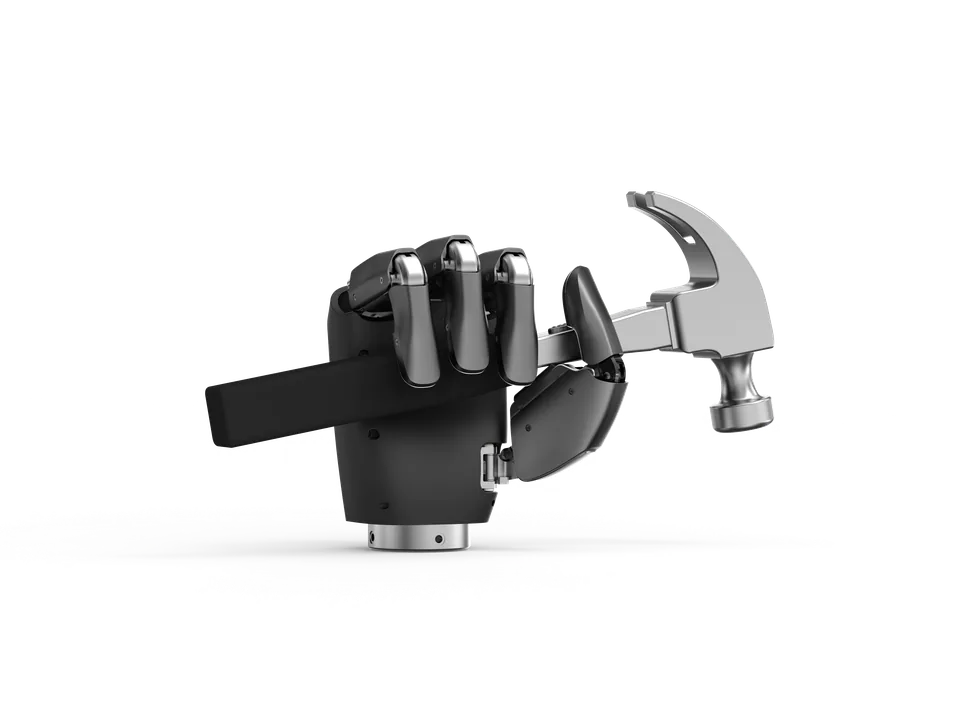
Pięciopalczasta dłoń PaXini z 18 stopniami swobody, ponad tysiącem jednostek dotykowych, udźwigiem 20 kg i zasilaniem przez USB PD.
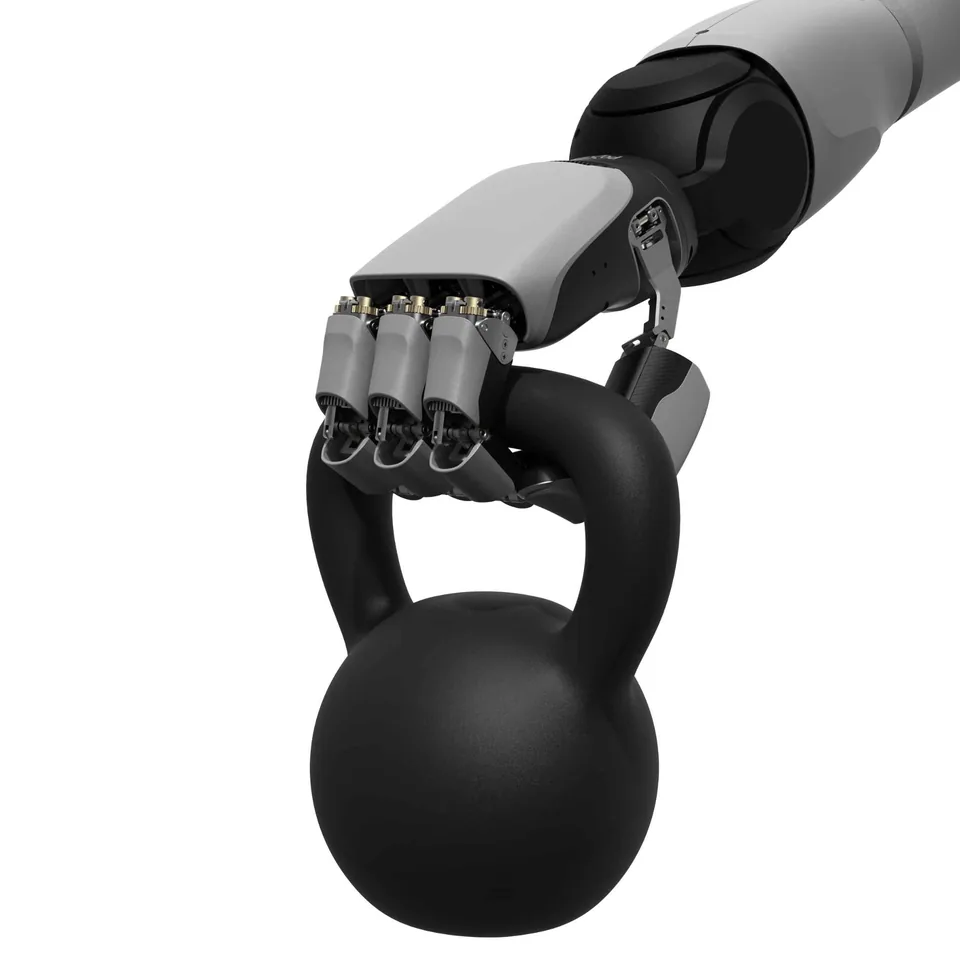
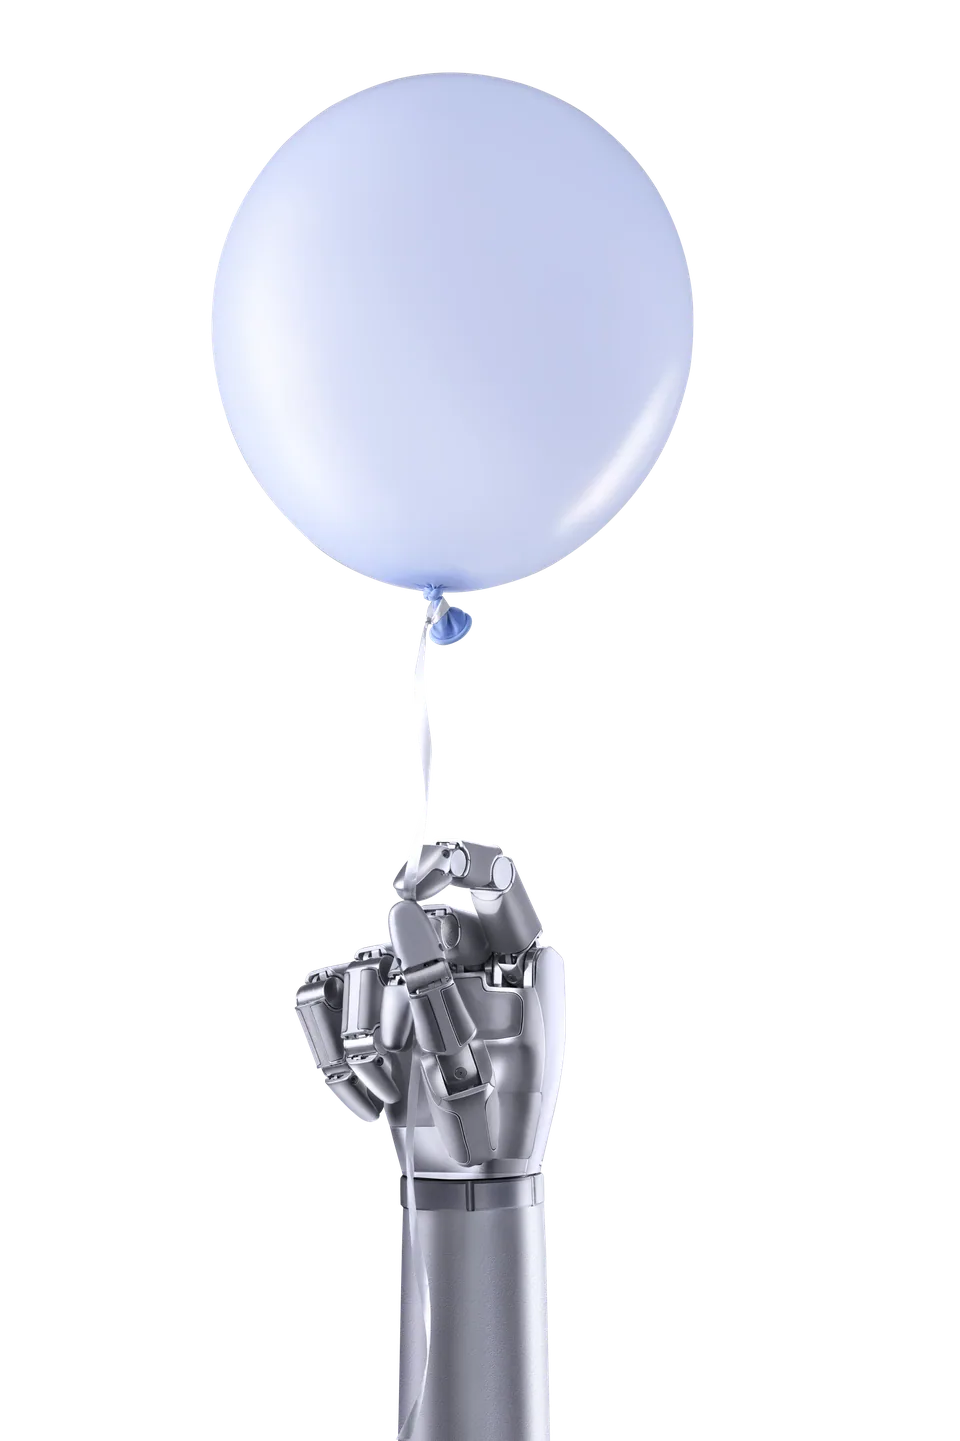
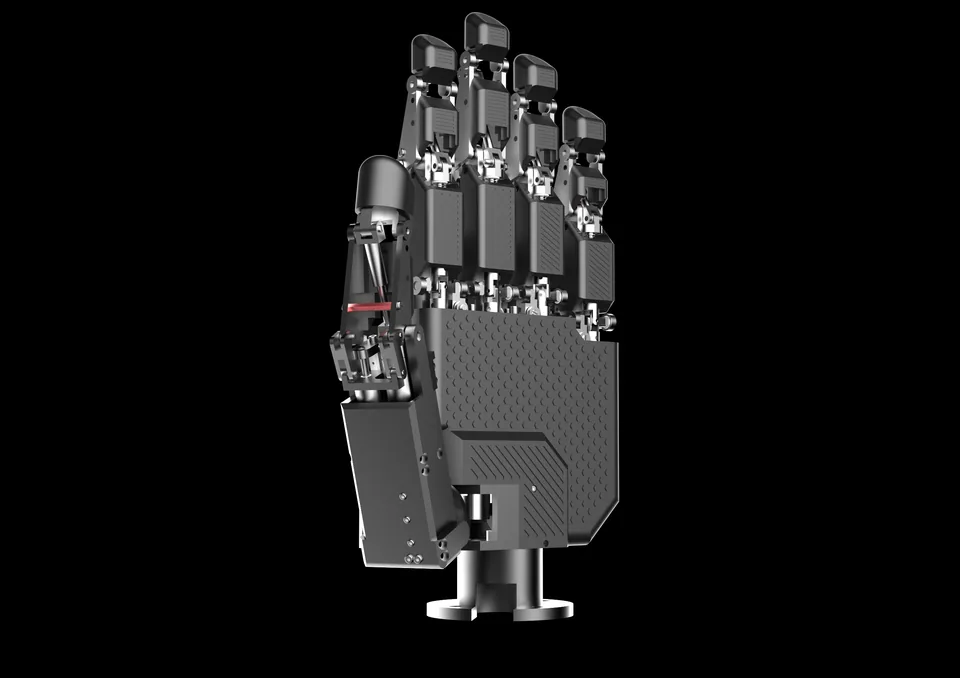
GMH18, trzecia generacja dłoni PaXini, jako pierwsza w rodzinie ma pięć palców. Osiemnaście stopni swobody dzieli się na jedenaście aktywnych i siedem biernych, z czego pięć przypada na kciuk; bezrdzeniowe silniki w dłoni pracują przez wielokrotne układy dźwigniowe. Udźwig znamionowy wynosi 20 kg, przy czym producent zaznacza, że jest to wartość laboratoryjna.
Ponad tysiąc jednostek dotykowych ITPU pokrywa paznokieć, opuszkę, poduszkę palca i dłoń, rozróżniając piętnaście modalności dotyku; opcjonalnie można dodać kamerę w dłoni lub na grzbiecie dłoni w wersji RGB, RGBD albo podczerwonej. Sterowanie realizuje adaptacyjne chwytanie z informacją zwrotną z całej powierzchni.
Zestaw złączy jest najszerszy w ofercie PaXini: USB, EtherCAT, Ethernet, Modbus i CAN FD, a zasilanie może pochodzić z USB PD 3.1 albo ze źródła 24–48 V. Masy, siły opuszki ani prędkości producent nie podaje. Przeznaczenie to humanoidy i przemysł. Cena jest na zapytanie, bo sklep producenta i platforma AliExpress nie pokazują kwoty.
W porównaniu z czteropalczastą DexH13 GMH18 oferuje czterokrotnie wyższy udźwig i więcej przegubów, a przez pięć stopni swobody kciuka zbliża się do konstrukcji ścięgnowych takich jak Linker Hand L30 Pro.
Dane z kart katalogowych i stron producentów; mediana z modeli tej kategorii w bazie.
brak danych
Brak potwierdzonego dystrybutora w Polsce
brak danych
Autora, źródło i licencję zdjęcia podajemy w podpisie. Linki do sklepów mogą w przyszłości stać się partnerskie — szczegóły: Jak zarabiamy · Jak sprawdzamy