w sprzedaży
Dane z kart katalogowych i stron producentów; mediana z modeli tej kategorii w bazie.
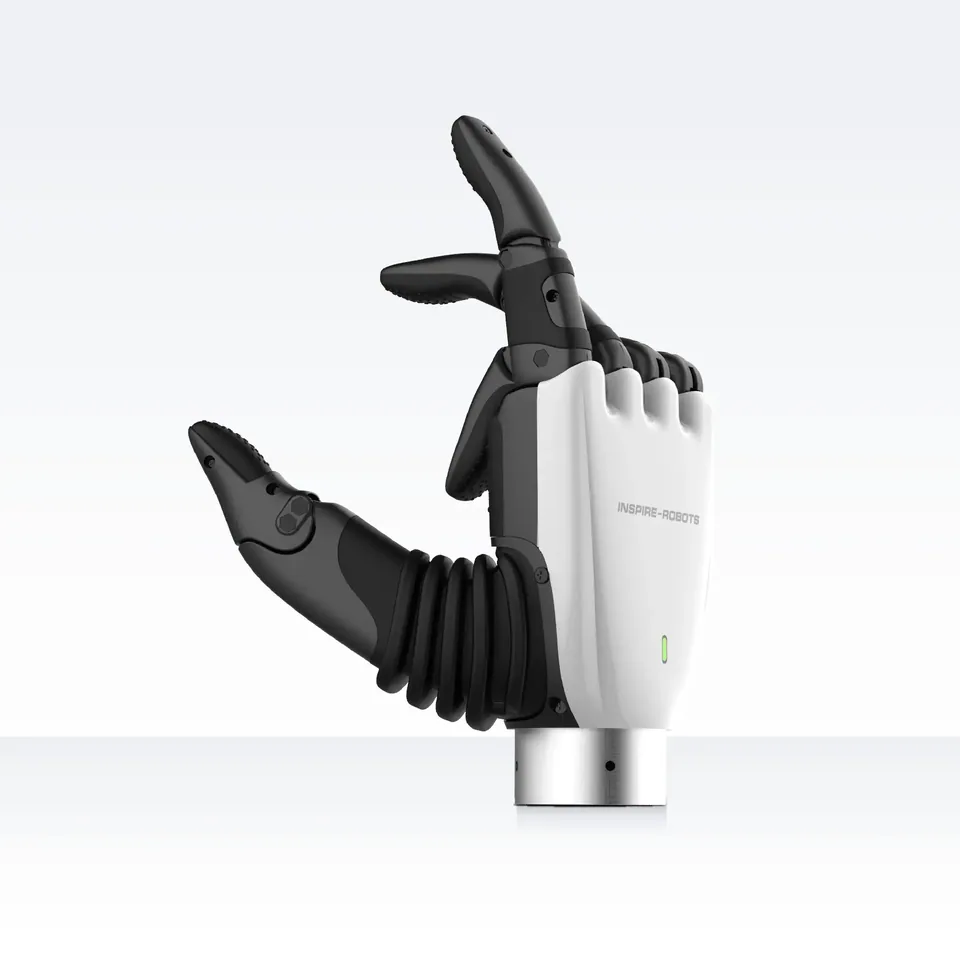
Bioniczna dłoń z sześcioma silnikami, trzydziestoma czujnikami siły i obudową IP64, sprzedawana jako proteza i końcówka robota
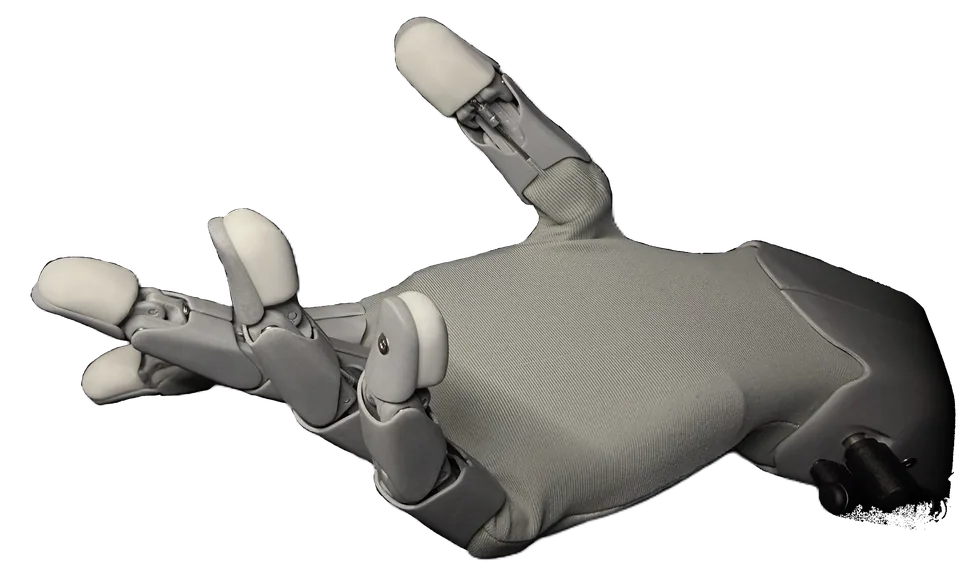
Ability Hand firmy PSYONIC wyrosła z protetyki: premiera odbyła się we wrześniu 2019 roku na kongresie AOPA jako proteza dłoni, a dziś ten sam produkt trafia także do laboratoriów robotyki jako końcówka chwytna z otwartym interfejsem programistycznym. Dłoń ma pięć palców z przeciwstawnym kciukiem, sześć stopni swobody i sześć bezszczotkowych silników umieszczonych w samej dłoni.
Palce zamykają się w 0,2 sekundy, prędkość kątowa sięga 462 stopni na sekundę dla palców i 1848 stopni na sekundę dla kciuka. Za dotyk odpowiada trzydzieści czujników siły, po sześć na każdym palcu, uzupełnionych sześcioma enkoderami. Masa wynosi 470 gramów w wersji dużej i 440 gramów w małej, długość odpowiednio 186 i 180 milimetrów przy szerokości 85 milimetrów.
Siła chwytu to 78 niutonów, chwyt szczypcowy 8 niutonów, chwyt kluczowy 17 niutonów; obciążalność osiowa według producenta sięga 45,4 kilograma, dla kciuka 27,2 kilograma. Zasilanie od 6 do 12 woltów, obudowa w klasie IP64. Komunikacja odbywa się przez I2C, BLE, UART lub RS-485, z bibliotekami w Pythonie, C++ i ROS 2; regulacja pozycji, prądu, prędkości i wypełnienia działa z częstotliwością do 1 kHz.
Producent wymienia zgodność z ramionami Universal Robots serii e oraz rękawicą Manus Metaglove Pro do teleoperacji. Cena na zapytanie u dystrybutora Knox Labs. W porównaniu z protezą bebionic Hand EQD wyróżnia ją właśnie otwarty interfejs programistyczny i gęsta sensoryka dotykowa.
brak danych
Brak potwierdzonego dystrybutora w Polsce
Ti5ROBOT (Axion Motion Technologies (Suzhou) Co., Ltd.)
Początek sprzedaży
Prezentacja modelu
Linki do sklepów mogą w przyszłości stać się partnerskie — szczegóły: Jak zarabiamy · Jak sprawdzamy