w sprzedaży
Dane z kart katalogowych i stron producentów; mediana z modeli tej kategorii w bazie.
Tańsza edycja dłoni Wave W01 z tymi samymi 22 stopniami swobody, udźwigiem 24 kilogramów i tablicami dotyku 60 na 60 punktów
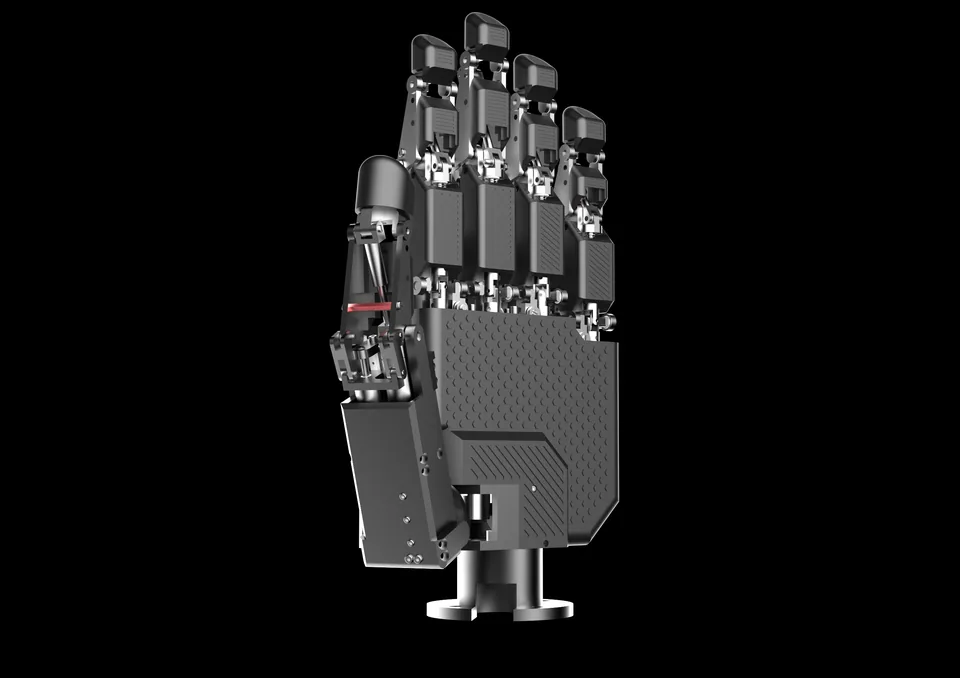
Wave W01 SE jest odchudzoną cenowo edycją dłoni SharpaWave od singapurskiej Sharpy, zachowującą ludzką wielkość i dwadzieścia dwa aktywne stopnie swobody z dwudziestu dwóch modułów siłowników. Oszczędności widać w liczbach: udźwig spada do 24 kilogramów, siła chwytu do 90 niutonów, nacisk opuszki do 12 niutonów, a cykl otwarcia i zamknięcia do 2 herców.
Tablice dotykowe w opuszkach mają rozdzielczość 60 na 60 punktów, czułość 0,05 niutona i raster 2 milimetry przy 30 klatkach na sekundę; wnioskowanie z danych dotykowych działa wyłącznie w samej dłoni, a surowego obrazu użytkownik nie otrzymuje.
Komunikacja odbywa się przez Ethernet 1000BASE-T. Masy, wymiarów i napięcia zasilania producent nie podaje osobno dla tej edycji; wartości na stronie produktu W01 są przypisane do dwóch kolumn bez podpisów, więc przyporządkowanie do SE wynika z nazw plików graficznych.
Producent kieruje ją do zespołów badawczych i do zbierania danych treningowych, gdzie liczy się liczba dłoni, a nie najwyższa rozdzielczość dotyku. Cena na zapytanie. Kompaktowym wariantem rodziny z własną skórą elektroniczną pozostaje Wave W02.
brak danych
Brak potwierdzonego dystrybutora w Polsce
brak danych
Linki do sklepów mogą w przyszłości stać się partnerskie — szczegóły: Jak zarabiamy · Jak sprawdzamy