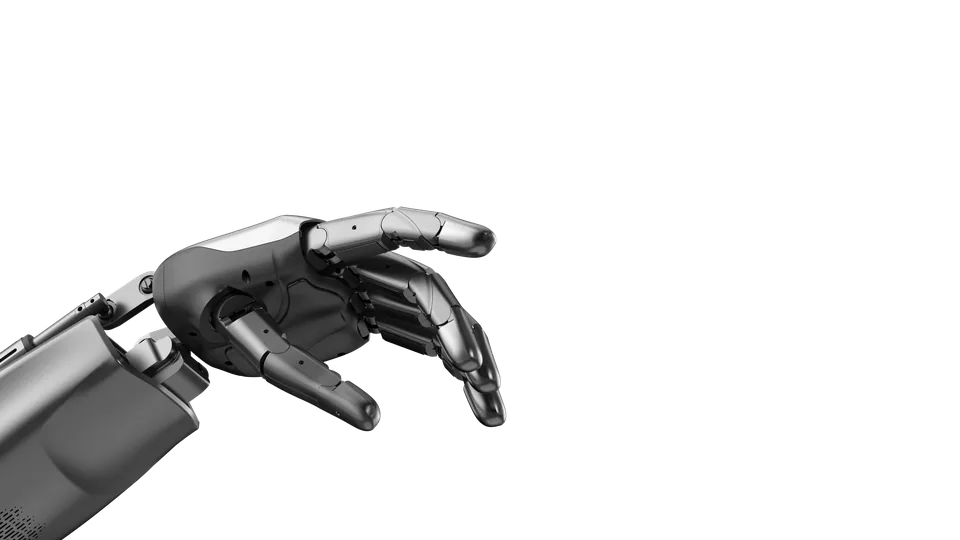
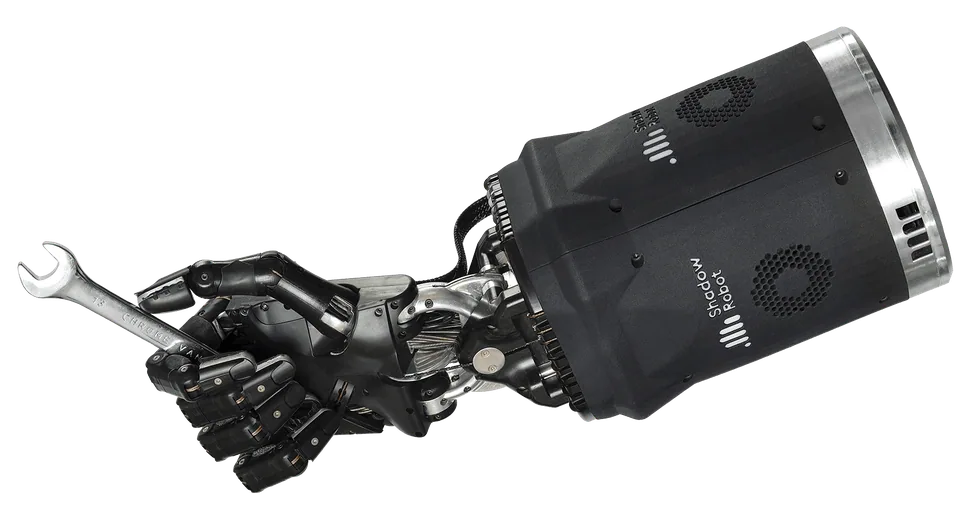
Zdjęcie: Richard Greenhill und Hugo Elias, Wikimedia Commons, CC BY-SA 3.0; zmieniono rozmiar i format pliku
Dłonie robotycznew sprzedaży

Shadow Dexterous Hand

Sehnowa dłoń humanoidalna z 24 przegubami, dwudziestoma silnikami w podstawie, ponad stu czujnikami i udźwigiem 4 kilogramów

Cena od

brak publicznej ceny
Brak potwierdzonego dystrybutora w Polsce
  • 4,3kgWaga
  • 20DOFSt. swobody
  • 4kgUdźwig

W skrócie

  • Parametrywaga 4,3 kg · st. swobody 20 DOF · udźwig 4 kg
  • Statusw sprzedaży
  • Dostępność w Polsceniepotwierdzona

Podsumowanie

Shadow Dexterous Hand to jedna z najdłużej rozwijanych dłoni robotycznych na świecie i wzorzec dla konstrukcji sehnowych. Cztery palce i kciuk mają razem 24 przeguby, z których dwadzieścia jest aktuowanych, a cztery sprzężone; kciuk ma pięć stopni swobody, każdy palec trzy stopnie na cztery przeguby, a nadgarstek dwa.

Dwadzieścia modułów silnikowych siedzi w podstawie dłoni i ciągnie ścięgna, co daje 4,3 kilograma masy wraz z przedramieniem. Udźwig w chwycie siłowym wynosi 4 kilogramy, pełny ruch pojedynczego przegubu odbywa się z częstotliwością 1 herca.

Ponad sto czujników próbkowanych z częstotliwością 1 kHz obejmuje czterdzieści czujników siły ścięgien, pozycje przegubów, jednostkę inercyjną oraz temperaturę i prąd; standardowo dwie opuszki mają czujniki dotykowe Shadow Tactile Fingertips, można zamówić do pięciu.

Komunikacja przez EtherCAT o przepustowości 100 megabitów i ROS; regulacja pozycji działa na komputerze nadrzędnym z 1 kHz, pętla momentu w silniku z 5 kHz, a oprogramowanie jest udostępniane na licencjach GPL i BSD. Materiały to aluminium, mosiądz, acetal, poliwęglan i poliuretan. Producent wymienia integrację z ramionami Universal Robots jako opcję oraz zgodność z PR2.

Lżejsze warianty to Lite z 13 stopniami i 2,4 kilograma, Extra Lite z 10 stopniami i 2,1 kilograma oraz Super Lite z 7 stopniami i 1,8 kilograma; wersja Lite ma osobny wpis Shadow Dexterous Hand Lite. Cena na zapytanie. Zdjęcie w katalogu pochodzi z 2007 roku i pokazuje starszą generację.

Dane techniczne

Źródła: 2

Gabaryty i kluczowe parametry
Gabaryty i kluczowe parametry: Shadow Dexterous HandUdźwig: 4 kg, mediana kategorii 15 kg. Waga: 4,3 kg, mediana kategorii 0,7 kg.Parametry na tle mediany kategoriiUdźwig4 kgmediana kategorii: 15 kg (n=83)Waga4,3 kgmediana kategorii: 0,7 kg (n=98)

Dane z kart katalogowych i stron producentów; mediana z modeli tej kategorii w bazie.

  • Waga4,3 kg
    +514% względem mediany kategorii (0,7 kg, n=98)
  • Stopnie swobody20
    +25% względem mediany kategorii (16, n=125)
  • Udźwig4 kg
    −73% względem mediany kategorii (15 kg, n=83)
  • mediana kategoriiWyższa wartość nie zawsze oznacza lepszy robot — zależy od zastosowania.

Wymiary i masa

Waga
4,3 kg

Ruch i manipulacja

Stopnie swobody
20
Udźwig
4 kg

Elektronika i AI

Napęd
ścięgna, 20 modułów silnikowych w podstawie, 24 przeguby
Sensory
ponad 100 czujników z 1 kHz: 40 sił ścięgien, pozycje, IMU, temperatura, prąd; opuszki dotykowe (2 do 5)

Dodatkowe parametry

Typ konstrukcji
dłoń humanoidalna sehnowa, 4 palce i kciuk
Interfejsy
EtherCAT 100 Mbit/s, ROS; oprogramowanie GPL/BSD
Liczba palców
4
Przeciwstawny kciuk
tak
Liczba napędów (aktuatorów)
20
Czujniki dotyku
tak
Open source
nie
Kraj pochodzenia
GB
Kompatybilne roboty
Universal Robots (Integration als Option), PR2

Karta katalogowa (PDF)

Cena i dostępność w Polsce

brak danych

Sprzedawcy w Polsce

Brak potwierdzonego dystrybutora w Polsce

Zastosowania

Typowe zastosowania

  • badania, teleoperacja, przemysł

Grupa docelowa

  • instytuty badawcze, teleoperacja, przemysł

Porównanie

Porównywarka robotów

Podobne modele

  • DEX-EE
    w sprzedaży

    Shadow Robot Company

    DEX-EE

    Trójpalczasta dłoń badawcza opracowana z Google DeepMind do długich eksperymentów, z kamerami stereo w opuszkach i masą 4,1 kilograma

    • 4,1 kgwaga
    • 12 DOFst. swobody
    • —cena
  • Handroid
    platforma badawcza

    Handroid-Projekt (UNC Chapel Hill / Stanford University)
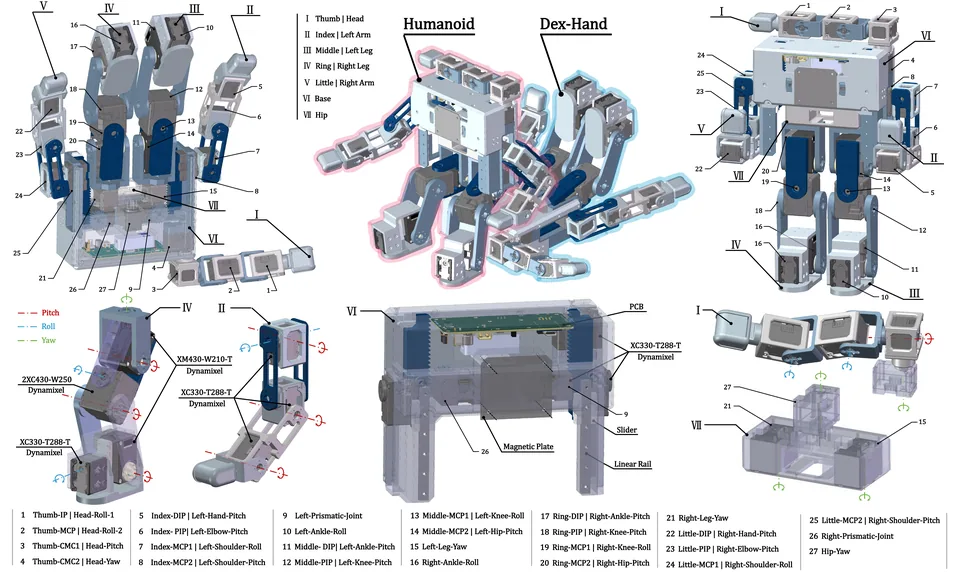
    Handroid

    Drukowany w 3D robot biurkowy z UNC i Stanforda o 27 stopniach swobody, który działa jako dłoń albo mały humanoid, licencja MIT.

    • 2,05 kgwaga
    • 27 DOFst. swobody
    • —cena
  • Shadow Dexterous Hand Lite
    w sprzedaży

    Shadow Robot Company

    Shadow Dexterous Hand Lite

    Trzy palce i kciuk z brytyjskiej rodziny Shadow: 13 stopni swobody, 13 silników w podstawie, 2,4 kg z przedramieniem, EtherCAT 1 kHz.

    • 2,4 kgwaga
    • 13 DOFst. swobody
    • —cena
  • DexMano D22-PRO
    prototyp

    Suzhou Botyard Intelligence Technology Co., Ltd.

    DexMano D22-PRO

    Ścięgnowa dłoń z Suzhou znana jako Gaoshan S1: 22 przeguby, 18 aktywnych stopni swobody, 1,8 kg z przedramieniem, 100 N chwytu, EtherCAT.

    • 1,8 kgwaga
    • 22 DOFst. swobody
    • —cena
  • DG-5F (DG-5F-M)
    w sprzedaży

    Tesollo Inc.

    DG-5F (DG-5F-M)

    W pełni napędzana dłoń pięciopalczasta Tesollo z 20 siłownikami, masą 1763 g, chwytem do 20 kg oraz wtyczkami dla ramion UR i Techman.

    • 1,76 kgwaga
    • 20 DOFst. swobody
    • 67 800*cena (PLN)
  • DLR-HIT Hand II
    platforma badawcza

    Niemieckie Centrum Lotnictwa i Kosmonautyki (DLR), Instytut Robotyki i Mechatroniki

    DLR-HIT Hand II

    Pięciopalczasta dłoń badawcza DLR i instytutu z Harbinu: 15 stopni swobody, około 1,5 kg, 10 N na opuszce, 360 stopni na sekundę.

    • 1,5 kgwaga
    • 15 DOFst. swobody
    • —cena

Historia

brak danych

Źródła

  1. shadowrobot.com
  2. shadowrobot.com

Autora, źródło i licencję zdjęcia podajemy w podpisie. Linki do sklepów mogą w przyszłości stać się partnerskie — szczegóły: Jak zarabiamy · Jak sprawdzamy