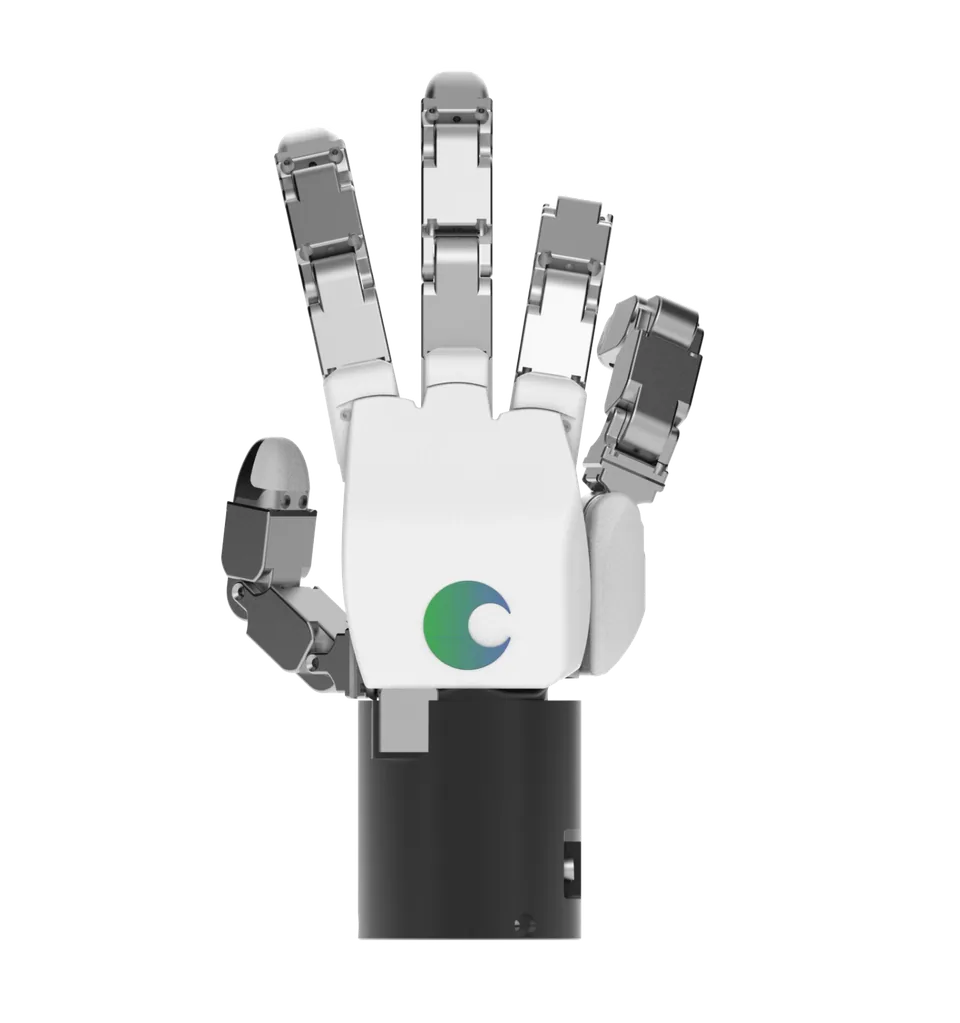
Zdjęcie: Suzhou Botyard Intelligence Technology Co., Ltd., strona producenta (botyard.ai)

DexMano D22-PRO

Ścięgnowa dłoń z Suzhou znana jako Gaoshan S1: 22 przeguby, 18 aktywnych stopni swobody, 1,8 kg z przedramieniem, 100 N chwytu, EtherCAT.

Cena od

brak publicznej ceny
Brak potwierdzonego dystrybutora w Polsce
  • 1,8kgWaga
  • 22DOFSt. swobody
  • 25kgUdźwig

W skrócie

  • Parametrywaga 1,8 kg · st. swobody 22 DOF · udźwig 25 kg
  • Statusprototyp
  • Dostępność w Polsceniepotwierdzona

Podsumowanie

Pod nazwą DexMano D22-PRO krąży w zestawieniach dłoń przypisywana firmie Botyard Intelligence z Suzhou, lecz sam producent dokumentuje na swojej stronie wyłącznie model Gaoshan S1 i nigdzie nie potwierdza nazwy D22-PRO; zbieżność parametrów (22 stopnie swobody, 1,8 kg, czucie dotyku) wskazuje na ten sam produkt, więc poniższe dane pochodzą z karty Gaoshan S1 w wersji 0.1 z września 2026 roku.

Dłoń ma 22 przeguby i 18 aktywnych stopni swobody, cztery w kciuku i po trzy w każdym palcu, a napęd ścięgnowy łączy ścięgna, mechanizmy dźwigniowe i napęd bezpośredni z jednostką napędową w module przedramienia; razem z nim całość mierzy 109,9 × 92,33 × 439,45 mm i waży 1,8 kg. Siła na opuszce wynosi 30 N, chwyt 100 N, siła podnoszenia 25 kg, a najmniejszy chwytany przedmiot ma 9 mm.

Palce otwierają się i zamykają z częstotliwością 3 Hz, przegub osiąga 360 stopni na sekundę, pętla regulacji pracuje powyżej 1 kHz, czas reakcji nie przekracza 0,3 s. Czujniki dotykowe 3D w opuszkach mają po 116 punktów pomiarowych przy progu 0,1 N i rozdzielczości przestrzennej 1 mm; dochodzą sześcioosiowa jednostka inercyjna, kąty przegubów oraz nadzór ścięgien pod względem napięcia, prądu, temperatury i naciągu.

Interfejsy to EtherCAT (500 Hz), RS-485 (200 Hz) i CAN FD (100 Hz), obsługa ROS 2 przez ros2_control, SDK w C++ oraz modele URDF, MJCF i USD; sterowanie odbywa się pozycyjnie lub siłowo, a klient Juexian na komputer służy do obsługi. Zasilanie DC 24 V przy 7,5 A, chłodzenie powietrzem, praca w 0–45 stopniach Celsjusza, warianty S1-L-FT, S1-R-FT i S1-LR-FT.

Status to prototyp dla humanoidów i badań; formularz zamówienia nie podaje ceny, więc obowiązuje cena na zapytanie. Zbliżoną konstrukcję z napędem w przedramieniu stanowi OmniHand 3 Ultra-T.

Dane techniczne

Źródła: 3

Gabaryty i kluczowe parametry
Gabaryty i kluczowe parametry: DexMano D22-PROUdźwig: 25 kg, mediana kategorii 15 kg. Waga: 1,8 kg, mediana kategorii 0,7 kg.Parametry na tle mediany kategoriiUdźwig25 kgmediana kategorii: 15 kg (n=83)Waga1,8 kgmediana kategorii: 0,7 kg (n=98)

Dane z kart katalogowych i stron producentów; mediana z modeli tej kategorii w bazie.

  • Waga1,8 kg
    +157% względem mediany kategorii (0,7 kg, n=98)
  • Stopnie swobody22
    +38% względem mediany kategorii (16, n=125)
  • Udźwig25 kg
    +67% względem mediany kategorii (15 kg, n=83)
  • mediana kategoriiWyższa wartość nie zawsze oznacza lepszy robot — zależy od zastosowania.

Wymiary i masa

Waga
1,8 kg

Ruch i manipulacja

Stopnie swobody
22
Udźwig
25 kg

Elektronika i AI

Napęd
ścięgna, dźwignie i napęd bezpośredni, jednostka napędowa w module przedramienia
Sensory
czujniki dotykowe 3D w opuszkach (116 punktów, próg 0,1 N), sześcioosiowa jednostka inercyjna, kąty przegubów, nadzór ścięgien

Dodatkowe parametry

Typ konstrukcji
dłoń pięciopalczasta z napędem ścięgnowym, prototyp
Interfejsy
EtherCAT 500 Hz, RS-485 200 Hz, CAN FD 100 Hz, ROS 2, SDK C++, URDF/MJCF/USD
Liczba palców
5
Przeciwstawny kciuk
tak
Siła chwytu (N)
100
Siła palca (N)
30
Długość (mm)
439
Czujniki dotyku
tak
Napięcie zasilania (V)
24
Open source
nie
Kraj pochodzenia
CN

Karta katalogowa (PDF)

Cena i dostępność w Polsce

brak danych

Sprzedawcy w Polsce

Brak potwierdzonego dystrybutora w Polsce

Zastosowania

Typowe zastosowania

  • humanoidy, badania

Grupa docelowa

  • producenci humanoidów, laboratoria manipulacji

Porównanie

Porównywarka robotów

Podobne modele

  • Handroid
    platforma badawcza

    Handroid-Projekt (UNC Chapel Hill / Stanford University)
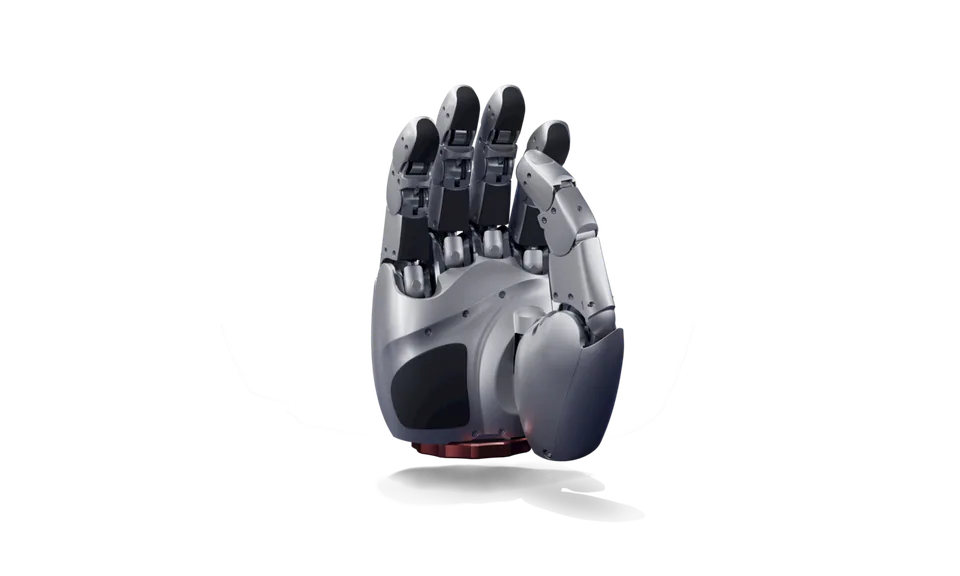
    Handroid

    Drukowany w 3D robot biurkowy z UNC i Stanforda o 27 stopniach swobody, który działa jako dłoń albo mały humanoid, licencja MIT.

    • 2,05 kgwaga
    • 27 DOFst. swobody
    • —cena
  • Agile Hand
    w sprzedaży

    Agile Robots SE

    Agile Hand

    Modułowa dłoń pięciopalczasta z Monachium: 21 przegubów, 16 stopni swobody, czujniki momentu w każdym przegubie, EtherCAT 1 kHz.

    • 1,5 kgwaga
    • 16 DOFst. swobody
    • —cena
  • w sprzedaży

    Sharpa (Sharpa Pte Ltd)

    SharpaWave (Wave W01)

    Dłoń ludzkiej wielkości z 22 modułami siłowników, udźwigiem 40 kilogramów i tablicami dotykowymi 240 na 240 punktów w opuszkach

    • 1,3 kgwaga
    • 22 DOFst. swobody
    • —cena
  • prototyp

    Festo SE & Co. KG

    BionicSoftHand 2.0

    Pneumatyczna miękka dłoń Festo z 11 stopniami swobody, 1295 g, do 4 kg udźwigu i 113 czujnikami w rękawicy, demonstrator z 2020 roku.

    • 1,29 kgwaga
    • 11 DOFst. swobody
    • —cena
  • DG-5F (DG-5F-M)
    w sprzedaży

    Tesollo Inc.

    DG-5F (DG-5F-M)

    W pełni napędzana dłoń pięciopalczasta Tesollo z 20 siłownikami, masą 1763 g, chwytem do 20 kg oraz wtyczkami dla ramion UR i Techman.

    • 1,76 kgwaga
    • 20 DOFst. swobody
    • 67 800*cena (PLN)
  • w sprzedaży

    Tesollo Inc.

    DG-4F

    Czteropalczasta dłoń przemysłowa Tesollo z 18 niezależnie sterowanymi przegubami, masą 1494 g i chwytem obejmującym do 20 kg.

    • 1,49 kgwaga
    • 18 DOFst. swobody
    • —cena

Historia

brak danych

Źródła

  1. botyard.ai
  2. botyard.ai
  3. botyard.ai

Autora, źródło i licencję zdjęcia podajemy w podpisie. Linki do sklepów mogą w przyszłości stać się partnerskie — szczegóły: Jak zarabiamy · Jak sprawdzamy