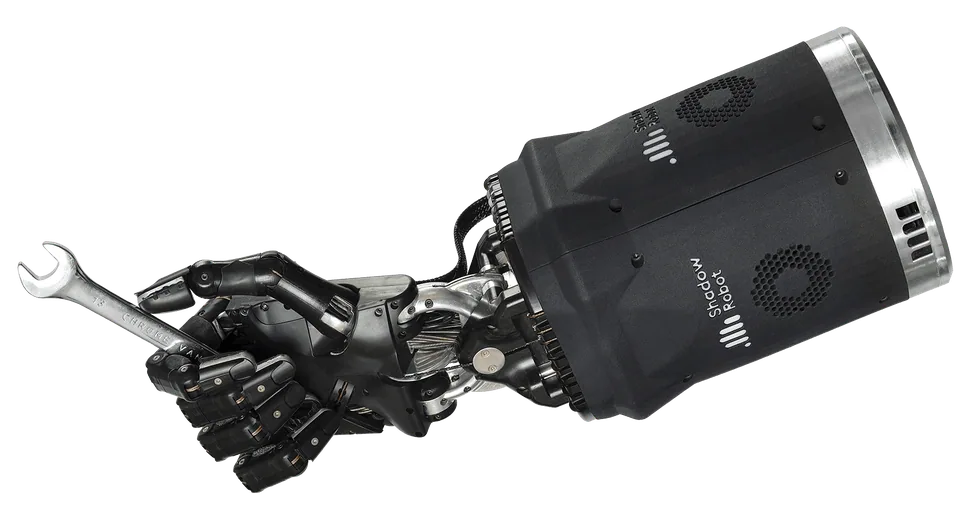
w sprzedaży
Drukowany w 3D robot biurkowy z UNC i Stanforda o 27 stopniach swobody, który działa jako dłoń albo mały humanoid, licencja MIT.
Handroid to otwarty projekt akademicki zespołów z UNC Chapel Hill i Uniwersytetu Stanforda, opisany w lipcu 2026 roku w artykule na arXiv. Jest to w całości drukowany w 3D robot biurkowy, który zmienia postać: raz pracuje jako antropomorficzna dłoń, innym razem staje na palcach i chodzi jako mały humanoid.
Łącznie ma 27 stopni swobody, z czego 20 przypada na dłoń; napęd stanowią kompaktowe, modułowe siłowniki z pomiarem położenia, a zintegrowana płytka sterująca odpowiada za zasilanie, odczyty i stan urządzenia. Wysokość wynosi 0,33 m, masa 2,05 kg. Autorzy pokazali manipulację w dłoni przy regulacji 30 Hz oraz podnoszenie metalowego kubka o masie około 270 g; udźwigu i liczby palców nie podają.
Projekt jest udostępniony na licencji MIT z modelem CAD w Onshape i listą części, choć kod i dokumentacja są dopiero przygotowywane. Nie ma ceny, bo to plan do samodzielnej budowy; cena na zapytanie dotyczy jedynie części. Dla porównania komercyjną, równie tanią dłoń z nadgarstkiem oferuje HW1, a inny uczelniany projekt to LEAP Hand.
Dane z kart katalogowych i stron producentów; mediana z modeli tej kategorii w bazie.
brak danych
Brak potwierdzonego dystrybutora w Polsce
Niemieckie Centrum Lotnictwa i Kosmonautyki (DLR), Instytut Robotyki i Mechatroniki
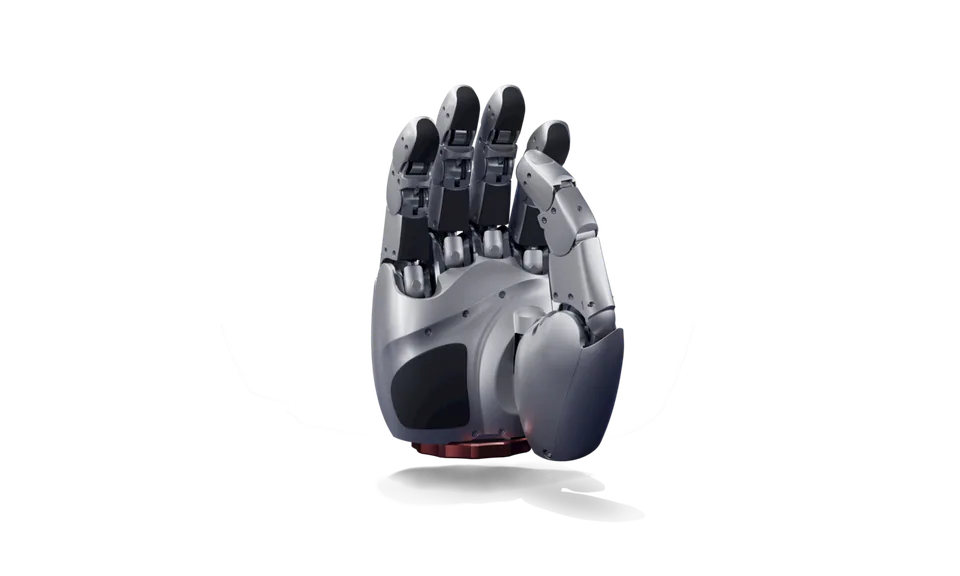
Prezentacja modelu
Autora, źródło i licencję zdjęcia podajemy w podpisie. Linki do sklepów mogą w przyszłości stać się partnerskie — szczegóły: Jak zarabiamy · Jak sprawdzamy