w sprzedaży
Dane z kart katalogowych i stron producentów; mediana z modeli tej kategorii w bazie.
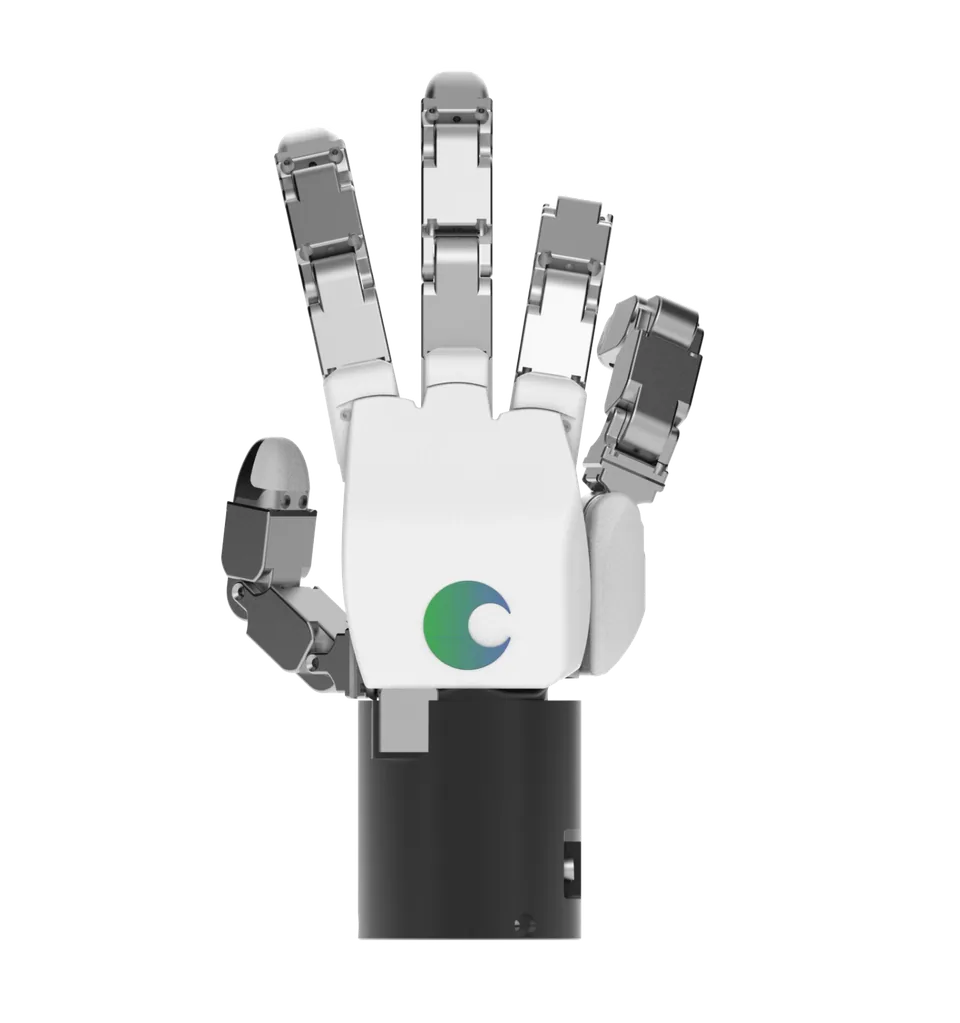
Czteropalczasta dłoń przemysłowa Tesollo z 18 niezależnie sterowanymi przegubami, masą 1494 g i chwytem obejmującym do 20 kg.
Czteropalczasta dłoń DG-4F koreańskiej firmy Tesollo łączy cechy chwytaka przemysłowego z ruchliwością dłoni wielopalczastej. Każdy z 18 przegubów ma własny serwonapęd i enkoder absolutny, więc wszystkie stawy są sterowane niezależnie; pętla regulacji pracuje z częstotliwością 333 Hz.
Dłoń waży 1494 g i jest zasilana napięciem 24 V przy prądzie do 10 A. Producent podaje udźwig zależny od rodzaju chwytu: chwyt szczypcowy 3 kg nominalnie i 5 kg maksymalnie, chwyt obejmujący 10 kg nominalnie i do 20 kg, przy czym wartość górna zależy od tarcia.
Standardowo dłoń zwraca prąd i położenie przegubów; opcjonalnie można zamówić opuszki z sześcioosiowym czujnikiem siły i momentu, trzyosiowym czujnikiem siły, czujnikiem dotyku albo z przyssawką. Komunikacja odbywa się przez Modbus RTU i TCP oraz Ethernet TCP/IP, do tego dochodzi pakiet SDK, obsługa ROS 2 przez ros2_control oraz modele do symulatora Gazebo. Dostępne są chwyty szczypcowe, siłowe i precyzyjne.
Cena na zapytanie. Kto potrzebuje pięciu palców, znajdzie w ofercie większy model DG-5F.
brak danych
Brak potwierdzonego dystrybutora w Polsce
Niemieckie Centrum Lotnictwa i Kosmonautyki (DLR), Instytut Robotyki i Mechatroniki
brak danych
Linki do sklepów mogą w przyszłości stać się partnerskie — szczegóły: Jak zarabiamy · Jak sprawdzamy