w sprzedaży
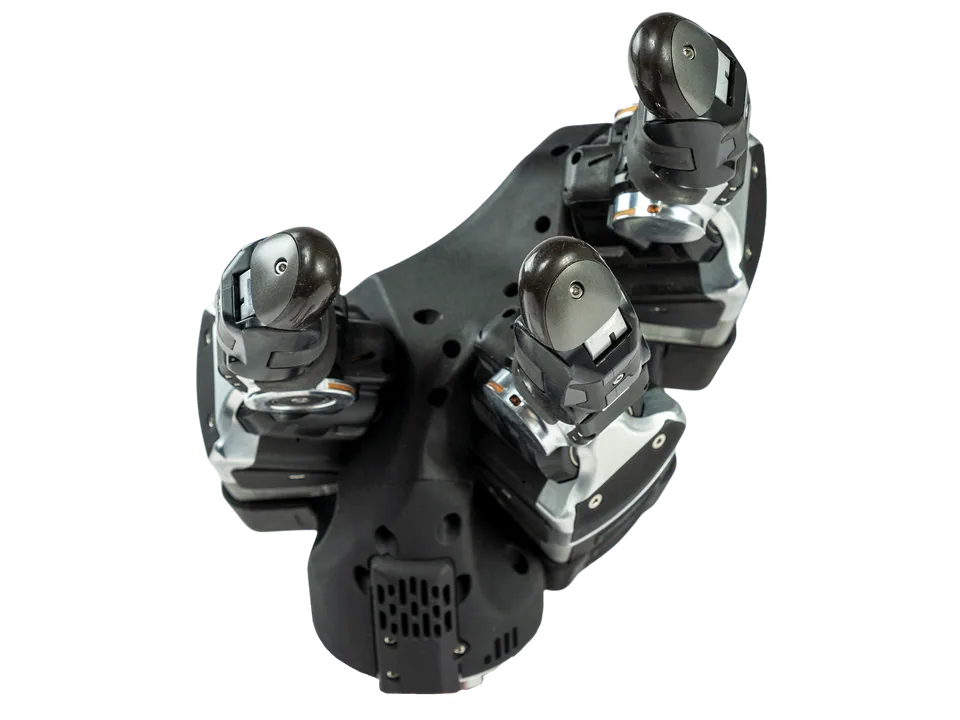
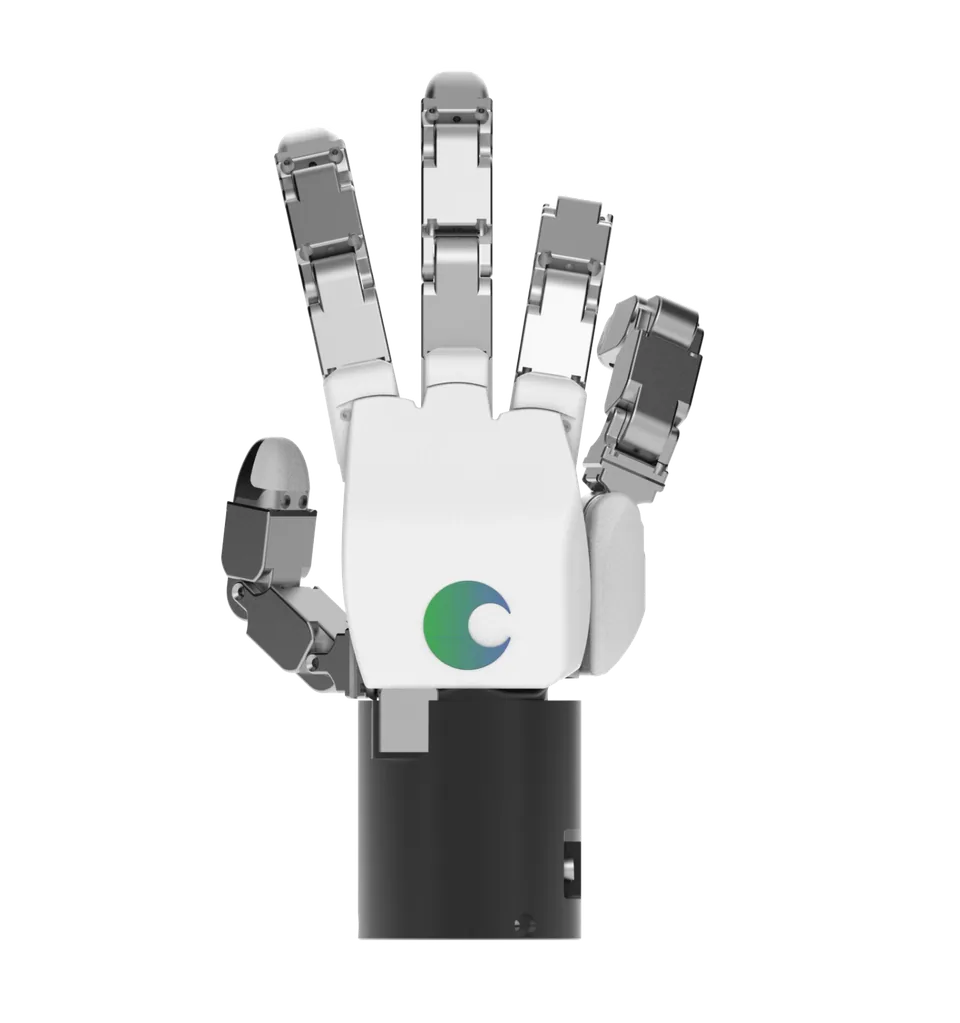
Trzy palce i kciuk z brytyjskiej rodziny Shadow: 13 stopni swobody, 13 silników w podstawie, 2,4 kg z przedramieniem, EtherCAT 1 kHz.
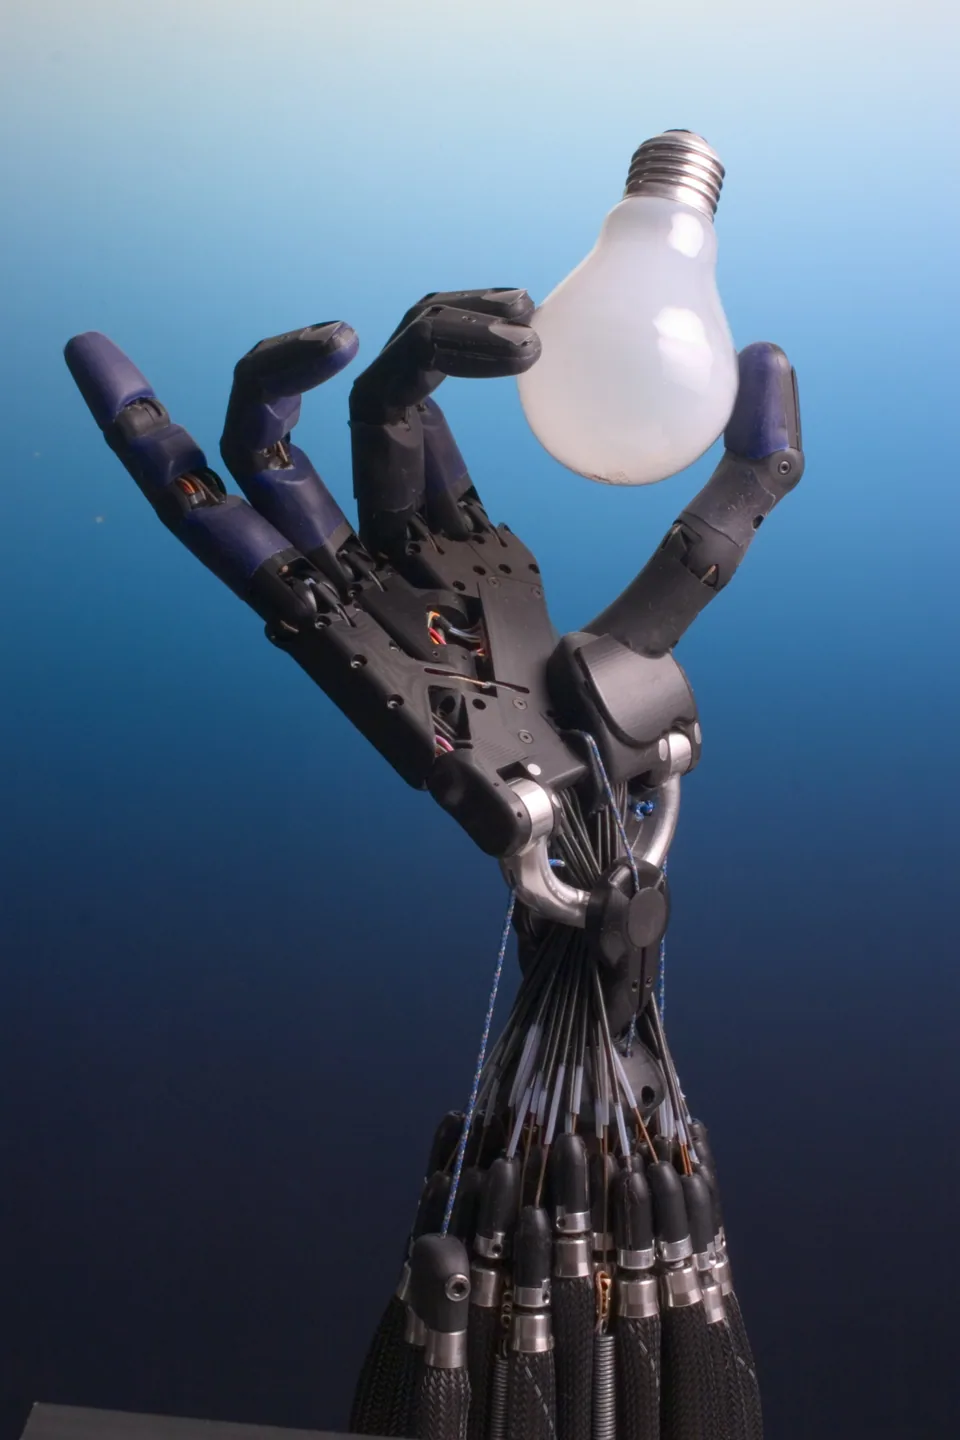
Shadow Dexterous Hand Lite to odchudzona odmiana brytyjskiej Shadow Dexterous Hand z trzema palcami i kciukiem zamiast pięciu palców. Ma 13 stopni swobody na 16 przegubach i wykonuje 16 ruchów, a napęd stanowi 13 modułów silnikowych prądu stałego umieszczonych w podstawie dłoni, które ciągną ścięgna.
Według karty technicznej z września 2025 roku dłoń z przedramieniem waży 2,4 kg, utrzymuje 4 kg w chwycie siłowym i osiąga pełny ruch przegubu z częstotliwością 1 Hz. Wyposażenie czujnikowe jest bogate: 26 czujników obciążenia ścięgien, czujniki położenia, temperatury i prądu, jednostka inercyjna oraz dwa czujniki dotyku w opuszkach z możliwością rozbudowy do czterech.
Komunikacja odbywa się przez EtherCAT z częstotliwością 1 kHz, a oprogramowanie ROS jest udostępnione na licencjach GPL i BSD; regulacja położenia pracuje na komputerze nadrzędnym, a regulacja siły chroni mechanikę. Zasilanie 24 V. Producent podaje 35 procent oszczędności energii w porównaniu z pięciopalczastą wersją.
Istnieją jeszcze lżejsze warianty Extra Lite z 10 stopniami swobody i 2,1 kg oraz Super Lite z 7 stopniami swobody i 1,8 kg. Cena na zapytanie. Pełną wersję opisuje karta Shadow Dexterous Hand, a nowszą linię badawczą DEX-EE.
Dane z kart katalogowych i stron producentów; mediana z modeli tej kategorii w bazie.
brak danych
Brak potwierdzonego dystrybutora w Polsce
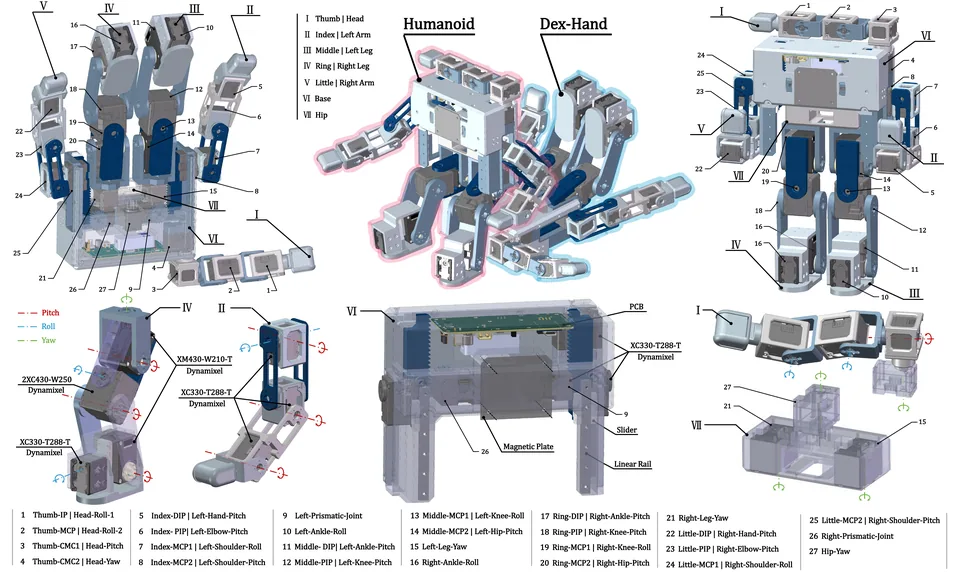
Handroid-Projekt (UNC Chapel Hill / Stanford University)
Niemieckie Centrum Lotnictwa i Kosmonautyki (DLR), Instytut Robotyki i Mechatroniki
brak danych
Autora, źródło i licencję zdjęcia podajemy w podpisie. Linki do sklepów mogą w przyszłości stać się partnerskie — szczegóły: Jak zarabiamy · Jak sprawdzamy