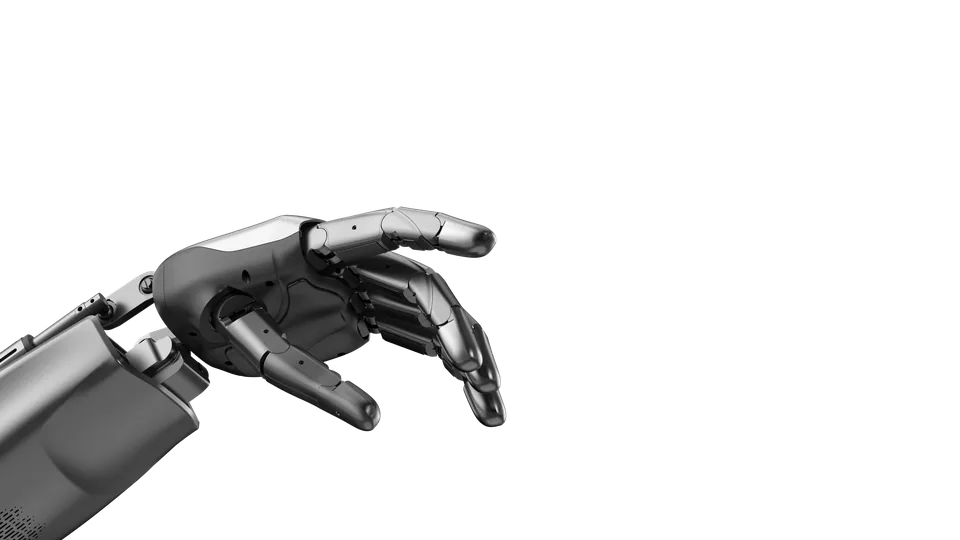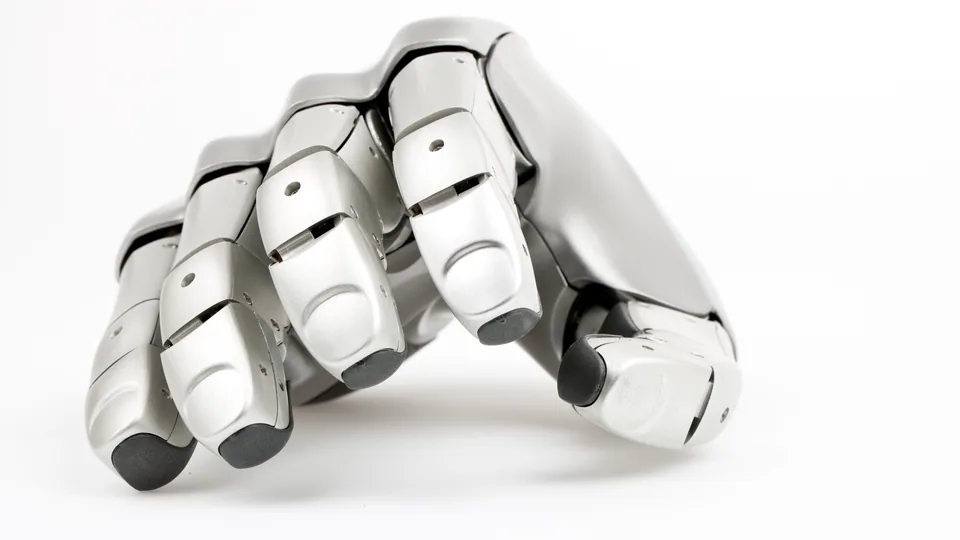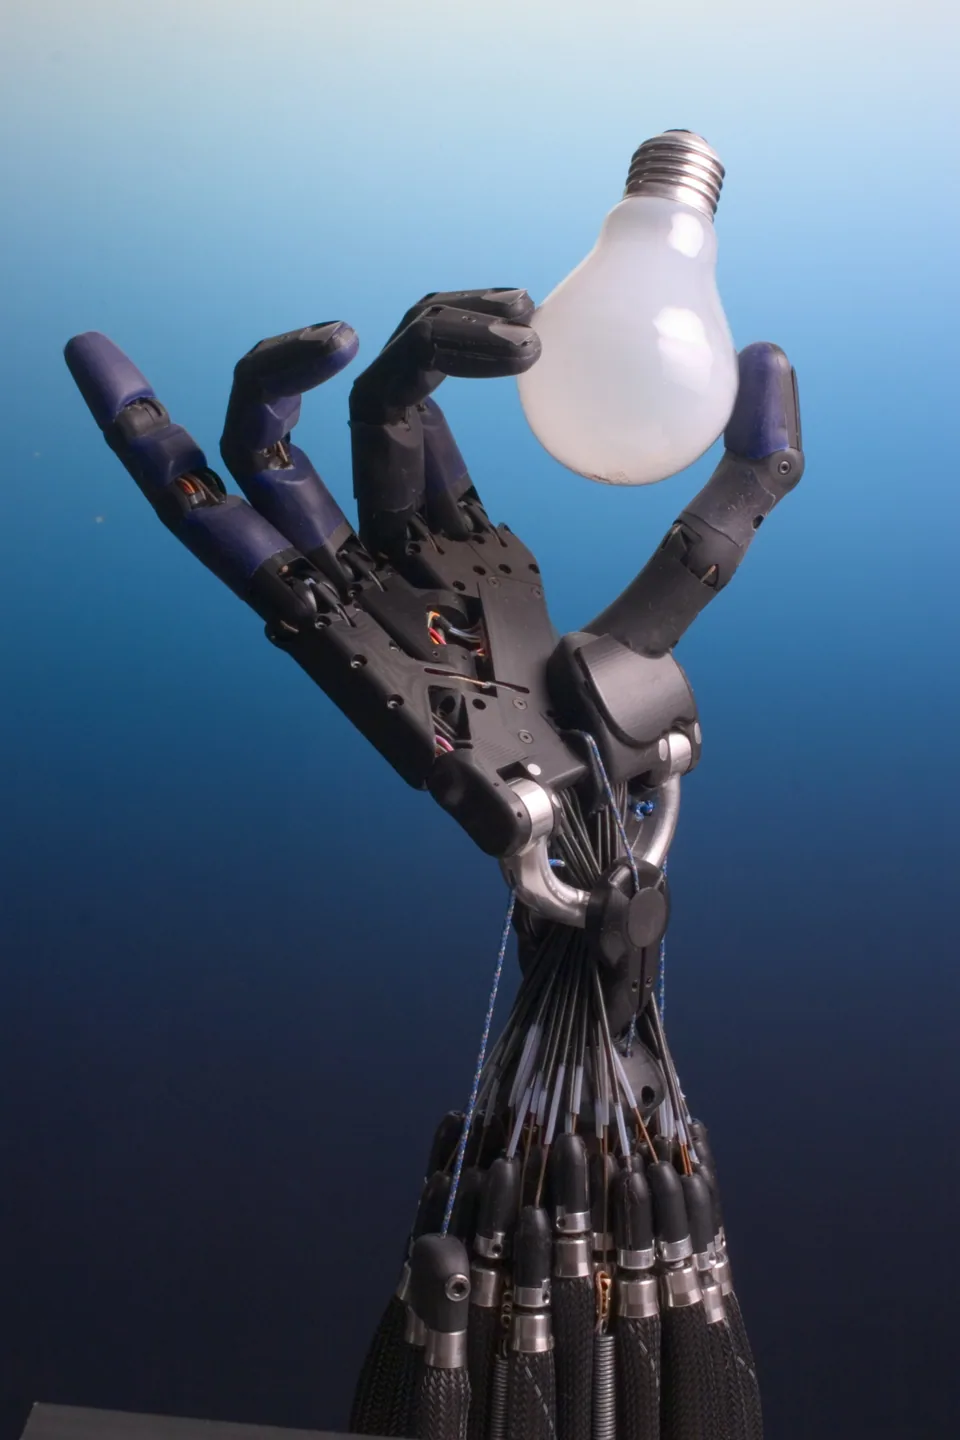
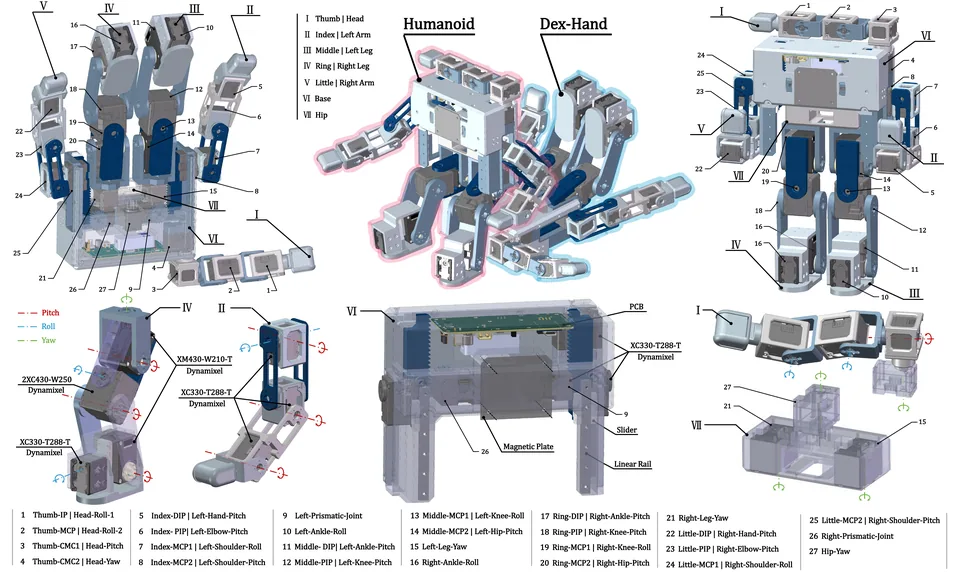
Zdjęcie: Shadow Robot Company, strona produktu (shadowrobot.com)
Dłonie robotycznew sprzedaży

DEX-EE

Trójpalczasta dłoń badawcza opracowana z Google DeepMind do długich eksperymentów, z kamerami stereo w opuszkach i masą 4,1 kilograma

Cena od

brak publicznej ceny
Brak potwierdzonego dystrybutora w Polsce
  • 4,1kgWaga
  • 12DOFSt. swobody

W skrócie

  • Parametrywaga 4,1 kg · st. swobody 12 DOF
  • Statusw sprzedaży
  • Dostępność w Polsceniepotwierdzona

Podsumowanie

Trzy jednakowe palce bez kciuka, dwanaście stopni swobody i 4,1 kilograma masy: DEX-EE brytyjskiej Shadow Robot Company powstała we współpracy z Google DeepMind z myślą o długotrwałych eksperymentach uczenia maszynowego, w których dłoń musi znosić tysiące godzin prób i błędów bez uszkodzeń. Silniki siedzą w podstawie, a palce poruszają ścięgna. Dłoń ma 350 milimetrów długości.

Sensoryka jest wyjątkowo gęsta: w opuszkach pracują optyczne kamery stereo z setkami takseli, na członach środkowych i podstawowych palców trójosiowe czujniki dotyku, do tego pomiar pozycji, siły, momentu oraz jednostka inercyjna. Oprogramowanie jest w pełni zintegrowane z ROS. Producent nie podaje udźwigu, siły chwytu, napięcia zasilania ani liczby silników.

Występuje w wersji podstawowej oraz jako DEX-EE Chiral w odmianach lewej i prawej lub w parze. Cena na zapytanie. Jest to zupełnie inna konstrukcja niż humanoidalna Shadow Dexterous Hand tego samego producenta, która ma cztery palce i kciuk; trójpalczaste podejście do badań podziela RH6D, choć w znacznie mniejszej skali.

Dane techniczne

Źródła: 1

Gabaryty i kluczowe parametry
Gabaryty i kluczowe parametry: DEX-EEWaga: 4,1 kg, mediana kategorii 0,7 kg. Stopnie swobody: 12 , mediana kategorii 16 .Parametry na tle mediany kategoriiWaga4,1 kgmediana kategorii: 0,7 kg (n=98)Stopnie swobody12mediana kategorii: 16 (n=125)

Dane z kart katalogowych i stron producentów; mediana z modeli tej kategorii w bazie.

  • Waga4,1 kg
    +486% względem mediany kategorii (0,7 kg, n=98)
  • Stopnie swobody12
    −25% względem mediany kategorii (16, n=125)
  • mediana kategoriiWyższa wartość nie zawsze oznacza lepszy robot — zależy od zastosowania.

Wymiary i masa

Waga
4,1 kg

Ruch i manipulacja

Stopnie swobody
12

Elektronika i AI

Napęd
ścięgna, silniki w podstawie, 12 stopni swobody
Sensory
optyczne kamery stereo w opuszkach, trójosiowe czujniki dotyku na członach, pozycja, siła, moment, IMU

Dodatkowe parametry

Typ konstrukcji
dłoń trójpalczasta badawcza
Interfejsy
ROS (pełna integracja)
Liczba palców
3
Przeciwstawny kciuk
nie
Długość (mm)
350
Czujniki dotyku
tak
Open source
nie
Kraj pochodzenia
GB

Karta katalogowa (PDF)

Cena i dostępność w Polsce

brak danych

Sprzedawcy w Polsce

Brak potwierdzonego dystrybutora w Polsce

Zastosowania

Typowe zastosowania

  • długotrwałe eksperymenty uczenia maszynowego

Grupa docelowa

  • laboratoria uczenia maszynowego, instytuty badawcze

Porównanie

Porównywarka robotów

Podobne modele

  • Shadow Dexterous Hand
    w sprzedaży

    Shadow Robot Company

    Shadow Dexterous Hand

    Sehnowa dłoń humanoidalna z 24 przegubami, dwudziestoma silnikami w podstawie, ponad stu czujnikami i udźwigiem 4 kilogramów

    • 4,3 kgwaga
    • 20 DOFst. swobody
    • —cena
  • Handroid
    platforma badawcza

    Handroid-Projekt (UNC Chapel Hill / Stanford University)
    Handroid

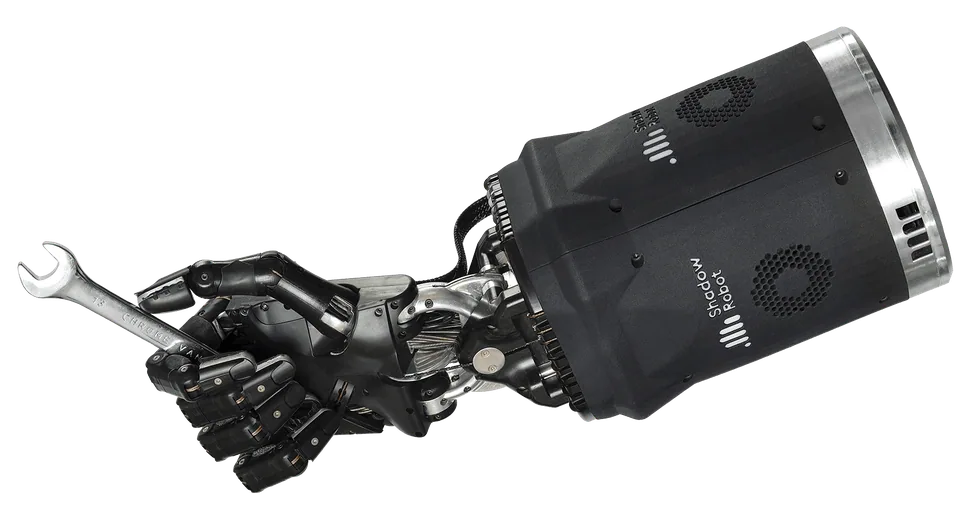
    Drukowany w 3D robot biurkowy z UNC i Stanforda o 27 stopniach swobody, który działa jako dłoń albo mały humanoid, licencja MIT.

    • 2,05 kgwaga
    • 27 DOFst. swobody
    • —cena
  • Shadow Dexterous Hand Lite
    w sprzedaży

    Shadow Robot Company

    Shadow Dexterous Hand Lite

    Trzy palce i kciuk z brytyjskiej rodziny Shadow: 13 stopni swobody, 13 silników w podstawie, 2,4 kg z przedramieniem, EtherCAT 1 kHz.

    • 2,4 kgwaga
    • 13 DOFst. swobody
    • —cena
  • DexMano D22-PRO
    prototyp

    Suzhou Botyard Intelligence Technology Co., Ltd.

    DexMano D22-PRO

    Ścięgnowa dłoń z Suzhou znana jako Gaoshan S1: 22 przeguby, 18 aktywnych stopni swobody, 1,8 kg z przedramieniem, 100 N chwytu, EtherCAT.

    • 1,8 kgwaga
    • 22 DOFst. swobody
    • —cena
  • DG-5F (DG-5F-M)
    w sprzedaży

    Tesollo Inc.

    DG-5F (DG-5F-M)

    W pełni napędzana dłoń pięciopalczasta Tesollo z 20 siłownikami, masą 1763 g, chwytem do 20 kg oraz wtyczkami dla ramion UR i Techman.

    • 1,76 kgwaga
    • 20 DOFst. swobody
    • 67 800*cena (PLN)
  • DLR-HIT Hand II
    platforma badawcza

    Niemieckie Centrum Lotnictwa i Kosmonautyki (DLR), Instytut Robotyki i Mechatroniki

    DLR-HIT Hand II

    Pięciopalczasta dłoń badawcza DLR i instytutu z Harbinu: 15 stopni swobody, około 1,5 kg, 10 N na opuszce, 360 stopni na sekundę.

    • 1,5 kgwaga
    • 15 DOFst. swobody
    • —cena

Historia

brak danych

Źródła

  1. shadowrobot.com

Autora, źródło i licencję zdjęcia podajemy w podpisie. Linki do sklepów mogą w przyszłości stać się partnerskie — szczegóły: Jak zarabiamy · Jak sprawdzamy