brak oficjalnego zdjęcia
Dłonie robotycznew sprzedaży

DM-Hand1

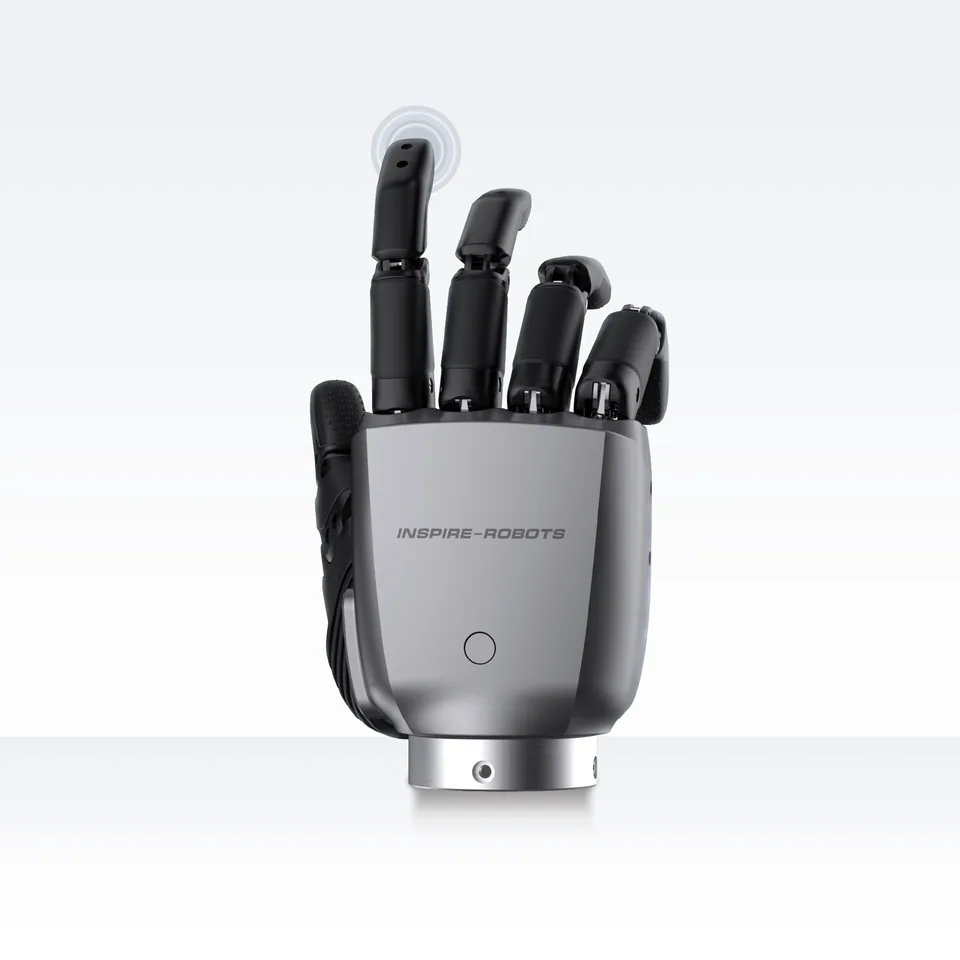
Pięciopalczasta dłoń z kamerowymi czujnikami dotyku w każdej opuszce, pokazana w 2025 roku, dostępna u dystrybutorów na zamówienie.

Cena od

brak publicznej ceny
Brak potwierdzonego dystrybutora w Polsce
W skrócie

  • Statusw sprzedaży
  • Dostępność w Polsceniepotwierdzona

Podsumowanie

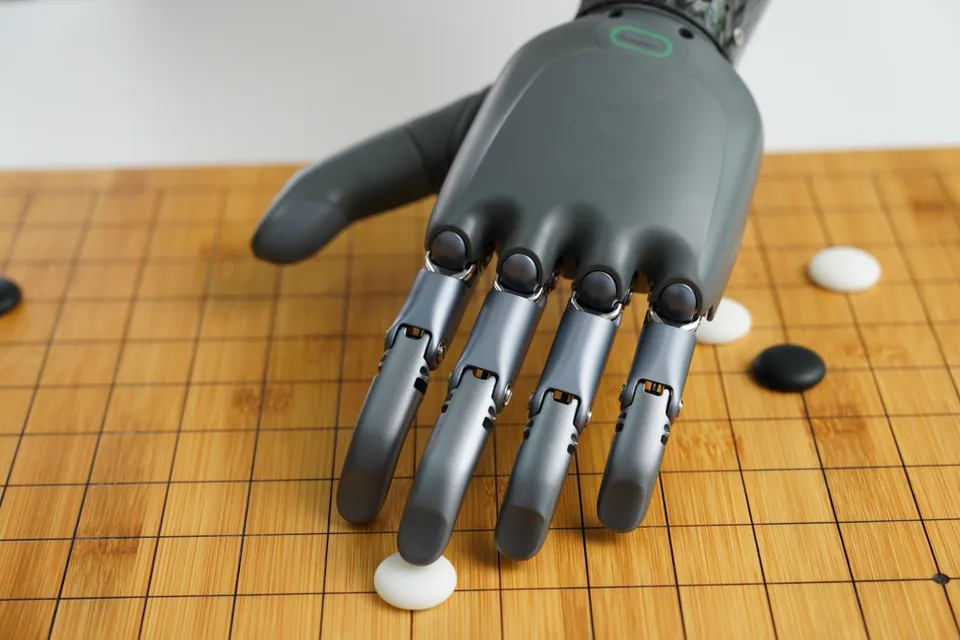
DM-Hand1 to pięciopalczasta dłoń firmy Daimon Robotics z Shenzhen, pokazana w kwietniu 2025 roku razem z czujnikami DM-Tac W i modułem DM-EXton. Jej wyróżnikiem nie jest liczba napędów, lecz sposób czucia: w każdej opuszce siedzi bardzo cienki czujnik dotykowy oparty na kamerze, który odczytuje odkształcenie powierzchni, siłę w trzech osiach, twardość oraz fakturę chwytanego przedmiotu.

Producent, znany przede wszystkim z linii czujników DM-Tac, nie podaje obecnie liczby stopni swobody, masy ani udźwigu tej dłoni; na jego stronie widnieją dziś wyłącznie czujniki, a sama dłoń dostępna jest u dystrybutorów na zamówienie. Cena na zapytanie. Produkt kierowany jest do laboratoriów i zespołów budujących humanoidy, którym zależy na bogatym sygnale dotykowym do uczenia chwytów.

Podobne podejście, lecz z elektroniczną skórą zamiast kamer, prezentuje Apex Hand. Daimon prowadzi centrum badawcze w Hongkongu i w 2025 roku pozyskał około 14 milionów dolarów na rozwój dotykowej zręczności robotów.

Dane techniczne

Źródła: 3

Elektronika i AI

Sensory
kamerowy czujnik dotyku w każdej opuszce: odkształcenie, siła 3D, twardość, faktura

Dodatkowe parametry

Typ konstrukcji
dłoń pięciopalczasta
Liczba palców
5
Czujniki dotyku
tak
Open source
nie
Kraj pochodzenia
CN

Cena i dostępność w Polsce

brak danych

Sprzedawcy w Polsce

Brak potwierdzonego dystrybutora w Polsce
Zastosowania

Typowe zastosowania

  • badania, humanoidy

Grupa docelowa

  • laboratoria, zespoły humanoidów

Porównanie

Porównywarka robotów

Podobne modele

  • LEAP Hand
    platforma badawcza

    Carnegie Mellon University (Robotics Institute)

    LEAP Hand

    Otwarta czteropalczasta dłoń badawcza z Carnegie Mellon: 16 serw Dynamixel, części drukowane w 3D, około 2 000 USD w częściach.

    • 16 DOFst. swobody
    • —cena
  • w sprzedaży

    LinkerBot (灵心巧手)

    Linker Hand L20

    Dźwigniowa dłoń Linkerbot o 21 stopniach swobody, 16 czynnych, około 1200 g, 20 kg obciążenia, 100 N chwytu, CAN i RS-485, 24 do 48 V.

    • 1,2 kgwaga
    • 21 DOFst. swobody
    • —cena
  • R1
    w sprzedaży

    OceanTrix Robotics

    R1

    Metalowa dłoń OceanTrix z sześcioma stopniami swobody, udźwigiem 30 kg, siłą palca 30 N oraz opcjonalnymi 13 czujnikami dotyku.

    • 6 DOFst. swobody
    • 30 kgudźwig
    • —cena
  • RH56F1
    w sprzedaży

    Beijing Inspire Robots Technology Co., Ltd.

    RH56F1

    Metalowa dłoń Inspire o 6 stopniach swobody, 630 g, statyczny udźwig 30 kg, 15 N na kciuku, opcjonalnie osiem czujników dotyku, EtherCAT.

    • 0,63 kgwaga
    • 6 DOFst. swobody
    • —cena
  • DexMano D22-PRO
    prototyp

    Suzhou Botyard Intelligence Technology Co., Ltd.

    DexMano D22-PRO

    Ścięgnowa dłoń z Suzhou znana jako Gaoshan S1: 22 przeguby, 18 aktywnych stopni swobody, 1,8 kg z przedramieniem, 100 N chwytu, EtherCAT.

    • 1,8 kgwaga
    • 22 DOFst. swobody
    • —cena
  • DH116 Series
    w sprzedaży

    Leadshine (Leadshine Technology Co., Ltd.)

    DH116 Series

    Seryjna dłoń Leadshine o 11 stopniach swobody, 545 g, 30 kg w chwycie hakowym, 50 N, CAN FD, w sklepie producenta za 2199 dolarów.

    • 0,55 kgwaga
    • 11 DOFst. swobody
    • 8 500*cena (PLN)

Historia

  1. Prezentacja modelu

Źródła

  1. evertiq.com
  2. dmrobot.com
  3. ithome.com

Linki do sklepów mogą w przyszłości stać się partnerskie — szczegóły: Jak zarabiamy · Jak sprawdzamy