w sprzedaży
brak oficjalnego zdjęcia
Dane z kart katalogowych i stron producentów; mediana z modeli tej kategorii w bazie.
Dłonie robotycznepilotaż
Adam's Hand Plus - Robotics (AH03R)
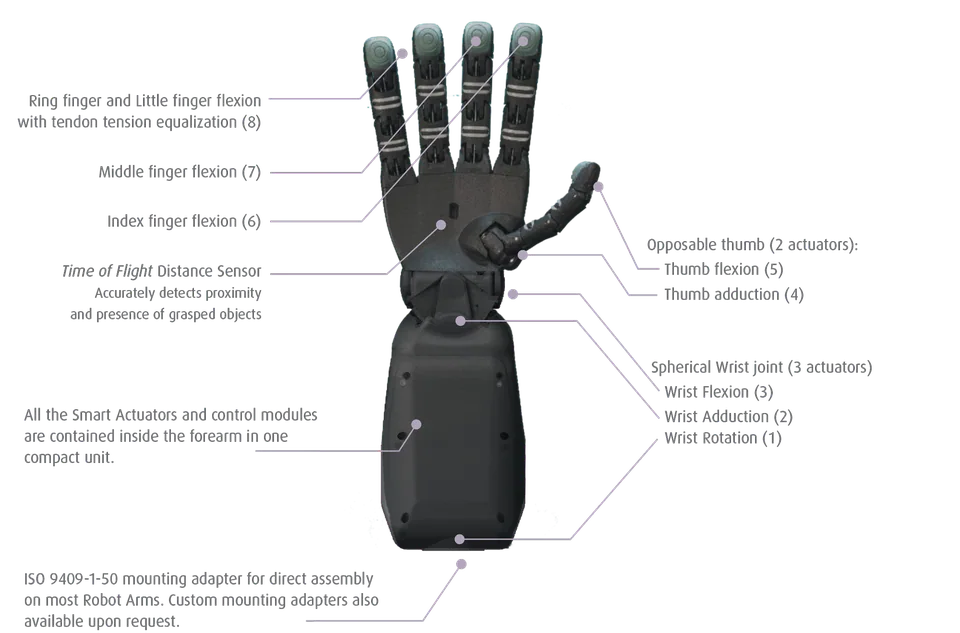
Robotyczna wersja włoskiej protezy: 3 siłowniki na 10 stopni swobody, chwyt 70 N, 45 kg statycznie, IP67, RS-485, CAN i Ethernet z ROS 2.
- 0,6kgWaga
- 10DOFSt. swobody
- 45kgUdźwig
W skrócie
- Parametrywaga 0,6 kg · st. swobody 10 DOF · udźwig 45 kg
- Statuspilotaż
- Dostępność w Polsceniepotwierdzona
Podsumowanie
- ProducentBionIT Labs S.r.l.
- KategoriaDłonie robotyczne
- Statuspilotaż
- Dostępność w PolsceBrak potwierdzonego dystrybutora w Polsce
Włoska firma BionIT Labs z Soleto w Apulii produkuje protezę Adam's Hand, a w 2026 roku wydzieliła z niej wersję robotyczną Adam's Hand Plus o oznaczeniu AH03R, oferowaną producentom humanoidów jako produkt rozwojowy; firma szuka partnerów do projektów pilotażowych i ma oddział w Brooklynie.
Konstrukcja jest niedoaktywowana: zaledwie trzy siłowniki w dłoni poruszają dziesięć stopni swobody, osiem w palcach i dwa w kciuku, którego odwodzenie ustawia się aktywnie lub biernie na 0 albo 50 stopni. Dłoń występuje w dwóch rozmiarach: S o masie 520 g, długości 172 mm i rozwarciu 97 mm oraz M o masie 605 g, długości 196 mm i rozwarciu 110 mm.
Przy zasilaniu 7,4 V chwyt siłowy daje 70 N w 1,0 s, chwyt trójpunktowy 30 N w 0,65 s, a boczny 45 N w 0,9 s; zamknięta dłoń przenosi statycznie 45 kg, a knykcie wytrzymują nacisk 120 kg. Czujniki obejmują pomiar siły w opuszkach, położenie i prędkość silników oraz palców, dziewięcioosiową jednostkę inercyjną i temperaturę.
Na uwagę zasługuje szczelność IP67 i szeroki zakres zasilania 6–24 V przy 6 A. Komunikacja odbywa się przez RS-485, USB/UART, CAN w odmianach CAN-FD i CANopen, TCP/IP po Ethernecie lub Wi-Fi, a Bluetooth LE służy tylko do konfiguracji; złącze to ośmiostykowe M8, mocowanie kołnierz ISO 9409-1.
SDK dostarcza telemetrię do ROS 2 z częstotliwością 100–200 Hz, do 1 kHz, jest też programowalny przycisk i aplikacja towarzysząca. Producent zastrzega, że dane dotyczą produktu w fazie rozwoju. Cena na zapytanie. Z podobnego, protezowego rodowodu wywodzi się brytyjska COVVI Robotic Hand.
Dane techniczne
-
Waga0,6 kg−14% względem mediany kategorii (0,7 kg, n=98)
-
Stopnie swobody10−38% względem mediany kategorii (16, n=125)
-
Udźwig45 kg+200% względem mediany kategorii (15 kg, n=83)
- mediana kategoriiWyższa wartość nie zawsze oznacza lepszy robot — zależy od zastosowania.
Wymiary i masa
- Waga
- 0,6 kg
Ruch i manipulacja
- Stopnie swobody
- 10
- Udźwig
- 45 kg
Elektronika i AI
- Napęd
- 3 siłowniki w dłoni na 10 stopni swobody
- Sensory
- siła w opuszkach, położenie i prędkość silników i palców, dziewięcioosiowa jednostka inercyjna, temperatura
Dodatkowe parametry
- Typ konstrukcji
- dłoń niedoaktywowana o rodowodzie protezowym
- Interfejsy
- RS-485, USB/UART, CAN-FD/CANopen, Ethernet/Wi-Fi, M8, kołnierz ISO 9409-1, ROS 2
- Liczba palców
- 5
- Przeciwstawny kciuk
- tak
- Liczba napędów (aktuatorów)
- 3
- Siła chwytu (N)
- 70
- Rozwarcie (mm)
- 110
- Długość (mm)
- 196
- Czujniki dotyku
- tak
- Napięcie zasilania (V)
- 24
- Klasa ochrony
- IP67
- Open source
- nie
- Kraj pochodzenia
- IT
Cena i dostępność w Polsce
brak danych
Sprzedawcy w Polsce
Brak potwierdzonego dystrybutora w Polsce
Zastosowania
Typowe zastosowania
Grupa docelowa
Porównanie
Porównywarka robotówPodobne modele
- w sprzedaży
- prototyp
ZWHAND (Shenzhen Zhaowei Dexterous Hand Technology Co., Ltd.)
ZWHAND B20
- 0,6 kgwaga
- 20 DOFst. swobody
- —cena
- w sprzedaży
Ruiyan Intelligent Control (Shenzhen Ruiyan Zhineng Kongzhi Co., Ltd.)
RY-H2
- 0,6 kgwaga
- 6 DOFst. swobody
- 9 700*cena (PLN)
- w sprzedaży
 w sprzedaży
Historia
Prezentacja modelu
Źródła
Linki do sklepów mogą w przyszłości stać się partnerskie — szczegóły: Jak zarabiamy · Jak sprawdzamy