prototyp
Roboty humanoidalnew sprzedaży
W1 Pro (Gen 2)
Kołowy humanoid z 34 stopniami swobody, ramionami po 10 kg, regulacją siły 0,1 N, prędkością 1,5 m/s i ponad 8 godzinami pracy.
Cena od
brak publicznej ceny
Brak potwierdzonego dystrybutora w Polsce
- 164cmWysokość
- 10kgUdźwig
- 34DOFSt. swobody
- 8hCzas pracy
- 1,5m/sPrędkość
W skrócie
- Parametrywysokość 164 cm · udźwig 10 kg · st. swobody 34 DOF
- Statusw sprzedaży
- Dostępność w Polsceniepotwierdzona
Podsumowanie
- ProducentDexForce Technology Co., Ltd. (跨维(深圳)智能数字科技有限公司)
- KategoriaRoboty humanoidalne
- Statusw sprzedaży
- Dostępność w PolsceBrak potwierdzonego dystrybutora w Polsce
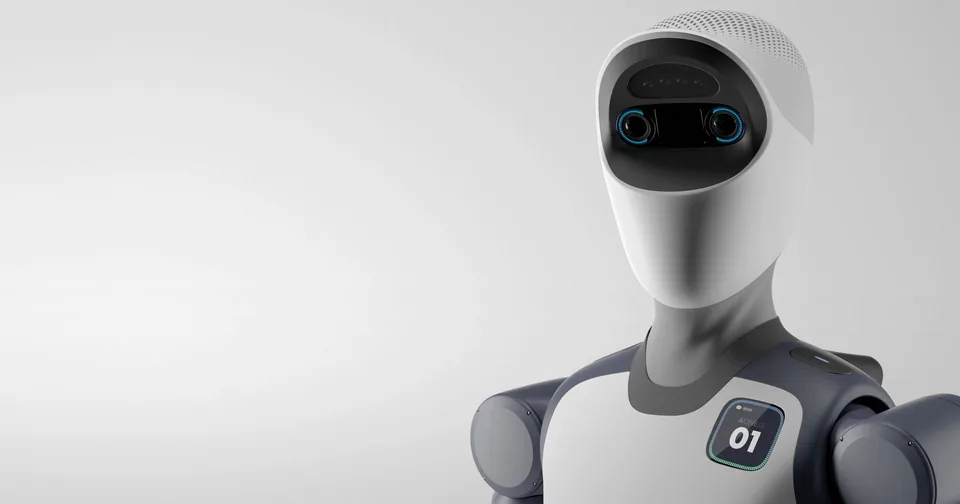
W1 Pro drugiej generacji od DexForce z Shenzhen to kołowy humanoid zbudowany wokół idei Sim2Real: firma trenuje umiejętności w swojej platformie symulacyjnej DexVerse i przenosi je na fizyczną maszynę. Robot ma wymiary 682 x 550 x 1636 mm i 34 stopnie swobody; uboższa wersja W1 Core ma ich 22, a strona główna wspomina o pełnej wersji z nawet 40.
Dwa ramiona po siedem stopni swobody unoszą po 10 kg każde, a na końcu można zamontować pięciopalczastą dłoń własnej konstrukcji z sześcioma aktywnymi stopniami swobody albo chwytak dwupalczasty. Regulacja siły działa z rozdzielczością 0,1 N, a przeguby są sterowane z częstotliwością 1000 Hz przez pierścień EtherCAT.
Podwozie różnicowe rozpędza się do 1,5 m/s, czyli 5,4 km/h. Akumulator 40 Ah (napięcia nie podano, LiFePO4 opcjonalnie) ma starczać na ponad 8 godzin. W głowie siedzi kamera stereo o bazie 6 cm z synchronizacją mikrosekundową, do tego dwa LiDAR-y, dwie kamery do omijania przeszkód oraz opcjonalnie kamery RGB-D w nadgarstkach i czujnik siły w sześciu osiach.
Obliczenia prowadzi architektura z dwoma komputerami o łącznej mocy co najmniej 300 TOPS (Core: jeden komputer, 150 TOPS). Interakcję głosową obsługuje model językowy, przewidziano teleoperację. Masy producent nie podaje. Zastosowania to automatyka przemysłowa, logistyka, inspekcja i badania; strona produktu kieruje do formularza konsultacji, cena na zapytanie.
Podobną klasę kołowych platform dwuramiennych reprezentuje CASBOT W1.
Dane techniczne
Dane z kart katalogowych i stron producentów; mediana z modeli tej kategorii w bazie.
-
Wysokość164 cmna poziomie mediany kategorii (169 cm, n=220)
-
Stopnie swobody34+15% względem mediany kategorii (29,5, n=200)
-
Udźwig10 kg+43% względem mediany kategorii (7 kg, n=166)
-
Prędkość1,5 m/sna poziomie mediany kategorii (1,5 m/s, n=117)
-
Czas pracy8 h+100% względem mediany kategorii (4 h, n=135)
- mediana kategoriiWyższa wartość nie zawsze oznacza lepszy robot — zależy od zastosowania.
Wymiary i masa
- Wysokość
- 164 cm
Ruch i manipulacja
- Stopnie swobody
- 34
- Stopnie swobody dłoni
- 6
- Udźwig
- 10 kg
- Prędkość
- 1,5 m/s
Zasilanie
- Czas pracy
- 8 h
Elektronika i AI
- Napęd
- elektryczny, podwozie różnicowe, sterowanie przegubów 1000 Hz przez pierścień EtherCAT
- Sensory
- kamera stereo w głowie (baza 6 cm), 2 LiDAR-y, 2 kamery przeszkód, opcjonalnie RGB-D w nadgarstkach i czujnik siły
Dodatkowe parametry
- Forma konstrukcji
- humanoid kołowy
- Liczba palców
- 5
- Kraj pochodzenia
- CN
- Teleoperacja
- tak
- Open source
- nie
- Prędkość maks. (km/h)
- 5,4
Cena i dostępność w Polsce
brak danych
Sprzedawcy w Polsce
Brak potwierdzonego dystrybutora w Polsce
Zastosowania
Typowe zastosowania
Grupa docelowa
Porównanie
Porównywarka robotówPodobne modele
- w sprzedaży
 prototyp
 w sprzedaży
- prototyp
- koncepcja
Historia
brak danych
Źródła
Autora, źródło i licencję zdjęcia podajemy w podpisie. Linki do sklepów mogą w przyszłości stać się partnerskie — szczegóły: Jak zarabiamy · Jak sprawdzamy