prototyp
brak oficjalnego zdjęcia
Dane z kart katalogowych i stron producentów; mediana z modeli tej kategorii w bazie.
Roboty humanoidalneplatforma badawcza
ALICE (4th version)
Dwunożny humanoid badawczy AeiROBOT i Uniwersytetu Hanyang na RoboCup: 160 cm, 48 kg, 41 stopni swobody, chód 1 m/s.
Cena od
brak publicznej ceny
Brak potwierdzonego dystrybutora w Polsce
- 160cmWysokość
- 48kgWaga
- 41DOFSt. swobody
- 1m/sPrędkość
W skrócie
- Parametrywysokość 160 cm · waga 48 kg · st. swobody 41 DOF
- Statusplatforma badawcza
- Dostępność w Polsceniepotwierdzona
Podsumowanie
- ProducentAeiROBOT (AEI Robot)
- KategoriaRoboty humanoidalne
- Statusplatforma badawcza
- Dostępność w PolsceBrak potwierdzonego dystrybutora w Polsce
ALICE w czwartej wersji to dwunożny humanoid badawczy, który koreańska firma AeiROBOT rozwija wspólnie z Uniwersytetem Hanyang. Maszyna startuje w lidze humanoidów RoboCup w barwach zespołu HERoEHS, a jej parametry pochodzą ze specyfikacji zgłoszeniowej ze stycznia 2026 roku, którą sam zespół opatrzył zastrzeżeniem o możliwych zmianach. Robot mierzy 160 cm i waży 48 kg.
Łącznie ma 41 stopni swobody: po sześć w każdej nodze, po siedem w każdym ramieniu i po sześć w każdej dłoni własnej konstrukcji. Chodzi dookólnie z prędkością do 1 m/s, czyli około 3,6 km/h. Napęd stanowią elektryczne siłowniki liniowe i obrotowe opracowane przez producenta. Za postrzeganie odpowiadają kamera stereo ZED X, jednostka inercyjna Lord 3DM-GX4-25 oraz cztery czujniki siły w każdej stopie.
Sterowanie realizuje procesor Intel i7-1370PE, a zadania związane ze sztuczną inteligencją obsługuje moduł NVIDIA Jetson. Oprogramowanie opiera się na bibliotekach BehaviorTree.CPP, RTAB-Map, pinocchio, crocoddyl oraz symulatorze MuJoCo. Zasilanie zapewniają cztery akumulatory po 140,4 Wh, łącznie 562 Wh; czasu pracy producent nie podaje. Platforma nie jest otwarta, a cena dostępna jest na zapytanie.
W porównaniu z mniejszymi robotami ligowymi, takimi jak ROBOTIS OP3, ALICE gra w klasie pełnowymiarowej. Ten sam producent pokazał też kołowego Alice M1 dla przemysłu.
Dane techniczne
-
Wysokość160 cm−5% względem mediany kategorii (169 cm, n=220)
-
Waga48 kg−24% względem mediany kategorii (63 kg, n=192)
-
Stopnie swobody41+39% względem mediany kategorii (29,5, n=200)
-
Prędkość1 m/s−33% względem mediany kategorii (1,5 m/s, n=117)
-
Bateria562 Wh−41% względem mediany kategorii (960 Wh, n=52)
- mediana kategoriiWyższa wartość nie zawsze oznacza lepszy robot — zależy od zastosowania.
Wymiary i masa
- Wysokość
- 160 cm
- Waga
- 48 kg
Ruch i manipulacja
- Stopnie swobody
- 41
- Stopnie swobody dłoni
- 6
- Prędkość
- 1 m/s
Zasilanie
- Bateria
- 562 Wh
Elektronika i AI
- Napęd
- elektryczny, własne siłowniki liniowe i obrotowe
- Sensory
- kamera stereo ZED X, IMU Lord 3DM-GX4-25, cztery czujniki siły w każdej stopie
Dodatkowe parametry
- Forma konstrukcji
- humanoid dwunożny
- Kraj pochodzenia
- KR
- Open source
- nie
- Prędkość maks. (km/h)
- 3,6
Cena i dostępność w Polsce
brak danych
Sprzedawcy w Polsce
Brak potwierdzonego dystrybutora w Polsce
Zastosowania
Typowe zastosowania
Grupa docelowa
Porównanie
Porównywarka robotówPodobne modele
- w sprzedaży
- prototyp
 w sprzedaży
- w sprzedaży
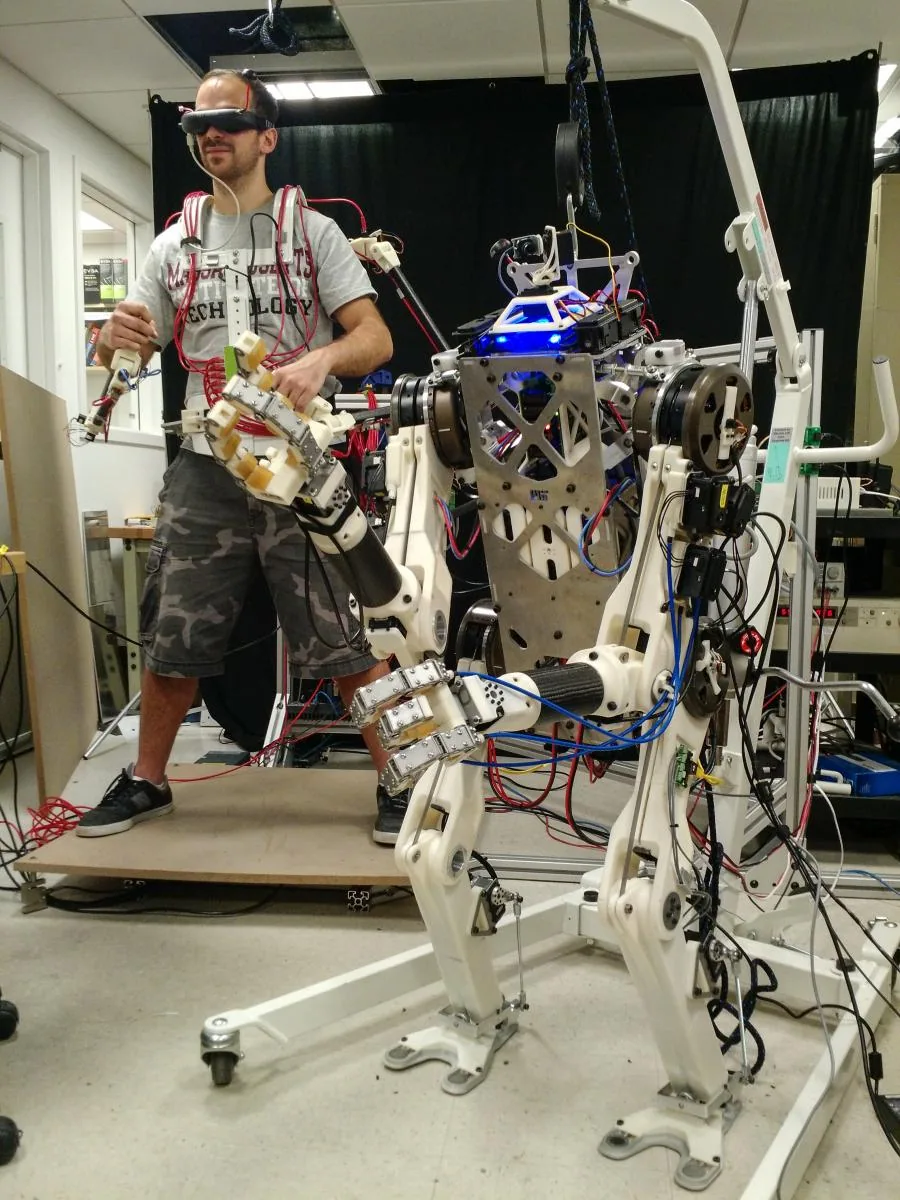 prototyp
Massachusetts Institute of Technology (MIT Biomimetic Robotics Lab)
HERMES
- 45 kgwaga
- 24 DOFst. swobody
- —cena
Historia
brak danych
Źródła
Linki do sklepów mogą w przyszłości stać się partnerskie — szczegóły: Jak zarabiamy · Jak sprawdzamy