prototyp
Roboty humanoidalneprototyp
Origin
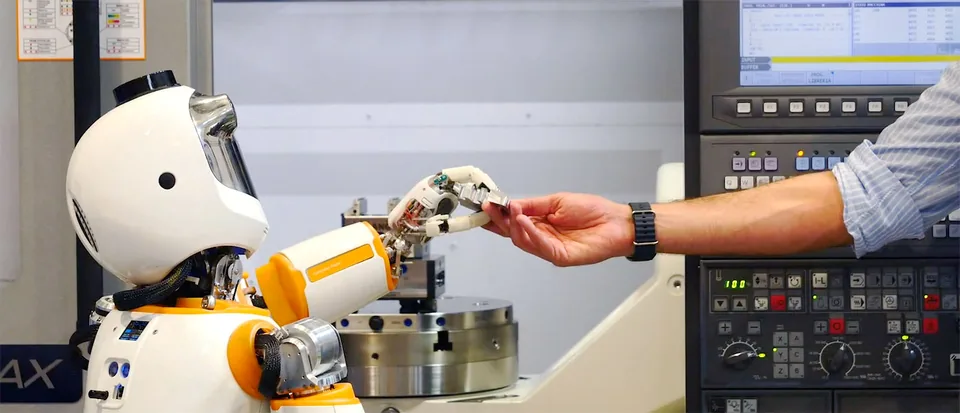
Stacjonarny robot dwuramienny HIRO Industries z Oregonu z 17 stopniami swobody, chwytakami równoległymi i trzema kamerami głębi, prototyp.
Cena od
brak publicznej ceny
Brak potwierdzonego dystrybutora w Polsce
- 17DOFSt. swobody
W skrócie
- Parametryst. swobody 17 DOF
- Statusprototyp
- Dostępność w Polsceniepotwierdzona
Podsumowanie
- ProducentHIRO Industries
- KategoriaRoboty humanoidalne
- Statusprototyp
- Dostępność w PolsceBrak potwierdzonego dystrybutora w Polsce
Origin nie chodzi ani nie jeździ: stoi na stałym fundamencie przy stanowisku pracy zaprojektowanym dla człowieka. Taką koncepcję przyjęła firma HIRO Industries z Corvallis w stanie Oregon, założona przez Lexa Rollera i Ethana Marreela.
Robot ma dwa ramiona po siedem przegubów oraz oś podnoszenia, która reguluje wysokość korpusu; razem z dwoma chwytakami daje to 17 stopni swobody (14 w ramionach, 2 w chwytakach, 1 w podnośniku). Chwytaki są dwupalczaste, równoległe i podatne, więc nie są to dłonie wielopalczaste, jakie spotyka się u innych humanoidów.
Wzrok zapewniają trzy kamery głębi: jedna w głowie i po jednej na każdym nadgarstku, z obrazem barwnym 1280×800 do 60 klatek na sekundę i mapą głębi do 30 klatek. Przewidziane zadania to pakowanie, kompletowanie zestawów i montaż; firma współpracuje z pobliskimi zakładami produkcyjnymi, ale nie podała terminu wprowadzenia na rynek.
Wysokości, masy ani udźwigu producent nie ujawnił, więc wszelkie wartości krążące w sieci są niepotwierdzone. Status to prototyp, cena na zapytanie. Ponieważ Origin jest stacjonarnym robotem dwuramiennym, a nie humanoidem w ścisłym sensie, naturalnym punktem odniesienia jest mobilny JAKA Kargo, który podobne zadania wykonuje na podwoziu jezdnym.
Dane techniczne
Dane z kart katalogowych i stron producentów; mediana z modeli tej kategorii w bazie.
-
Stopnie swobody17−42% względem mediany kategorii (29,5, n=200)
- mediana kategoriiWyższa wartość nie zawsze oznacza lepszy robot — zależy od zastosowania.
Ruch i manipulacja
- Stopnie swobody
- 17
- Stopnie swobody dłoni
- 1
Elektronika i AI
- Napęd
- elektryczny, dwa ramiona siedmioprzegubowe, oś podnoszenia, stały fundament
- Sensory
- trzy kamery głębi w głowie i nadgarstkach, obraz 1280×800 do 60 kl./s
Dodatkowe parametry
- Forma konstrukcji
- stacjonarny robot dwuramienny
- Liczba palców
- 2
- Kraj pochodzenia
- US
- Rodzaj dłoni
- Parallelgreifer (nachgiebig)
Cena i dostępność w Polsce
brak danych
Sprzedawcy w Polsce
Brak potwierdzonego dystrybutora w Polsce
Zastosowania
Typowe zastosowania
Grupa docelowa
Porównanie
Porównywarka robotówPodobne modele
- prototyp
- prototyp
- pilotaż
- platforma badawcza
 prototyp
Historia
brak danych
Źródła
Autora, źródło i licencję zdjęcia podajemy w podpisie. Linki do sklepów mogą w przyszłości stać się partnerskie — szczegóły: Jak zarabiamy · Jak sprawdzamy