pilotaż
brak oficjalnego zdjęcia
Dane z kart katalogowych i stron producentów; mediana z modeli tej kategorii w bazie.
Roboty humanoidalnepilotaż
Kinisi KR1
Kołowy humanoid magazynowy Kinisi Robotics, dziś pod marką Bear Robotics, 10 kg udźwigu, 2,4 m/s, IP65, wymienny akumulator 48 V.
Cena od
brak publicznej ceny
Brak potwierdzonego dystrybutora w Polsce
- 10kgUdźwig
- 8hCzas pracy
- 2,4m/sPrędkość
W skrócie
- Parametryudźwig 10 kg · czas pracy 8 h · prędkość 2,4 m/s
- Statuspilotaż
- Dostępność w Polsceniepotwierdzona
Podsumowanie
- ProducentKinisi Robotics
- KategoriaRoboty humanoidalne
- Statuspilotaż
- Dostępność w PolsceBrak potwierdzonego dystrybutora w Polsce
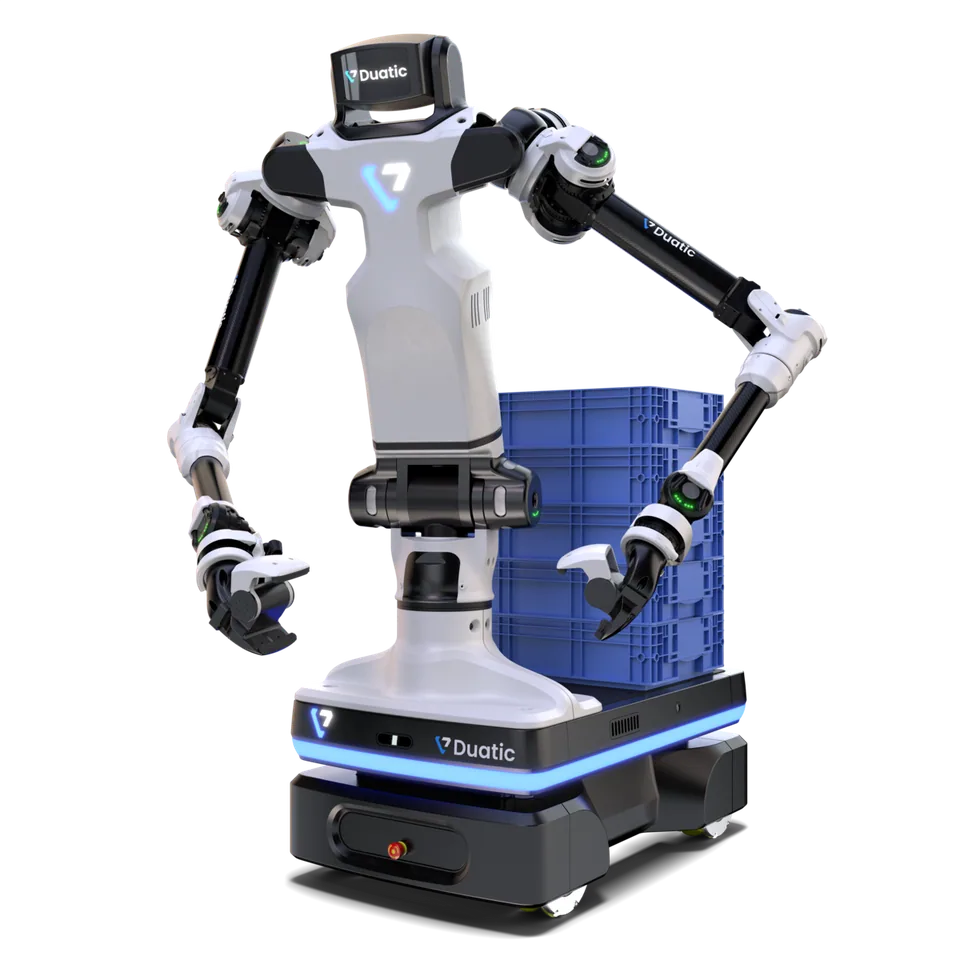
Kinisi KR1 to kołowy manipulator mobilny o humanoidalnej górnej części ciała, zaprezentowany w lipcu 2025 roku przez Kinisi Robotics, firmę założoną w 2024 roku przez Brena Pierce'a. Obecnie robot jest oferowany przez Bear Robotics pod marką Kinisi; domena kinisi.com przekierowuje na stronę Bear.
Według prasy branżowej KR1 udźwignie 10 kg i jedzie z prędkością do 2,4 m/s, natomiast strona Bear Robotics podaje maksymalnie 14,4 km/h, czyli 4 m/s; obie wartości przytaczamy, bo źródła się różnią. Wymienny akumulator litowo-jonowy 48 V można podmienić bez wyłączania, a robot sam dokuje do ładowania; czas pracy to 6 do 8 godzin, co producent opisuje jako pełną zmianę.
Obudowa ma stopień ochrony IP65, obliczenia wykonuje moduł NVIDIA Jetson, a flotą zarządza chmura Bear Universe. Chwytaki są modułowe, także podciśnieniowe. Zadania to pobieranie, odkładanie, sortowanie i przewożenie towarów w magazynach, handlu i produkcji, gdzie trwają wdrożenia pilotażowe. Wysokości, masy ani liczby przegubów nie opublikowano. Cena na zapytanie.
Podobną koncepcję kołową reprezentuje AGIBOT G2.
Dane techniczne
-
Udźwig10 kg+43% względem mediany kategorii (7 kg, n=166)
-
Prędkość2,4 m/s+60% względem mediany kategorii (1,5 m/s, n=117)
-
Czas pracy8 h+100% względem mediany kategorii (4 h, n=135)
- mediana kategoriiWyższa wartość nie zawsze oznacza lepszy robot — zależy od zastosowania.
Ruch i manipulacja
- Udźwig
- 10 kg
- Prędkość
- 2,4 m/s
Zasilanie
- Czas pracy
- 8 h
Elektronika i AI
- Napęd
- elektryczny, podwozie wielokierunkowe, wymienny akumulator 48 V, samodzielne dokowanie
Dodatkowe parametry
- Forma konstrukcji
- humanoid na podwoziu kołowym
- Klasa ochrony
- IP65
- Kraj pochodzenia
- US
- Open source
- nie
- Prędkość maks. (km/h)
- 14,4
Cena i dostępność w Polsce
brak danych
Sprzedawcy w Polsce
Brak potwierdzonego dystrybutora w Polsce
Zastosowania
Typowe zastosowania
Grupa docelowa
Porównanie
Porównywarka robotówPodobne modele
 prototyp
- prototyp
- prototyp
- w sprzedaży
- platforma badawcza
Historia
Prezentacja modelu
Źródła
Linki do sklepów mogą w przyszłości stać się partnerskie — szczegóły: Jak zarabiamy · Jak sprawdzamy