ugo Nova
Japoński półhumanoid na kołach mecanum: 126–162 cm, około 100 kg, 22 stopnie swobody, 10 kg oburącz, Jetson Thor, seria od 2027 roku.
Cena od
- 162cmWysokość
- 10kgUdźwig
- 100kgWaga
- 22DOFSt. swobody
- 6hCzas pracy
- 1m/sPrędkość
W skrócie
- Parametrywysokość 162 cm · udźwig 10 kg · waga 100 kg
- Statusprototyp
- Dostępność w Polsceniepotwierdzona
Podsumowanie
- Producentugo, Inc. (ugo株式会社)
- KategoriaRoboty humanoidalne
- Statusprototyp
- Dostępność w PolsceBrak potwierdzonego dystrybutora w Polsce
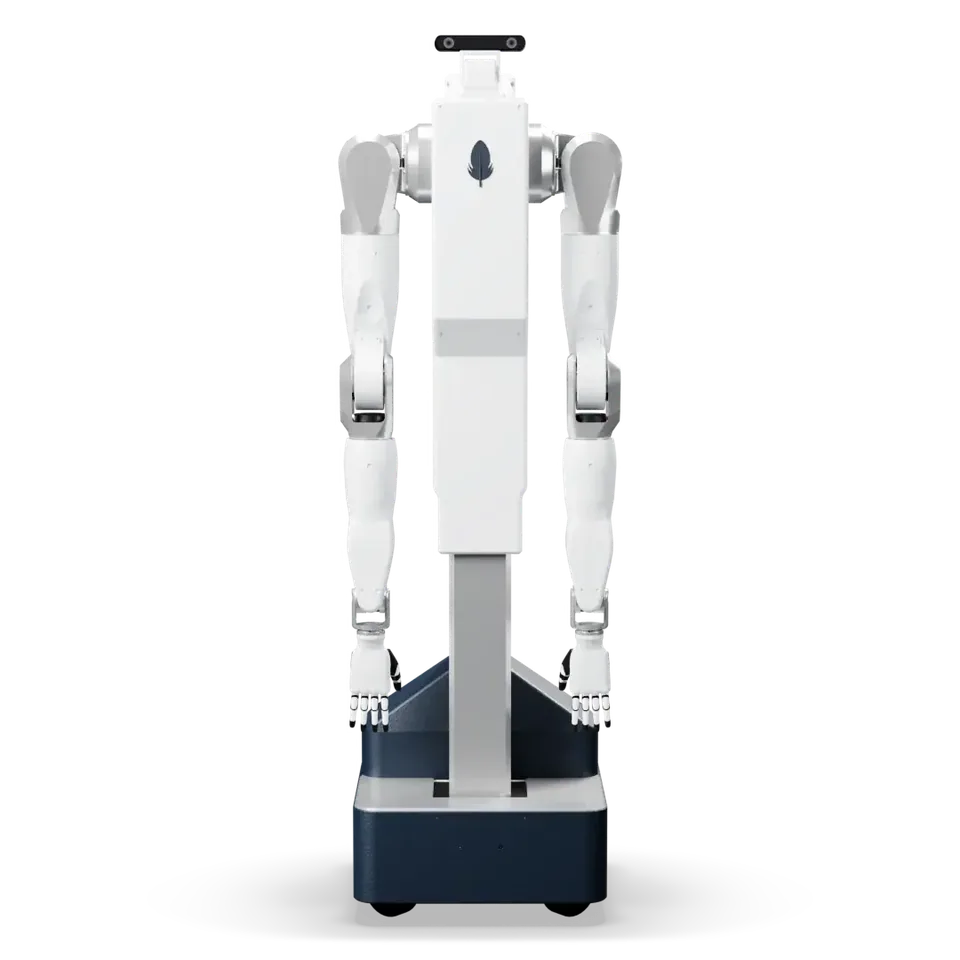
ugo Nova to japoński półhumanoid na kołach, który tokijska firma ugo pokazała 16 września 2026 roku na szczycie Physical AI Summit w Tokio; prototyp powstał w około sześć miesięcy, a produkcja seryjna planowana jest na 2027 rok. Podstawa z kołami mecanum ma cztery osie napędowe i jeździ od 0,4 do 3,6 km/h, pokonując nachylenie około 5 stopni i progi około 1 cm.
Kolumna o skoku 350 mm zmienia wysokość robota od 126 do 162 cm; masa wynosi około 100 kg, szerokość i głębokość 56 x 65 cm. Łącznie 22 stopnie swobody rozkładają się na dwa ramiona po 7, jednoosiowe dwupalczaste dłonie, głowę o dwóch osiach i talię o czterech. Ramiona o zasięgu 843 mm podnoszą razem 10 kg, po 4 kg każde, a ich sterowanie działa z częstotliwością 100 Hz.
Dłonie z czujnikami dotyku są wymienne i zgodne ze standardem YUBI. Czujniki to kamera stereo w głowie i kamera RGB w każdej dłoni; obliczenia wykonuje NVIDIA Jetson Thor, a oprogramowanie łączy ROS 2, zgodność z LeRobot i własny potok danych Physical AI Fabric. Akumulator LiFePO4 50,6 V i 22 Ah daje około 6 godzin pracy; ładowanie trwa według strony 2,5 godziny, a według prezesa w wywiadzie 1,5 godziny.
Cena na zapytanie. Zbliżoną koncepcję z tym samym komputerem przedstawia tajwański TM Xplore I.
Dane techniczne
Dane z kart katalogowych i stron producentów; mediana z modeli tej kategorii w bazie.
-
Wysokość162 cmna poziomie mediany kategorii (169 cm, n=220)
-
Waga100 kg+59% względem mediany kategorii (63 kg, n=192)
-
Stopnie swobody22−25% względem mediany kategorii (29,5, n=200)
-
Udźwig10 kg+43% względem mediany kategorii (7 kg, n=166)
-
Prędkość1 m/s−33% względem mediany kategorii (1,5 m/s, n=117)
-
Bateria1 113 Wh+16% względem mediany kategorii (960 Wh, n=52)
-
Czas pracy6 h+50% względem mediany kategorii (4 h, n=135)
- mediana kategoriiWyższa wartość nie zawsze oznacza lepszy robot — zależy od zastosowania.
Wymiary i masa
- Wysokość
- 162 cm
- Waga
- 100 kg
Ruch i manipulacja
- Stopnie swobody
- 22
- Stopnie swobody dłoni
- 1
- Udźwig
- 10 kg
- Prędkość
- 1 m/s
Zasilanie
- Bateria
- 1 113 Wh
- Czas pracy
- 6 h
Elektronika i AI
- Napęd
- elektryczny, podstawa mecanum (4 osie), skok 350 mm, sterowanie ramion 100 Hz
- Sensory
- kamera stereo w głowie, kamera RGB w każdej dłoni
- Jednostka obliczeniowa
- NVIDIA Jetson Thor
Dodatkowe parametry
- Forma konstrukcji
- półhumanoid na kołach mecanum z kolumną podnoszącą
- Liczba palców
- 2
- Kraj pochodzenia
- JP
- Liczba egzemplarzy
- Prototyp; Serienstart 2027 geplant
- Open source
- nie
- Prędkość maks. (km/h)
- 3,6
- Czas ładowania (h)
- 2,5
Cena i dostępność w Polsce
brak danych
Sprzedawcy w Polsce
Brak potwierdzonego dystrybutora w Polsce
Zastosowania
Typowe zastosowania
Grupa docelowa
Porównanie
Porównywarka robotówPodobne modele
prototyp
prototypNational Institute of Advanced Industrial Science and Technology (AIST)
HRP-5P
- 182 cmwysokość
- 13 kgudźwig
- —cena
- prototyp
pilotaż
w sprzedaży
w sprzedaży
Historia
Prezentacja modelu
Źródła
Autora, źródło i licencję zdjęcia podajemy w podpisie. Linki do sklepów mogą w przyszłości stać się partnerskie — szczegóły: Jak zarabiamy · Jak sprawdzamy